
エンベデッドシステムスペシャリスト 2011年 午後1 問03
貨物の追跡システムの開発に関する次の記述を読んで、設問1~3に答えよ。
C社では、貨物を積み込んだコンテナ付きのトラック(以下、トラックという)が、あらかじめ決められた経路とスケジュールに従って、貨物を安全かつ確実に輸送するための追跡システムを、開発することになった。
〔追跡システムの概要〕
追跡システムでは、管理センタがトラックの輸送経路や、輸送経路上に定めたチェックポイントへの各到着時間(以下、輸送スケジュールという)などの輸送条件に基づいて、輸送中のトラックを監視する。また、貨物の輸送効率を考慮して、中継地での貨物の積卸しも想定している。トラックの概観を図1に、管理センタとトラック間の情報の流れを図2に示す。
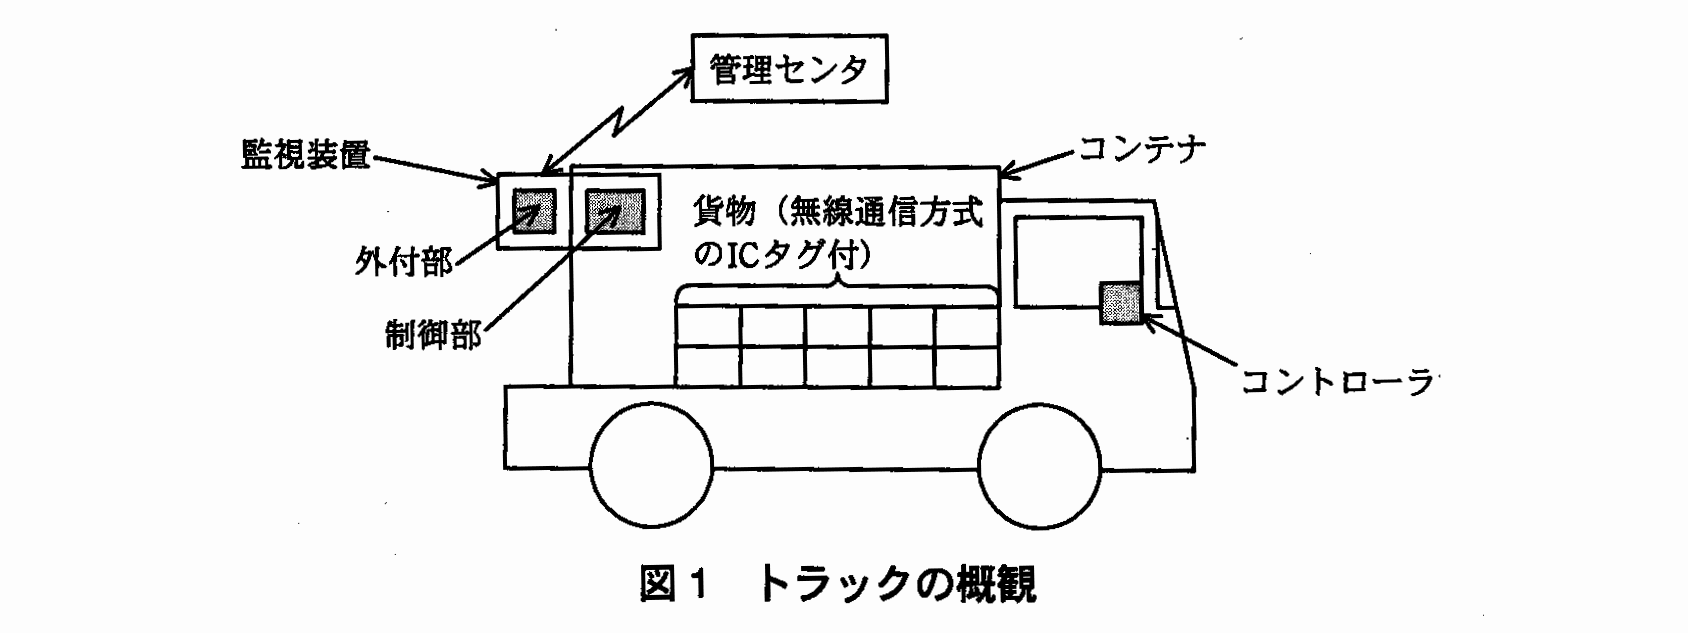
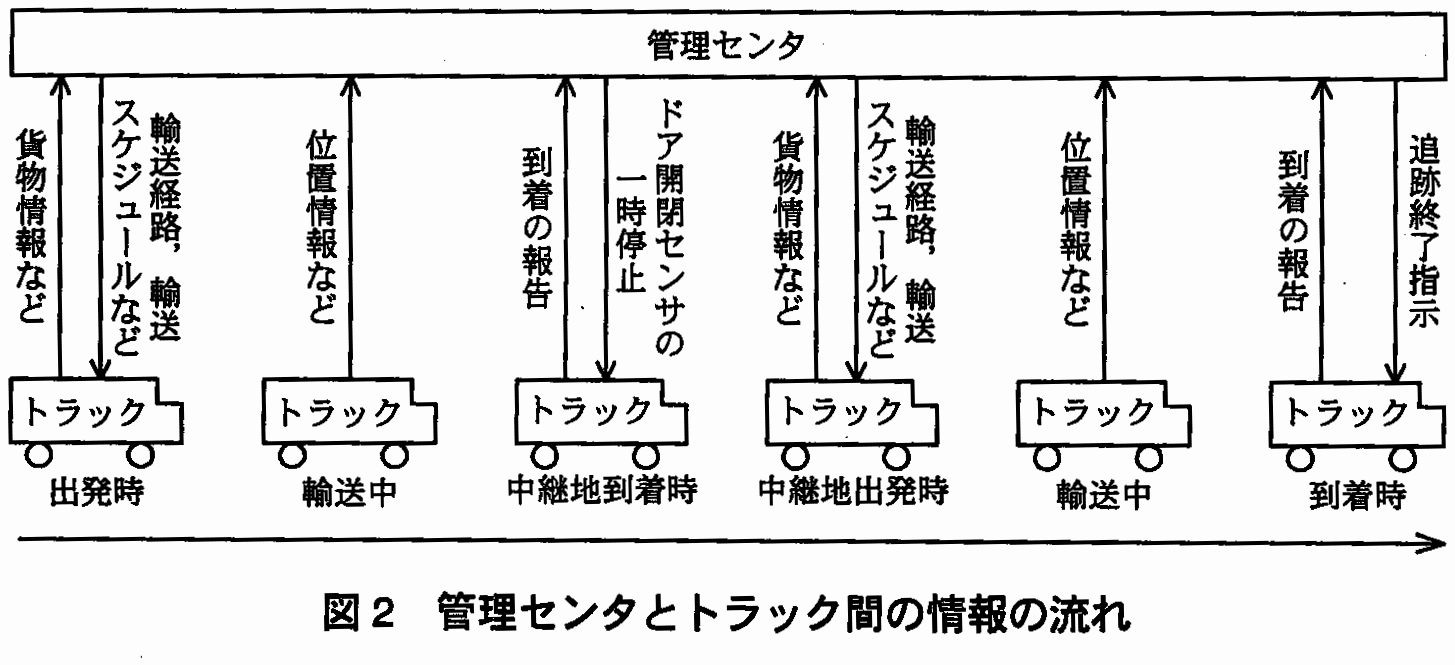
・コンテナには、トラックを監視するための監視装置が取り付けられている。
・すべての貨物には、無線通信方式のICタグ(以下、RFタグという)が取り付けられている。RFタグには、貨物の内容、送り先、着荷予定日などの貨物情報が記録されている。
・トラックの運転席にはコントローラが取り付けられる。コントローラには、管理センタから受信した輸送経路、輸送スケジュールなどが表示される。また、コントローラに接続してあるハンズフリー用のヘッドセットによって、運転手と管理センタは運転中でも電話連絡を取り合うことができる。
監視装置のシステム構成を図3に示す。
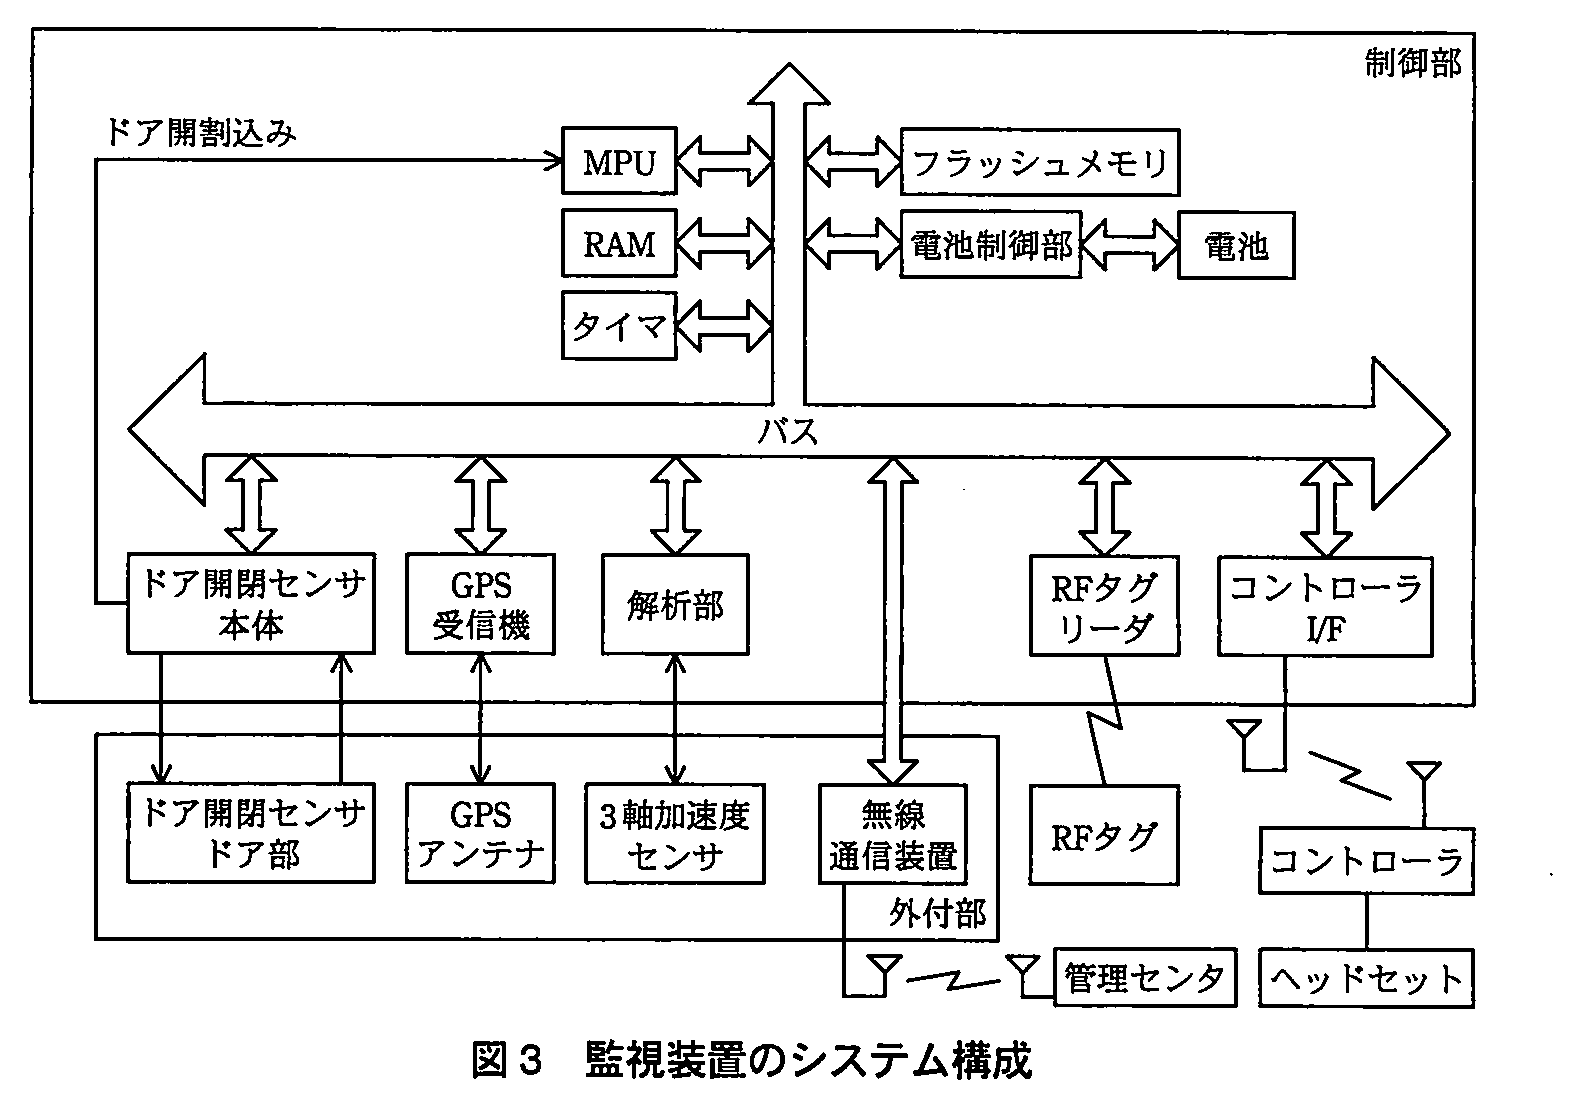
・ドア開閉センサは、ドア開閉センサ本体及びドア開閉センサドア部からなる。ドアが開くとドア開割込みが発生する。
・無線通信装置は、電話機能とデータ通信機能を有する。
・必要に応じて、監視装置の稼働時間を延ばすために、MPUは、動作クロックを変更することができる。
・電池制御部は、各周辺機器の電源を制御する。
〔追跡システムの運用〕
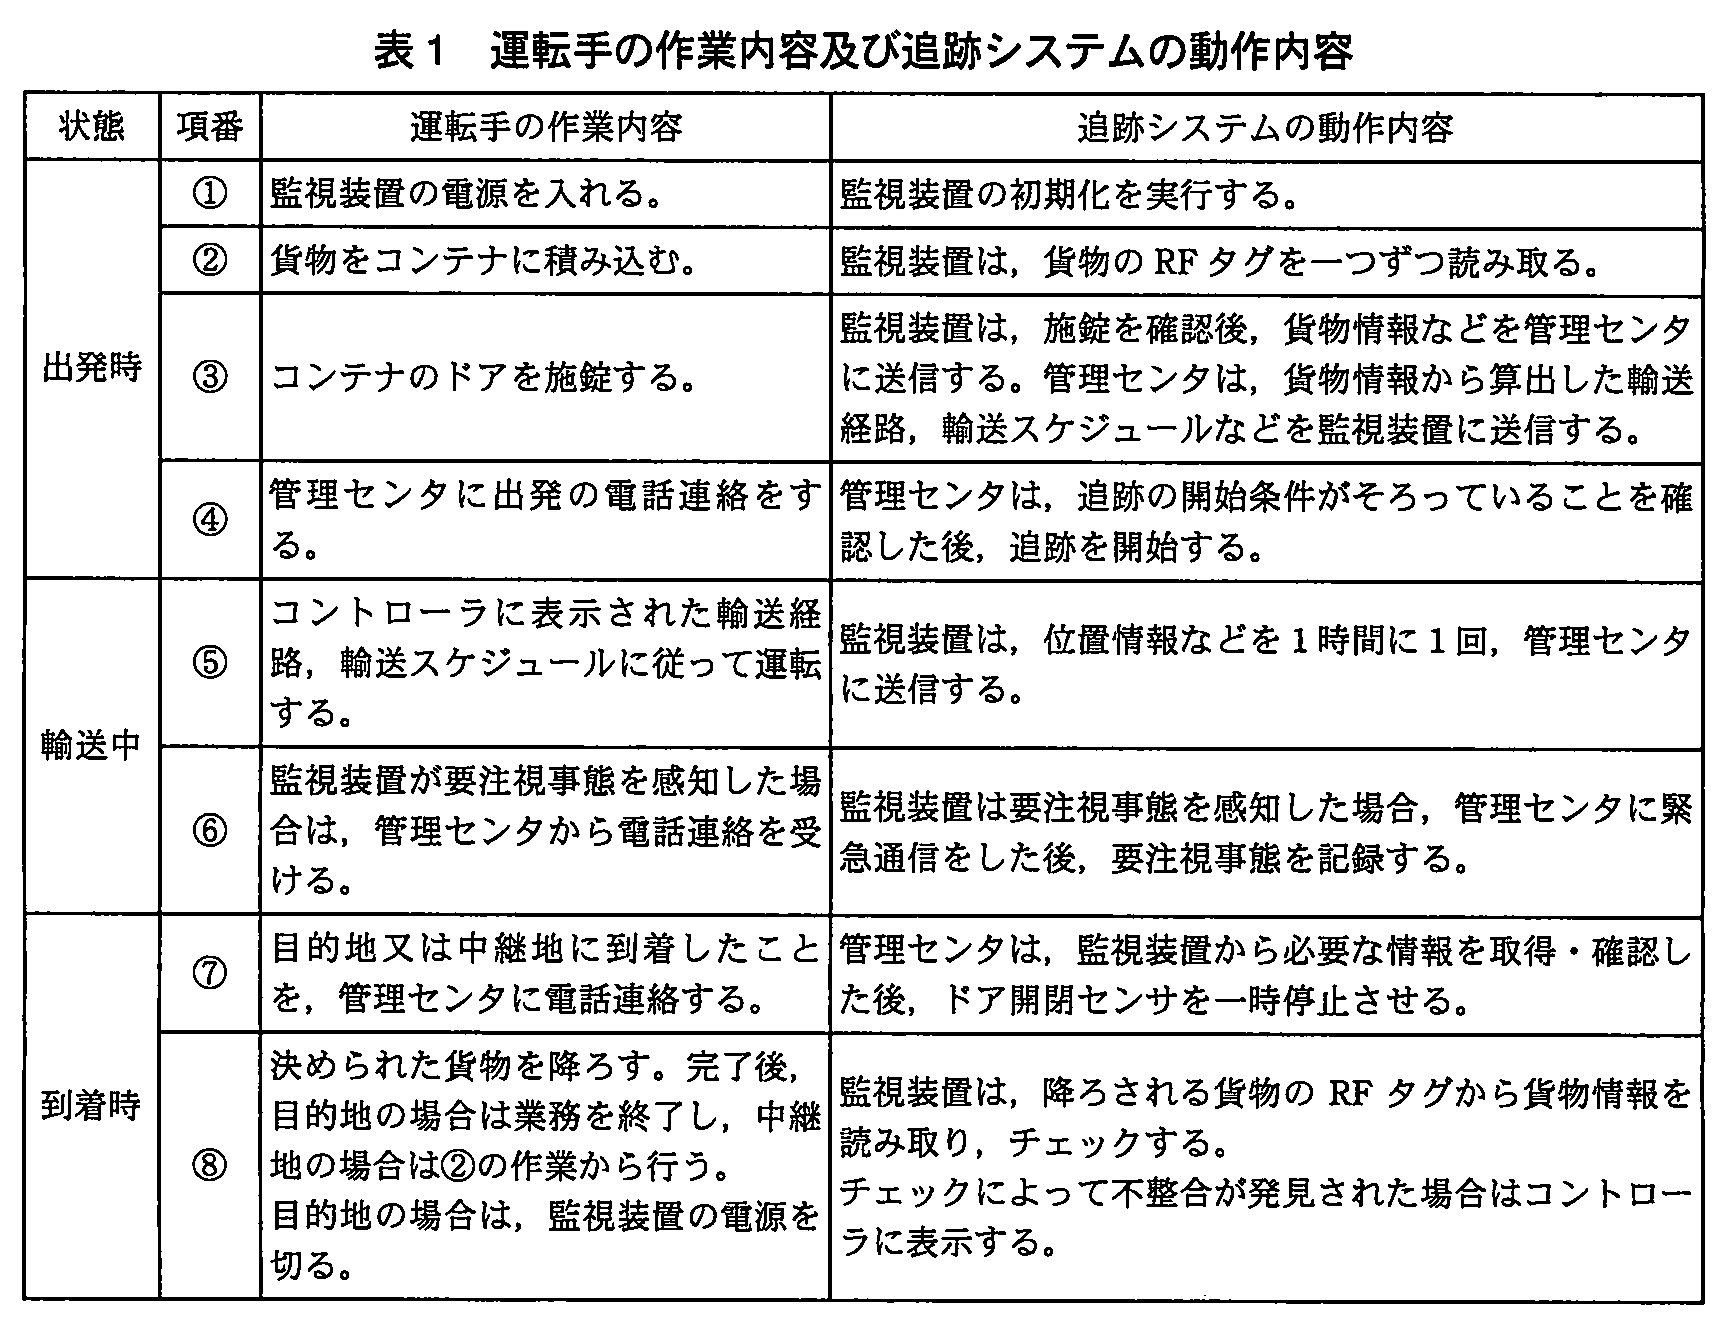
運転手の作業内容及び追跡システムの動作内容を、表1に示す。
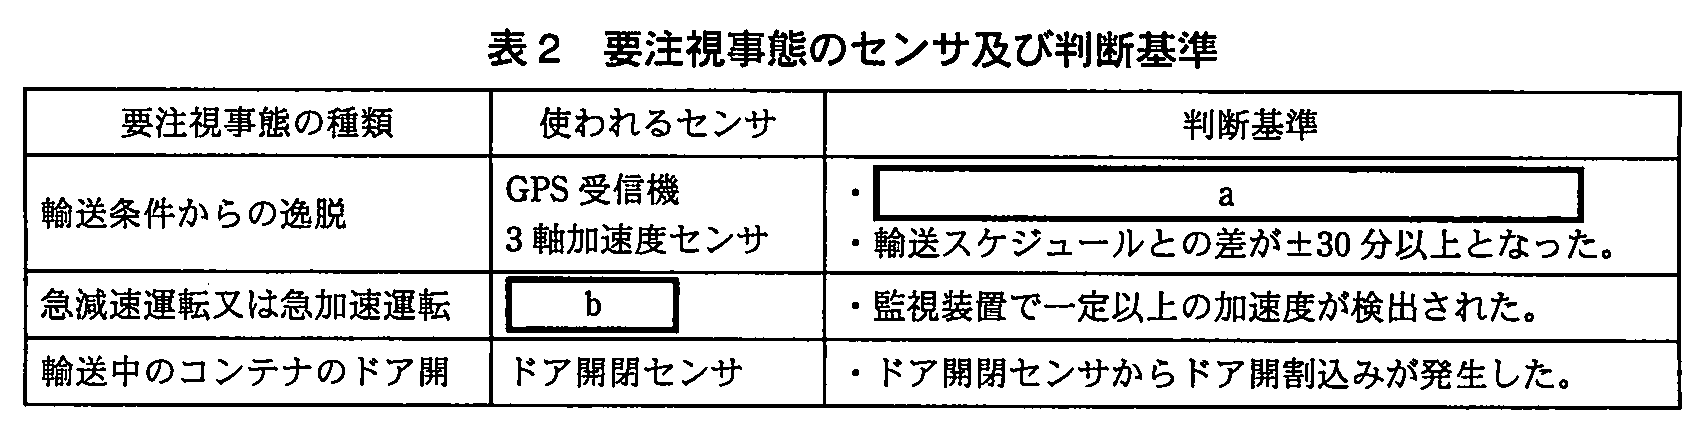
追跡システムは、輸送中のトラックが輸送経路から3km以上逸脱した場合、輸送スケジュールとの差が±30分以上となった場合、急減速運転又は急加速運転が認められた場合、及び輸送中にコンテナのドアが開けられた場合を、要注視事態と判断する。
要注視事態のセンサ及び判断基準を、表2に示す。
設問1:追跡システムに関する検討事項、要注視事態について、(1)~(3)に答えよ。
設問1(1)
問題文を見る追跡システムにおいて、追跡の出発時と到着時の条件を検討した。
(a) 追跡システムが追跡開始前に確認しなければならないこととして、輸送経路と輸送スケジュールが監視装置に転送されていることが挙げられるが、このほかに確認しなければならないことを、50字以内で述べよ。
(b) 輸送が問題なく終了したことを追跡システムが確認するためには、緊急通信がなかったことの確認が必要であるが、このほかに確認しなければならないことを、35字以内で述べよ。
模範解答
(a):
・管理センタとの通信確保、電池の放電容量と、監視装置で異常が発見されていないこと
・輸送スケジュールの出発地点及び出発時刻と、トラックの現在地及び現在時刻が合致していること
(b):
・積卸し後、コントローラに積卸しの不整合が表示されていないこと
・トラックの到着地点と輸送経路の到着地点とが合致していること
解説
解答の導き方
(a) 追跡開始前の確認
-
表1では、監視装置が貨物のRFタグを読み取り、ドアの施錠を確認して貨物情報を送信した後、管理センタから輸送経路や輸送スケジュールが送られます。その後、運転手が出発を連絡し、管理センタは「追跡の開始条件がそろっていることを確認した後、追跡を開始する」とされています。したがって、経路とスケジュールが届いていることだけでは、追跡を始める準備が整ったとはいえません。
-
追跡中は位置情報などを管理センタへ送信し、要注視事態があれば緊急通信を行います。そのため、出発前に管理センタと通信できることや、輸送中に監視装置を動かし続けられるだけの電池の放電容量があることを確認する必要があります。また、初期化などで監視装置の異常が見つかっていないことも、正常に監視を始めるための確認事項です。
-
もう一つの確認方法は、輸送スケジュール上の出発地点・出発時刻と、トラックの現在地・現在時刻が合っているかを確かめることです。ここが一致していなければ、予定とは異なる地点や時刻から追跡を始めることになり、輸送中の位置や到着時刻を正しく評価できません。
(b) 輸送終了時の確認
-
緊急通信がなかったことは、要注視事態が報告されていないことを示します。しかし、それだけでは、予定した目的地に到着したことや、貨物の積卸しに問題がなかったことまでは確認できません。
-
表1では、到着の連絡を受けた管理センタが監視装置から必要な情報を取得・確認し、その後、ドア開閉センサを一時停止させます。続いて監視装置が降ろされる貨物のRFタグを読み取り、積卸しをチェックします。不整合が見つかった場合はコントローラに表示されるため、輸送が問題なく終わったと判断するには、その表示がないことも確認材料になります。
-
また、表1では、目的地に到着した場合は業務を終了しますが、中継地に到着した場合は貨物を積み込む作業から続きます。したがって、到着した場所が輸送経路上の最終目的地と合っていることを確かめるのも、追跡を終了してよいか判断するための確認になります。
誤りやすいポイント
- 輸送経路と輸送スケジュールが届いていれば、追跡を開始できると考えてしまうことです。通信の確保、電池の放電容量、監視装置の状態、出発地点・時刻との一致も確認の観点になります。
- 緊急通信がなかったことだけで、輸送が正常に終了したと判断することです。目的地への到着や、積卸しの結果も確認する必要があります。
- 中継地への到着と最終目的地への到着を同じものとして扱うことです。中継地では、その後も輸送が続きます。
- 貨物の積卸し後に、RFタグの読み取り結果がコントローラに表示されることを見落とすことです。
FAQ
Q: 出発前に電池の放電容量を確認するのはなぜですか?
A: 輸送中は監視装置を稼働させ、位置情報の送信や要注視事態の検出を続ける必要があるためです。
A: 輸送中は監視装置を稼働させ、位置情報の送信や要注視事態の検出を続ける必要があるためです。
Q: 緊急通信がなければ、輸送終了を確認できるのではありませんか?
A: 緊急通信がないことだけでは、目的地への到着や積卸しの正しさは分かりません。到着地点やRFタグの読み取り結果も確認します。
A: 緊急通信がないことだけでは、目的地への到着や積卸しの正しさは分かりません。到着地点やRFタグの読み取り結果も確認します。
Q: 中継地に着いた時点で追跡を終了しますか?
A: いいえ。表1では、中継地の場合、貨物を積み込む作業から続けるとされています。最終目的地への到着とは区別します。
A: いいえ。表1では、中継地の場合、貨物を積み込む作業から続けるとされています。最終目的地への到着とは区別します。
関連キーワード: 輸送スケジュール、位置情報、異常検知、RFタグ、電池容量

設問1(2)
問題文を見るGPS受信機から位置情報を取得できないときに、3軸加速度センサを用いて位置情報を算出する方法について検討した。
3軸加速度センサの取付け方向は、進行方向がx軸、左右方向がy軸、上下方向がz軸である。GPS受信機から位置情報を取得できなくなった時、時速60km/時であった。その時から、x軸の加速度は毎秒0.5km/時で一定であり、y軸、z軸の加速度は0のままで推移した。1分後の時速と、その間の移動距離を答えよ。
模範解答
時速:90
移動距離:1.25
解説
解答の導き方
問題文では、進行方向を軸とし、「x軸の加速度は毎秒0.5km/時で一定」とあります。これは、速度が1秒ごとに km/時ずつ増加するということです。軸と軸の加速度はなので、ここでは進行方向の速度変化を計算します。
まず、1分は60秒です。したがって、1分間の速度の増加は次のとおりです。
GPS受信機から位置情報を取得できなくなった時点の速度は「時速60km/時」なので、1分後の速度は次のようになります。
次に、その間の移動距離を求めます。加速度が一定なので、速度は60 km/時から90 km/時まで一定の割合で増加します。そのため、1分間の平均速度は、初めと終わりの速度の平均です。
1分は時間なので、移動距離は次のとおりです。
誤りやすいポイント
- 「毎秒0.5km/時」を、1分間の速度増加が km/時だと捉えないようにします。1秒ごとの増加量なので、60秒分を計算します。
- 移動距離の計算に、1分後の速度だけを使わないようにします。速度が途中で変化するため、初めと終わりの速度から平均速度を求めます。
- 平均速度を使った後、時間を時間単位にそろえて計算します。1分は時間です。
FAQ
Q: なぜ初めと終わりの速度の平均を使うのですか?
A: 加速度が一定なら、速度は時間に対して一定の割合で変化します。そのため、区間全体の平均速度は、初めと終わりの速度の平均になります。
A: 加速度が一定なら、速度は時間に対して一定の割合で変化します。そのため、区間全体の平均速度は、初めと終わりの速度の平均になります。
Q: 軸と軸の加速度がであることは、計算にどう影響しますか?
A: 左右方向と上下方向には加速度による速度変化がないため、進行方向の速度と移動距離を求める今回の計算には影響しません。
A: 左右方向と上下方向には加速度による速度変化がないため、進行方向の速度と移動距離を求める今回の計算には影響しません。
Q: 移動距離を1分後の速度で計算すると、なぜ誤りですか?
A: 1分間ずっと90 km/時で進んだわけではなく、速度は60 km/時から増加しています。したがって、区間全体の平均速度を使います。
A: 1分間ずっと90 km/時で進んだわけではなく、速度は60 km/時から増加しています。したがって、区間全体の平均速度を使います。
関連キーワード: 加速度、速度、移動距離、平均速度、等加速度運動
設問1(3)
問題文を見る模範解答
a:輸送経路から3km以上逸脱した。
b:3軸加速度センサ
解説
解答の導き方
表2の空欄は、要注視事態の種類ごとに、判断基準と使うセンサを対応させて考えます。
-
aについて
表2の「輸送条件からの逸脱」には、判断基準として「輸送スケジュールとの差が±30分以上となった。」とあります。もう一つの基準は、問題文にある「輸送中のトラックが輸送経路から3km以上逸脱した場合」です。したがって、aには輸送経路からの逸脱条件を入れます。 -
bについて
表2では、「急減速運転又は急加速運転」の判断基準が「監視装置で一定以上の加速度が検出された。」となっています。加速度を検出するセンサが必要なので、bは3軸加速度センサです。
なお、3軸加速度センサは「輸送条件からの逸脱」にも記載されています。これは位置情報の算出を補助するために使われる場合がある一方、bでは加速度そのものを検出するために使われます。
誤りやすいポイント
- 輸送スケジュールとの差と、輸送経路からの逸脱を混同しないようにします。表2では別々の判断基準です。
- 「急減速運転又は急加速運転」の判断基準は加速度なので、位置情報を得るGPS受信機ではなく、加速度を検出するセンサを選びます。
- 3軸加速度センサが複数の要注視事態に関係していても、それぞれの使い方は異なります。空欄の行に書かれた判断基準に着目します。
FAQ
-
Q: 輸送経路からの逸脱は、何を基準に判断しますか?
A: トラックが輸送経路から3km以上離れたかどうかを基準にします。 -
Q: 急減速や急加速は、なぜ3軸加速度センサで判断できるのですか?
A: 3軸加速度センサで加速度を検出し、一定以上の加速度が認められたかを確認できるためです。 -
Q: 3軸加速度センサが「輸送条件からの逸脱」にも使われるのはなぜですか?
A: GPS受信機から位置情報を取得できない場合に、加速度を使って位置情報を算出する方法があるためです。
関連キーワード: GPS、位置情報、輸送経路逸脱、加速度センサ、閾値判定
設問2:
問題文を見るドア開閉センサの設計に関する次の記述中のc~gに入れる適切な字句を答えよ。
貨物の盗難、危険物の混入などを防止したい。このためには、ドア開閉センサの信頼性を向上させる必要がある。そこで、監視装置のドア開閉センサ本体と、ドア開閉センサドア部との間で、ドアを経由して通信回路を形成し、なりすましを防止するドア開閉センサを開発した。
この通信回路を使って、ドア開閉センサ本体とドア開閉センサドア部との間でドアが開けられていないことを確認するためにcに通信を行う。
さらに、通信データを毎回dさせることでドア開閉センサへの細工を検出しやすくする。
そのために、ドア開閉センサ本体及びドア開閉センサドア部は次の二つの値を使用して、同じeで生成したものを、ランダムに変化する通信データとして利用する。その一つの値はトラックにfの値であり、もう一つの値は毎回のgで変化する値である。
模範解答
c:定期的
d:変化
e:アルゴリズム
f:固有
g:通信
解説
解答の導き方
この設問では、ドア開閉センサ本体とドア開閉センサドア部が通信する方法を、なりすましの防止と結び付けて考えます。
まず、本文には、ドア開閉センサ本体とドア開閉センサドア部の間で「ドアを経由して通信回路を形成」するとあります。図3でも、両者がドアを通る回路でつながっています。この回路を使って、ドアが開けられていないことを継続して確認するには、通信を一度だけ行うのではなく、決められた間隔で繰り返す必要があります。したがって、cには「定期的」が入ります。
次に、本文は「通信データを毎回」変化させるとしています。通信データが常に同じだと、固定の信号を用意して本来のドア開閉センサドア部になりすますことが容易になります。通信のたびにデータを変えれば、同じ信号を繰り返し使う細工を見つけやすくなります。このことから、dには「変化」が入ります。
では、毎回変わる通信データをどのように作るのかを考えます。本文には、ドア開閉センサ本体とドア開閉センサドア部が「同じeで生成したもの」を使うとあります。両者が同じ方法で通信データを生成し、照合できる必要があるため、eは「アルゴリズム」です。
生成に使う二つの値のうち、一つは特定のトラックに結び付く値です。別のトラックの装置によるなりすましを防ぐため、そのトラックに「固有」の値を使います。よって、fには「固有」が入ります。
もう一つは、通信データを毎回変えるための値です。本文の「毎回のgで変化する値」という条件から、通信のたびに変わる値を指すと分かります。したがって、gには「通信」が入ります。
誤りやすいポイント
- cは通信の頻度を問う空欄です。通信データの内容が変わることとは分けて考えます。
- dは通信データを毎回どうするかを問う空欄です。「定期的」は通信のタイミングを表すため、ここには当てはまりません。
- eはデータを生成するための手順や方法です。「アルゴリズム」と、生成に使う値とを混同しないようにします。
- fの値はトラックごとの識別に役立ち、gの値は通信のたびにデータを変える役割を持ちます。二つの値の役割は異なります。
FAQ
Q: なぜ通信を定期的に行う必要があるのですか?
A: ドアが開いたときだけでなく、閉じている間も通信回路が正常に保たれていることを繰り返し確認するためです。
A: ドアが開いたときだけでなく、閉じている間も通信回路が正常に保たれていることを繰り返し確認するためです。
Q: 通信データを変化させると、なりすましを完全に防げますか?
A: この設問で述べられているのは、細工を検出しやすくする方法です。通信データを変化させることだけで、あらゆるなりすましを完全に防げるとまではいえません。
A: この設問で述べられているのは、細工を検出しやすくする方法です。通信データを変化させることだけで、あらゆるなりすましを完全に防げるとまではいえません。
Q: トラックに固有の値と、通信ごとに変化する値の両方を使うのはなぜですか?
A: 固有の値は特定のトラックに結び付けるため、通信ごとに変化する値は同じデータの使い回しを避けるためです。
A: 固有の値は特定のトラックに結び付けるため、通信ごとに変化する値は同じデータの使い回しを避けるためです。
関連キーワード: 認証、通信回路、可変データ、リプレイ攻撃
設問3:追跡システムの電源制御について、(1)、(2)に答えよ。
設問3(1)
問題文を見る交通渋滞などで電池の放電可能な電気量(以下、放電容量という)が減少し、目的地までの監視ができなくなると判断された場合、ハードウェアを追加することなく監視装置の稼働時間を延ばすために、対策を講じることにした。追跡システムの目的に照らし合わせて効果的な対策を、30字以内で述べよ。
模範解答
・MPUの動作クロックを下げ、消費電力を抑える。
・センサの取得間隔と、管理センタとの通信間隔を延ばす。
解説
解答の導き方
-
この設問では、ハードウェアを追加せずに監視装置の稼働時間を延ばす方法を考えます。したがって、電池そのものを増やすのではなく、監視装置が使う電力を抑えるのが基本方針です。
-
問題文には、稼働時間を延ばすために「MPUは、動作クロックを変更することができる」とあります。MPUの動作クロックを下げれば、単位時間当たりの動作が少なくなり、消費電力を抑えられます。ただし、処理が遅くなりすぎると監視に支障が出るため、要注視事態の判断などに必要な処理能力は保つ必要があります。
-
もう一つの方法は、センサ情報の取得や管理センタとの通信を行う頻度を下げることです。表1では、輸送中に位置情報などを管理センタへ送信します。こうした定期的な取得・通信の間隔を延ばせば、センサや無線通信装置が動作する回数が減り、電力を節約できます。
-
一方、監視そのものを止めたり、要注視事態を感知したときの緊急通信まで無効にしたりすると、追跡システムの目的を損ないます。そのため、定期的な取得・通信の頻度を調整しつつ、必要な監視や緊急時の対応は維持する考え方が適切です。
誤りやすいポイント
- 監視装置の電源を切る方法は、稼働時間を延ばせても追跡の目的を果たせなくなります。
- センサや通信を完全に停止するのではなく、定期的な取得間隔・通信間隔を延ばして消費電力を抑えます。
- 動作クロックを下げると処理速度も低下します。要注視事態の検出や緊急対応に支障が出るほど下げるのは適切ではありません。
FAQ
Q: MPUの動作クロックを下げると、なぜ消費電力を抑えられるのですか?
A: 単位時間当たりの動作回数が減り、回路が切り替わる頻度が下がるためです。ただし、必要な処理を期限内に完了できることが前提です。
A: 単位時間当たりの動作回数が減り、回路が切り替わる頻度が下がるためです。ただし、必要な処理を期限内に完了できることが前提です。
Q: 通信間隔を延ばすと、どのような影響がありますか?
A: 通信回数が減って電力を節約できますが、管理センタが位置情報などを受け取る頻度も下がります。そのため、追跡に必要な情報更新とのバランスを取る必要があります。
A: 通信回数が減って電力を節約できますが、管理センタが位置情報などを受け取る頻度も下がります。そのため、追跡に必要な情報更新とのバランスを取る必要があります。
Q: 要注視事態の検出も間隔を延ばしてよいのですか?
A: 要注視事態を見逃さないことが追跡システムの目的です。定期的な取得間隔は調整しても、重要な検出や緊急時の対応を損なわないようにします。
A: 要注視事態を見逃さないことが追跡システムの目的です。定期的な取得間隔は調整しても、重要な検出や緊急時の対応を損なわないようにします。
関連キーワード: 消費電力、動作クロック、センサ取得間隔、通信頻度、イベント検出
設問3(2)
問題文を見る監視装置に補助電池を追加することにした。監視装置の消費電力は、無線通信装置が通信しているときは1W、通信していないときは500mWである。無線通信装置での通信時間は、1時間に1分、電源の電圧は5Vとする。補助電池で20時間稼働させるためには、補助電池の放電容量は少なくとも何mAhとすればよいか。答えは小数第2位を四捨五入して、小数第1位まで求めよ。
模範解答
2033.3
解説
解答の導き方
求めるのは、監視装置を20時間稼働させるための補助電池の放電容量です。通信中と通信していないときで消費電力が異なるため、それぞれの時間に必要な電気量を求めて合計します。
-
通信中と通信していない時間を求めます。
通信時間は「1時間に1分」なので、20時間のうち通信中の時間はです。したがって、通信していない時間はです。 -
それぞれの消費電力を電流に換算します。
電力は「電圧×電流」なので、電圧が5Vのとき、通信中の電流はです。通信していないときは、です。 -
それぞれの時間に必要な電気量を合計します。
電気量は、電流に時間を掛けて求めます。よって、20時間分の電気量はです。
小数第2位を四捨五入して小数第1位までにすると、放電容量は2033.3mAhとなります。
誤りやすいポイント
- 「1時間に1分」は、20時間全体で1分という意味ではありません。20時間では、通信中の時間は合計20分です。
- 通信中の消費電力だけで計算すると、通信していない時間の消費電力を無視してしまいます。
- 電力をそのまま時間に掛けてもmAhにはなりません。電圧で割って電流に換算してから、時間を掛けます。
- 500mWをWに直す場合は0.5Wです。単位をそろえずに計算すると、結果がずれる原因になります。
FAQ
Q: 平均消費電力を先に求めてもよいですか?
A: はい。通信中と通信していない時間の割合で消費電力を平均し、稼働時間と電圧から放電容量を求める方法でも同じ結果になります。
A: はい。通信中と通信していない時間の割合で消費電力を平均し、稼働時間と電圧から放電容量を求める方法でも同じ結果になります。
Q: なぜ電圧で割ると電流になるのですか?
A: 電力、電圧、電流の関係は「電力=電圧×電流」です。そのため、電流は「電力÷電圧」で求められます。
A: 電力、電圧、電流の関係は「電力=電圧×電流」です。そのため、電流は「電力÷電圧」で求められます。
Q: 放電容量の単位をmAhにするには、どのように計算しますか?
A: 電流をmA、時間を時間で表し、電流に時間を掛けます。今回のように時間帯ごとに電流が異なる場合は、各時間帯の電気量を求めて合計します。
A: 電流をmA、時間を時間で表し、電流に時間を掛けます。今回のように時間帯ごとに電流が異なる場合は、各時間帯の電気量を求めて合計します。
関連キーワード: 電力、電圧、電流、電力量、放電容量

