
エンベデッドシステムスペシャリスト 2012年 午後1 問01
レーザ加工機に関する次の記述を読んで、設問1~3に答えよ。
A社は、レーザ加工機(以下、加工機という)の開発を行っている。加工機の構成を図1に示す。
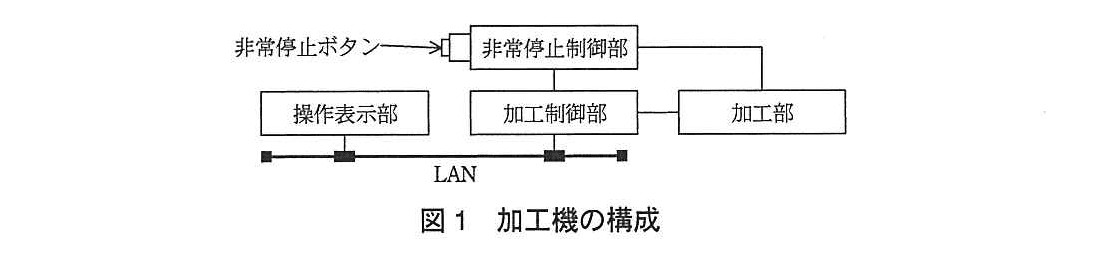
オペレータの操作によって、始めに、操作表示部から加工制御部に、加工対象の金属板(以下、金属板という)の種類、厚み、切断開始座標、切断終了座標、切断形状などから成るデータ(以下、加工データという)を送信する。次に、切断の開始指示(以下、開始指示という)及び切断の終了指示(以下、終了指示という)を操作表示部から加工制御部に送信する。
加工制御部は、操作表示部からの指示を受信すると、加工データに従って、加工部に切断の指示を出す。加工部は、加工制御部からの指示に従って金属板を切断する。
非常停止制御部は、金属板の切断中であっても、非常停止ボタンが押されると加工機を停止させる。
〔加工部の機能概要〕
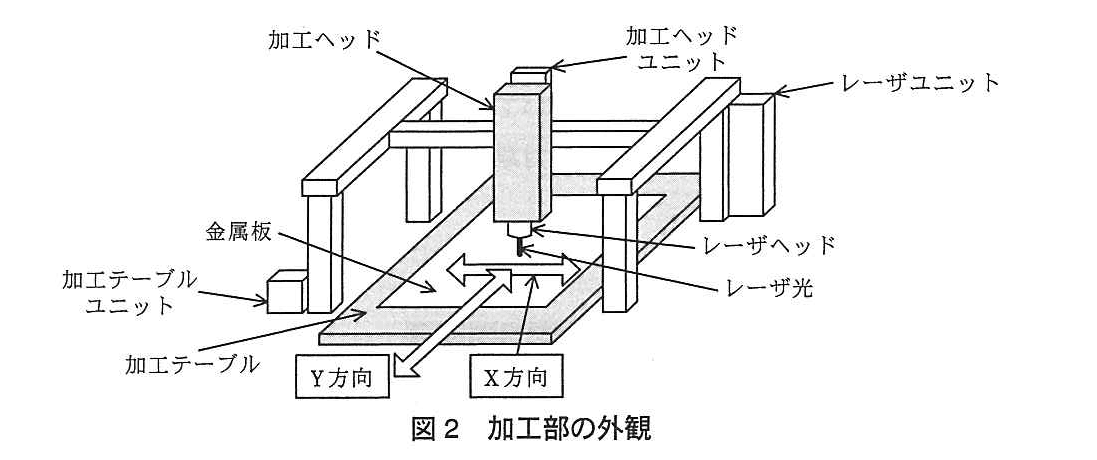
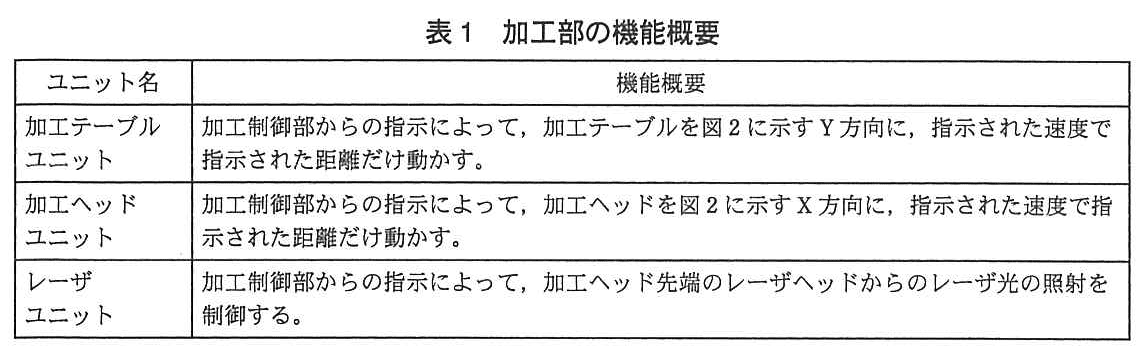
加工部の外観を図2に、加工部の機能概要を表1に示す。
〔加工機のシステム構成〕
加工機のシステム構成を図3に示す。
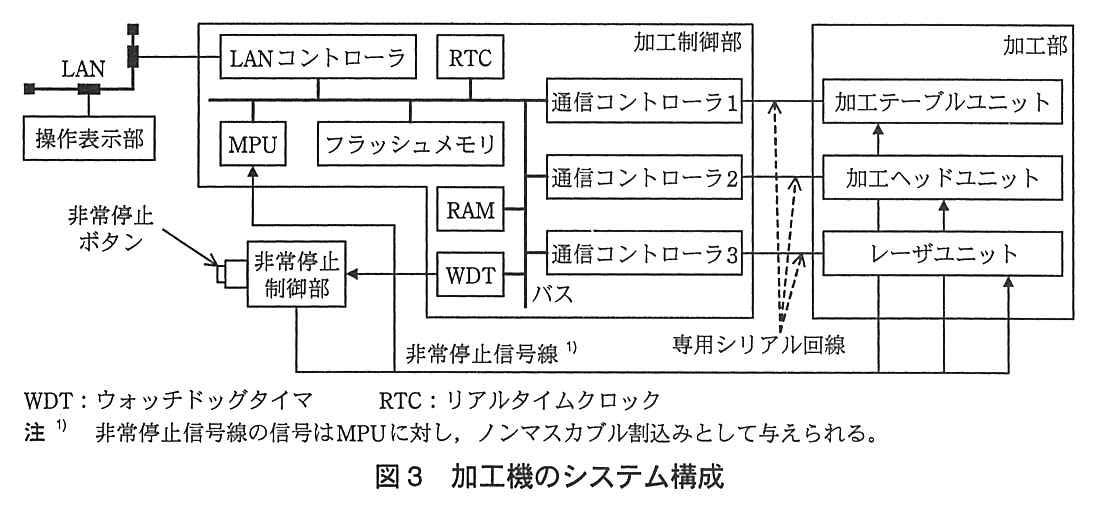
・加工制御部のWDTは、一定時間内にクリアされないと、非常停止制御部に信号を送信する。
・非常停止制御部は、非常停止ボタンが押されるか、又はWDTからの信号を受信すると、非常停止信号を出力し、加工制御部及び加工部を停止させる。
〔加工機の動作〕
(1) 準備
・加工データは、操作表示部に保存されている。
・オペレータの操作によって、操作表示部から加工制御部に加工データが送信される。
・オペレータが、金属板を加工テーブルにセットする。
(2) 加工
オペレータの操作によって、操作表示部から加工制御部に開始指示が送信される。
加工制御部は、操作表示部から開始指示を受信すると、受け取っていた加工データから、切断開始位置、切断長、切断形状、移動速度、レーザの照射出力、切断終了位置などの切断に必要なデータを算出する。加工制御部は、算出したデータを加工部の各ユニットが必要なデータに変換し、加工部の各ユニットに送信する。各ユニットでは、次のような処理を行う。
・加工テーブルユニットは、受信したデータに従って、加工テーブルを移動させる。
・加工ヘッドユニットは、受信したデータに従って、加工ヘッドを移動させる。
・レーザユニットは、加工テーブル及び加工ヘッドの移動に同期して、レーザ光の照射開始、照射停止及び照射量の制御を行う。
(3) 終了
オペレータの操作によって、操作表示部から加工制御部に終了指示が送信され、加工制御部が、その終了指示を受信した場合、又は、切断終了位置まで切断が終了した場合に、レーザ光の照射停止後、加工テーブル及び加工ヘッドの移動を停止させる。次に、加工ヘッドを装置の端に移動させて、加工を終了する。
設問1:加工機のシステムについて、(1)、(2)に答えよ。
設問1(1)
問題文を見る加工機で金属板を切断する手順に関する次の記述中のa~cに入れる適切な字句を答えよ。
金属板をX方向に対して45度方向に直線で切断する場合を考える。まず、aまで加工テーブル及び加工ヘッドを移動させる。aまで移動すると、加工テーブルと加工ヘッドを同じ速度で移動させる。加工テーブル及び加工ヘッドの移動にbして、レーザ光を照射する。所定の長さだけ移動するとcを停止させ、更に加工テーブル及び加工ヘッドを停止させる。
模範解答
a:切断開始位置
b:同期
c:レーザ光の照射
解説
解答の導き方
-
まず、加工テーブルと加工ヘッドを、切断を始める位置まで移動させます。問題文では、切断線を引く前に両方を移動させるとしているため、ここで入るのは切断開始位置です。切断開始位置に着くまでは、金属板を切断する動作ではありません。
-
図2では、加工ヘッドがX方向に、加工テーブルがX方向と直交するY方向に動きます。X方向に対して45度の直線を切断するには、直交する2方向の移動を同時に行い、両方の速度を同じにします。
-
切断中は、加工テーブル及び加工ヘッドの移動に合わせてレーザ光を照射します。問題文にも、レーザユニットが移動に「同期して」レーザ光の照射を制御するとあります。したがって、bには同期が入ります。
-
所定の長さだけ移動したら、まずレーザ光の照射を停止し、その後に加工テーブル及び加工ヘッドを停止させます。問題文の加工終了時の動作も、レーザ光の照射停止後に両者の移動を停止させる順序です。そのため、cはレーザ光の照射です。
誤りやすいポイント
- 切断を始める前の移動と、切断中の移動を混同しないようにします。切断開始位置までの移動は、切断線に沿った加工動作とは別です。
- 45度の直線にするには、直交するX方向とY方向の移動を同時に行う必要があります。片方だけを動かすと、45度の切断にはなりません。
- 移動速度を同じにすることと、レーザ光の照射を移動に同期させることは別の条件です。前者は切断方向に、後者は切断位置に合わせた照射制御に関係します。
- 切断の終点では、加工テーブル及び加工ヘッドより先にレーザ光の照射を停止させます。
FAQ
Q: なぜ加工テーブルと加工ヘッドを同じ速度で動かすと45度になるのですか。
A: 図2のX方向とY方向は直交しています。直交する2方向に同じ速さで同時に移動すると、移動の向きはそれぞれの軸に対して45度になります。
A: 図2のX方向とY方向は直交しています。直交する2方向に同じ速さで同時に移動すると、移動の向きはそれぞれの軸に対して45度になります。
Q: レーザ光を移動に同期させるのはなぜですか。
A: レーザ光の照射位置が加工対象の移動とずれると、狙った切断線を加工できないためです。移動に合わせて照射を開始・停止します。
A: レーザ光の照射位置が加工対象の移動とずれると、狙った切断線を加工できないためです。移動に合わせて照射を開始・停止します。
Q: 切断終了時に、移動を止める前にレーザ光を止めるのはなぜですか。
A: 移動を停止させる間も照射し続けると、切断の終点を越えて加工するおそれがあるためです。先に照射を停止してから、各部の移動を止めます。
A: 移動を停止させる間も照射し続けると、切断の終点を越えて加工するおそれがあるためです。先に照射を停止してから、各部の移動を止めます。
関連キーワード: 座標制御、同期制御、速度制御、レーザ加工

設問1(2)
問題文を見る非常停止制御部は、WDTからの信号を受信すると、非常停止信号を出力し、加工部を停止させる。
加工部を停止させる際に、直接、加工部に非常停止信号を送信する目的を、加工機の動作の観点から、50字以内で述べよ。
模範解答
加工制御部のプログラムが正常に動作していない場合でも、加工部を直ちに停止するため
解説
解答の導き方
-
この設問では、WDTから信号を受けたときに、非常停止制御部が加工部へ直接非常停止信号を送る理由を考えます。本文には「加工制御部のWDTは、一定時間内にクリアされないと、非常停止制御部に信号を送信する」とあります。WDTがクリアされない場合、加工制御部のプログラムが正常に動作していない可能性があります。
-
非常停止制御部は、WDTからの信号を受けると非常停止信号を出力し、「加工制御部及び加工部を停止させる」とされています。図3では、非常停止信号線が加工制御部のMPUだけでなく、加工部の各ユニットにも接続されています。つまり、加工制御部のプログラムによる停止指示を経由せずに、加工部へ停止信号を届ける構成です。
-
加工制御部のプログラムが正常に動作していないと、加工制御部から各ユニットへ停止指示を出せないおそれがあります。その場合でも、加工部に直接非常停止信号を送れば、加工テーブルや加工ヘッドの移動、レーザ光の照射が続くことを防げます。したがって、加工制御部のプログラムの動作に頼らず、加工部を直ちに停止させることが目的です。
誤りやすいポイント
- 非常停止信号を加工制御部にだけ送ると考えないようにします。設問のポイントは、加工部にも直接信号を送ることです。
- WDTから信号が出ることは、加工部がすでに停止したことを意味しません。非常停止制御部が信号を受け、加工部を停止させる必要があります。
- 「安全のため」だけでは、直接送信する理由が明確ではありません。加工制御部のプログラムが正常に動作しない場合にも停止できることまで述べます。
FAQ
-
Q: WDTから信号が出るのはどのような場合ですか?
A: 所定の時間内にWDTがクリアされない場合です。加工制御部のプログラムが正常に動作していない可能性を検出する仕組みです。 -
Q: 加工制御部にも非常停止信号を送るのに、加工部へも直接送るのはなぜですか?
A: 加工制御部のプログラムが停止指示を出せない状態でも、加工部の各ユニットを停止できるようにするためです。
関連キーワード: ウォッチドッグタイマ、非常停止制御、フェイルセーフ、独立停止経路
設問2:加工機の制御について、(1)、(2)に答えよ。
操作表示部から送信された終了指示を加工制御部が受信完了後、50ミリ秒以内に、レーザ光の照射、加工テーブルの移動、及び加工ヘッドの移動を停止したい。
加工制御部は、終了指示を受信すると、各ユニットに動作の停止要求(以下、停止要求という)を送信する。加工制御部が終了指示の受信を完了した後、全てのユニットへの停止要求の送信を開始するまで最大11.4ミリ秒掛かる。その停止要求の電文長は、200ビットである。
各ユニットが停止要求の受信完了から、加工テーブルの移動停止、加工ヘッドの移動停止、及びレーザ光の照射停止までに要する時間は、それぞれ次のとおりである。
・加工テーブルの移動停止 38.5ミリ秒
・加工ヘッドの移動停止 35.5ミリ秒
・レーザ光の照射停止 32.3ミリ秒
設問2(1)
問題文を見る操作表示部から送信された終了指示を加工制御部が受信完了後、各ユニットが停止するまでの時間の関係を次式に示す。次式中のdに入れる適切な字句を答えよ。また、次式中のeに入れる適切な等号又は不等号(=、<、>、≦、≧)を答えよ。
+ d + e 50ミリ秒
:終了指示の受信完了後、加工制御部が停止要求の送信を開始するまでの時間
:ユニットが停止要求の受信完了後、停止するまでの最大時間
模範解答
d:停止要求の通信時間
e:≦
解説
解答の導き方
加工制御部が終了指示を受信してから、各ユニットが停止するまでにかかる時間を、順に分けて考えます。
まず、は「加工制御部が停止要求の送信を開始するまでの時間」です。設問文では、この時間は最大11.4ミリ秒とされています。
次に、停止要求を送信してから各ユニットがその要求を受信するまでにも時間がかかります。この時間が、空欄dに入る「停止要求の通信時間」です。
その後、ユニットが停止要求を受信してから停止するまでの時間がです。各ユニットの停止時間は、加工テーブルが38.5ミリ秒、加工ヘッドが35.5ミリ秒、レーザ光が32.3ミリ秒なので、最大時間は38.5ミリ秒です。
したがって、終了指示の受信完了から停止完了までの時間は、、停止要求の通信時間、を足したものです。停止を「50ミリ秒以内」に完了させる条件なので、50ミリ秒と同じ場合も含みます。よって、不等号は「≦」になります。
誤りやすいポイント
- は、停止要求の送信を開始するまでの時間です。停止要求の通信にかかる時間は含みません。
- には、各ユニットの停止時間のうち最も長い時間を使います。平均時間や最短時間ではありません。
- 「50ミリ秒以内」は、50ミリ秒ちょうどの場合も条件を満たすため、「<」ではなく「≦」です。
FAQ
Q: に使う時間は、3ユニットの停止時間の合計ですか?
A: いいえ。3ユニットの停止時間を合計するのではなく、すべての停止が完了するまでの最大時間を使います。この設問では、最大の38.5ミリ秒です。
A: いいえ。3ユニットの停止時間を合計するのではなく、すべての停止が完了するまでの最大時間を使います。この設問では、最大の38.5ミリ秒です。
Q: 停止要求の通信時間を加えるのはなぜですか?
A: 停止要求の送信開始後、ユニットが要求を受信するまでの時間も、終了指示の受信完了から停止完了までの総時間に含まれるためです。
A: 停止要求の送信開始後、ユニットが要求を受信するまでの時間も、終了指示の受信完了から停止完了までの総時間に含まれるためです。
Q: 「50ミリ秒以内」には、ちょうど50ミリ秒も含まれますか?
A: 含まれます。そのため、時間の上限を示す不等号は「≦」です。
A: 含まれます。そのため、時間の上限を示す不等号は「≦」です。
関連キーワード: 時間制約、通信遅延、最悪時間、シリアル通信、リアルタイム制御
設問2(2)
問題文を見る専用シリアル回線の通信速度は、少なくとも何Mビット/秒あればよいか。答えは小数第2位を切り上げて、小数第1位まで求めよ。ここで、1Mビットはビットとする。
模範解答
2.0
解説
解答の導き方
停止要求を受信してから各ユニットが停止するまでの時間に、停止要求の送信にかかる時間と、終了指示を受信してから送信を開始するまでの時間を加え、全体が50ミリ秒以内になる通信速度を求めます。
-
各ユニットが停止するまでの時間のうち、最も長いものを使います。問題文では「加工テーブルの移動停止 38.5ミリ秒」「加工ヘッドの移動停止 35.5ミリ秒」「レーザ光の照射停止 32.3ミリ秒」とあるため、最大時間は38.5ミリ秒です。
-
終了指示の受信完了後、停止要求の送信を開始するまでに最大11.4ミリ秒かかります。したがって、停止要求を送信する時間に使えるのは、ミリ秒です。
-
停止要求の電文長は200ビットです。通信速度を ビット/秒とすると、送信時間は 秒です。0.1ミリ秒は0.0001秒なので、送信時間がこれ以内となる条件は、です。これを解くと、 ビット/秒となります。
-
1Mビットはビットなので、必要な通信速度は2Mビット/秒です。小数第2位を切り上げて小数第1位まで表すと、答えは2.0Mビット/秒です。
図3では、各ユニットへの通信に専用シリアル回線が使われています。したがって、停止要求の送信時間は各回線で考え、3ユニット分の電文長を合計するのではなく、最も時間のかかる停止動作との合計が50ミリ秒以内になるように計算します。
誤りやすいポイント
- 停止までの時間として、3つのユニットの時間を足してしまうことです。必要なのは、全ての停止が完了するまでの時間なので、最大の38.5ミリ秒を使います。
- 送信開始までの最大11.4ミリ秒を、停止要求の送信時間に含めないことです。どちらも終了指示の受信完了から停止完了までの経過時間に含まれます。
- 電文長200ビットをそのまま通信速度と比較することです。通信速度を求めるには、送信時間を秒に直して、ビット数を時間で割ります。
- 3ユニットへの停止要求の電文長を単純に合計することです。各ユニットへの通信は専用シリアル回線を用いるため、各回線の送信時間を基に考えます。
FAQ
Q: なぜ38.5ミリ秒を使うのですか?
A: 3つのユニットのうち、最も停止に時間がかかるものが停止完了時刻を決めるためです。
A: 3つのユニットのうち、最も停止に時間がかかるものが停止完了時刻を決めるためです。
Q: 50ミリ秒から11.4ミリ秒と38.5ミリ秒を引くのはなぜですか?
A: その2つの時間が、送信時間以外に必要となるためです。残った時間が、停止要求の送信に使える時間です。
A: その2つの時間が、送信時間以外に必要となるためです。残った時間が、停止要求の送信に使える時間です。
Q: 2.0Mビット/秒で条件を満たしますか?
A: 200ビットの送信に0.1ミリ秒かかります。これに11.4ミリ秒と38.5ミリ秒を加えると50.0ミリ秒となるため、条件を満たします。
A: 200ビットの送信に0.1ミリ秒かかります。これに11.4ミリ秒と38.5ミリ秒を加えると50.0ミリ秒となるため、条件を満たします。
関連キーワード: シリアル通信、通信速度、電文長、応答時間、リアルタイム制御
設問3:
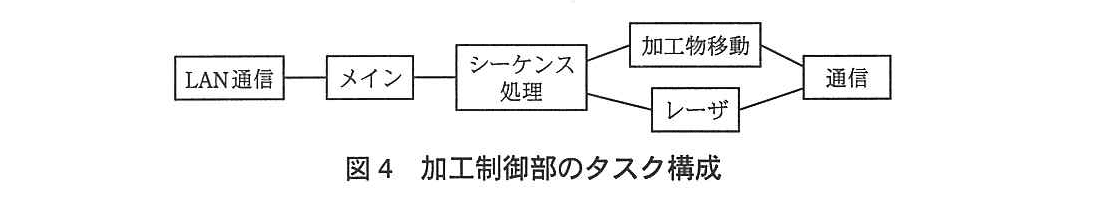
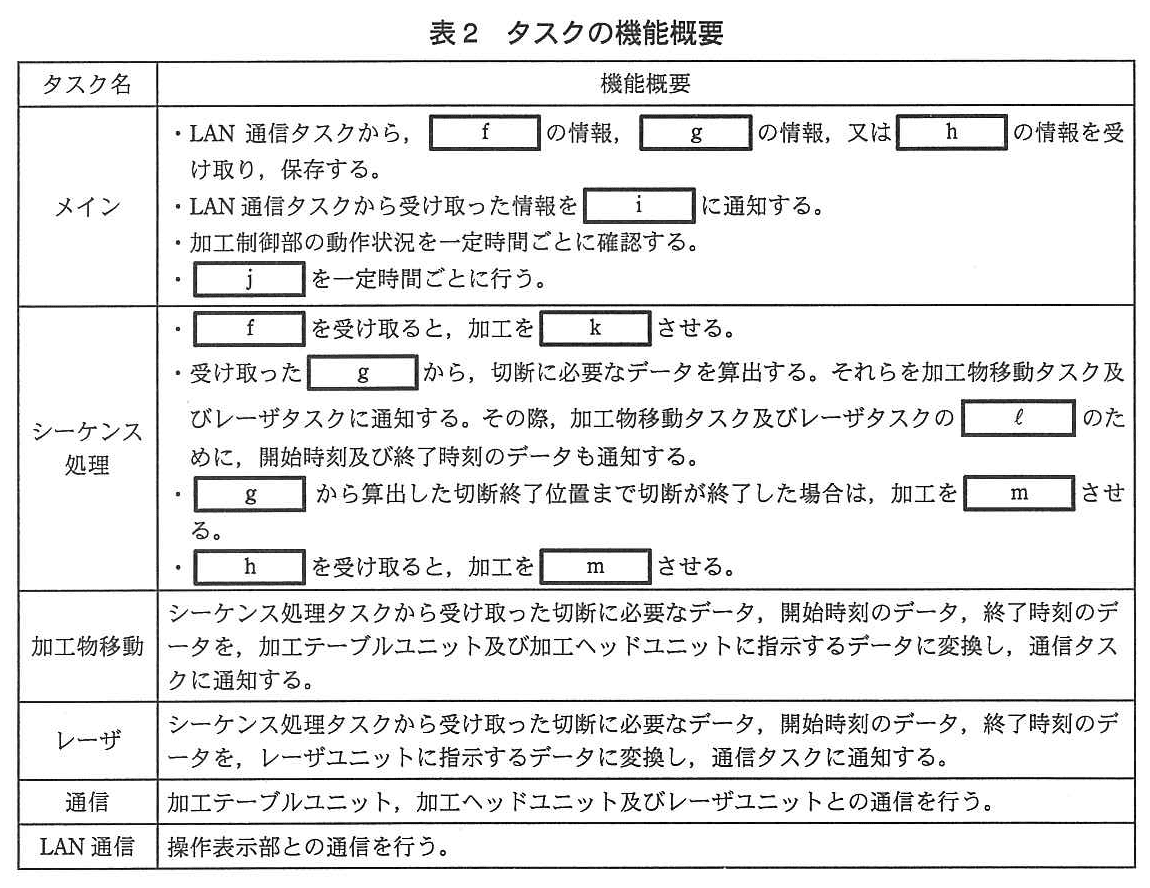
問題文を見る加工制御部のOSに、リアルタイムOSを使用している。加工制御部のタスク構成を図4に、タスクの機能概要を表2に示す。表2中のf~mに入れる適切な字句を答えよ。
模範解答
f:開始指示
g:加工データ
h:終了指示
i:シーケンス処理タスク
j:WDTのクリア
k:開始
l:同期
m:終了
解説
解答の導き方
表2の空欄は、各タスクがどの情報を受け取り、どの処理を担当するかを、加工機の動作の流れと照らし合わせると判断できます。
-
LAN通信タスクからメインタスクが受け取る情報(f~h)加工の準備では、操作表示部から加工制御部へ加工データを送ります。その後、加工を始めるときに開始指示を送り、加工を終えるときには終了指示を送ります。したがって、メインタスクが受け取る3種類の情報は、加工の開始・切断内容・加工の終了に対応します。このため、[f]は「開始指示」、[g]は「加工データ」、[h]は「終了指示」です。
-
メインタスクが情報を渡す先(i)図4では、LAN通信タスクからメインタスクへ情報が渡り、メインタスクからシーケンス処理タスクへつながっています。また、表2では、シーケンス処理タスクが開始指示や加工データ、終了指示に応じて加工の開始・終了や切断処理を行います。したがって、メインタスクがLAN通信タスクから受け取った情報を通知する先である[i]は「シーケンス処理タスク」です。
-
メインタスクが一定時間ごとに行う処理(j)問題文には、WDTが「一定時間内にクリアされないと、非常停止制御部に信号を送信する」とあります。加工制御部が正常に動作していることを示すため、メインタスクは一定時間ごとにWDTをクリアする必要があります。よって、[j]は「WDTのクリア」です。
-
シーケンス処理タスクが開始指示を受け取ったときの動作(k)加工の動作では、加工データが先に送信され、その後、開始指示を受け取ると加工を実行します。したがって、開始指示を受け取ったときは、加工を「開始」させます。[k]は「開始」です。
-
加工物移動タスクとレーザタスクに時刻を通知する目的(l)表2では、シーケンス処理タスクが加工物移動タスクとレーザタスクに、切断に必要なデータと開始時刻・終了時刻を通知します。加工の動作では、レーザ光の照射を加工テーブル及び加工ヘッドの移動に合わせて制御します。開始時刻・終了時刻を共有するのは、移動とレーザ照射のタイミングを合わせるためです。そのため、[l]は「同期」です。
-
加工を終える条件(m)加工データから算出した切断終了位置まで切断した場合と、終了指示を受け取った場合は、どちらも加工を終える条件です。したがって、どちらの場合も加工を「終了」させます。[m]は「終了」です。
誤りやすいポイント
- 加工データと開始指示を混同しないようにします。加工データは切断内容を表し、開始指示は加工を実行するきっかけです。
- [i]は加工物移動タスクやレーザタスクではありません。メインタスクから情報を受け取り、加工の進行を判断するシーケンス処理タスクです。
- WDTは、一定時間内にクリアされないと異常を知らせます。したがって、メインタスクが一定時間ごとに行う処理はWDTのクリアです。
- [l]は加工物移動タスクとレーザタスクの「同期」です。単に両タスクへデータを送ることではなく、移動と照射のタイミングを合わせることがポイントです。
- 切断終了位置への到達と終了指示の受信は、どちらも加工を終える条件です。
FAQ
Q: 加工データを受け取った時点で加工を開始するのではないのですか?
A: いいえ。加工データは切断内容を示す情報です。問題文では、加工データを送信した後に開始指示を送信し、開始指示を受信すると加工に必要なデータを算出すると説明されています。
A: いいえ。加工データは切断内容を示す情報です。問題文では、加工データを送信した後に開始指示を送信し、開始指示を受信すると加工に必要なデータを算出すると説明されています。
Q: WDTを一定時間ごとにクリアするのはなぜですか?
A: WDTは、一定時間内にクリアされない場合に非常停止制御部へ信号を送ります。定期的なクリアによって、加工制御部が動作を続けていることを示します。
A: WDTは、一定時間内にクリアされない場合に非常停止制御部へ信号を送ります。定期的なクリアによって、加工制御部が動作を続けていることを示します。
Q: 開始時刻と終了時刻を加工物移動タスクとレーザタスクの両方に渡すのはなぜですか?
A: 加工テーブル及び加工ヘッドの移動に合わせてレーザ光を照射するためです。両タスクが時刻を共有することで、移動と照射を同期させます。
A: 加工テーブル及び加工ヘッドの移動に合わせてレーザ光を照射するためです。両タスクが時刻を共有することで、移動と照射を同期させます。
関連キーワード: リアルタイムOS、タスク間通信、ウォッチドッグタイマ、同期制御、非常停止制御

