
エンベデッドシステムスペシャリスト 2013年 午後1 問02
歩行者用ナビゲーションデバイスに関する次の記述を読んで、設問1~3に答えよ。
B社は、国内向けの歩行者用ナビゲーションデバイス(以下、歩行者ナビという)を開発している。開発中の歩行者ナビは、拡張現実(以下、ARという)を用いて視覚的に分かりやすいナビゲーションを提供することを主眼としている。
〔歩行者ナビの仕組み〕
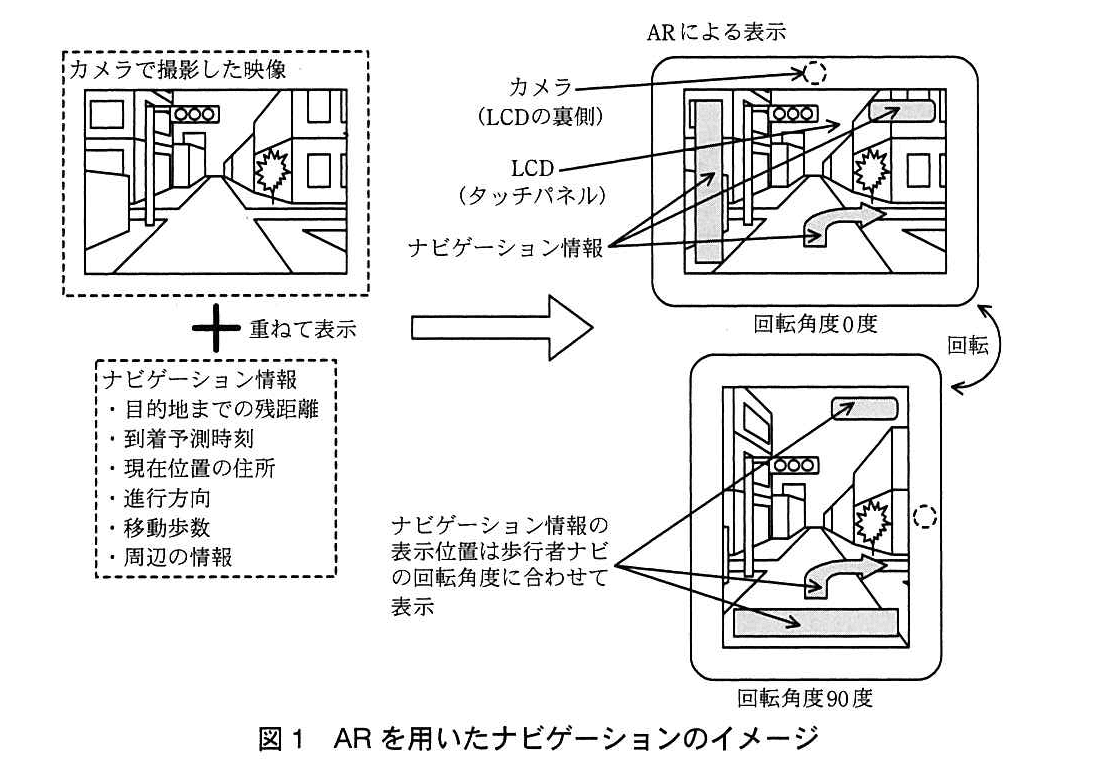
ARでは、歩行者ナビに内蔵されているカメラで撮影した実写映像にナビゲーション情報を重ね、LCDに表示する。ナビゲーション情報として表示するのは、目的地までの残距離、到着予測時刻、現在位置の住所を示す文字情報、進行方向、移動歩数、周辺の情報である。ARを用いたナビゲーションのイメージを図1に示す。
歩行者ナビの向きは、カメラが歩行者ナビの上側の辺にあるときを0度として、時計回りを正とした回転角度で表す。例えば、図1での回転角度はそれぞれ0度、90度となる。
〔歩行者ナビのハードウェア構成〕
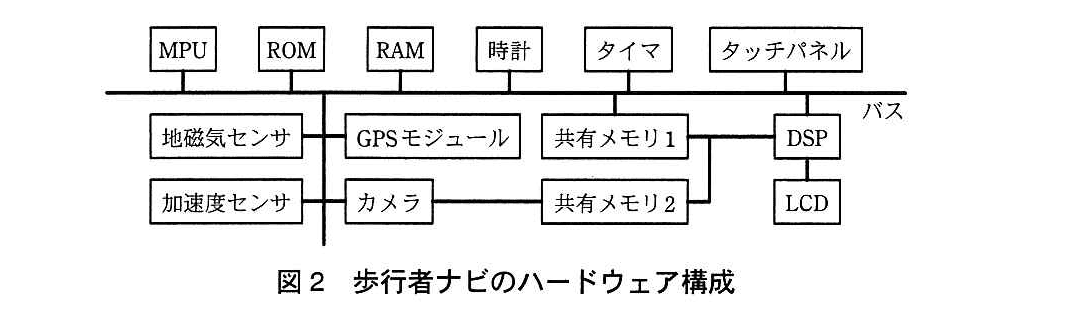
歩行者ナビのハードウェア構成を図2に示す。プロセッサは、MPUとDSPを搭載し、MPUからのナビゲーション情報の画像データは共有メモリ1に格納する。一方、カメラからの画像データは共有メモリ2に格納する。
〔ナビゲーション中の処理概要〕
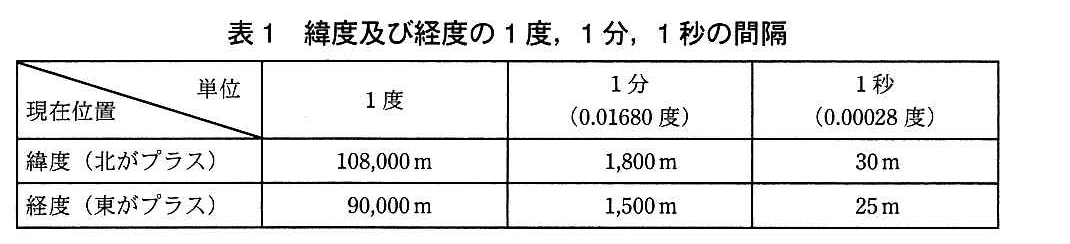
・GPSモジュールから、緯度及び経度(以下、現在位置という)を取得する。現在位置は度数(1度=60分=3,600秒)で表す。歩行者ナビ上での緯度及び経度の1度、1分、1秒の間隔をmで表すと、表1のようになる。
・GPSモジュールから現在位置を取得できない場合は、加速度センサから得られる情報を用いて現在位置を求める。
・カメラのレンズが向いている方角(以下、方角という)を、地磁気センサの情報から計算する。方角は北北西、東南東などの16方位で表現する。
・目的地、現在位置及び方角から地図データベースを検索して、目的地までの推奨経路、残距離、到着予測時刻、進行方向などを計算する。
・利用者が歩いているときの加速度センサの情報の変化から、移動歩数を計算する。
・加速度センサの情報から、歩行者ナビの回転角度を計算する。
・ナビゲーション情報の画像データを作成する。このとき、歩行者ナビの回転角度に合わせて、ナビゲーション情報の画像データの表示角度を0度、90度、180度、270度のいずれかに調整する。
・カメラの映像にナビゲーション情報の画像データを重ねて、LCDに表示する。
・利用者がタッチパネルを操作している間、及びカメラのレンズを真上(上空)又は真下(地面)に向けている間は、地図データベースの検索、及びナビゲーション情報の画像データの表示を中止する。
〔MPUの処理〕
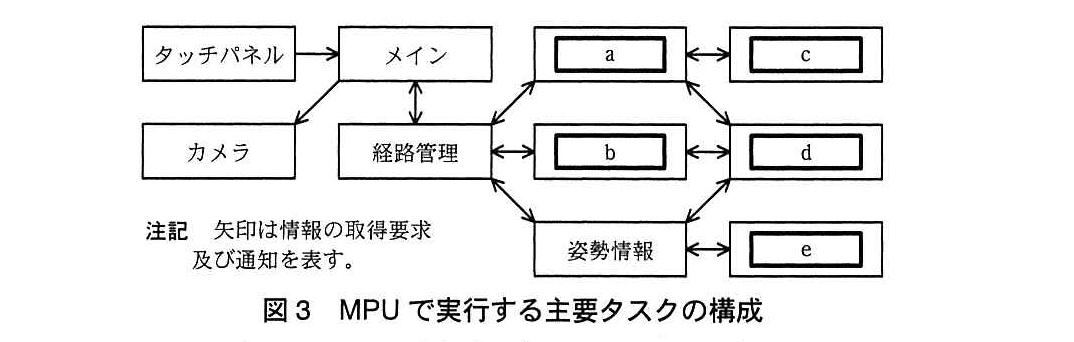
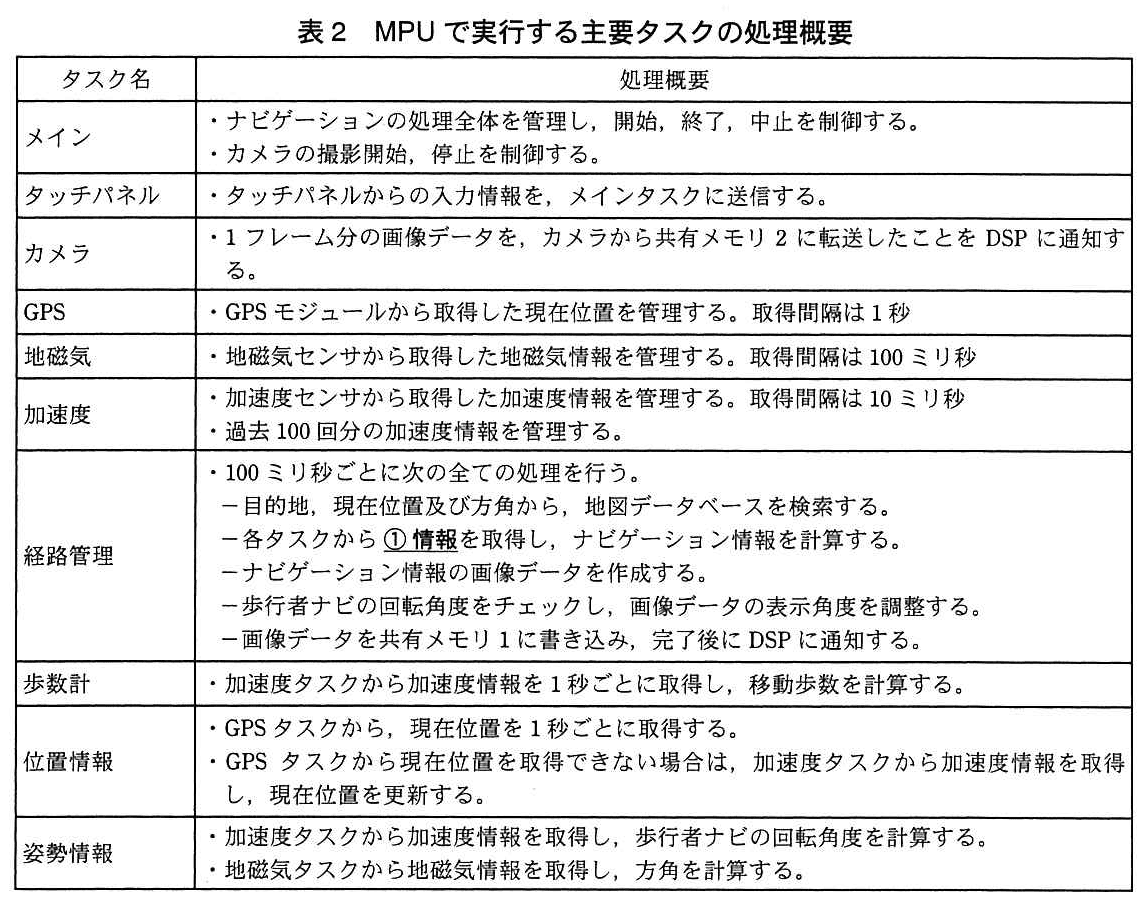
MPUで実行する主要タスクの構成を、図3に示す。また、MPUで実行する主要タスクの処理概要を、表2に示す。MPUのOSには、リアルタイムOSを用いる。
〔DSPの処理〕
・共有メモリ1に格納されたMPUからのナビゲーション情報の画像データ、及び共有メモリ2に格納されたカメラからの画像データを取得し、DSP内のメモリに書き込む。
・DSP内のメモリへの書込みは、常に共有メモリ2、共有メモリ1の順とする。共有メモリ2のデータを書き込む場合はメモリ全体を書き換え、共有メモリ1のデータを書き込む場合はナビゲーション情報の画像データがある箇所だけを書き換える。
・DSP内のメモリのデータをLCDに転送し、表示する。LCDにデータを転送している間は、DSP内のメモリの画像データは更新しない。
設問1:歩行者ナビの仕様について、(1)~(3)に答えよ。
設問1(1)
問題文を見るカメラのレンズを真上又は真下に向けた場合、地図データベースの検索を中止する理由を、25字以内で述べよ。
模範解答
検索に必要な方角を求められないから
解説
解答の導き方
地図データベースの検索では、「目的地、現在位置及び方角」から推奨経路などを求めます。したがって、検索には現在位置だけでなく、方角も必要です。
ここでいう方角は、カメラのレンズが向いている方角で、北北西や東南東などの16方位で表します。しかし、レンズを真上又は真下に向けると、レンズの向きに水平面上の方角がありません。そのため、検索に必要な方角を求められず、地図データベースを検索できません。
誤りやすいポイント
- 真上や真下を向いたときに、現在位置を取得できなくなると考えること。問題文では、検索に必要な方角が得られないことが理由です。
- 方角を目的地の方向と混同すること。ここでの方角は、カメラのレンズが向いている方角です。
- 地図データベースの検索に現在位置だけが必要だと考えること。本文では、目的地、現在位置及び方角を用いて検索するとしています。
FAQ
Q: 方角が分からないと、なぜ地図データベースを検索できないのですか?
A: 目的地までの推奨経路や進行方向を求めるには、利用者がどちらを向いているかが必要だからです。
A: 目的地までの推奨経路や進行方向を求めるには、利用者がどちらを向いているかが必要だからです。
Q: GPSで現在位置が分かっていても、検索を中止するのですか?
A: はい。現在位置が分かっていても、検索に必要な方角が得られないためです。
A: はい。現在位置が分かっていても、検索に必要な方角が得られないためです。
関連キーワード: 方角、方位、地図データベース、GPS、地磁気センサ

設問1(2)
問題文を見るナビゲーション中のDSPの処理において、DSP内のメモリには、常に共有メモリ2のデータを先に書き込むこととした。このようにしなかった場合に発生すると考えられる現象を、25字以内で述べよ。
模範解答
ナビゲーション情報の表示が行われない。
解説
解答の導き方
-
DSP内のメモリには、カメラの画像データとナビゲーション情報の画像データを書き込みます。カメラの画像が背景、ナビゲーション情報がその上に重ねる表示です。
-
書き込み方には違いがあります。本文には、共有メモリ2のデータは「メモリ全体を書き換え」、共有メモリ1のデータは「ナビゲーション情報の画像データがある箇所だけを書き換える」とあります。つまり、カメラの画像データを書き込むと画面全体が置き換わりますが、ナビゲーション情報を書き込むとその表示部分だけが更新されます。
-
そのため、まずカメラの画像データで画面全体を更新し、その後にナビゲーション情報を表示部分へ書き込む必要があります。逆にすると、先に書いたナビゲーション情報が、後から書き込まれるカメラの画像データによって画面全体ごと置き換えられます。
-
LCDへの転送時には、DSP内のメモリの画像データは更新されません。したがって、逆の順序では、LCDに転送される画像にナビゲーション情報が残らず、ナビゲーション情報の表示が行われないという現象が起きます。
誤りやすいポイント
- 書き込み順を、単なる処理の都合と考えないことが大切です。共有メモリ2のデータは画面全体を書き換えるため、書き込み後に共有メモリ1のデータを重ねる順序にする必要があります。
- 共有メモリ1のデータも画面全体を書き換えると思い込むと、逆順で表示が消える理由を見落とします。共有メモリ1はナビゲーション情報がある箇所だけを書き換えます。
- 「表示が乱れる」などと答えるのではなく、全画面の画像で上書きされる結果、ナビゲーション情報が表示されなくなる点を押さえます。
FAQ
Q: 共有メモリ2の画像を先に書くのはなぜですか?
A: 共有メモリ2の画像はDSP内のメモリ全体を書き換えるため、背景となるカメラ画像を先に設定する必要があります。
A: 共有メモリ2の画像はDSP内のメモリ全体を書き換えるため、背景となるカメラ画像を先に設定する必要があります。
Q: 共有メモリ1の画像を後から書くと、なぜナビゲーション情報が残るのですか?
A: 共有メモリ1のデータはナビゲーション情報のある箇所だけを書き換えるため、カメラ画像を残したまま情報を重ねられます。
A: 共有メモリ1のデータはナビゲーション情報のある箇所だけを書き換えるため、カメラ画像を残したまま情報を重ねられます。
Q: LCDへの転送中に画像データを更新しないことも、書き込み順の理由ですか?
A: それは転送中の表示画像を安定させるための制御です。ナビゲーション情報を表示するには、全体を書き換えるカメラ画像を先に書く順序も必要です。
A: それは転送中の表示画像を安定させるための制御です。ナビゲーション情報を表示するには、全体を書き換えるカメラ画像を先に書く順序も必要です。
関連キーワード: 共有メモリ、画像合成、オーバーレイ、フレームバッファ、LCD転送
設問1(3)
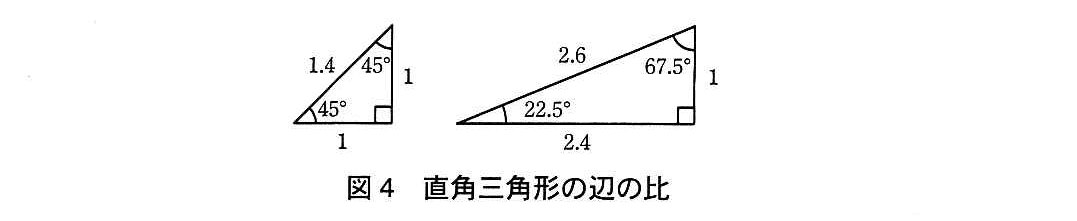
問題文を見るナビゲーション中のナビゲーション情報を計算する。現在位置が北緯35度42分36.5秒、東経139度48分39.0秒で、次に曲がる交差点が北緯35度42分34.0秒、東経139度48分31.8秒のとき、交差点までの直線距離は何mか。答えは小数第1位を四捨五入して、整数で求めよ。また、現在位置から見た交差点の方位を求めよ。距離と方位は、図4の直角三角形のいずれかを用いて答えよ。方位は16方位で答えよ。
模範解答
交差点までの直線距離:195
交差点の方位:西南西
解説
解答の導き方
交差点までの距離と方位は、現在位置と交差点の緯度・経度の差を、それぞれ南北方向・東西方向の距離に換算して求めます。
まず、緯度を比べます。現在位置は北緯35度42分36.5秒、交差点は北緯35度42分34.0秒なので、緯度の差は秒です。交差点の緯度のほうが小さいため、現在位置から見て南にあります。表1では緯度の1秒が30mなので、南北方向の距離はmです。
次に、経度を比べます。現在位置は東経139度48分39.0秒、交差点は東経139度48分31.8秒なので、経度の差は秒です。交差点の経度のほうが小さいため、現在位置から見て西にあります。表1では経度の1秒が25mなので、東西方向の距離はmです。
この mと mを直角三角形の二辺と考えます。辺の比はです。図4の、底辺が2.4、垂直な辺が1、斜辺が2.6の三角形と同じ比なので、斜辺はmとなります。小数第1位を四捨五入しても値は変わりません。
方位は、西方向の mを基準に、南方向へ mずれています。図4の三角形では、このずれの角度はです。西から南への方向は、16方位では西南西です。
誤りやすいポイント
- 緯度の差を北南方向、経度の差を東西方向の距離に換算します。緯度と経度の換算値を取り違えないようにします。
- 交差点の緯度・経度はいずれも現在位置より小さいため、方向は北や東ではなく、南と西です。
- mとmを足すのではなく、直角三角形の斜辺を求めます。
- 16方位では、西から南へずれた方向は南西ではなく、西南西です。
FAQ
Q: なぜ緯度・経度の差をそのまま距離として使わないのですか?
A: 緯度・経度の差は角度の差だからです。表1の換算値を使って、南北方向と東西方向それぞれの距離に直します。
A: 緯度・経度の差は角度の差だからです。表1の換算値を使って、南北方向と東西方向それぞれの距離に直します。
Q: 東西方向と南北方向の距離を足す方法ではだめですか?
A: 求めるのは交差点までの直線距離です。二方向の距離は直角に交わるため、直角三角形の斜辺を求めます。
A: 求めるのは交差点までの直線距離です。二方向の距離は直角に交わるため、直角三角形の斜辺を求めます。
Q: 西南西になるのはなぜですか?
A: 西向きの距離が南向きの距離より長く、西から南へずれた方向だからです。
A: 西向きの距離が南向きの距離より長く、西から南へずれた方向だからです。
関連キーワード: 緯度・経度、座標差、直角三角形、三平方の定理、16方位
設問2:歩行者ナビのソフトウェア設計について、(1)~(3)に答えよ。
設問2(1)
問題文を見る模範解答
a:位置情報
b:歩数計
c:GPS
d:加速度
e:地磁気
解説
解答の導き方
まず、dに注目します。dは、bと「姿勢情報」の両方につながっています。表2では、歩数計が加速度タスクから加速度情報を取得し、姿勢情報タスクも加速度タスクから加速度情報を取得します。この二つのタスクに情報を提供するのは加速度タスクなので、dは加速度です。
次に、bはdとつながっています。表2には「加速度タスクから加速度情報を1秒ごとに取得し、移動歩数を計算する」タスクがあります。この処理を行うのは歩数計なので、bは歩数計です。
aは、cとdの両方につながっています。表2では、位置情報タスクがGPSタスクから現在位置を取得し、GPSタスクから現在位置を取得できない場合には加速度タスクの情報を使って現在位置を更新します。したがって、aは位置情報、cはGPSです。
最後に、「姿勢情報」はdとeにつながっています。表2によると、姿勢情報タスクは加速度タスクから回転角度の計算に必要な情報を取得し、地磁気タスクから方角の計算に必要な情報を取得します。dが加速度であることから、eは地磁気です。
誤りやすいポイント
- aの位置情報タスクとcのGPSタスクを混同しないようにします。GPSタスクはGPSモジュールから取得した現在位置を管理し、位置情報タスクはその情報を取得して現在位置を扱います。
- dの加速度タスクとbの歩数計を混同しないようにします。加速度タスクは加速度情報を管理し、歩数計はその情報を使って歩数を計算します。
- 図3の矢印は、情報の受渡しだけでなく取得要求や通知も表しています。矢印が双方向だからといって、両方のタスクが同じ種類の情報を処理するとは限りません。
FAQ
Q: 図3の矢印が双方向なのは、両タスクが同じ情報を持つという意味ですか?
A: いいえ。矢印は情報の取得要求及び通知を表します。タスク間の要求と応答の関係を確認し、表2の処理概要と照合します。
A: いいえ。矢印は情報の取得要求及び通知を表します。タスク間の要求と応答の関係を確認し、表2の処理概要と照合します。
Q: GPSタスクと位置情報タスクは、どちらも現在位置を扱うのに、なぜ別のタスクなのですか?
A: GPSタスクはGPSモジュールから取得した現在位置を管理します。位置情報タスクはGPSタスクからその位置を取得し、取得できない場合には加速度情報を使って現在位置を更新します。
A: GPSタスクはGPSモジュールから取得した現在位置を管理します。位置情報タスクはGPSタスクからその位置を取得し、取得できない場合には加速度情報を使って現在位置を更新します。
Q: 加速度タスクと歩数計は、どのように区別できますか?
A: 加速度タスクは加速度情報を管理する側です。歩数計は、その情報を取得して移動歩数を計算する側です。
A: 加速度タスクは加速度情報を管理する側です。歩数計は、その情報を取得して移動歩数を計算する側です。
関連キーワード: タスク間通信、データ依存関係、センサ情報処理、リアルタイムOS、タスク設計
設問2(2)
問題文を見る表2中の下線①情報は全部で四つある。一つはメインタスクからの制御情報である。他の三つの情報を、表2中の字句を用いて全て答えよ。
模範解答
①:現在位置
②:移動歩数
③:方角
解説
解答の導き方
この設問では、経路管理タスクがナビゲーション情報を計算するために、各タスクから受け取る情報のうち、メインタスクからの制御情報以外の三つを特定します。
表2の経路管理タスクには、「各タスクから①情報を取得し、ナビゲーション情報を計算する」とあります。そこで、ほかのタスクが管理または計算している情報を確認します。
位置情報タスクは、「GPSタスクから、現在位置を1秒ごとに取得する」とあります。GPSから取得できない場合も、加速度情報を使って現在位置を更新します。したがって、経路管理タスクが受け取る情報の一つは「現在位置」です。
歩数計タスクは、加速度情報を使って移動した歩数を計算します。計算結果を経路管理タスクがナビゲーション情報に使うので、受け取る情報の一つは「移動歩数」です。加速度情報そのものではなく、歩数計タスクが計算した結果に注目します。
姿勢情報タスクは、地磁気情報から方角を計算します。したがって、経路管理タスクが受け取る情報の一つは「方角」です。歩行者ナビの回転角度も姿勢情報タスクで計算されますが、これは画像データの表示角度を調整するための情報であり、この設問で求めるナビゲーション情報の入力とは区別します。
このように、経路管理タスクが各タスクから受け取る三つの情報は「現在位置」「移動歩数」「方角」と判断できます。
誤りやすいポイント
- センサから取得する生の情報と、各タスクが管理・計算した結果を混同しないようにします。例えば、経路管理タスクが使うのは加速度情報そのものではなく、歩数計タスクが計算した「移動歩数」です。
- 「方角」と「歩行者ナビの回転角度」は別の情報です。方角はカメラのレンズが向いている方角であり、回転角度はナビゲーション情報の画像データの表示角度を調整するために使います。
- 残距離や到着予測時刻は、経路管理タスクが計算するナビゲーション情報です。各タスクから受け取る情報と、経路管理タスクが計算して出す情報を取り違えないようにします。
FAQ
Q: 「現在位置」はGPSタスクから直接受け取るのではないのですか?
A: 表2では、経路管理タスクが各タスクから情報を取得します。現在位置を管理するのは位置情報タスクなので、経路管理タスクが受け取る情報としては「現在位置」となります。
A: 表2では、経路管理タスクが各タスクから情報を取得します。現在位置を管理するのは位置情報タスクなので、経路管理タスクが受け取る情報としては「現在位置」となります。
Q: 姿勢情報タスクから受け取るのは、地磁気情報ではないのですか?
A: 姿勢情報タスクは、地磁気情報を使って「方角」を計算します。経路管理タスクがナビゲーション情報の計算に使う情報は、センサの生データではなく、そのタスクで計算された「方角」です。
A: 姿勢情報タスクは、地磁気情報を使って「方角」を計算します。経路管理タスクがナビゲーション情報の計算に使う情報は、センサの生データではなく、そのタスクで計算された「方角」です。
Q: 残距離や到着予測時刻も、経路管理タスクが受け取る情報に含まれますか?
A: いいえ。表2では、経路管理タスクが地図データベースを検索し、ナビゲーション情報を計算します。残距離や到着予測時刻は、その計算によって得られる情報です。
A: いいえ。表2では、経路管理タスクが地図データベースを検索し、ナビゲーション情報を計算します。残距離や到着予測時刻は、その計算によって得られる情報です。
関連キーワード: タスク間通信、センサ情報、データフロー、ナビゲーション情報、リアルタイムOS
設問2(3)
問題文を見る加速度タスクにおいて、過去100回分の加速度情報を管理している目的が二つある。一つは移動歩数の計算で使用するためである。もう一つの目的を、50字以内で述べよ。
模範解答
GPSタスクから現在位置を取得できない場合に、過去1秒分の加速度情報から現在位置を求めるため
解説
解答の導き方
-
「加速度」タスクは、加速度情報を「10ミリ秒」ごとに取得し、「過去100回分」を管理します。したがって、保存している情報は、100回分の取得間隔を合わせた1秒分です。
-
次に、もう一つの用途を表2の「位置情報」タスクから確認します。ここでは、GPSタスクから現在位置を取得できない場合に、加速度タスクから加速度情報を取得して現在位置を更新します。
-
この位置更新には、直近の加速度情報だけでなく、時間の経過に伴う情報が必要です。そのため、過去1秒分の加速度情報を使って現在位置を推定します。つまり、移動歩数の計算以外の用途は、GPSタスクから現在位置を取得できない場合の位置推定です。
誤りやすいポイント
- 過去100回分を、100秒分と取り違えないようにします。取得間隔は10ミリ秒なので、100回分で1秒分です。
- 「位置情報」タスクが加速度タスクから取得するのは、現在位置そのものではなく加速度情報です。その情報を使って現在位置を更新します。
- もう一つの用途を方角や回転角度の計算と考えないようにします。表2では、加速度情報から現在位置を更新する処理が位置情報タスクに記載されています。
FAQ
Q: なぜ過去の加速度情報が必要なのですか?
A: 加速度情報の時間変化を使って、GPSで現在位置を取得できない間の位置を推定するためです。
A: 加速度情報の時間変化を使って、GPSで現在位置を取得できない間の位置を推定するためです。
Q: 過去100回分は、どのくらいの時間に相当しますか?
A: 取得間隔が10ミリ秒なので、過去100回分は1秒分に相当します。
A: 取得間隔が10ミリ秒なので、過去100回分は1秒分に相当します。
Q: 歩数計算以外の用途は、回転角度の計算ですか?
A: いいえ。表2の位置情報タスクが、GPSで現在位置を取得できない場合に加速度情報を使って現在位置を更新します。
A: いいえ。表2の位置情報タスクが、GPSで現在位置を取得できない場合に加速度情報を使って現在位置を更新します。
関連キーワード: 加速度センサ、位置推定、GPS、サンプリング周期
設問3:歩行者ナビの機能追加について、(1)、(2)に答えよ。
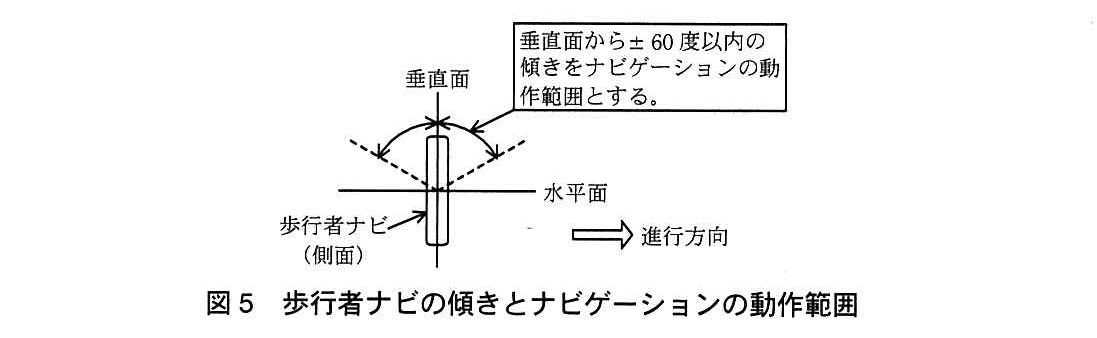
図5に示すように、歩行者ナビを側面から見たときの垂直面から±60度以内の傾きを、ナビゲーションの動作範囲とする。それ以外は、画面の表示をOFFにして消費電力を低減する(以下、省エネモードという)ことにした。省エネモード中は、移動歩数の計測は継続するが、位置情報の把握を含むナビゲーションは実施しない。省エネモードに遷移するときは、カメラタスク、GPSタスク、地磁気タスク、位置情報タスクを停止する。また、省エネモード中に再びナビゲーションの動作範囲内に戻ったときは、ナビゲーションを再開するかどうかを利用者に確認する。
設問3(1)
問題文を見る省エネモード中のタスクの動作について考える。
(a) 位置情報タスクを停止する理由を、30字以内で述べよ。
(b) 姿勢情報タスクを停止しない目的を、40字以内で述べよ。
模範解答
(a):省エネモード中は現在位置の把握を行わないから
(b):省エネモード中に動作範囲の傾きに戻ったことを検出するため
解説
解答の導き方
省エネモードでは画面表示をOFFにし、「位置情報の把握を含むナビゲーションは実施しない」とされています。まず、このモードで必要な処理と不要な処理を分けて考えます。
(a) 位置情報タスクは、表2でGPSタスクから現在位置を取得し、現在位置を取得できない場合は加速度タスクの情報で現在位置を更新する役割です。省エネモード中はナビゲーションを行わず、現在位置の把握も不要なので、位置情報タスクを停止します。
(b) 一方、省エネモードを解除するには、歩行者ナビが再びナビゲーションの動作範囲内に戻ったことを検出する必要があります。図5では、垂直面から±60度以内が動作範囲とされています。表2によると、姿勢情報タスクは加速度情報から歩行者ナビの回転角度を計算します。そのため、このタスクを動作させておけば、傾きが動作範囲内に戻ったことを検出できます。したがって、姿勢情報タスクは停止しません。
誤りやすいポイント
- 省エネモード中に位置情報タスクを停止する理由を、「GPSを使わないから」だけで説明しないようにします。GPSから位置を取得できない場合には、加速度情報で現在位置を更新する処理もあります。停止する根本の理由は、モード中に現在位置の把握を行わないことです。
- 省エネモードでは多くの処理を停止しますが、姿勢情報タスクまで停止すると、動作範囲に戻ったことを検出できなくなります。
- 移動歩数の計測は継続するとされているため、加速度情報を使う処理がすべて停止するわけではありません。
FAQ
Q: GPSタスクを停止しても、姿勢情報タスクを動作させる必要があるのはなぜですか?
A: 姿勢情報タスクは加速度情報から回転角度を計算できるためです。GPSによる現在位置の取得と、傾きによる動作範囲の判定は別の処理です。
A: 姿勢情報タスクは加速度情報から回転角度を計算できるためです。GPSによる現在位置の取得と、傾きによる動作範囲の判定は別の処理です。
Q: 位置情報タスクを停止すると、移動歩数の計測も止まりますか?
A: 止まりません。移動歩数は歩数計タスクが加速度情報を用いて計算します。位置情報タスクとは役割が異なります。
A: 止まりません。移動歩数は歩数計タスクが加速度情報を用いて計算します。位置情報タスクとは役割が異なります。
Q: 動作範囲内に戻ったことを検出した後、すぐにナビゲーションを再開しますか?
A: すぐには再開せず、問題文のとおり、ナビゲーションを再開するかどうかを利用者に確認します。
A: すぐには再開せず、問題文のとおり、ナビゲーションを再開するかどうかを利用者に確認します。
関連キーワード: 省電力制御、タスク制御、加速度センサ、姿勢推定、状態遷移
設問3(2)
問題文を見る歩行中の揺れなどによって、過度に省エネモードに遷移することのないようにしたい。そのための防止策を、50字以内で述べよ。
模範解答
動作範囲外の傾きになった状態が一定時間以下だった場合は、省エネモードに遷移しない。
解説
解答の導き方
-
図5では、歩行者ナビの傾きが垂直面から±60度以内ならナビゲーションの動作範囲で、それを外れると省エネモードに移行する仕様です。加速度情報から回転角度を計算しているため、傾きが範囲外かどうかを判定できます。
-
ただし、歩行中は身体の揺れによって、傾きが一時的に動作範囲を外れることがあります。その瞬間だけで省エネモードへ移行すると、揺れるたびにモードが切り替わり、意図しない遷移が頻発します。
-
そこで、角度の境界は変えず、範囲外になった状態がどれだけ続いたかも判定に加えます。範囲外の状態が短時間で解消した場合は移行せず、一定時間以上続いた場合に省エネモードへ移行するようにすれば、歩行中の一時的な揺れによる過度な遷移を防げます。
誤りやすいポイント
- ±60度という角度の条件を変更するだけでは、歩行中の一時的な揺れを判定から除けません。
- 範囲外になったことを一度検出しただけで移行すると、瞬間的な揺れでも省エネモードに入ってしまいます。
- 角度の条件と、範囲外の状態が続く時間の条件は別です。問題で示されているのは角度の範囲であり、時間の長さは別途設定する条件です。
FAQ
Q: 省エネモードへ移行するまでの時間は、問題文から決められますか?
A: 具体的な時間は示されていません。範囲外の状態が一時的か、継続しているかを区別するために時間条件を設けることがポイントです。
A: 具体的な時間は示されていません。範囲外の状態が一時的か、継続しているかを区別するために時間条件を設けることがポイントです。
Q: 動作範囲の角度を広げる方法ではいけませんか?
A: 角度を広げると、ナビゲーションが不要な傾きでも動作を続ける可能性があります。問題の動作範囲を保ったまま、範囲外の状態が継続したかどうかで判定するのが適切です。
A: 角度を広げると、ナビゲーションが不要な傾きでも動作を続ける可能性があります。問題の動作範囲を保ったまま、範囲外の状態が継続したかどうかで判定するのが適切です。
Q: これは角度の値を平均する方法と同じですか?
A: どちらも一時的な変動の影響を抑える考え方ですが、この設問で求められているのは、範囲外の状態が一定時間続いたかを移行条件に加えることです。
A: どちらも一時的な変動の影響を抑える考え方ですが、この設問で求められているのは、範囲外の状態が一定時間続いたかを移行条件に加えることです。
関連キーワード: 加速度センサ、姿勢推定、しきい値判定、時間フィルタ、省電力制御

