
エンベデッドシステムスペシャリスト 2014年 午後1 問03
プランタの管理システムに関する次の記述を読んで、設問1~3に答えよ。
C社は、栽培している植物の土壌の水分量(以下、水分量という)と温度が適切かどうかを示す情報(以下、条件満足度という)、及び水やりの適切なタイミングを表示する、室内園芸用プランタの管理システム(以下、プランタシステムという)を開発している。
〔プランタシステムの構成概要〕
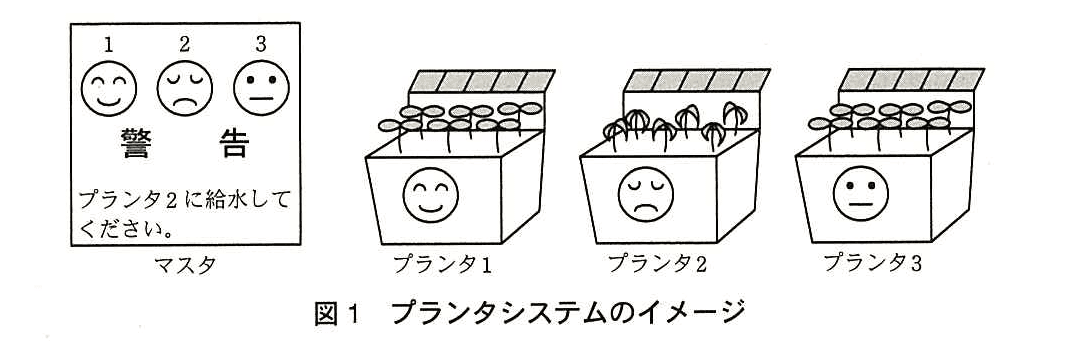
プランタシステムは、マスタ制御部(以下、マスタという)、個々のプランタに取り付けられたローカル制御部(LCD表示機能付き)、及びローカル制御部に接続されるセンサ部で構成される。ローカル制御部は、複数の部屋に置かれることがある。プランタシステムのイメージを図1に示す。
〔プランタシステムの動作概要〕
マスタとローカル制御部は、小電力の無線通信を使って情報のやり取りを行う。マスタは、栽培している植物の名前から、栽培条件(植物の成長に応じた最適な水分量及び温度)を決定する。一方、ローカル制御部は、栽培条件に基づいて各センサからの情報を判断し、条件満足度をLCDに表示する。また、条件満足度から外れている場合には、マスタに警告情報を表示する。
〔プランタシステムの構成〕
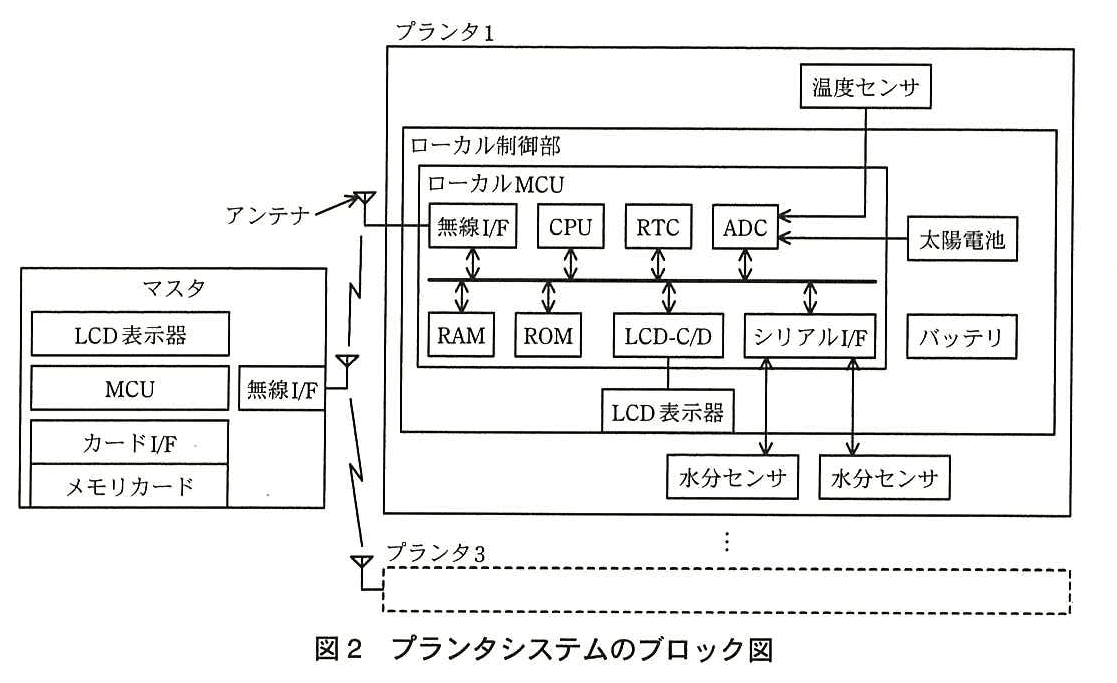
プランタシステムのブロック図を図2に示す。
(1) マスタ
マスタは、プランタの条件満足度を表示するためのLCD表示器、プランタとの通信を行うための小電力の無線I/F、及び多くの植物の栽培条件を格納したメモリカードから栽培中の植物の栽培条件を読み出すためのカードI/Fを装備している。
(2) ローカル制御部
ローカル制御部は、マスタと通信を行うための小電力の無線I/Fを内蔵したMCU(以下、ローカルMCUという)、LCD表示器、温度センサ及び水分センサを装備している。
・ローカルMCUには、LCD表示コントローラドライバ(以下、LCD-C/Dという)、1ミリ秒単位の任意の時間で割込み発生が可能なリアルタイムクロック(以下、RTCという)、A/Dコンバータ(以下、ADCという)、及びシリアルI/Fを内蔵している。ADCには温度センサや太陽電池が、LCD-C/DにはLCD表示器が接続されている。
・水分センサは、水分量の値(%)をシリアルI/Fを介して送信する。
・各センサの値は、1分ごとにチェックされる。
・電源として、太陽電池とバッテリを装備している。
〔ローカルMCUの動作モード〕
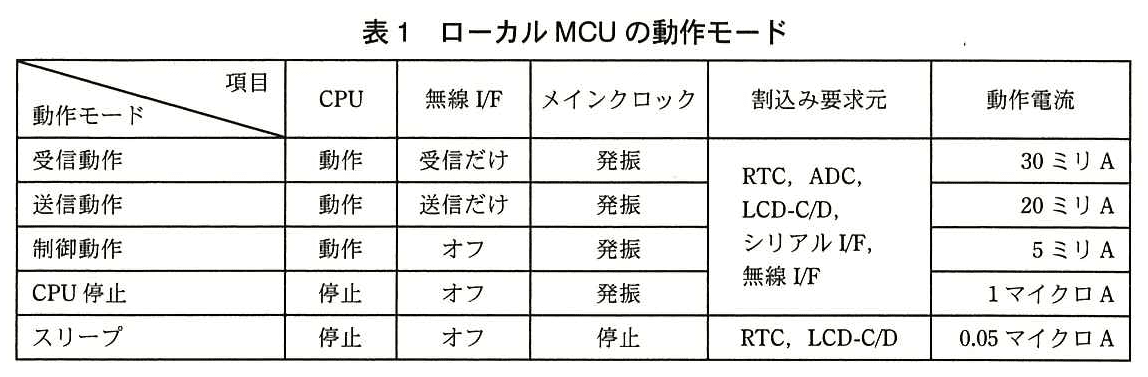
ローカルMCUの動作モードを表1に示す。
・メインクロックは、RTC以外の回路とCPUに供給される。
・RTCで使用するクロック(常時発振)は、RTCとLCD-C/Dに供給される。
・CPU停止は割込み要求で直ちに解除される。
・スリープ時にはメインクロックは発振を停止し、RTCとLCD-C/D以外は動作を停止する。
・スリープはRTC又はLCD-C/Dからの割込み要求で解除される。解除されると、メインクロックは10マイクロ秒後に発振を再開し、CPUは動作を再開する。
設問1:プランタシステムの通信方法の検討について、(1)~(3)に答えよ。
マスタの電源にはバッテリ、ローカル制御部の電源には太陽電池とバッテリを使うので、できるだけ消費電力を抑えられる通信方法を検討した。
設問1(1)
問題文を見るローカル制御部では、マスタとの通信方法として、常にマスタからのポーリングを待つのではなく、マスタからの一定周期でのポーリングによって通信を開始することにした。その理由を、表1中の動作電流の観点から35字以内で述べよ。
模範解答
ローカル制御部のMCUは、受信動作の動作電流が大きいから
解説
解答の導き方
この設問では、マスタからのポーリングを「常に待つ」場合に、ローカル制御部の消費電力が大きくなる理由を、表1の動作電流から説明します。
- マスタからの信号をいつでも受信できるようにするには、ローカル制御部は無線I/Fを受信できる状態にしておく必要があります。したがって、比較するのは表1の「受信動作」です。
- 表1では、「受信動作」の動作電流は「30ミリA」です。一方、「制御動作」は「5ミリA」、「CPU停止」は「1マイクロA」、「スリープ」は「0.05マイクロA」です。受信動作の電流は、これらの状態と比べて大きいことが分かります。
- 常に受信を待つと、この大きな電流が継続して流れます。これに対し、一定周期でポーリングを行えば、ポーリングのタイミング以外は受信状態を続けずに済み、消費電力を抑えられます。
したがって、理由は「ローカル制御部のMCUは、受信動作の動作電流が大きいから」です。
誤りやすいポイント
- 「送信動作」の電流と比べて理由を説明しないようにします。常にポーリングを待つ場合に必要なのは、無線I/Fの受信状態です。
- CPUの動作だけに注目しないようにします。表1では、受信動作の無線I/Fが「受信だけ」となっており、その動作電流は「30ミリA」です。
- 「一定周期だから通信回数が減る」とだけ説明するのではなく、表1の動作電流が大きい受信状態を継続せずに済む点を理由として述べます。
FAQ
Q: ポーリングを待つとき、なぜ受信動作になるのですか?
A: マスタからポーリング信号が届いたことを検知するには、ローカル制御部の無線I/Fが信号を受け取れる状態である必要があるためです。
A: マスタからポーリング信号が届いたことを検知するには、ローカル制御部の無線I/Fが信号を受け取れる状態である必要があるためです。
Q: 電流値が大きいと、なぜ消費電力を抑える必要があるのですか?
A: 同じ電源電圧なら、電流が大きい状態を長く続けるほど、消費電力と電池の消耗が大きくなるためです。
A: 同じ電源電圧なら、電流が大きい状態を長く続けるほど、消費電力と電池の消耗が大きくなるためです。
関連キーワード: ポーリング、動作電流、受信待機、消費電力、スリープ

設問1(2)
問題文を見るローカル制御部でのマスタとの通信の制御について、次の記述中のa~dに入れる適切な字句を答えよ。
・プランタシステムの起動時にマスタとローカル制御部は、ポーリングのための同期をとって動作を開始する。
・ローカル制御部では、通常は消費電力を抑えるためにaを停止し、CPUは停止しているが、マスタがポーリングするタイミングの1秒前にb割込みを用いてCPUが動作を再開し、無線I/Fの動作を起動し、cモードになる。
・ローカル制御部はマスタからポーリング信号を受信すると、必要な情報を送信する。
・通信が終了すると、ローカル制御部は無線I/Fの動作を停止し、bにdを設定してaを停止し、CPUは動作を停止する。
模範解答
a:メインクロックの発振
b:RTC
c:受信動作
d:次の起動までの時間
解説
解答の導き方
-
まず、通常時にどの動作モードで待機するかを考えます。本文では「消費電力を抑えるために」クロックを停止し、CPUも停止するとあります。表1のスリープは、メインクロックを停止し、CPUも停止するモードです。一方、CPU停止ではメインクロックが発振したままです。したがって、停止する対象は メインクロックの発振 です。
-
メインクロックを停止している間も、RTCは動作させておく必要があります。本文には、スリープはRTCからの割込み要求で解除されるとあります。また、RTCは任意の時間で割込みを発生させられます。そのため、マスタのポーリング時刻より前にCPUを再開させる割込み元は RTC です。
-
RTC割込みでCPUが再開したら、無線I/Fを起動してマスタからのポーリング信号を待ちます。この時点では、ローカル制御部はマスタから信号を受信する側なので、表1の動作モードは 受信動作 です。ポーリング信号を受信した後に必要な情報を送信する、という順序になります。
-
通信が終わったら、再び低消費電力で待機します。そのため、RTCに次の起動時刻までの待ち時間を設定し、メインクロックの発振を停止します。RTCに設定するのは 次の起動までの時間 です。
誤りやすいポイント
- CPU停止とスリープを混同しないようにします。CPU停止ではメインクロックが発振したままですが、スリープではメインクロックも停止します。
- マスタからのポーリングを待つ段階では、無線I/Fは送信ではなく受信の状態です。受信後に必要な情報を送信します。
- メインクロックを停止してもRTCまで停止するわけではありません。RTCが動作を続け、設定した時間に割込みを発生させることでCPUを再開できます。
FAQ
Q: RTCを使うのは、どのような役割のためですか?
A: スリープ中に次の起動までの時間を計り、設定したタイミングで割込みを発生させるためです。
A: スリープ中に次の起動までの時間を計り、設定したタイミングで割込みを発生させるためです。
Q: ポーリングを受けた後も、受信動作を続けるのですか?
A: 受信動作はマスタからポーリング信号を受信する段階のモードです。信号を受け取った後は、必要な情報をマスタへ送信します。
A: 受信動作はマスタからポーリング信号を受信する段階のモードです。信号を受け取った後は、必要な情報をマスタへ送信します。
Q: CPU停止ではなくスリープを選ぶのはなぜですか?
A: CPU停止ではメインクロックが発振したままですが、スリープではメインクロックを停止できます。RTCで起動タイミングを管理できるため、より消費電力を抑えた待機が可能です。
A: CPU停止ではメインクロックが発振したままですが、スリープではメインクロックを停止できます。RTCで起動タイミングを管理できるため、より消費電力を抑えた待機が可能です。
関連キーワード: 低消費電力制御、スリープモード、RTC割込み、無線通信、ポーリング
設問1(3)
問題文を見るマスタからの一定周期でのポーリングによる方法よりも、更に消費電力を抑えるために、植物の性質を利用することにした。すなわち、植物は光量が少なくなると水の消費が少なくなり、状態の変化が少なくなる。そこで、ポーリング周期を一定ではなく、変更できるようにした。
(a) 光量の検出に用いる構成要素の名称を答えよ。
(b) マスタはローカル制御部のポーリングを、全て同じ周期ではなく個別に設定することにした。この場合の制御を40字以内で述べよ。
模範解答
(a):太陽電池
(b):太陽電池の出力に応じて、個別に次のポーリングのタイミングを指定する。
解説
解答の導き方
この設問は、植物の状態変化に応じてポーリング周期を調整するため、光量を何で検出し、検出結果をどのようにポーリング制御に使うかを問うています。
まず、光量の検出に利用できる構成要素を確認します。図2では、太陽電池の出力がADCに入力されています。太陽電池の出力は光量によって変化するため、光量を知るための指標として使えます。したがって、光量の検出に用いる構成要素は太陽電池です。
次に、ポーリングのタイミングを考えます。問題文には「光量が少なくなると水の消費が少なくなり、状態の変化が少なくなる」とあります。状態の変化が少ないときは、頻繁にポーリングして状態を確認する必要性が下がります。反対に、光量が多く状態が変化しやすいときは、次のポーリングまでの間隔を短くすることが考えられます。
また、植物ごとに置かれた場所の光量は異なる可能性があります。そのため、全てのローカル制御部に同じ周期を設定するのではなく、それぞれの太陽電池の出力に応じて、次にポーリングするタイミングを個別に指定します。
誤りやすいポイント
- 光量を測定する専用センサが図にないため、光量検出に使う構成要素を見落としやすいです。図2では太陽電池がADCに接続されている点に注目します。
- ポーリングを一律に遅くするのではなく、各ローカル制御部の光量に応じて個別にタイミングを設定します。
- 光量が少ないときにポーリングを増やす、と逆に考えないようにします。問題文では、光量が少ないと水の消費と状態変化も少なくなると説明されています。
FAQ
Q: 太陽電池は電源として使うだけではないのですか?
A: 図2では太陽電池の出力がADCにも入力されています。その出力を光量の指標として利用できます。
A: 図2では太陽電池の出力がADCにも入力されています。その出力を光量の指標として利用できます。
Q: なぜ全てのローカル制御部に同じポーリング周期を設定しないのですか?
A: 光量や植物の状態変化は設置場所ごとに異なるためです。個別に次のポーリングのタイミングを決めれば、状態変化が少ないものへの不要なポーリングを抑えられます。
A: 光量や植物の状態変化は設置場所ごとに異なるためです。個別に次のポーリングのタイミングを決めれば、状態変化が少ないものへの不要なポーリングを抑えられます。
関連キーワード: ポーリング制御、光量検出、太陽電池、A/D変換、消費電力制御
設問2:ローカル制御部での水分センサの制御方法の検討について、(1)~(3)に答えよ。
設問2(1)
問題文を見る水分センサの制御方法に関する次の記述中のe~iに入れる適切な字句を答えよ。
水分センサはローカルMCUから離れた位置に取り付けられている。もし、ローカルMCUが水分センサの値を直接ADCで検出しようとすると、センサからのeが長くなってしまう。eが長いと、ADCへの入力において、外来ノイズがfなってしまう。
このことから、eにgを施したり、信号の変化が緩やかなことを利用してhを追加したりすることが考えられる。
しかし、この対策では費用対効果が低いことから、センサ部分に通信機能を搭載した専用ADCを設置してA/D変換を行い、iとしてローカルMCUに送ることにした。
模範解答
e:信号線
f:大きく
g:シールド
h:ローパスフィルタ又はフィルタ
i:ディジタル信号
解説
解答の導き方
-
水分センサはローカルMCUから離れた位置にあるため、センサの出力をローカルMCU内のADCまで伝えるには、距離に応じた長さの信号線が必要です。したがって、[e]には信号を伝える経路を表す語が入ります。
-
センサの出力をアナログ信号のまま長い信号線で伝送すると、線が外来ノイズの影響を受けやすくなります。その結果、ADCへの入力ではノイズの影響が大きくなります。
-
長い信号線への対策として、外来ノイズを受けにくくするために信号線にシールドを施す方法があります。また、本文には信号の変化が緩やかとあります。急速に変化するノイズを抑え、緩やかな信号を通しやすくするには、ローパスフィルタ(又はフィルタ)を追加する方法が考えられます。
-
ただし、これらの対策では費用対効果が低いと問題文にあります。そこで、センサ部分に通信機能を搭載した専用ADCを置き、センサの出力を近くでA/D変換します。変換後の値は、ローカルMCUへディジタル信号として送ります。こうすれば、長い距離を伝えるのはノイズの影響を受けやすいアナログ信号ではなく、A/D変換後の信号になります。
誤りやすいポイント
- [e]を「アナログ信号」とすると、長くなるものを問う文の形に合いません。長くなるのはセンサからの信号線です。
- 外来ノイズが「大きくなる」とは、ノイズそのものが発生源で強くなるという意味ではなく、長い信号線を通じてADC入力に現れるノイズの影響が大きくなるという意味です。
- [h]は、信号の変化が緩やかであることを利用して高周波のノイズを抑える対策です。ノイズ全般を遮断するシールドとは役割が異なります。
- 専用ADCをセンサ部分に置く目的は、アナログ信号を長い距離にわたって伝送せず、A/D変換後のディジタル信号を送ることです。
FAQ
Q: シールドとローパスフィルタは、どちらも外来ノイズ対策ですか?
A: はい。ただし、シールドは信号線が外部の電気的な影響を受けにくくする対策で、ローパスフィルタは急速に変化する成分を抑える対策です。
A: はい。ただし、シールドは信号線が外部の電気的な影響を受けにくくする対策で、ローパスフィルタは急速に変化する成分を抑える対策です。
Q: なぜセンサの近くでA/D変換するのですか?
A: アナログ信号のまま長い信号線を通すと、ノイズの影響を受けやすくなるためです。センサの近くでA/D変換すれば、その後はディジタル信号として送れます。
A: アナログ信号のまま長い信号線を通すと、ノイズの影響を受けやすくなるためです。センサの近くでA/D変換すれば、その後はディジタル信号として送れます。
Q: 信号の変化が緩やかなことは、どの対策に関係しますか?
A: ローパスフィルタの追加に関係します。緩やかな変化を保ちつつ、急速に変化するノイズを抑えられるためです。
A: ローパスフィルタの追加に関係します。緩やかな変化を保ちつつ、急速に変化するノイズを抑えられるためです。
関連キーワード: A/D変換、外来ノイズ、シールド、ローパスフィルタ、ディジタル信号
設問2(2)
問題文を見るソフトウェアでのノイズ対策について検討する。水分センサ部分に専用ADCを設置し、センサ素子の出力をA/D変換する。このとき、専用ADCのアナログ信号入力端子(以下、ANI端子という)に入力されるセンサ素子の出力には、電源からのノイズが混入する。測定対象の信号の変化はノイズと比べて緩やかなことから、ソフトウェアで複数回の計測データを平均する対策案を考えた。
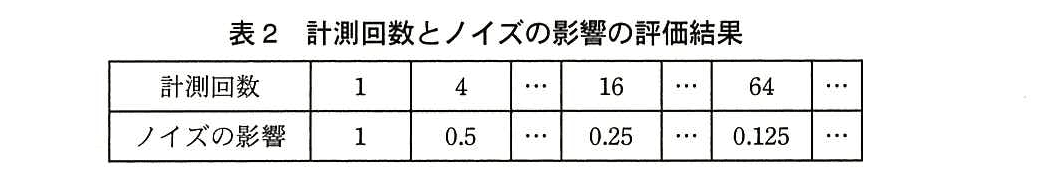
ここで、ANI端子に入力される信号は、測定対象の信号とノイズ成分に分けて考える。測定対象の信号の変化は緩やかで、n回計測しても変化しない。それに対し、ノイズ成分はn回の計測で値が異なるので、計測回数を増やして平均をとったところ、ノイズの影響が小さくなった。その評価結果を表2に示す。
 計測回数を100回に増やしても表2の関係が続くとした場合、平均をとったときのノイズの影響を答えよ。答えは小数第4位を四捨五入して、小数第3位まで求めよ。
模範解答
0.100
解説
解答の導き方
問われているのは、計測回数を100回にしたとき、平均をとった後に残るノイズの影響です。
まず、表2では計測回数が1回のとき、ノイズの影響は1です。計測回数を4回にすると0.5、16回では0.25、64回では0.125となっています。計測回数が4倍になるごとに、ノイズの影響は半分になっています。
この関係は、ノイズの影響が計測回数の平方根に反比例することを示しています。計測回数を回とすると、ノイズの影響はです。
計測回数が100回なら、なので、ノイズの影響はです。小数第4位を四捨五入し、小数第3位まで表すと0.100になります。
誤りやすいポイント
- 計測回数が100倍になったから、ノイズの影響をとするのは誤りです。表2では、計測回数が4倍になると影響は半分になる関係が示されています。
- ノイズの影響は計測回数に反比例するのではなく、計測回数の平方根に反比例します。
- 四捨五入後は小数第3位まで示すため、0.1ではなく0.100とします。
FAQ
Q: なぜ計測回数を増やすと、平均をとったときのノイズの影響が小さくなるのですか?
A: 本文では、測定対象の信号は回計測しても変化せず、ノイズ成分は計測ごとに値が異なるとしています。そのため、平均をとると信号は保たれ、異なる値のノイズの影響が小さくなります。
A: 本文では、測定対象の信号は回計測しても変化せず、ノイズ成分は計測ごとに値が異なるとしています。そのため、平均をとると信号は保たれ、異なる値のノイズの影響が小さくなります。
Q: ノイズの影響を単純に計測回数で割らないのはなぜですか?
A: 表2の値は、計測回数を4倍にしてもノイズの影響が4分の1ではなく半分になることを示しています。この変化から、平方根に反比例する関係と判断します。
A: 表2の値は、計測回数を4倍にしてもノイズの影響が4分の1ではなく半分になることを示しています。この変化から、平方根に反比例する関係と判断します。
関連キーワード: 平均化、ノイズ、A/D変換、平方根則
設問2(3)
問題文を見るローカル制御部のMCUは、水分センサの値が必要なときだけ、水分センサ部分に設置した専用ADCに電源を供給して得られた計測データを受信して、平均をとるようにした。ところが、計測データの受信回数を増やしたところ、消費電力に関して問題が指摘されたので、専用ADCから、ADCを内蔵した専用MCUに変更した。専用MCUは、電源を供給されてから2,500マイクロ秒で水分センサの値を100回計測し、平均値を送信する。
専用MCUへの電源供給を開始してから結果を受信するまで、ローカルMCUは、最初はあるモードで待ち、次は別のモードで待つようにした。このときの各モードでの制御方法を、それぞれ30字以内で述べよ。
模範解答
最初は:スリープにして、RTCからの2ミリ秒割込みを待つ。
次は:CPU停止にして、シリアルI/Fからの割込みを待つ。
解説
解答の導き方
専用MCUは、電源が供給されてから「2,500マイクロ秒」で100回計測し、その平均値を送信します。ローカルMCUは結果を受信するまで待つ必要がありますが、待ち時間のすべてを同じモードにする必要はありません。消費電力と、各モードで利用できる割込みを分けて考えます。
まず、電源供給を開始してから結果が届くまでの最初の区間は、あらかじめ時間が分かっています。ローカルMCUは「スリープ」にすると、動作電流を「0.05マイクロA」に抑えられます。また、RTCは「1ミリ秒単位の任意の時間で割込み発生が可能」です。したがって、最初はスリープにし、RTCから2ミリ秒後に割込みが発生するように設定します。スリープ中はRTCからの割込みで解除できます。
ただし、2,500マイクロ秒後に届く結果を、スリープのまま待つことはできません。スリープ中はRTCとLCD-C/D以外が停止するため、シリアルI/Fからの割込みを受けられないからです。
RTCの割込みでスリープを解除した後は、結果を受信するまでの残り時間を待ちます。この区間では、シリアルI/Fからの割込みでCPUを再開できる必要があります。「CPU停止」はCPUこそ停止しますが、メインクロックは発振しており、割込み要求元にシリアルI/Fが含まれます。そのため、CPU停止にしてシリアルI/Fからの割込みを待つのが適切です。
このように、最初は消費電力の小さいスリープにしてRTCの割込みを待ち、次はシリアルI/Fの割込みで受信を検知できるCPU停止に切り替えます。
誤りやすいポイント
- スリープのまま結果を待つと考える誤りです。スリープ中はシリアルI/Fが動作せず、シリアルI/Fからの割込みでも解除できません。
- 最初からCPU停止で待つのも、最初の区間では適切ではありません。スリープの動作電流は「0.05マイクロA」、CPU停止は「1マイクロA」なので、RTCで時間を決めて起こせる区間はスリープを使うほうが消費電力を抑えられます。
- RTCに2,500マイクロ秒後の割込みを設定するのではありません。RTCの割込み時間は1ミリ秒単位なので、まず2ミリ秒後に起こし、その後はシリアルI/Fからの割込みを待ちます。
FAQ
Q: なぜ最初から最後までスリープにしないのですか?
A: スリープ中はシリアルI/Fが停止するため、受信を割込みで検知できないからです。
A: スリープ中はシリアルI/Fが停止するため、受信を割込みで検知できないからです。
Q: なぜ2ミリ秒後にCPUを再開して、通常動作のまま待たないのですか?
A: CPU停止なら、CPUを止めたままシリアルI/Fからの割込みを待てます。受信を検知する機能を保ちながら、CPUの動作を抑えられます。
A: CPU停止なら、CPUを止めたままシリアルI/Fからの割込みを待てます。受信を検知する機能を保ちながら、CPUの動作を抑えられます。
Q: スリープから解除された直後にシリアルI/Fからの割込みを待てますか?
A: スリープ解除後は、メインクロックが再開してCPUが動作を再開します。その後、シリアルI/Fを使って受信を待てるCPU停止に切り替えます。
A: スリープ解除後は、メインクロックが再開してCPUが動作を再開します。その後、シリアルI/Fを使って受信を待てるCPU停止に切り替えます。
関連キーワード: 低消費電力制御、スリープ、CPU停止、RTC割込み、シリアル通信、割込み待ち
設問3:ペットボトルを用いたオプションの給水機能の設計について、(1)、(2)に答えよ。
給水用のペットボトルからの給水バルブ(以下、バルブという)は、ローカル制御部からの指令によって制御する。バルブでの通気は十分である。水圧が一定なら、バルブの開閉量と単位時間当たりの水の供給量(以下、給水量という)は比例する。部品点数を減らすために、バルブ制御専用のセンサは追加しないことにする。
設問3(1)
問題文を見るバルブを開閉量一定で放置した場合に給水量が時間とともに少なくなっていく原因を、25字以内で述べよ。
模範解答
ペットボトルの水位で給水量が変化する。
解説
解答の導き方
問われているのは、バルブの開閉量を変えないのに、時間がたつと給水量が少なくなる理由です。
本文では「水圧が一定なら」、バルブの開閉量と給水量が比例すると説明されています。つまり、バルブの開閉量が一定でも、水圧まで一定でなければ、給水量が一定とは限りません。
ペットボトルから水が出るにつれて、ボトル内の水位は下がります。水位の低下によってバルブにかかる水圧が変化し、給水量も変化します。このため、バルブを同じ開閉量に保っていても、給水量は時間とともに少なくなります。原因は、ペットボトルの水位に応じて給水量が変化することです。
誤りやすいポイント
- バルブの開閉量が一定なら、給水量も一定だと考えてしまうことがあります。比例関係が成り立つのは、水圧が一定の場合です。
- バルブの故障や詰まりを原因と考えないようにします。問題では、バルブの開閉量ではなく、ペットボトルの水位に着目します。
- 「通気は十分」とあるため、給水量の変化を空気の入りにくさだけで説明するのは適切ではありません。
FAQ
Q: バルブの開閉量が一定でも、給水量が変わるのはなぜですか?
A: 開閉量と給水量の比例関係は水圧が一定の場合に成り立ちます。水位が下がると水圧が変化するため、給水量も変わります。
A: 開閉量と給水量の比例関係は水圧が一定の場合に成り立ちます。水位が下がると水圧が変化するため、給水量も変わります。
Q: この問題では、給水量が変化する直接の要因として何に注目すればよいですか?
A: ペットボトルの水位です。水が減って水位が変わることで、バルブにかかる水圧が変化します。
A: ペットボトルの水位です。水が減って水位が変わることで、バルブにかかる水圧が変化します。
Q: 通気が十分であるという条件は、どう考えればよいですか?
A: 通気不足による影響を主な原因として考えなくてよい、という条件です。水位に伴う水圧の変化に注目します。
A: 通気不足による影響を主な原因として考えなくてよい、という条件です。水位に伴う水圧の変化に注目します。
関連キーワード: 水圧、液位、給水量、比例関係、流量制御
設問3(2)
問題文を見る給水の制御方法に関する次の記述中のj~lに入れる適切な字句を答えよ。
最初に給水を開始したときの水分量の変化を図3に示す。
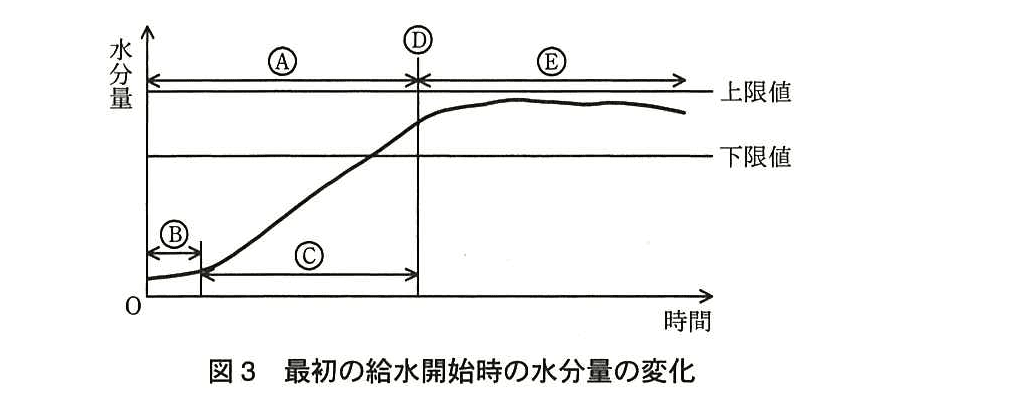 ・Ⓐの期間は、バルブの開閉量を最大にして給水を行っている。
・Ⓑの期間は、水分量はほとんど変化しない。
・Ⓒの期間は時間に比例して水分量が増えている。
・Ⓓのタイミングは、Ⓒでの水分量のjとバルブ操作のタイミングからⒷで示す水分量の変化までのkを基に、lを超えないようにバルブを調整する。
・Ⓔの期間は、バルブを完全に閉じるのではなく、開閉量を制御して水分量ができるだけ一定になるようにする。
・Ⓐの期間は、バルブの開閉量を最大にして給水を行っている。
・Ⓑの期間は、水分量はほとんど変化しない。
・Ⓒの期間は時間に比例して水分量が増えている。
・Ⓓのタイミングは、Ⓒでの水分量のjとバルブ操作のタイミングからⒷで示す水分量の変化までのkを基に、lを超えないようにバルブを調整する。
・Ⓔの期間は、バルブを完全に閉じるのではなく、開閉量を制御して水分量ができるだけ一定になるようにする。模範解答
j:増加の割合又は変化の割合
k:遅れ
l:上限値
解説
解答の導き方
この設問では、給水開始後の水分量の変化を使って、いつバルブを調整するかを考えます。
- 図3のⒸでは、水分量が時間に比例して増えています。したがって、この区間のグラフの傾きから、単位時間当たりに水分量がどれだけ増えるかが分かります。Ⓓの調整タイミングを決める材料となるのは、この水分量の「増加の割合」です。
- 一方、Ⓑでは、バルブを操作しても水分量がほとんど変化しません。バルブ操作から実際に水分量が変化するまでには時間がかかるため、この間の「遅れ」も考慮する必要があります。遅れを無視すると、バルブを調整した後も水分量が上昇し続け、調整が遅れるおそれがあります。
- つまりⒹでは、Ⓒで把握した増加の割合と、Ⓑで示されるバルブ操作から水分量の変化までの遅れを基に、調整後も水分量がどこまで上昇するかを見込みます。その見込みが「上限値」を超えないように、バルブを調整します。
- Ⓔでは、水分量をできるだけ一定に保つため、バルブを完全に閉じるのではなく、開閉量を制御します。
誤りやすいポイント
- Ⓒで見るのは水分量の増加量そのものではなく、時間に対する「増加の割合」です。
- Ⓑは、水分量が変化し始めるまでの「遅れ」を表します。水分量がほとんど変わらないことだけを答えると、Ⓓの調整に必要な情報になりません。
- Ⓓでは、現在の水分量だけで判断するのではなく、バルブ操作後も水分量が上昇する可能性を見込んで上限値を超えないようにします。
FAQ
Q: Ⓒの増加の割合は、なぜⒹの調整に使えるのですか?
A: Ⓒでは水分量が時間に比例して増えているため、その傾きから今後の水分量の増え方を見積もれるからです。
A: Ⓒでは水分量が時間に比例して増えているため、その傾きから今後の水分量の増え方を見積もれるからです。
Q: Ⓑの遅れを考慮しないと、どのような問題がありますか?
A: バルブを調整しても水分量にすぐ反映されないため、反映を待つ間に水分量が上限値を超えるおそれがあります。
A: バルブを調整しても水分量にすぐ反映されないため、反映を待つ間に水分量が上限値を超えるおそれがあります。
Q: Ⓔでバルブを完全に閉じないのはなぜですか?
A: 水分量をできるだけ一定に保つためです。完全に閉じると、水分量がその後も一定になるとは限りません。
A: 水分量をできるだけ一定に保つためです。完全に閉じると、水分量がその後も一定になるとは限りません。
関連キーワード: フィードバック制御、むだ時間、傾き、予測制御、上限値制御

