
エンベデッドシステムスペシャリスト 2018年 午後1 問03
無人自動運転トラックを含むトラック隊列走行システムに関する次の記述を読んで、設問1~3に答えよ。
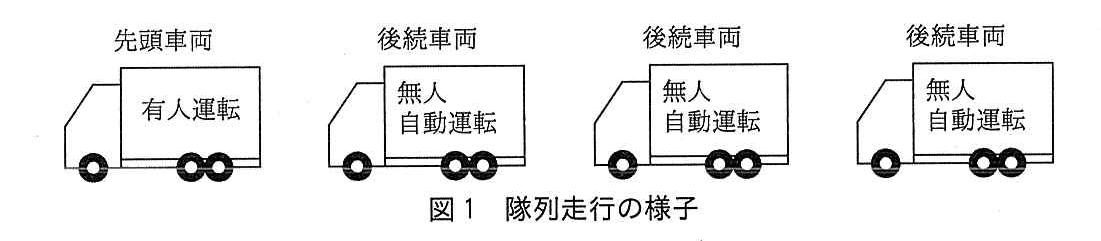
C社は、トラック隊列走行システム(以下、隊列走行システムという)の開発を行っている。隊列走行システムは、高速道路において、運転手が先頭車両を運転し、無人の後続車両が先頭車両に自動で追従して隊列走行を行うための運転制御システムである。隊列走行は、先頭車両を含めた最大4台のトラックで構成される。隊列走行の様子を図1に示す。
〔隊列走行システムを使用した隊列走行の方法〕
隊列走行システム専用のトラックステーション(以下、ステーションという)が高速道路のパーキングエリアに併設されている。隊列走行は、このステーション間だけで行い、各車両の出発地点からステーションまで及び最後のステーションから目的地までは有人運転で走行する。ステーションに到着した車両は2~4台ごとにまとめられ、自車の前方及び自車の後方の車両の情報を設定することによって隊列を組む。隊列となった後続車両は、無人かつ自動で車間距離を4メートル程度に保ちながら隊列走行を行う。
〔隊列走行システム専用の車両仕様〕
隊列走行システムの自動運転の制御は、隊列走行システム専用の車両に搭載した隊列走行システム用コントローラで行う。また、車両は、寸法が全て、全長12メートル、全幅2.5メートルであり、先頭車両にも後続車両にも使用できる。
〔隊列走行システム用コントローラの構成〕
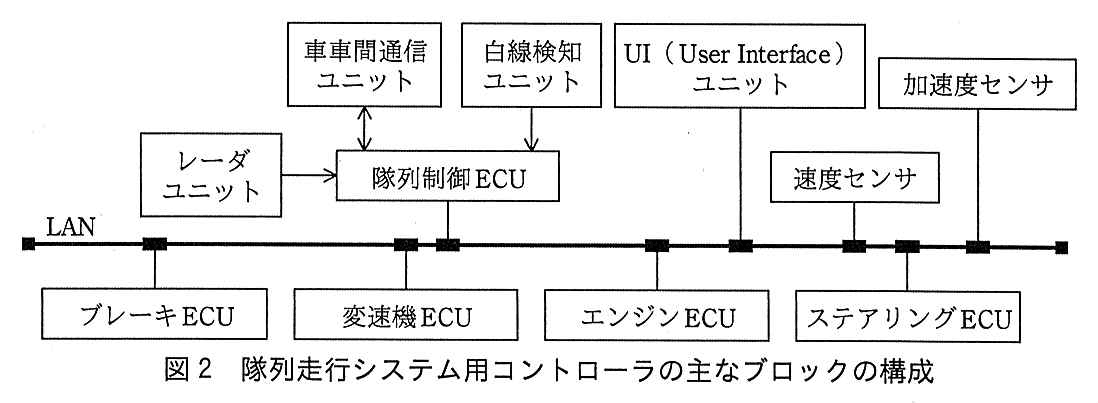
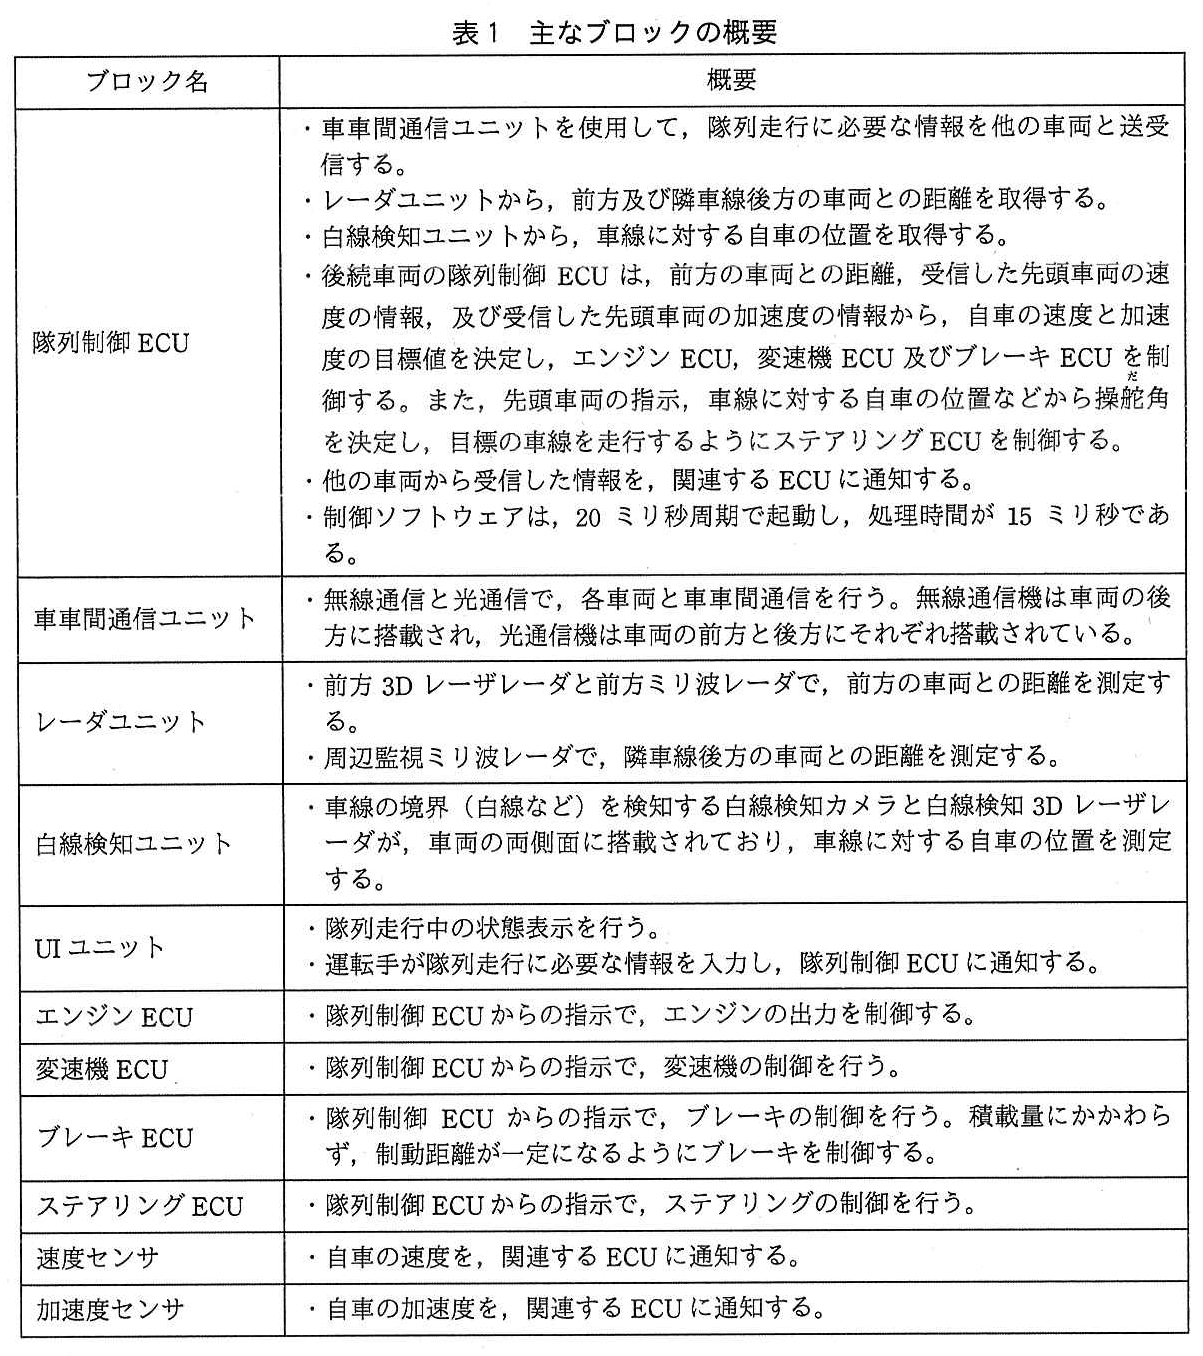
隊列走行システム用コントローラは、車間距離の調整、目標の車線を走行するための制御などを行う複数の電子制御ユニット(以下、ECUという)、各種センサなどで構成されている。隊列走行システム用コントローラの主なブロックの構成を図2に、主なブロックの概要を表1に、それぞれ示す。
〔車車間通信の仕様〕
無線通信と光通信は、次に示すように異なる通信方式で同じ内容のデータを送信する。1車両分のデータは50バイトである。
無線通信は、隊列走行中の各車両が同一チャネルで同報通信を行う。全車両が通信周期20ミリ秒で、1回に50バイトのデータを送信する。通信可能距離は60メートル、伝送速度は4Mビット/秒である。
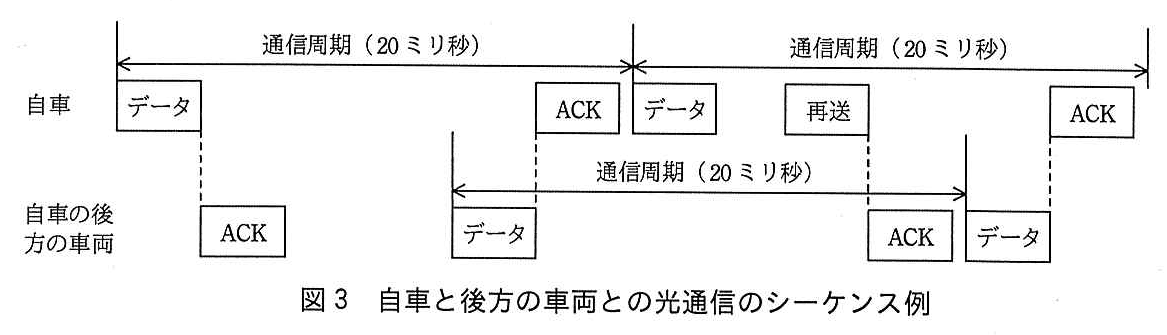
光通信は、通信周期20ミリ秒で、自車の前方又は自車の後方の車両と全二重通信を行う。1対1の通信なので、自車の前方又は自車の後方の車両から受信したデータを中継する。中継するデータは、受信が完了したときの通信周期の次の通信周期で送信する。中継するデータがない場合、ダミーデータを送信する。データ量は、ダミーデータを含めて1回に150バイトである。通信可能距離は20メートル、伝送速度は1Mビット/秒である。受信側は、正常に受信できた場合、ACK(1バイト)を返す。送信側は、ACKを受信できなかった場合、通信周期内で再送する。
自車と後方の車両との光通信のシーケンス例を図3に示す。
〔レーダの仕様〕
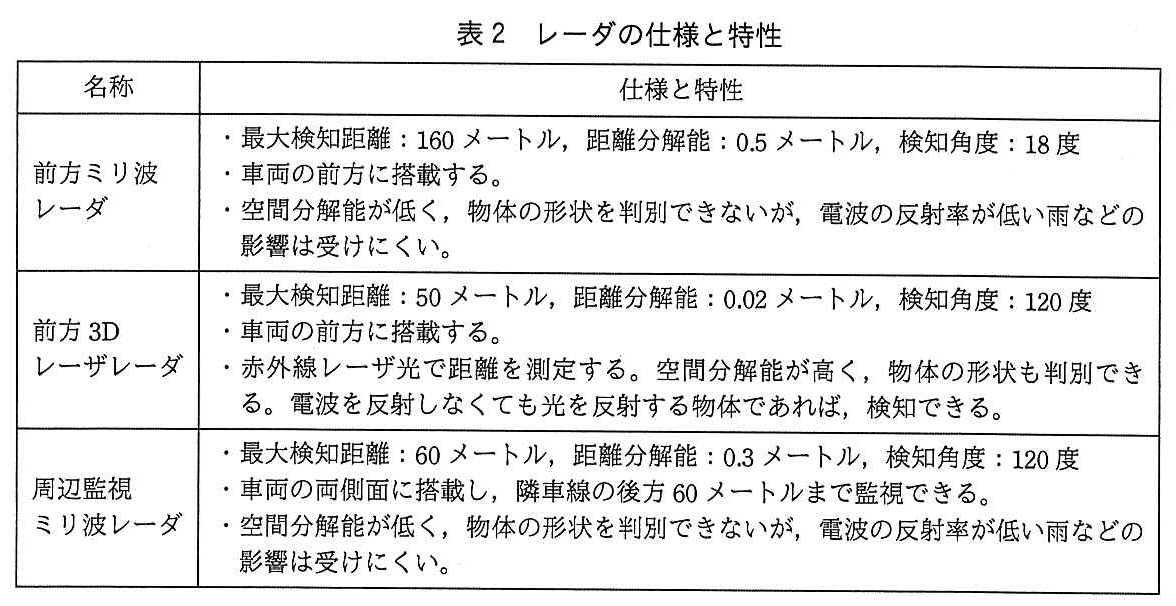
レーダユニットに搭載しているレーダの仕様と特性を表2に示す。
〔隊列制御ECUの安全機構〕
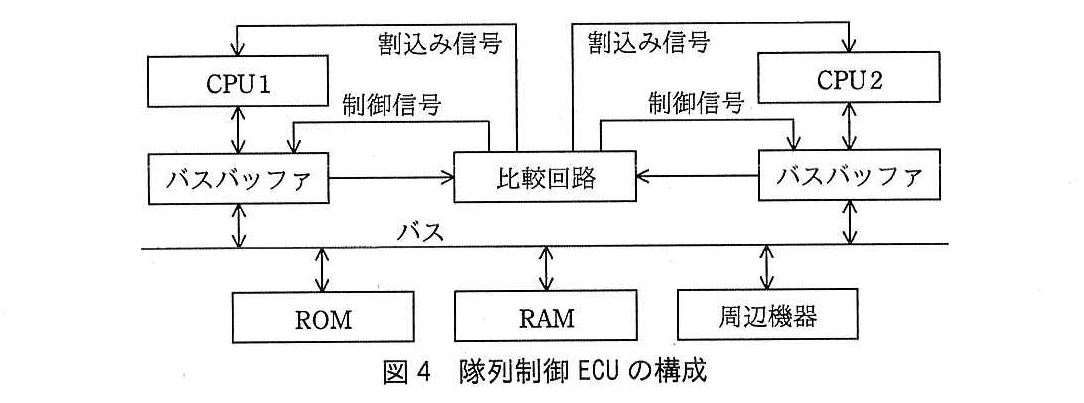
隊列制御ECUでは、安全に隊列走行ができるように自己診断機能をもつCPUが二重化されている。隊列制御ECUの構成を図4に示す。CPU1とCPU2には、それぞれ自己診断機能を実行するためのファームウェアが内蔵されている。CPU1とCPU2は、同じ処理を同期して実行する。各CPUからアクセスするバスの情報を、バスバッファを経由して比較回路で比較する。比較結果が一致している間はバスへのアクセスを許可し、一致しなかった場合はCPUの故障と判断し、割込み信号によって自己診断機能を実行する。
〔車線変更時の処理〕
隊列走行中、各車両は、aレーダで測定した隣車線後方の車両との距離を、bユニットを使用して、通信周期ごとに先頭車両に送信する。
パーキングエリアから高速道路の本線へ進入する場合など、隊列が車線を変更する場合は、次に示す手順で、最後尾の車両から順次、車線変更を行う。
① 運転手は、各車両から送信された隣車線後方の車両との距離の情報をcユニットで確認する。車線変更可能と判断した場合、cユニットを使用して、最後尾の車両に車線変更を指示する。
② 最後尾の車両のdECUは、eECUに指示を送信し、車線変更を行う。このとき、最後尾の車両は、fレーダを使用して、元の車線を走行している前方の車両との距離を一定に保つ。ただし、車線変更中に、隣車線の後方に衝突の可能性がある障害物を検知したときは、車線変更を行わない。
③ 運転手は、最後尾の車両の車線変更が完了したことをcユニットで確認する。車線変更が完了していない後続車両がある場合は、車線変更が完了した車両の一つ前の車両の車線変更を指示し、その車両の車線変更が完了したことをcユニットで確認する。
④ 運転手は、先頭車両の一つ後ろの車両の車線変更が完了したことをcユニットで確認した後、自車の車線変更を行う。
設問1:隊列走行システムの仕様について、(1)、(2)に答えよ。
ここで、隊列走行は、先頭車両を含めた4台のトラックで構成されているものとする。また、1Mビット=ビットとする。
設問1(1)
問題文を見る光通信で車車間通信を行った場合、先頭車両がデータの送信を開始してから、最後尾の車両がデータの受信を完了するまでは、最大何ミリ秒掛かるか。答えは小数第2位を四捨五入して、小数第1位まで求めよ。ここで、光通信は、通信周期内で正常に行われ、再送は行われなかったものとする。
模範解答
43.6
解説
解答の導き方
先頭車両から最後尾の車両まで、データが何回送信されるかを数えます。隊列は先頭車両を含めて4台なので、先頭車両から2台目、2台目から3台目、3台目から最後尾へと、合計3回の送信が必要です。
光通信では「データ量は、ダミーデータを含めて1回に150バイト」で、伝送速度は「1Mビット/秒」です。したがって、1回の送信に掛かる時間は、
です。3回の送信時間の合計は、ミリ秒となります。
次に、中継のための待ち時間を考えます。中継するデータは「受信が完了したときの通信周期の次の通信周期で送信する」ため、受信したデータを次に送る中継車両では、最大で通信周期の20ミリ秒分を待つことになります。中継車両は2台目と3台目の2台なので、待ち時間は最大でミリ秒です。
したがって、先頭車両の送信開始から最後尾の車両の受信完了までの最大時間は、送信時間と中継の待ち時間を合わせて、
となります。
誤りやすいポイント
- 4台の車両があっても、送信回数は4回ではなく、車両間の3区間分の3回です。
- 中継の待ち時間が発生するのは、受信したデータを次の通信周期に送る中継車両です。先頭車両は中継しないため、待ち時間を加える回数は2回です。
- 光通信の1回のデータ量は、1車両分のデータ50バイトではなく、ダミーデータを含む150バイトです。
- ACKは受信確認用の応答です。ここで求めるのは最後尾の車両がデータを受信し終わるまでの時間なので、ACKの送信時間をデータの送信時間に加算しません。
FAQ
Q: なぜ無線通信の仕様ではなく、光通信の仕様を使うのですか?
A: 設問が光通信を使った場合の所要時間を尋ねているためです。通信方式によって伝送速度や送信データ量が異なるので、光通信の条件を使って計算します。
A: 設問が光通信を使った場合の所要時間を尋ねているためです。通信方式によって伝送速度や送信データ量が異なるので、光通信の条件を使って計算します。
Q: 1回の送信時間が1.2ミリ秒になるのはなぜですか?
A: 150バイトをビットに直すとビットです。これを1Mビット/秒の伝送速度で送る時間を求めると、1.2ミリ秒になります。
A: 150バイトをビットに直すとビットです。これを1Mビット/秒の伝送速度で送る時間を求めると、1.2ミリ秒になります。
Q: ACKを受け取ってからでないと、中継データを送れないのですか?
A: 本文では、中継データの送信タイミングを受信完了後の次の通信周期としています。設問で求めるのはデータの受信完了までなので、ACKの送信時間は別途加算しません。
A: 本文では、中継データの送信タイミングを受信完了後の次の通信周期としています。設問で求めるのはデータの受信完了までなので、ACKの送信時間は別途加算しません。
関連キーワード: 車車間通信、光通信、全二重通信、中継転送、通信周期

設問1(2)
問題文を見る全車両が一定速度で走行しているとき、先頭車両が6メートル/秒で減速した。先頭車両の一つ後ろの車両が車車間通信からの情報だけで加速度の目標値を決定したときの処理について、(a)、(b)に答えよ。
(a) 先頭車両が減速を開始してから、先頭車両の一つ後ろの車両の隊列制御ECUが関連するECUの制御を開始するまで、最大何ミリ秒掛かるか。答えは小数第2位を四捨五入して、小数第1位まで求めよ。ここで、無線通信による通信は、正常に行われるものとする。また、先頭車両の隊列制御ECUの制御ソフトウェアの処理時間は無視できるものとする。
(b) 車間距離が4メートルの場合、車車間通信に異常が発生し、先頭車両が減速を開始してから、先頭車両の一つ後ろの車両の隊列制御ECUが加速度の目標値を決定するまでに500ミリ秒掛かった。このとき、先頭車両とその一つ後ろの車両の車間距離は、何メートルになるか。答えは小数第3位を四捨五入して、小数第2位まで求めよ。
模範解答
(a):55.1
(b):3.25
解説
解答の導き方
(a)
求めるのは、先頭車両が減速を開始してから、後続車両の隊列制御ECUが関連するECUに制御を始めるまでの最大時間です。無線通信の送信を待つ時間、データの送信時間、受信後に隊列制御ECUの処理が始まるまでの時間、処理時間に分けて考えます。
求めるのは、先頭車両が減速を開始してから、後続車両の隊列制御ECUが関連するECUに制御を始めるまでの最大時間です。無線通信の送信を待つ時間、データの送信時間、受信後に隊列制御ECUの処理が始まるまでの時間、処理時間に分けて考えます。
本文には、無線通信は「通信周期20ミリ秒で、1回に50バイトのデータを送信する」とあります。減速開始が送信の直後であれば、次の送信まで最大で ミリ秒待ちます。
1回のデータ送信にかかる時間は、50バイトをビットに換算し、伝送速度で割って求めます。
したがって、先頭車両の送信開始を待つ時間と送信時間の合計は、最大で ミリ秒です。
次に、受信側の隊列制御ECUの処理を考えます。制御ソフトウェアは「20ミリ秒周期で起動し、処理時間が15ミリ秒」です。データ受信が処理の開始直後だった場合、次の起動まで最大で ミリ秒待ち、その後、制御に必要な処理に ミリ秒かかります。
以上を合計すると、最大時間は次のとおりです。
(b)
車間距離は メートルで、先頭車両は メートル/秒で減速します。後続車両が加速度の目標値を決定するまでの ミリ秒、つまり 秒の間は、後続車両が当初の速度を保つものとして、両車の相対的な移動量を求めます。
車間距離は メートルで、先頭車両は メートル/秒で減速します。後続車両が加速度の目標値を決定するまでの ミリ秒、つまり 秒の間は、後続車両が当初の速度を保つものとして、両車の相対的な移動量を求めます。
減速開始時は両車の速度が同じです。その後、先頭車両は減速し、後続車両は同じ速度を保つため、車間距離は先頭車両の減速による移動距離の差だけ縮まります。縮まる距離は、等加速度運動の式から次のように求められます。
したがって、目標値を決定する時点の車間距離は、
です。
誤りやすいポイント
- (a) では、50バイトの送信時間だけでなく、通信周期の送信待ち時間も考慮します。
- (a) では、通信の待ち時間と受信側の隊列制御ECUの起動待ち時間を別々に数えます。どちらも最大で20ミリ秒です。
- 隊列制御ECUの処理時間は15ミリ秒です。周期の20ミリ秒を処理時間として数えるのではありません。
- (b) では、先頭車両が減速している間、車間距離が一定のままではありません。後続車両が減速を始める前に縮まる距離を差し引きます。
FAQ
Q: (a) で無線通信の送信時間は、なぜ50バイトから計算するのですか?
A: 1回に送信するデータ量が50バイトと定められているためです。バイトをビットに換算して伝送速度で割ると、送信にかかる時間が求められます。
A: 1回に送信するデータ量が50バイトと定められているためです。バイトをビットに換算して伝送速度で割ると、送信にかかる時間が求められます。
Q: (a) の受信後の待ち時間は、なぜ最大20ミリ秒ですか?
A: 隊列制御ECUのソフトウェアは20ミリ秒周期で起動します。データを受信した直後に起動が済んだ場合、次の起動まで最大で1周期分待つためです。
A: 隊列制御ECUのソフトウェアは20ミリ秒周期で起動します。データを受信した直後に起動が済んだ場合、次の起動まで最大で1周期分待つためです。
Q: (b) で車間距離の減少量を求めるとき、初速は必要ですか?
A: 両車の初速は同じなので、初速に基づく移動距離は相殺されます。減速による相対的な移動量だけを求めればよいです。
A: 両車の初速は同じなので、初速に基づく移動距離は相殺されます。減速による相対的な移動量だけを求めればよいです。
関連キーワード: 周期処理、通信遅延、データ伝送時間、相対速度、等加速度運動
設問2:隊列走行システムの制御について、(1)〜(3)に答えよ。
設問2(1)
問題文を見る先頭車両が速度を変更した場合、後続車両が車間距離を一定に保つために、後続車両の隊列制御ECUが関連するECUの制御に使用する情報を、レーダユニットで測定した前方の車両との距離以外に二つ答えよ。
模範解答
①:先頭車両の速度
②:先頭車両の加速度
解説
解答の導き方
-
設問では、後続車両の隊列制御ECUが制御に使う情報のうち、「レーダユニットで測定した前方の車両との距離」は除いて、残りを二つ答えます。
-
表1には、後続車両の隊列制御ECUが「前方の車両との距離、受信した先頭車両の速度の情報、及び受信した先頭車両の加速度の情報から、自車の速度と加速度の目標値を決定」するとあります。
-
このうち、前方の車両との距離は設問で除外されています。したがって、制御に使う残りの情報は、車車間通信で受信する先頭車両の速度と、先頭車両の加速度です。速度の変化に追従するには、先頭車両の現在の速度だけでなく、どの程度速度が変化しているかを示す加速度も必要になります。
誤りやすいポイント
- 自車の速度や加速度と取り違えないようにします。ここで求めるのは、先頭車両から受信する情報です。
- 前方車両との距離を、答えの二つに含めないようにします。距離はレーダユニットで測定する情報であり、設問で除外されています。
- 速度と加速度は別の情報です。速度だけでなく、速度の変化を表す加速度も確認します。
FAQ
Q: 先頭車両の速度や加速度は、どのように後続車両へ伝わりますか?
A: 車車間通信で送受信されます。後続車両の隊列制御ECUは、受信した情報を制御に利用します。
A: 車車間通信で送受信されます。後続車両の隊列制御ECUは、受信した情報を制御に利用します。
Q: 前方の車両との距離は、なぜ答えに含めないのですか?
A: 距離はレーダユニットで測定する情報であり、設問で「以外に」と指定されているためです。
A: 距離はレーダユニットで測定する情報であり、設問で「以外に」と指定されているためです。
Q: 速度と加速度の両方が必要なのはなぜですか?
A: 速度は先頭車両の走行状態を、加速度はその速度が変化する状況を示すため、後続車両が目標値を決める際に両方を使います。
A: 速度は先頭車両の走行状態を、加速度はその速度が変化する状況を示すため、後続車両が目標値を決める際に両方を使います。
関連キーワード: 車車間通信、車間距離制御、速度制御、加速度制御
設問2(2)
問題文を見る〔車線変更時の処理〕について、本文中のa〜fに入れる適切な字句を答えよ。
模範解答
a:周辺監視ミリ波
b:車車間通信
c:UI
d:隊列制御
e:ステアリング
f:前方3Dレーザ
解説
解答の導き方
車線変更の処理を、距離の測定、情報の送信、運転手の操作、車両の制御に分けて考えます。
-
隣車線後方の車両との距離を測定するレーダ空欄aの対象は、隣車線後方の車両との距離です。レーダの仕様では、「周辺監視ミリ波レーダ」が隣車線後方の車両との距離を測定するとされています。したがって、aには「周辺監視ミリ波」が入ります。
-
測定した距離を先頭車両に送る手段測定した距離は、各車両から先頭車両に送信します。表1では、他の車両と情報を送受信するのは車車間通信ユニットとされています。そのため、bには「車車間通信」が入ります。ここでは、レーダが距離を測定し、車車間通信ユニットが測定結果を送信するという役割の違いを押さえます。
-
運転手が情報を確認し、車線変更を指示する手段運転手が距離の情報を確認し、最後尾の車両に車線変更を指示する際に使うのがcユニットです。表1では、UIユニットが隊列走行中の状態を表示し、運転手が入力した情報を隊列制御ECUに通知するとされています。したがって、cには「UI」が入ります。
-
車線変更の指示を受けて操舵する制御最後尾の車両では、車線変更の指示を出すのが隊列制御ECU、ステアリングを制御するのがステアリングECUです。表1にも、ステアリングECUは隊列制御ECUからの指示でステアリングを制御するとあります。よって、dには「隊列制御」、eには「ステアリング」が入ります。
-
車線変更中に前方車両との距離を保つためのレーダfで求められているのは、車線変更中に、元の車線を走行している前方車両との距離を一定に保つためのレーダです。前方の距離を測る候補には前方ミリ波レーダと前方3Dレーザレーダがあります。車線変更中は自車が横へ移動するため、元の車線の前方車両は自車の正面から横にずれた位置になります。表2では、前方ミリ波レーダの検知角度は18度と狭く、前方3Dレーザレーダは120度と広いので、横にずれた前方車両を検知し続けるには前方3Dレーザレーダが適しています。また、距離分解能も前方3Dレーザレーダの0.02メートルの方が前方ミリ波レーダの0.5メートルより細かく、車間距離を保つ制御に向いています。隊列走行の車間距離は4メートル程度なので、最大検知距離50メートルで足ります。したがって、fには「前方3Dレーザ」が入ります。
誤りやすいポイント
- 隣車線後方の車両との距離を測るレーダと、前方車両との距離を保つためのレーダを混同しないようにします。前者は周辺監視ミリ波レーダ、後者は前方3Dレーザレーダです。
- fを距離分解能の細かさだけで選ばないようにします。車線変更中は元の車線の前方車両が正面から横にずれるため、検知角度の広さが決め手になります。
- 距離を測定する機器と、その情報を送信する手段は別です。距離の測定にはレーダを使い、先頭車両への送信には車車間通信を使います。
- 車線変更を指示する制御と、実際にステアリングを動かす制御も別です。隊列制御ECUが指示し、ステアリングECUがステアリングを制御します。
FAQ
Q: 前方ミリ波レーダも前方車両との距離を測定できますが、なぜfではないのですか?
A: 前方ミリ波レーダの検知角度は18度と狭いため、車線変更で自車が横へ移動すると、元の車線の前方車両が検知範囲から外れやすくなります。検知角度が120度の前方3Dレーザレーダなら横にずれた前方車両も捉えられ、距離分解能も0.02メートルと細かいので、車間距離を保つ用途に適しています。
A: 前方ミリ波レーダの検知角度は18度と狭いため、車線変更で自車が横へ移動すると、元の車線の前方車両が検知範囲から外れやすくなります。検知角度が120度の前方3Dレーザレーダなら横にずれた前方車両も捉えられ、距離分解能も0.02メートルと細かいので、車間距離を保つ用途に適しています。
Q: 車車間通信ユニットが、隣車線後方の車両との距離も測定するのですか?
A: いいえ。距離を測定するのは周辺監視ミリ波レーダです。車車間通信ユニットは、その測定結果を他の車両に送信します。
A: いいえ。距離を測定するのは周辺監視ミリ波レーダです。車車間通信ユニットは、その測定結果を他の車両に送信します。
Q: UIユニットが車線変更のためにステアリングを制御するのですか?
A: いいえ。UIユニットは運転手による情報の確認や入力に使います。指示を受けて操舵を行うのはステアリングECUです。
A: いいえ。UIユニットは運転手による情報の確認や入力に使います。指示を受けて操舵を行うのはステアリングECUです。
関連キーワード: レーダによる距離測定、車車間通信、検知角度、センサ分解能、操舵制御、車載制御システム
設問2(3)
問題文を見る車線変更を行う車両の前方の車両には、後方の車両が車線変更をしていることを周辺監視ミリ波レーダで継続的に認識させている。その目的を40字以内で述べよ。
模範解答
車線変更を行っている後方の車両を障害物として認識しないようにするため
解説
解答の導き方
-
問われているのは、車線変更中の後方車両を、その前方の車両に継続して認識させる目的です。車線変更が可能かどうかを判断する目的とは分けて考えます。
-
本文では、隊列の車線変更は最後尾の車両から順に行い、隣車線後方の車両との距離を確認するとあります。車線変更中の車両は、隊列内でその前方を走る車両から見ると、隣車線にいる後方車両として検知される可能性があります。
-
前方車両がその後方車両を隊列の車線変更中だと認識していなければ、通常の障害物として扱うおそれがあります。そのため、車線変更中であることを継続して認識させ、障害物として認識しないようにするのが目的です。
誤りやすいポイント
- 車線変更の可否を確認する目的と混同しないようにします。車線変更の可否は、隣車線後方の車両との距離を基に判断します。
- 「障害物を検知するため」ではなく、車線変更中の後方車両を障害物として認識しないようにするためです。
- 車線変更中は車両の位置関係が変化するので、認識を継続させる点がポイントです。
FAQ
Q: これは、隣車線後方の車両との距離を確認するためですか?
A: いいえ。距離の確認は車線変更が可能かどうかの判断に使います。この設問は、車線変更中の後方車両を前方車両が障害物として扱わないようにする目的を問うています。
A: いいえ。距離の確認は車線変更が可能かどうかの判断に使います。この設問は、車線変更中の後方車両を前方車両が障害物として扱わないようにする目的を問うています。
Q: なぜ継続して認識させるのですか?
A: 車線変更中は車両の位置関係が変化するため、その間も後方車両が隊列の車線変更中だと分かる状態を保つ必要があるからです。
A: 車線変更中は車両の位置関係が変化するため、その間も後方車両が隊列の車線変更中だと分かる状態を保つ必要があるからです。
関連キーワード: 車線変更、障害物検知、周辺監視、ミリ波レーダ
設問3:隊列走行システムの安全対策について、(1)〜(3)に答えよ。
設問3(1)
問題文を見る車車間通信ユニットとレーダユニットは、機器の故障の対策以外に、信頼性を向上させるために異なる通信方式・測定方式で多重化している。異なる通信方式・測定方式にしている理由を55字以内で述べよ。
模範解答
天候などの外乱要因の影響を受けても、異種方式であればシステムが正常に動作することが期待できるから
解説
解答の導き方
この設問では、機器そのものが故障した場合ではなく、通信方式や測定方式を異なるものにすることで、信頼性をどう高めるのかを考えます。
本文では、車車間通信について「無線通信と光通信」で同じ内容のデータを送信するとあります。また、レーダユニットにも複数の方式のレーダが使われています。つまり、同じ情報を得る手段を一つに頼らず、性質の異なる手段で多重化しています。
ここで重要なのは、外部環境の影響がどの方式にも同じように及ぶとは限らないことです。例えば、表2ではミリ波レーダについて「電波の反射率が低い雨などの影響は受けにくい」と説明されています。このように方式ごとに特性が異なるため、ある外乱によって一方の通信や測定が難しくなっても、別方式では情報を得られる可能性があります。
同じ方式の機器を複数用意するだけでは、同じ外乱の影響を同時に受けて、両方が使えなくなるおそれがあります。異なる方式を組み合わせるのは、そのような共通の原因による同時の機能低下を避け、外乱があってもシステムの動作を保ちやすくするためです。ただし、異なる方式であれば必ず動作するという意味ではなく、正常に動作できる可能性を高める考え方です。
誤りやすいポイント
- 多重化の目的を、機器の故障時に備えることだけだと考えないようにします。この設問では、機器故障以外の外乱への備えが問われています。
- 機器の台数を増やすことと、方式を異ならせることは同じではありません。同じ方式を複数使っても、同じ外乱の影響を同時に受ける可能性があります。
- 「異なる方式なら必ず片方が正常に動作する」と断定しないようにします。異種方式にすることで、外乱による同時の影響を受けにくくすることが期待できます。
FAQ
Q: 同じ方式の機器を二つ使う多重化では、信頼性を高められないのですか?
A: 機器単体の故障への備えにはなります。ただし、同じ外乱が両方に影響する可能性があるため、方式を異ならせることにも意味があります。
A: 機器単体の故障への備えにはなります。ただし、同じ外乱が両方に影響する可能性があるため、方式を異ならせることにも意味があります。
Q: 異なる方式にすれば、外乱があっても必ずシステムは動作しますか?
A: 必ずではありません。外乱の影響の受け方が異なる方式を組み合わせることで、システムが正常に動作できる可能性を高めます。
A: 必ずではありません。外乱の影響の受け方が異なる方式を組み合わせることで、システムが正常に動作できる可能性を高めます。
関連キーワード: 多重化、異種冗長化、共通原因故障、外乱、信頼性
設問3(2)
問題文を見る隊列制御ECUは、CPUを二重化している。CPU1とCPU2の処理結果が一致しなかった場合でも、隊列走行中に急に処理を停止できないので、正常なCPUだけで一時的に処理を行い、車両を安全に停止させるための制御に移行する。CPU1とCPU2の処理結果が一致しなかった場合の処理に関する次の記述中のg〜jに入れる適切な字句又は数値を答えよ。
それぞれのCPUは、処理結果の不一致を通知するg信号によって起動したg処理内でh機能を実行する。hの結果によって故障と判断したCPUの処理を停止するとともに、比較回路によるiの比較も停止する。正常なCPUは、g発生時の処理を再開し、関連するECUの制御を継続させる。CPUの処理を処理周期で実行するためには、h機能の実行時間を割込みのオーバヘッドを含め、jミリ秒以内にする必要がある。
模範解答
g:割込み
h:自己診断
i:バスの情報
j:5
解説
解答の導き方
-
不一致を知らせる信号と、その信号で起動する処理を考えます。
本文には、比較結果が一致しない場合に「割込み信号によって自己診断機能を実行する」とあります。したがって、[g]信号は「割込み信号」です。また、その信号によって起動する[g]処理は「割込み処理」です。空欄に入る語は、どちらも「割込み」です。 -
故障の判断に使う機能を特定します。
本文では、CPU1とCPU2に自己診断機能を実行するためのファームウェアが内蔵されていると説明されています。不一致を受けて故障したCPUを判断するため、[h]機能には「自己診断機能」が入ります。空欄は「自己診断」です。 -
比較回路が何を比較しているかを確認します。
図4の説明では、各CPUからアクセスするバスの情報を比較回路で比較します。故障と判断したCPUの処理を停止した後に止める比較は、この「バスの情報」の比較です。したがって、[i]には「バスの情報」が入ります。 -
割込み処理に使える時間を計算します。
本文には、制御ソフトウェアが「20ミリ秒周期で起動し、処理時間が15ミリ秒」とあります。1周期のうち通常の処理に使う時間を除いた残りが、割込みのオーバヘッドと自己診断機能の実行に使える時間です。したがって、[j]は「5」ミリ秒です。この時間内に自己診断を終えれば、正常なCPUが処理を再開し、周期に沿った制御を続けられます。
誤りやすいポイント
- [g]は「割込み信号」と「割込み処理」の両方に共通して入る語です。「信号」や「処理」まで空欄に含めないようにします。
- [h]は診断する対象ではなく、CPUが実行する機能です。「自己診断」が適切です。
- [i]はCPU同士の処理結果全般ではなく、比較回路が比較している「バスの情報」です。
- [j]を周期の「20」ミリ秒としないようにします。通常の処理時間「15ミリ秒」を差し引いた残りが、割込み処理に使える時間です。
FAQ
Q: CPUの処理結果が一致しなかったとき、なぜ両方のCPUをすぐに停止しないのですか。
A: 隊列走行中に制御を急に停止できないためです。故障と判断したCPUを止めた後、正常なCPUが制御を継続し、安全に停止するための制御へ移行します。
A: 隊列走行中に制御を急に停止できないためです。故障と判断したCPUを止めた後、正常なCPUが制御を継続し、安全に停止するための制御へ移行します。
Q: [j]の時間には、なぜ割込みのオーバヘッドも含めるのですか。
A: 割込みが発生すると、通常の制御処理以外に割込み処理への切替えにも時間がかかります。そのため、自己診断の実行時間だけでなく、割込みのオーバヘッドも残り時間内に収める必要があります。
A: 割込みが発生すると、通常の制御処理以外に割込み処理への切替えにも時間がかかります。そのため、自己診断の実行時間だけでなく、割込みのオーバヘッドも残り時間内に収める必要があります。
Q: なぜ故障したCPUの処理を止めた後に、バス情報の比較も止めるのですか。
A: 故障したCPUが処理を続ける状態では、正常なCPUとの比較を続ける前提が成り立たなくなるためです。故障CPUを切り離し、正常なCPUによる制御を継続します。
A: 故障したCPUが処理を続ける状態では、正常なCPUとの比較を続ける前提が成り立たなくなるためです。故障CPUを切り離し、正常なCPUによる制御を継続します。
関連キーワード: 二重化、割込み処理、自己診断、バス比較、周期処理
設問3(3)
問題文を見る車車間通信に対するセキュリティ上の脅威として、虚偽メッセージを発信する別車両による、先頭車両のなりすましが考えられる。先頭車両のなりすましによって想定される隊列走行中の車両への影響を、40字以内で述べよ。また、なりすましを防止するための対策を30字以内で述べよ。
模範解答
影響:虚偽の指示によって、後続車両が意図しない車線変更を行う。
対策:暗号技術を用いて発信元の真正性を確認する。
解説
解答の導き方
-
想定されている脅威は、別の車両が虚偽メッセージを送り、先頭車両になりすますことです。つまり、後続車両が「先頭車両からの正しい指示」と誤認する状況を考えます。
-
後続車両の隊列制御ECUは、先頭車両の指示を基に操舵角を決め、目標の車線を走行するよう制御します。また、車線変更時には、先頭車両の運転手が後続車両へ車線変更を指示します。このため、なりすました車両から虚偽の車線変更指示が届き、後続車両がそれを正しい指示として扱うと、意図しない車線変更につながります。影響を述べる際は、このように虚偽の指示が車両の動作へ及ぼす結果まで示します。
-
防止策では、メッセージの内容だけでなく、誰が発信したものかを確かめる必要があります。暗号技術を使って発信元の真正性を確認し、先頭車両からの正規のメッセージでないものを受け付けないようにします。暗号化だけでは発信元の確認ができるとは限らないため、送信元認証を行うことが要点です。
誤りやすいポイント
- 「通信を暗号化する」とだけ答えると、誰が送ったメッセージなのかを確認する対策になっていない場合があります。問われているのは発信元の真正性の確認です。
- 影響を「誤った情報で危険になる」のように一般化しすぎると、隊列走行システムで起きる具体的な動作が伝わりません。先頭車両の指示を受けた後続車両の制御と結び付けて考えます。
- レーダなどで周囲の車両を検知することと、通信メッセージの発信元を認証することは別の対策です。今回の脅威は、車車間通信で先頭車両になりすますことです。
FAQ
Q: 暗号化すれば、なりすましを防げますか?
A: 暗号化は通信内容を読まれにくくするための技術であり、それだけで正規の送信元かどうかを確認できるとは限りません。送信元を確認する認証の仕組みが必要です。
A: 暗号化は通信内容を読まれにくくするための技術であり、それだけで正規の送信元かどうかを確認できるとは限りません。送信元を確認する認証の仕組みが必要です。
Q: 発信元の真正性を確認する方法には何がありますか?
A: 例えば、メッセージ認証コードや電子署名を使って、正規の送信元から送られたメッセージかを検証する方法があります。
A: 例えば、メッセージ認証コードや電子署名を使って、正規の送信元から送られたメッセージかを検証する方法があります。
関連キーワード: 車車間通信、なりすまし、送信元認証、メッセージ認証、電子署名

