
エンベデッドシステムスペシャリスト 2019年 午後1 問03
バッティングを評価するシステムに関する次の記述を読んで、設問1~3に答えよ。
C社は、バッティングセンタ向けのバッティング評価システム(以下、評価システムという)を開発している。評価システムは、利用者がバットをスイングしてボールに当たったときのバットの振動などを計測し、バットに当たったボールが飛ぶ距離(以下、飛距離という)を予想する。
評価システムの外観を図1に示す。利用者が料金端末を操作したりバットをスイングしたりするバッティングエリアと、バッティングエリアに向けてボールを送り出すピッチングマシンとの位置関係は、図1のとおりである。スイングしたときのバットの軌道、及びボールが当たったときのバットの振動を専用計測デバイス(以下、スイングセンサという)で計測する。スイングセンサは、バットのグリップの末端に取り付けられている。
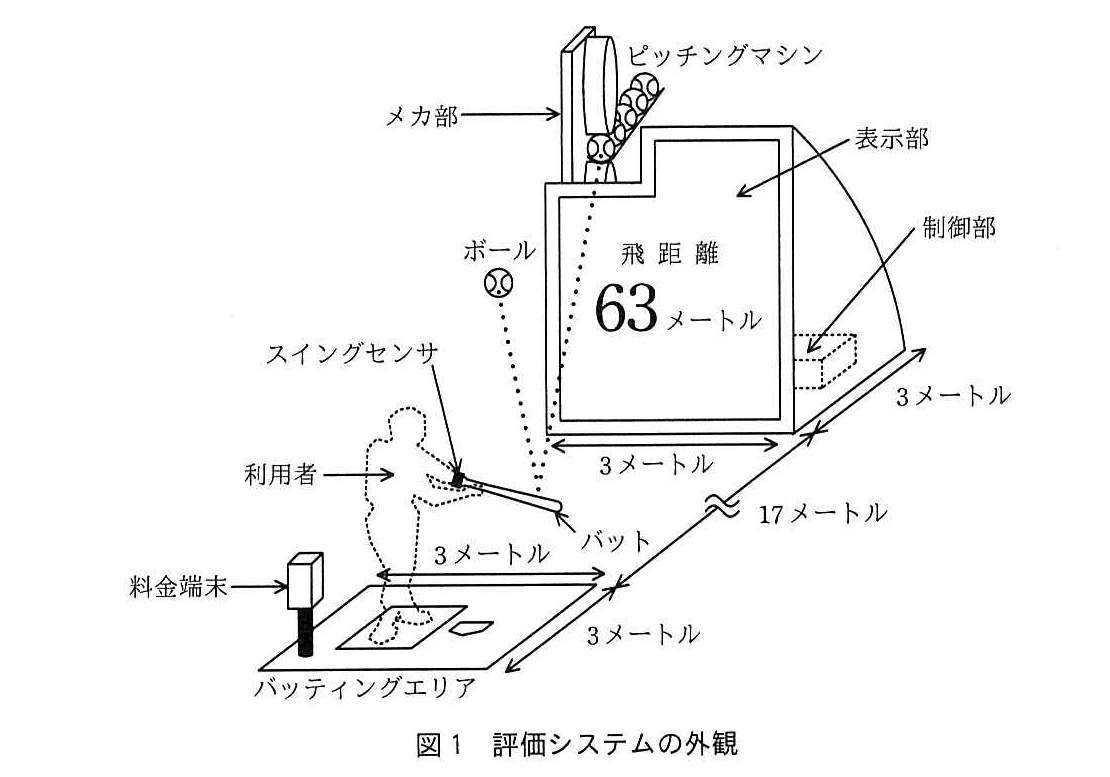
評価システムの主な構成要素の概要を表1に示す。
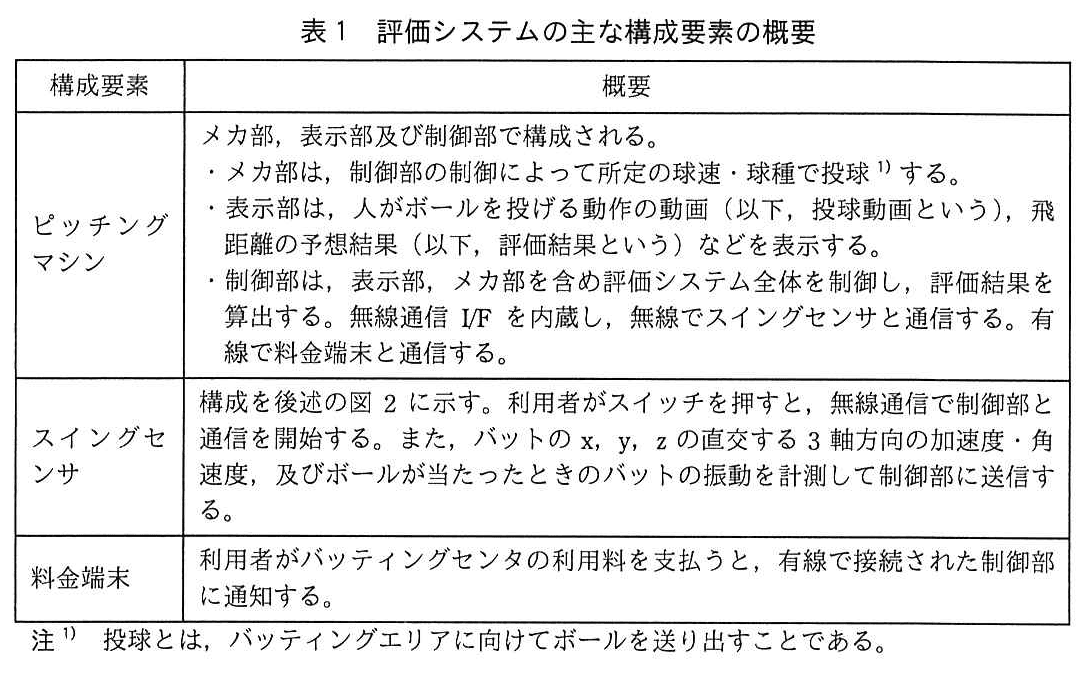
〔評価システムの動作〕
評価システムは、次に示す手順で処理を行う。
(1) 利用者が料金端末で利用料を支払うと、料金端末が制御部に通知する。
(2) 制御部は、表示部に“準備が整いましたらスイングセンサのスイッチを押してください”と表示する。利用者がスイングセンサのスイッチを押すと、スイングセンサが電源ONとなり、無線通信で制御部と通信を開始する。
(3) 制御部は、スイングセンサと通信を開始すると、スイングセンサに“計測開始指示”を送信するとともに、表示部に投球動画を表示して、メカ部を制御して投球する。
(4) 計測開始指示を受信したスイングセンサは、バットのx、y、zの直交する3軸方向の加速度・角速度のデータ(以下、モーションデータという)の計測を開始し、計測を開始してからの時間(以下、経過時間という)をカウントする。1ミリ秒周期でモーションデータを計測し、経過時間を計測時刻データとして付加したものをモーション情報として、計測ごとに制御部に送信する。
なお、評価結果を正確に算出するために、モーションデータを計測する周期は可能な限り一定とする。
(5) 投球後、スイングセンサは、スイングしたバットがボールに当たった瞬間のバットの振動の発生を検出すると、バットの振動の大きさを500ミリ秒間計測(以下、ここで計測したデータを振動データという)し、振動が発生したときの経過時間を振動時刻データとして記憶する。
(6) 制御部は、(3)の計測開始指示を送信してから7秒経過すると、1回の投球が終了したと判断し、スイングセンサに“計測終了指示”を送信する。
(7) 計測終了指示を受信したスイングセンサは、モーションデータの計測を停止する。また、振動時刻データを振動データに付加し、振動情報として制御部に送信する。
(8) 制御部は、モーション情報、振動情報などから、評価結果を算出する。(3)の計測開始指示を送信してから8秒後に表示部に評価結果を表示し、2秒間待つ。
(9) 投球数が20球に達するまで、(3)の計測開始指示の送信から(8)まで繰り返す。
(10) 投球数が20球に達したら、制御部は、スイングセンサとの通信を終了して、投球ごとの評価結果を集計し、集計した結果を表示部に15秒間表示する。
〔バットの振動及び評価結果の算出〕
バットは二つの固有振動数をもっており、それぞれ210Hz、730Hzである。この二つの周波数の振動データからバットの振動特性を使って、バットがボールに与える力などを算出できることが分かっている。
制御部は、球速、球種、バットの振動特性のほか、モーション情報、振動情報を基に、評価結果を算出する。
〔スイングセンサの構成〕
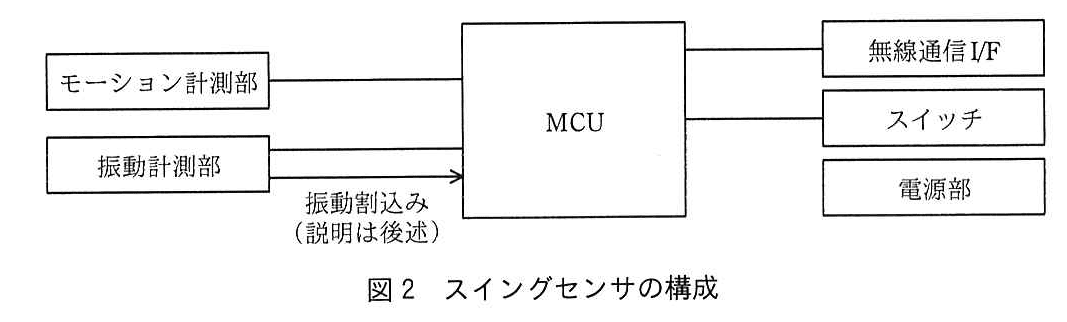
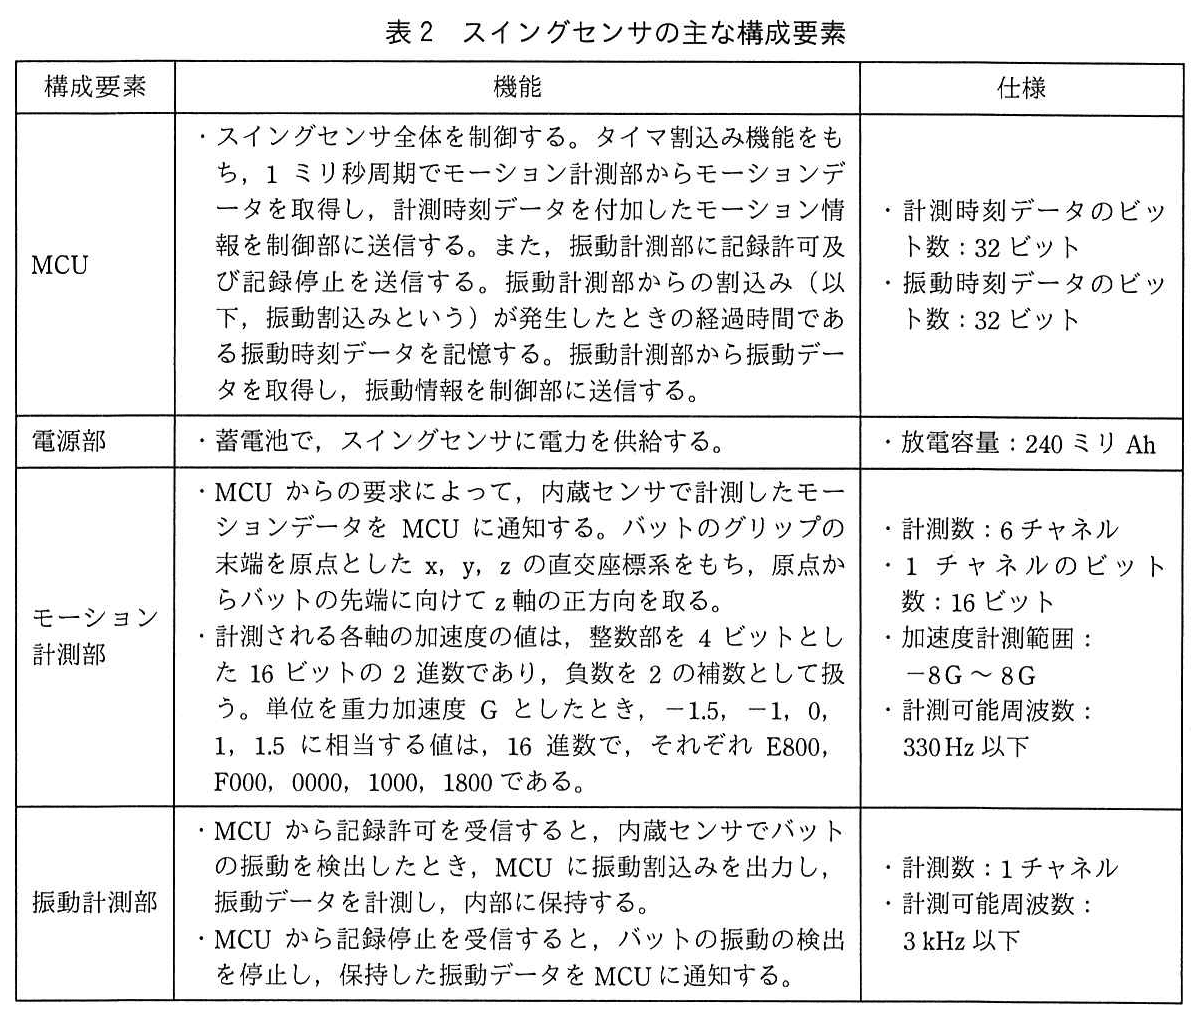
スイングセンサの構成を図2に、スイングセンサの主な構成要素を表2に示す。
〔無線通信の仕様〕
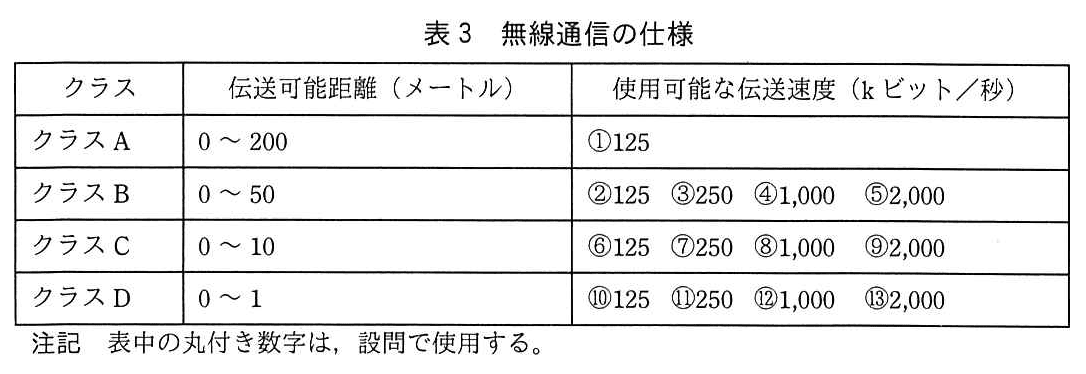
スイングセンサと制御部の通信に用いる無線通信は、伝送可能距離によって四つのクラスに分けられる。無線通信の仕様を表3に示す。
〔MCUの処理〕
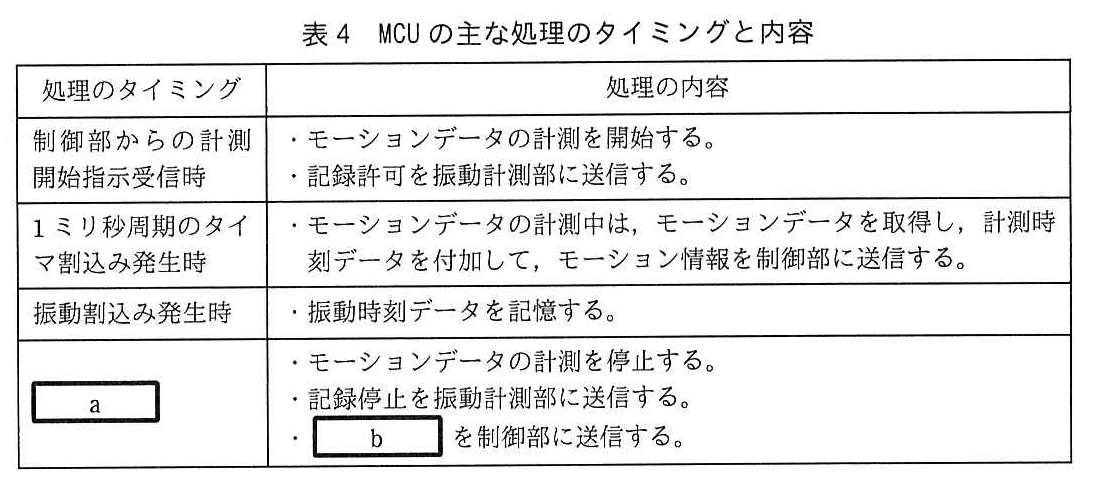
MCUの主な処理のタイミングと内容を表4に示す。
設問1:評価システムの仕様について、(1)~(3)に答えよ。
設問1(1)
問題文を見る評価結果を算出するには、ボールがバットにいつ当たったかを知る必要がある。知るためには、どのデータを使うのが最適か。データ名で答えよ。
模範解答
振動時刻
解説
解答の導き方
-
問われているのは、ボールがバットに当たった「時刻」を知るために使うデータです。評価システムは、モーション情報や振動情報を基に評価結果を算出するため、衝突のタイミングを示すデータを見つけます。
-
動作手順では、スイングセンサが「バットに当たった瞬間のバットの振動の発生を検出」し、その振動が発生したときの経過時間を記憶すると説明されています。この経過時間が、衝突した時刻を示す情報です。
-
そのデータは「振動時刻データ」と呼ばれています。振動データは振動の大きさを表すのに対し、振動時刻データは振動が発生した時刻を表すため、ボールがいつ当たったかを知るには、データ名として「振動時刻」を答えます。
誤りやすいポイント
- 振動データと振動時刻を混同しないようにします。振動データは振動の大きさ、振動時刻は振動が発生したタイミングを示します。
- モーション情報にも計測時刻データが付加されていますが、ボールが当たった瞬間を検出した時刻として記録されるのは振動時刻データです。
- 「振動時刻データ」ではなく、解答欄にはデータ名として「振動時刻」と答えます。
FAQ
Q: 振動データだけでは、ボールが当たった時刻は分からないのですか?
A: 振動データは振動の大きさを表すデータです。時刻を直接示すのは、振動が発生したときの経過時間を記録する振動時刻データです。
A: 振動データは振動の大きさを表すデータです。時刻を直接示すのは、振動が発生したときの経過時間を記録する振動時刻データです。
Q: なぜ振動の発生時刻が衝突時刻として使えるのですか?
A: スイングセンサは、バットがボールに当たった瞬間の振動を検出し、その発生時の経過時間を記録するためです。
A: スイングセンサは、バットがボールに当たった瞬間の振動を検出し、その発生時の経過時間を記録するためです。
Q: モーション情報の計測時刻データを使うのではないのですか?
A: モーション情報には各計測の時刻が付加されますが、振動時刻データは振動の発生時刻を示します。衝突したタイミングを知るには、後者が直接的です。
A: モーション情報には各計測の時刻が付加されますが、振動時刻データは振動の発生時刻を示します。衝突したタイミングを知るには、後者が直接的です。
関連キーワード: 振動検出、時刻データ、割込み処理、センサ計測、イベント検出

設問1(2)
問題文を見るモーション計測部で計測される各軸の加速度は、重力加速度及びバットの移動による加速度の和であるが、バットが静止していると、モーション計測部は重力加速度だけを計測する。静止しているバットの角度が水平から上側に90°、0°の場合、z軸の加速度の値は、16進数で、それぞれF000、0000であった。静止しているバットの角度が水平から上側に30°の場合、z軸の加速度の値を、4桁の16進数で答えよ。ここで、sin30°を0.500、cos30°を0.866、tan30°を0.577とする。
模範解答
F800
解説
解答の導き方
静止しているバットでは、モーション計測部が計測する加速度は重力加速度だけです。したがって、求める値は重力加速度のうち、バットの 軸方向の成分です。
問題文では、バットが水平から上側に のとき、 軸の加速度は「F000」です。これは負の を表しています。また、水平のときは「0000」で、 軸方向の成分が です。このことから、バットを水平から上側に傾けたときの重力加速度の 成分は負になります。
角度は水平から測っているため、 軸方向の成分の大きさは で求めます。水平から上側に の場合は、
です。
誤りやすいポイント
- 角度が水平から測られているため、 軸成分には ではなく を使います。
- バットが上側に傾いた場合でも、問題文の角度では重力加速度の 成分は負です。正の値にしないよう注意します。
- 「F000」を正の値として扱わないでください。16ビットの2の補数表現では、これは です。
- が16進数で「1000」に対応するため、 の値をそのまま「0008」などとしないようにします。
FAQ
Q: なぜ では を使うのですか?
A: 求めるのは、水平から測った角度に対する垂直方向、つまり 軸方向の成分だからです。水平からの角度を とすると、この成分の大きさは で求められます。
A: 求めるのは、水平から測った角度に対する垂直方向、つまり 軸方向の成分だからです。水平からの角度を とすると、この成分の大きさは で求められます。
Q: なぜ答えが負になるのですか?
A: 問題文では、バットが上側に のときに 軸加速度が「F000」とされています。これは です。したがって、上側に傾いた状態での重力加速度の 成分も負になります。
A: 問題文では、バットが上側に のときに 軸加速度が「F000」とされています。これは です。したがって、上側に傾いた状態での重力加速度の 成分も負になります。
Q: 「F800」はどのように を表していますか?
A: が「1000」に対応するので、 は「0800」に相当します。これを負数の2の補数で表した値が「F800」です。
A: が「1000」に対応するので、 は「0800」に相当します。これを負数の2の補数で表した値が「F800」です。
関連キーワード: 加速度、重力加速度、ベクトル分解、固定小数点数、2の補数
設問1(3)
問題文を見るバットの振動はモーション計測部でも計測できるが、表2のモーション計測部の仕様では、ある条件が不十分なので、振動計測部が必要であった。振動計測部が必要な理由を、25字以内で述べよ。
模範解答
固有振動数730Hzを計測できないから
解説
解答の導き方
問われているのは、バットの振動をモーション計測部だけでなく、振動計測部でも計測する必要がある理由です。
本文には、バットが「二つの固有振動数をもっており、それぞれ210Hz、730Hz」とあります。評価結果の算出には、この二つの周波数の振動データが関係します。
一方、表2では、モーション計測部の「計測可能周波数:330Hz以下」とされています。210Hzはこの範囲内ですが、730Hzは範囲を超えているため、モーション計測部では計測できません。
振動計測部の計測可能周波数は「3 kHz以下」なので、730Hzの振動も計測できます。したがって、モーション計測部では計測できない固有振動数730Hzの振動を捉えるために、振動計測部が必要です。
誤りやすいポイント
- モーション計測部の「計測可能周波数」と、モーションデータの計測周期を混同しないようにします。計測周期が1ミリ秒であっても、表2に示された計測可能周波数の上限は330Hzです。
- 210Hzは330Hz以下なので計測できます。二つの固有振動数の両方が計測できないと考えるのは誤りです。
- 振動計測部が必要なのは、振動全般を計測できないからではなく、730Hzの振動がモーション計測部の計測可能範囲を超えるからです。
FAQ
Q: 210Hzの振動も振動計測部で計測する必要がありますか?
A: モーション計測部の計測可能範囲内ですが、振動計測部でも計測できます。設問で振動計測部が必要な理由として重要なのは、モーション計測部では計測できない730Hzです。
A: モーション計測部の計測可能範囲内ですが、振動計測部でも計測できます。設問で振動計測部が必要な理由として重要なのは、モーション計測部では計測できない730Hzです。
Q: 1ミリ秒周期で計測しているなら、730Hzも計測できるのではありませんか?
A: 計測周期だけで判断せず、表2に明記された「計測可能周波数:330Hz以下」を基準にします。730Hzはこの上限を超えています。
A: 計測周期だけで判断せず、表2に明記された「計測可能周波数:330Hz以下」を基準にします。730Hzはこの上限を超えています。
Q: 振動計測部なら730Hzを計測できますか?
A: 振動計測部の計測可能周波数は3 kHz以下なので、730Hzはその範囲内です。
A: 振動計測部の計測可能周波数は3 kHz以下なので、730Hzはその範囲内です。
関連キーワード: 固有振動数、周波数特性、計測可能周波数、振動計測、加速度計測
設問2:無線通信の仕様及びMCUの処理について、(1)~(3)に答えよ。
設問2(1)
問題文を見る伝送可能距離、伝送速度の観点から、モーション情報の伝送を満たすことができる無線通信の仕様を、表3中の①~⑬で全て答えよ。ここで、無線通信の実効伝送速度は、表3の使用可能な伝送速度の20%とし、1kビット=10³ビットとする。
模範解答
④、⑤
解説
解答の導き方
この設問では、モーション情報を送るために必要な伝送速度と、スイングセンサから制御部までの距離の両方を満たす無線通信を選びます。
まず、モーション情報1回分のデータ量を求めます。表2では、モーション計測部の計測数が「6チャネル」、1チャネルのビット数が「16ビット」です。したがって、モーションデータは次の大きさです。
さらに、本文では計測時刻データをモーションデータに付加して「モーション情報」として送信するとあります。表2によると、計測時刻データは「32ビット」なので、モーション情報1回分は次のとおりです。
このモーション情報を「1ミリ秒周期」で送信するため、必要な実効伝送速度は次のとおりです。
設問では、実効伝送速度は表3の使用可能な伝送速度の「20%」です。そのため、表3に示された伝送速度としては、少なくとも次の速度が必要です。
次に、伝送可能距離を確認します。図1では、バッティングエリアからピッチングマシンまでの距離が「17メートル」と示されています。制御部はピッチングマシン側にあるため、この距離を満たす必要があります。表3のクラスAは「0~200」メートル、クラスBは「0~50」メートルなので、どちらも距離の条件を満たします。一方、クラスCとクラスDは伝送可能距離が足りません。
距離の条件を満たすクラスのうち、クラスAで使用できる伝送速度は「125」kビット/秒だけなので、必要な「640」kビット/秒に届きません。クラスBでは「1,000」kビット/秒と「2,000」kビット/秒が条件を満たします。表3中では、それぞれ④、⑤です。
誤りやすいポイント
- 6チャネル分のモーションデータだけで計算し、計測時刻データの「32ビット」を加え忘れると、必要な伝送速度を正しく求められません。
- 表3の伝送速度をそのまま実効伝送速度として扱わないようにします。設問の条件に従い、表の値の「20%」で比較します。
- 伝送速度だけで候補を決めず、伝送可能距離も確認します。速い伝送速度があっても、距離が条件を満たさなければ選べません。
FAQ
Q: 計測時刻データも伝送速度の計算に含めるのはなぜですか?
A: 計測時刻データを付加したものがモーション情報として送信されるためです。送信するデータ全体のビット数で計算します。
A: 計測時刻データを付加したものがモーション情報として送信されるためです。送信するデータ全体のビット数で計算します。
Q: クラスAは距離の条件を満たすのに、なぜ選ばれないのですか?
A: クラスAで使用できる伝送速度は「125」kビット/秒であり、必要な実効伝送速度を満たせないためです。
A: クラスAで使用できる伝送速度は「125」kビット/秒であり、必要な実効伝送速度を満たせないためです。
Q: クラスCやクラスDは、速度が足りていても選べないのですか?
A: はい。どちらも「17メートル」の通信距離を満たせないため、伝送速度にかかわらず候補になりません。
A: はい。どちらも「17メートル」の通信距離を満たせないため、伝送速度にかかわらず候補になりません。
関連キーワード: データ量、実効伝送速度、伝送可能距離、無線通信、サンプリング周期
設問2(2)
問題文を見る表4の1ミリ秒周期のタイマ割込み発生時の処理では、モーションデータを取得する処理よりも、制御部に送信する処理を優先させると、ある不都合が生じる可能性がある。考えられる不都合を30字以内で述べよ。
模範解答
モーションデータを取得する周期にばらつきが出る。
解説
解答の導き方
表4では、1ミリ秒周期のタイマ割込みが発生したとき、モーションデータを取得してから、計測時刻データを付加し、制御部に送信する処理を行います。つまり、モーションデータを一定の間隔で取得することが前提です。
また、問題文には「モーションデータを計測する周期は可能な限り一定とする」とあります。これは、計測間隔にばらつきがあると、評価結果を正確に算出しにくくなるためです。
送信処理を先にすると、無線通信にかかる時間の影響を受けて、モーションデータの取得が遅れる可能性があります。タイマ割込み自体が1ミリ秒周期でも、実際にデータを取得する時刻が一定にならず、モーションデータを取得する周期にばらつきが出ます。
誤りやすいポイント
- タイマ割込みが1ミリ秒周期で発生することと、モーションデータの取得が必ず1ミリ秒間隔になることを混同しないようにします。
- 送信処理を優先した場合、無線通信にかかる時間が計測処理に影響する点を見落とさないようにします。
- 問われているのは通信の遅延そのものではなく、モーションデータを取得する周期への影響です。
FAQ
Q: タイマ割込みが一定間隔なら、計測周期も一定になりませんか?
A: 割込みが一定間隔でも、割込み後に送信処理を先に行うと、実際のデータ取得が遅れることがあります。割込みの間隔とデータ取得の間隔は、必ずしも同じになりません。
A: 割込みが一定間隔でも、割込み後に送信処理を先に行うと、実際のデータ取得が遅れることがあります。割込みの間隔とデータ取得の間隔は、必ずしも同じになりません。
Q: 計測時刻データを付加すれば、周期のばらつきは問題になりませんか?
A: 計測時刻データがあれば取得時刻は把握できますが、取得間隔が不規則になること自体は防げません。問題文では、評価結果を正確に算出するため、計測周期を可能な限り一定にする必要があります。
A: 計測時刻データがあれば取得時刻は把握できますが、取得間隔が不規則になること自体は防げません。問題文では、評価結果を正確に算出するため、計測周期を可能な限り一定にする必要があります。
関連キーワード: サンプリング周期、タイマ割込み、無線通信、周期ジッタ
設問2(3)
問題文を見る模範解答
a:制御部からの計測終了指示受信時
b:振動情報
解説
解答の導き方
表4の最終行は、計測を終えるときに実行する処理の「タイミング」と「処理の内容」を問うています。タイミングは、その行に書かれた処理が何をきっかけに始まるかから判断できます。
-
〔評価システムの動作〕の(6)では、制御部がスイングセンサに「計測終了指示」を送信します。(7)では、その指示を受信したスイングセンサがモーションデータの計測を停止します。したがって、表4の最終行のタイミングは、制御部からの計測終了指示を受信したときです。
-
同じ(7)では、計測終了指示を受信した後、振動時刻データを振動データに付加し、「振動情報として制御部に送信する」とあります。送信するのは振動データ単体ではなく、振動時刻データを付加した振動情報です。
以上から、aには「制御部からの計測終了指示受信時」、bには「振動情報」が入ります。
誤りやすいポイント
- 振動割込みが発生したときと、制御部へ振動情報を送信するときを混同しないようにします。振動割込み発生時には振動時刻データを記憶し、制御部への送信は計測終了指示を受信した後に行います。
- bを「振動データ」としないようにします。振動データに振動時刻データを付加したものが、送信される「振動情報」です。
- aは「投球後」ではなく、表4の処理を実行するきっかけとなる指示の受信タイミングです。
FAQ
Q: 振動時刻データは、いつ記憶しますか?
A: 振動計測部から振動割込みが発生したときに、MCUがその時点の経過時間を記憶します。
A: 振動計測部から振動割込みが発生したときに、MCUがその時点の経過時間を記憶します。
Q: 振動データを受け取るのは、計測終了指示を受信したときですか?
A: はい。計測終了指示を受信すると記録停止を振動計測部に送り、保持されていた振動データを取得します。その後、振動時刻データを付加して制御部に送信します。
A: はい。計測終了指示を受信すると記録停止を振動計測部に送り、保持されていた振動データを取得します。その後、振動時刻データを付加して制御部に送信します。
関連キーワード: 割込み処理、センサデータ、時刻データ、計測制御、データ送信
設問3:スイングセンサの省電力化について、(1)~(3)に答えよ。
バッティングセンタの営業時間は、1日12時間である。営業終了後に充電しているスイングセンサの充電回数を、省電力化によって減らすことにした。ここで、スイングセンサの電源ON/OFFの状態によって、表3のクラスごとにスイングセンサの動作電流が変わる。電源ONの場合の動作電流は、クラスAを15ミリA、クラスBを15ミリA、クラスCを6ミリA、クラスDを5ミリAとする。一方、電源OFFの場合の動作電流は、全てのクラスを0ミリAとする。
設問3(1)
問題文を見る無線通信がクラスBで、かつ、スイングセンサが常に電源ONの場合、スイングセンサが満充電で蓄電した電気量を全て放電できるとき、何時間使用できるか。答えは小数第1位を四捨五入して、整数で求めよ。
模範解答
16
解説
解答の導き方
-
求めるのは、満充電のスイングセンサが、クラスBで常に電源ONの状態を保ったときの使用時間です。したがって、蓄電池の容量を動作電流で割れば、使用時間を求められます。
-
表2には、蓄電池の「放電容量:240ミリAh」とあります。また、設問ではクラスBの電源ON時の動作電流が「15ミリA」と示されています。
-
電池容量のミリAhを電流のミリAで割ると、時間になります。計算結果は整数なので、小数第1位を四捨五入しても変わりません。
誤りやすいポイント
- 1日の営業時間である12時間を、使用可能時間として答えないようにします。この設問では、満充電から蓄電した電気量を全て放電するまでの時間を求めます。
- クラスBの動作電流は15ミリAです。クラスAやほかのクラスの値と取り違えないようにします。
- 電源ONの場合の電流を使います。電源OFF時の電流は、この設問の条件には関係ありません。
FAQ
Q: なぜ蓄電池の容量を動作電流で割るのですか?
A: 容量は「電流をどれだけの時間流せるか」を表す量だからです。容量を電流で割ると、電流を流し続けられる時間が求まります。
A: 容量は「電流をどれだけの時間流せるか」を表す量だからです。容量を電流で割ると、電流を流し続けられる時間が求まります。
Q: 充電回数や1日の利用回数も計算に入れますか?
A: この設問では、満充電の状態から電気量を全て放電するまでの時間を求めるため、1日の利用回数は使いません。
A: この設問では、満充電の状態から電気量を全て放電するまでの時間を求めるため、1日の利用回数は使いません。
関連キーワード: 電池容量、消費電流、放電時間、単位換算
設問3(2)
問題文を見る〔評価システムの動作〕の(10)で制御部がスイングセンサとの通信を終了した直後に、スイングセンサを電源OFFにして、省電力化するようにスイングセンサの仕様を変更した。無線通信がクラスBの場合、1日の営業で蓄電池から放電される電気量は何ミリAhか。答えは小数第1位を四捨五入して、整数で求めよ。ここで、1時間当たりの評価システムの利用回数は4回とする。
模範解答
40
解説
解答の導き方
求めるのは、1日の営業中にスイングセンサが電源ONになっている時間に、動作電流を掛けた放電電気量です。設問では、制御部がスイングセンサとの通信を終了した直後に電源OFFにするので、通信終了後の電気量は考えません。
〔評価システムの動作〕では、1球ごとに計測開始指示を送信してから8秒後に評価結果を表示し、その後2秒間待って次の投球に進みます。したがって、1球分の処理の間隔は、秒です。20球分を終えて通信が終了するまでの電源ON時間は、1回の利用につき次のとおりです。
1時間当たり4回利用し、営業時間は1日12時間なので、1日の利用回数は次のとおりです。
よって、1日の電源ON時間は、秒です。時間に直すと、時間になります。クラスBの動作電流は15ミリAなので、放電電気量は次のように求められます。
計算結果は整数なので、四捨五入しても変わりません。
誤りやすいポイント
- 1球分の時間を7秒としないようにします。7秒は計測終了指示を送るタイミングであり、次の投球までには、評価結果の表示と2秒間の待ち時間もあります。
- 8秒後の表示だけで計算しないようにします。表示後の2秒間も、次の投球に進むまでの時間に含まれます。
- 秒のまま動作電流を掛けないようにします。ミリAからミリAhを求めるには、電源ON時間を時間に換算します。
- 1回の利用時間だけでなく、1日の利用回数である48回を掛けます。
FAQ
Q: どうして1球分を10秒として計算するのですか?
A: 計測開始指示から評価結果の表示までが8秒で、その後2秒待って次の投球に進むためです。
A: 計測開始指示から評価結果の表示までが8秒で、その後2秒待って次の投球に進むためです。
Q: 電源OFF中の時間も計算に含めますか?
A: 電源OFF時の動作電流は0ミリAなので、放電電気量には影響しません。
A: 電源OFF時の動作電流は0ミリAなので、放電電気量には影響しません。
Q: 蓄電池の放電容量は、この計算で使いますか?
A: 今回は1日の放電電気量を求める問題なので、動作電流と電源ON時間を使います。蓄電池の容量は必要ありません。
A: 今回は1日の放電電気量を求める問題なので、動作電流と電源ON時間を使います。蓄電池の容量は必要ありません。
関連キーワード: 動作電流、稼働時間、放電電気量、単位換算
設問3(3)
問題文を見る制御部の無線通信I/Fは制御部に内蔵されているが、制御部から料金端末までケーブルを延長することによって、制御部の無線通信I/Fを料金端末内に移設することにした。
(a) 省電力の観点から、無線通信I/Fの移設によって無線通信で実現できる内容を、35字以内で述べよ。
(b) 移設後に1日の営業で蓄電池から放電される電気量は、移設前の何%か。答えは小数第1位を四捨五入して、整数で求めよ。
模範解答
(a):クラスBより動作電流の少ないクラスCの無線通信が使用できる。
(b):40
解説
解答の導き方
この設問では、無線通信I/Fを料金端末内へ移設したとき、(a)省電力のためにどの通信クラスを使えるか、(b)その変更後の放電量が移設前の何%になるかを考えます。
-
まず、移設前に必要な通信クラスを確認します。図1では、制御部を備えたピッチングマシンとバッティングエリアの間が「17メートル」です。移設前は無線通信I/Fが制御部側にあるため、スイングセンサとの通信には、伝送可能距離が17メートルを満たすクラスが必要です。クラスCの上限は「0~10」なので届かず、距離だけで見るとクラスAとクラスBが候補になります。
-
ただし、距離だけでクラスを決めることはできません。モーションデータは「6チャネル」、1チャネル当たり「16ビット」で、計測時刻データは「32ビット」です。したがって、1回分のモーション情報は ビットです。これを「1ミリ秒周期」で送信するので、必要な伝送速度は kビット/秒です。表3の実効伝送速度は使用可能な伝送速度の20%です。クラスAの使用可能な伝送速度は「125」kビット/秒なので、実効伝送速度は kビット/秒となり、必要な速度に届きません。一方、クラスBでは「1,000」kビット/秒を使えば実効伝送速度は kビット/秒となり、モーション情報の伝送に足ります。したがって、移設前は距離と伝送速度の両方を満たすクラスBが必要です。
-
次に、移設後の通信距離を考えます。図1では、料金端末はバッティングエリアのそばにあります。無線通信I/Fを料金端末内に移せば、スイングセンサとの距離をクラスCの伝送可能距離である「0~10」メートルの範囲にできます。クラスCでも「1,000」kビット/秒を選べば、実効伝送速度は kビット/秒となるため、モーション情報を送信できます。よって、移設後はクラスBより動作電流の少ないクラスCを使用できます。動作電流は、クラスBが15ミリA、クラスCが6ミリAです。
-
放電量の割合を求めます。営業時間は1日12時間で、1時間当たりの利用回数は4回なので、1日の利用回数は 回です。1回の利用では、20球について、計測開始から評価結果の表示までの8秒と、その後の待ち時間2秒が繰り返されます。したがって、1回当たりの動作時間は 秒、1日当たりでは 秒です。これは 時間です。利用終了後にスイングセンサを電源OFFにするので、電源ONの時間だけで放電量を計算します。移設前は ミリAh、移設後は ミリAhです。したがって、移設後の放電量は移設前の %です。
誤りやすいポイント
- 伝送距離だけを見てクラスAを選ばないようにします。17メートルの通信距離はクラスAでも満たしますが、クラスAの実効伝送速度はモーション情報の伝送に不足します。
- 表3の使用可能な伝送速度を、そのまま実効伝送速度として扱わないようにします。実効伝送速度は、使用可能な伝送速度の20%です。
- 営業時間の12時間を、スイングセンサが常に電源ONの時間として計算しないようにします。利用終了後は電源OFFになるため、放電量に関係するのは実際の利用中の時間です。
- 「移設後が移設前の何%か」は、移設後の電流を移設前の電流で割ります。電流が15ミリAから6ミリAになるので、減少率の60%ではなく、移設後に残る割合の40%です。
FAQ
Q: 移設後にクラスCを使っても、モーション情報を送信できますか?
A: できます。クラスCでは「1,000」kビット/秒などを使用でき、実効伝送速度は200 kビット/秒です。必要な128 kビット/秒を満たします。
A: できます。クラスCでは「1,000」kビット/秒などを使用でき、実効伝送速度は200 kビット/秒です。必要な128 kビット/秒を満たします。
Q: 1日の動作時間を細かく計算しなくても、放電量の割合は求められますか?
A: 求められます。移設前後で電源ONの時間は同じなので、放電量の割合は電流の比 と一致します。時間を計算する方法でも、同じ40%になります。
A: 求められます。移設前後で電源ONの時間は同じなので、放電量の割合は電流の比 と一致します。時間を計算する方法でも、同じ40%になります。
Q: 省電力化による減少率は何%ですか?
A: 移設後の放電量は移設前の40%なので、減少率は60%です。設問が尋ねているのは減少率ではなく、移設前に対する移設後の割合です。
A: 移設後の放電量は移設前の40%なので、減少率は60%です。設問が尋ねているのは減少率ではなく、移設前に対する移設後の割合です。
関連キーワード: 無線通信、実効伝送速度、データ転送量、消費電流、放電電気量

