
エンベデッドシステムスペシャリスト 2020年 午後1 問03
アミューズメント施設で使用する、IoTを利用した遊具のシステムに関する次の記述を読んで、設問1~3に答えよ。
C社は、アミューズメント施設で使用する、IoTを利用した遊具のシステム(以下、遊具システムという)を開発することになった。遊具システムは、遊具用の乗り物(以下、乗り物という)を利用する幼児から小学校低学年までの子供(以下、利用者という)及び利用者の家族を対象としている。
〔遊具システムの概要〕
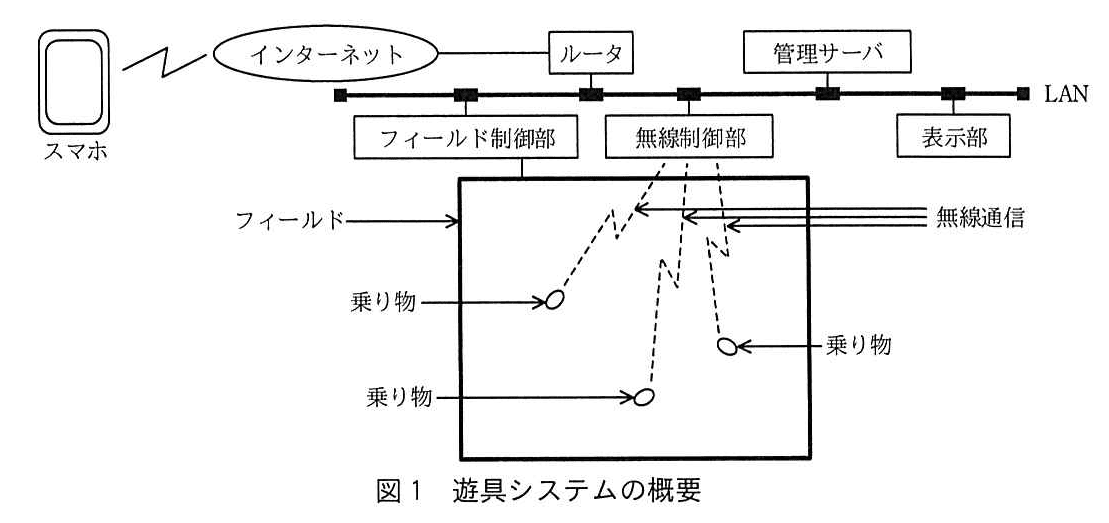
遊具システムの概要を図1に示す。乗り物を利用するエリア(以下、フィールドという)で使用する最大20台の乗り物、管理サーバ、管理サーバと乗り物間の通信を制御する無線制御部、管理サーバがフィールドを制御するためのフィールド制御部、乗り物が走行している様子を表示する大型スクリーンの表示部及びルータで構成される。管理サーバは、ルータを介してインターネット経由で利用者の家族のスマートフォン(以下、スマホという)と通信する。
〔フィールドの構成〕
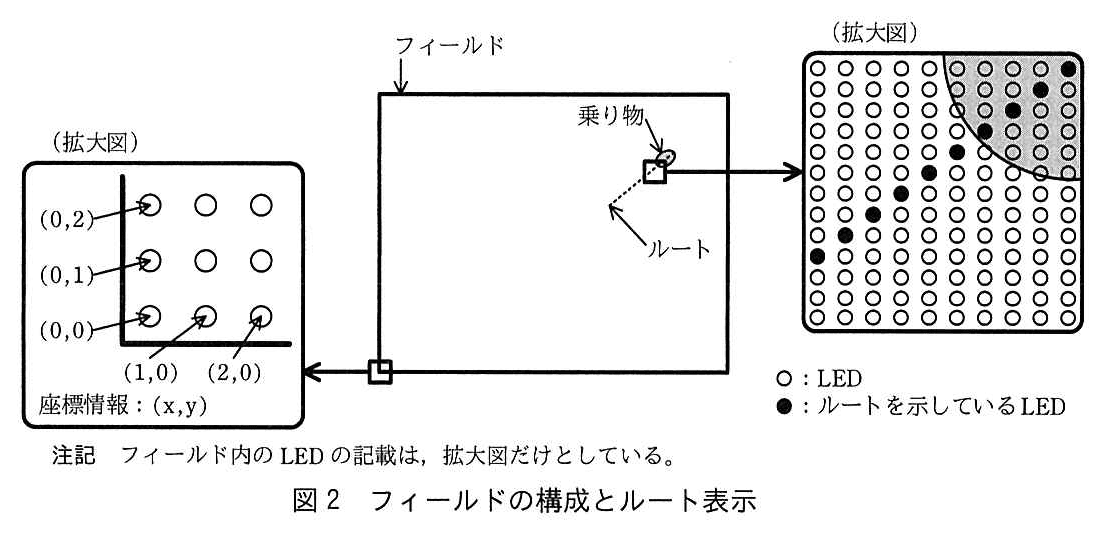
フィールドの構成とルート表示を図2に示す。フィールドは、25メートル×20メートルの長方形で、利用者が転んでもけがをしないようなシートで覆われている。
フィールドには、1個でRGB3色を表示可能な、制御回路をもつLEDが、端から5センチメートル離れた内側を起点に、10センチメートル間隔の格子の交点に埋め込まれている。管理サーバは、指定した色でLEDを点灯又は消灯するために、該当するLEDに指示する。LEDの点灯によって、乗り物が走行するルートを示す。図2に示すルートのように、乗り物の5メートル先から乗り物の後端までのLEDが点灯する。加えて、これらのLEDは20ミリ秒周期で最大0.1ミリ秒間、座標情報を出力する。座標情報の出力には、500kビット/秒の調歩同期式通信を用いる。8ビットのデータの先頭にはスタートビット1ビットを、データの末尾にはパリティビット1ビットとストップビット1ビットを付加して、LSBから順に座標情報を出力する。座標情報との混信を防ぐために、ルート以外のLEDは常時消灯している。
〔乗り物の概要〕
乗り物の外観を図3に示す。
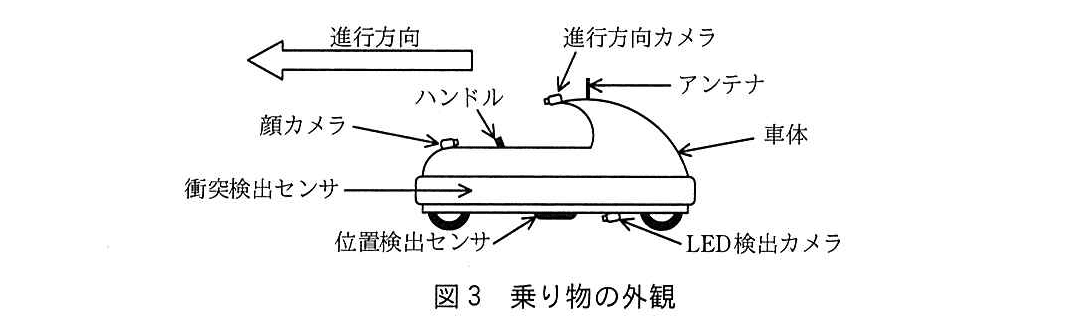
衝突検出センサは、車体の周囲に装備されており、前後左右の4方向からの圧力を検出する。
車体の前方には、乗り物に乗っている利用者を撮影するための顔カメラが設置されている。車体の上部には、乗り物の進行方向を撮影するための進行方向カメラが設置されている。また、車体の上部には管理サーバと通信するための無線通信用のアンテナも設置されている。
車体の下部の中央には、点灯しているLEDを検出するLED検出カメラと位置検出センサが設置されている。LED検出カメラは、撮影する画像の中央が位置検出センサの検出範囲の中心になるように設置されている。
〔乗り物の動作モード〕
利用者は、次に示す三つの動作モードから一つを選択して、乗り物を利用できる。
(1) 手動モード
年齢、体格に関する規定を満たす利用者は、ハンドル操作とアクセル操作によって、管理サーバから指定されたルートに沿って乗り物を運転できる。
(2) リモート操作モード
利用者の家族がスマホを使って、管理サーバから指定されたルートに沿って乗り物を操作する。
(3) 自動モード
管理サーバが指定したルートに従って、乗り物が自律して動作する。
ほかの乗り物と衝突したり、ルートから外れたりするなどの可能性があるときは、管理サーバは運転に介入する。
〔遊具システムの動作〕
利用者の家族は、スマホのアプリケーションソフトウェアを使用して管理サーバに接続し、乗り物の空き状況を確認しながら予約を行うことができる。予約時に、利用者の年齢と身長、乗り物の動作モード、動画の撮影の有無、スマホへの動画配信の有無をそれぞれ指定する。
利用者が乗り物に乗ると、利用者の家族は、大型スクリーンで利用者を見ることができる。また、予約時に指定した内容に従って、スマホから乗り物を操作したり、進行方向カメラ及び顔カメラからの動画をスマホでリアルタイムに見たりすることができる。
予約時に動画の撮影“有”で指定した場合、進行方向カメラ及び顔カメラからの動画をフルHD画質のMPEG4でマイクロSDカード(以下、SDカードという)に記録しており、いつでも動画を再生して見ることができる。
〔画像データ〕
進行方向カメラ及び顔カメラで撮影する画像は、24フレーム/秒の画像である。3Mビット/秒のMPEG4の画像データにエンコードしてSDカードに記録する。この画像データとは別に、利用者の家族がリアルタイムに見るための画像データ(以下、リアルタイム画像データという)を管理サーバに送信する。管理サーバは、リアルタイム画像データの画質及びフレームレートを変更できる。
〔乗り物の構成〕
乗り物の主要部のブロック図を図4に示す。
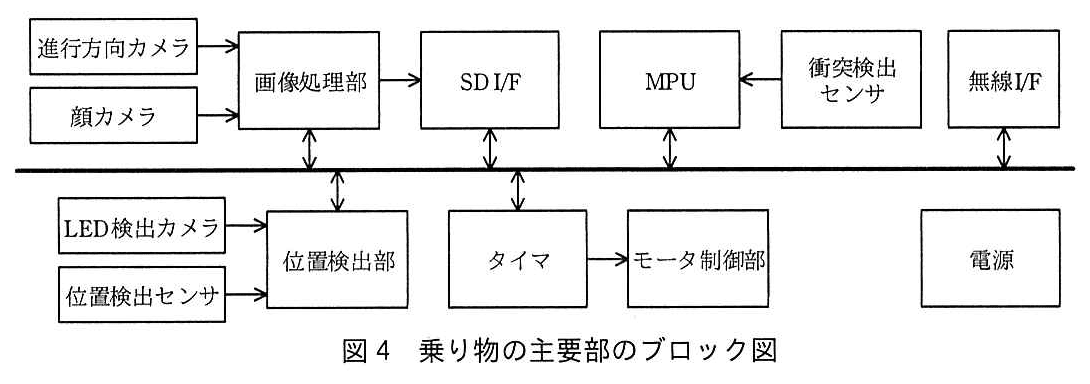
乗り物は、二次電池を用いた電源で動作し、タイマからのPWM信号をモータ制御部に入力することによって、モータを駆動して走行する。画像処理部は、MPEG4の画像データにエンコードしてSDカードに記録するとともに、管理サーバから指定された条件でエンコードしてMPUに渡す。位置検出部は、位置検出センサとLED検出カメラからの情報を基に、乗り物の位置を検出してMPUに通知する。MPUは、その情報とその他必要な情報を組み合わせ、無線I/Fを介し、50Mビット/秒の帯域幅をもつ無線制御部を経由して管理サーバに送信する。無線I/Fは、ほかの乗り物と通信するための微小電力の無線通信機能ももつ。
〔乗り物の衝突検出〕
乗り物の前後左右の4方向からの圧力に対応した衝突検出センサを用いて衝突の方向及び衝突の程度を知ることができる。
〔乗り物の位置検出〕
乗り物の衝突防止のために、管理サーバは乗り物の位置を常に把握している。位置の把握のために、乗り物は、位置検出センサでフィールド内のLEDから座標情報を読み取り、位置情報として管理サーバに送信する。位置検出センサの検出範囲は、進行方向8センチメートル、横方向12センチメートルの範囲に限定されている。
LED検出カメラは、ルートへの追従のために使用する。ルートを示すLEDの、乗り物からの相対的な位置を確認するために、LED検出カメラは、位置検出センサの直下を中心に乗り物の四つの車輪内の範囲を24フレーム/秒で撮影する。
設問1:遊具システムの仕様設計について、(1)~(3)に答えよ。
設問1(1)
問題文を見るフィールドについて、(a)、(b)に答えよ。
(a) フィールドには、LEDが幾つ配置されているか。整数で答えよ。
(b) フィールド内の全てのLEDを識別するには、少なくとも何ビット必要か。整数で答えよ。
模範解答
(a):50,000
(b):16
解説
解答の導き方
フィールドの縦横それぞれに並ぶLEDの数を求め、最後に掛け合わせます。問題文では、フィールドは「25メートル×20メートル」で、LEDは「端から5センチメートル離れた内側を起点に、10センチメートル間隔」で配置されています。
まず、25メートルの辺は2,500センチメートルです。最初のLEDは端から5センチメートルの位置にあり、反対側の端から5センチメートルの位置まで並ぶので、LED間の間隔は2,490センチメートルです。したがって、LEDの数は、間隔の数に最初の1個を加えて、
となります。
同様に、20メートルの辺は2,000センチメートルです。両端から5センチメートルずつ内側の範囲は1,990センチメートルなので、LEDの数は、
となります。
縦横の格子の交点それぞれにLEDがあるため、全体の数は、
です。
次に、50,000個のLEDを一つずつ識別するのに必要なビット数を考えます。ビットで表せる情報の数は通りです。15ビットでは通りで足りませんが、16ビットでは通りを表せるため、50,000個を識別できます。よって、必要なビット数は16ビットです。
誤りやすいポイント
- LEDの個数を求めるとき、間隔の数とLEDの個数を混同しないようにします。LEDの個数は、間隔の数に1を加えた数です。
- 起点が端から5センチメートル内側であることを見落とさないようにします。反対側も端から5センチメートル内側まで配置されるため、LEDが並ぶ範囲は辺の長さより10センチメートル短くなります。
- 識別に必要なビット数は、50,000を単純にビット数で割るのではなく、が50,000以上となる最小のを求めます。
FAQ
Q: 10センチメートル間隔なので、25メートルの辺には250個ではなく249個ではありませんか?
A: 249はLEDどうしの間隔の数です。LEDは両端側にも配置されるので、LEDの個数は間隔の数に1を加えた250個です。
Q: 15ビットでは、なぜ足りないのですか?
A: 15ビットで表せるのは通りまでです。50,000個をそれぞれ識別するには足りないため、通りを表せる16ビットが必要です。
Q: 16ビットは、LEDの座標を表すためのビット数ですか?
A: ここで求めるのは、フィールド内の全LEDを識別するためのビット数です。座標をどのように表現するかではなく、LEDの総数を表せるだけの組合せ数が必要です。
関連キーワード: 格子配置、等間隔配置、二進数、ビット数、情報量

設問1(2)
問題文を見る次の記述中のaに入れる適切な字句を15字以内で答えよ。
乗り物の位置検出にLED検出カメラと位置検出センサを併用している。併用した理由は、“LED検出カメラでは、aから”である。
模範解答
a:位置情報を読み取れない
解説
解答の導き方
-
問われているのは、LED検出カメラだけでは足りず、位置検出センサを併用している理由です。まず、二つの装置が何に使われているかを確認します。本文では、乗り物は「位置検出センサでフィールド内のLEDから座標情報を読み取り」、位置情報として管理サーバに送信すると説明されています。一方、LED検出カメラは「ルートへの追従のために使用する」もので、ルートを示すLEDの乗り物からの相対的な位置を確認する役割です。
-
次に、座標情報がどのような形で出力されるかを見ます。LEDは「20ミリ秒周期で最大0.1ミリ秒間」座標情報を出力し、その出力には「500kビット/秒の調歩同期式通信」を使います。1ビットの長さは次のとおりです。
つまり座標情報は、LEDの明滅による2マイクロ秒単位の通信信号です。
-
これに対し、LED検出カメラは「24フレーム/秒で撮影」します。撮影間隔はミリ秒で、1ビットの長さよりはるかに長くなります。カメラの画像からは点灯しているLEDの位置は分かっても、2マイクロ秒ごとに変化する信号を1ビットずつ取り出すことはできません。
-
したがって、LED検出カメラでは座標情報、つまり乗り物の位置情報を読み取れないため、位置情報の取得には位置検出センサを併用しています。空欄には「位置情報を読み取れない」が入ります。
誤りやすいポイント
- LED検出カメラが点灯中のLEDを撮影できることと、LEDが出力する座標情報を読み取れることを混同しないようにします。前者は画像内でのLEDの位置を捉えること、後者は高速な通信信号を復号することです。
- 「位置検出センサが座標を読む役割だから」というだけでは、カメラで読めない理由になりません。座標情報の伝送速度とカメラのフレームレートの差に注目します。
- カメラの画像から分かるのは、乗り物から見たLEDの相対的な位置です。フィールド上の絶対的な座標は、LEDが出力する座標情報を読み取って初めて分かります。
FAQ
Q: カメラの撮影タイミングが座標情報の出力中に重なれば、読み取れるのではありませんか?
A: 読み取れません。1枚の画像に写るのはその瞬間の明るさだけです。座標情報はスタートビットやパリティビットを含む1文字11ビットの信号が続くので、各ビットを順に捉えられる速さで受信しなければ復号できません。
A: 読み取れません。1枚の画像に写るのはその瞬間の明るさだけです。座標情報はスタートビットやパリティビットを含む1文字11ビットの信号が続くので、各ビットを順に捉えられる速さで受信しなければ復号できません。
Q: LED検出カメラは何のために使いますか?
A: ルートを示すLEDが乗り物から見てどこにあるかを画像で確認し、ルートに追従するために使います。設問2(2)のように、LEDが画像の中央からずれた方向へ進行方向を修正する制御に役立ちます。
A: ルートを示すLEDが乗り物から見てどこにあるかを画像で確認し、ルートに追従するために使います。設問2(2)のように、LEDが画像の中央からずれた方向へ進行方向を修正する制御に役立ちます。
Q: ルート以外のLEDを常時消灯しているのはなぜですか?
A: 本文には「座標情報との混信を防ぐために」とあります。位置検出センサの近くで複数のLEDが信号を出すと、どのLEDの座標情報か区別できなくなるためです。
A: 本文には「座標情報との混信を防ぐために」とあります。位置検出センサの近くで複数のLEDが信号を出すと、どのLEDの座標情報か区別できなくなるためです。
関連キーワード: フレームレート、調歩同期式通信、伝送速度、位置検出、画像処理
設問1(3)
問題文を見る乗り物の画像処理部は、画像データとは別にリアルタイム画像データを作成している。その理由を無線制御部に着目して、25字以内で述べよ。
模範解答
帯域幅が50Mビット/秒しかないから
解説
解答の導き方
まず、画像には二つの用途があります。撮影した画像は、3Mビット/秒のMPEG4としてSDカードに記録されます。一方、家族がスマホでリアルタイムに見る画像データは、これとは別に管理サーバへ送信されます。
次に、乗り物から管理サーバへの通信経路を確認します。本文には、情報を「50Mビット/秒の帯域幅をもつ無線制御部を経由して管理サーバに送信する」とあります。しかも、遊具システムでは最大20台の乗り物を使用します。複数の乗り物からの画像や位置情報などを送るため、無線制御部の帯域幅には限りがあります。
そこで、SDカードに記録する画像データをそのままリアルタイム送信するのではなく、別のリアルタイム画像データを作成します。本文にあるとおり、管理サーバはリアルタイム画像データの画質やフレームレートを変更できます。これにより、無線制御部の帯域幅に合わせて送信するデータ量を調整できます。
誤りやすいポイント
- SDカードに記録する画像データと、管理サーバへ送信するリアルタイム画像データを同じものとして扱わないようにします。用途が異なるため、別々に作成しています。
- 画像データの画質やフレームレートを変更できるのは、リアルタイム画像データです。記録用の画像データと混同しないようにします。
- 帯域幅は画像だけでなく、乗り物の位置情報などの通信にも関係します。無線制御部の容量を、画像送信だけに使えると考えないことが大切です。
FAQ
Q: リアルタイム画像データの画質やフレームレートを変更するのはなぜですか?
A: 画質やフレームレートを下げると送信するデータ量を減らせるため、無線制御部の帯域幅に合わせやすくなります。
A: 画質やフレームレートを下げると送信するデータ量を減らせるため、無線制御部の帯域幅に合わせやすくなります。
Q: SDカードへの記録画質も下げる必要がありますか?
A: 本文では、記録用の画像データとは別にリアルタイム画像データを作成しています。そのため、リアルタイム送信のデータ量を調整しながら、記録用の画像データを保存できます。
A: 本文では、記録用の画像データとは別にリアルタイム画像データを作成しています。そのため、リアルタイム送信のデータ量を調整しながら、記録用の画像データを保存できます。
関連キーワード: 通信帯域、画像圧縮、フレームレート、リアルタイム通信、データ転送
設問2:自動モードでの乗り物の位置検出及び制御について、(1)、(2)に答えよ。
設問2(1)
問題文を見るLEDが20ミリ秒周期で出力する座標情報について、(a)、(b)に答えよ。
(a) 0.1ミリ秒間で送信可能なデータ量は何バイトか。整数で答えよ。ここで、1k=1,000とする。
(b) 乗り物が直線のルート上を1メートル/秒で直進しているとき、位置検出センサは一つのLEDからの正常な信号を最低何回検出できるか。整数で答えよ。
模範解答
(a):4
(b):3
解説
解答の導き方
(a) 0.1ミリ秒間に送信できるデータ量
まず、問題文には「500kビット/秒の調歩同期式通信」とあり、1バイトのデータの前後にはスタートビット、パリティビット、ストップビットを付加するとあります。したがって、1バイトを送るのに必要なビット数は、データの8ビットだけではなく、次の合計です。
次に、0.1ミリ秒を秒に直すと秒です。この時間に送信できるビット数は、
です。50ビットの範囲で送れるバイト数は、の整数部分です。4バイトなら44ビットで送れますが、5バイトには55ビット必要となり、50ビットを超えます。よって、送信可能なデータ量は4バイトです。
(b) 一つのLEDからの正常な信号を検出できる回数
位置検出センサの検出範囲は進行方向に8センチメートルで、乗り物の速度は1メートル/秒です。速度をセンチメートル/秒に直すと100センチメートル/秒なので、一つのLEDが検出範囲にある時間は、
です。
座標情報は20ミリ秒周期で出力されます。したがって、検出範囲を通過する間に出力タイミングは4周期分あります。ただし、出力タイミングと検出範囲に入る・出るタイミングの関係は一定ではありません。範囲の端にかかる出力は、信号の一部しか範囲内にないなどの理由で、正常な信号として検出できるとは限りません。端の出力を確実な回数に含めず、範囲内で正常に検出できる信号を数えると、最低3回です。
誤りやすいポイント
- (a)で、データ部分の8ビットだけを使って計算すると、スタートビット、パリティビット、ストップビットの分だけ送信量を多く見積もってしまいます。
- (a)で、50ビットを11ビットで割った値の小数部分までバイト数に含めてはいけません。バイトは一つ分を丸ごと送れる必要があります。
- (b)で、80ミリ秒を20ミリ秒で割った値だけを見て、4回が最低回数と考えないようにします。周期的な出力と検出範囲の境界が重なる場合、境界付近の信号は正常に検出できるとは限りません。
FAQ
Q: なぜ1バイトの送信に11ビット必要なのですか?
A: 8ビットのデータに、スタートビット、パリティビット、ストップビットをそれぞれ1ビットずつ加えるためです。
A: 8ビットのデータに、スタートビット、パリティビット、ストップビットをそれぞれ1ビットずつ加えるためです。
Q: (a)では、送信可能なビット数をそのままバイト数に直せばよいですか?
A: いいえ。1バイトの送信に必要な11ビットを基準にし、完全なバイトを何個送れるかを求めます。
A: いいえ。1バイトの送信に必要な11ビットを基準にし、完全なバイトを何個送れるかを求めます。
Q: (b)で、検出時間を周期で割った回数がそのまま最低検出回数にならないのはなぜですか?
A: 出力のタイミングと検出範囲の端との位置関係によって、端にかかる信号を正常に検出できない場合があるためです。
A: 出力のタイミングと検出範囲の端との位置関係によって、端にかかる信号を正常に検出できない場合があるためです。
関連キーワード: 調歩同期式通信、スタートビット、パリティビット、周期送信、サンプリング周期
設問2(2)
問題文を見る追従すべきLEDの位置がLED検出カメラで撮影された画像の中央から右にずれた状態では、乗り物の進行方向をどのように制御すればよいか。30字以内で述べよ。
模範解答
LEDが中央になるように進行方向を右に曲げる。
解説
解答の導き方
-
問われているのは、LED検出カメラの画像で追従すべきLEDが中央から右にずれているときの操舵方向です。本文では、LED検出カメラを「ルートへの追従のために使用する」と説明しています。したがって、このカメラ画像でのLEDのずれを、ルートに対する乗り物のずれとして捉えます。
-
また、LED検出カメラは、撮影画像の中央が位置検出センサの検出範囲の中心になるように設置されています。さらに、カメラで「乗り物からの相対的な位置」を確認します。つまり、画像の中央は乗り物の基準位置に対応し、LEDが中央より右に見える場合、追従すべきルートは乗り物の基準位置より右側にあります。
-
乗り物をルートに追従させるには、ずれているLEDの方向へ進行方向を向け、LEDが画像中央に近づくように操舵します。この場合は、進行方向を右に曲げます。
誤りやすいポイント
- 画像内のLEDが右に見えるため、反対の左へ曲げると考えてしまうことがあります。画像上のずれを打ち消すのではなく、乗り物をLEDのある方向へ寄せるために操舵します。
- 位置検出センサが読む座標情報と、LED検出カメラが確認する相対位置を混同しないようにします。ここで問われているのは、カメラ画像を用いたルート追従です。
- 位置のずれへの対応として速度変更を答えても、進行方向の制御を問う設問には答えたことになりません。
FAQ
Q: LEDを画像中央に合わせるには、なぜ右に曲げるのですか?
A: 乗り物の進行方向をLEDのある右側へ向け、乗り物がルートに近づくようにするためです。
A: 乗り物の進行方向をLEDのある右側へ向け、乗り物がルートに近づくようにするためです。
Q: LED検出カメラは、フィールド内の絶対座標を読み取るのですか?
A: 本文では、カメラはルートを示すLEDの乗り物からの相対的な位置を確認するとされています。座標情報の読み取りとは役割が異なります。
A: 本文では、カメラはルートを示すLEDの乗り物からの相対的な位置を確認するとされています。座標情報の読み取りとは役割が異なります。
Q: 画像中央は何を基準にしていますか?
A: カメラ画像の中央が位置検出センサの検出範囲の中心になるよう設置されているため、乗り物の位置を考える基準になります。
A: カメラ画像の中央が位置検出センサの検出範囲の中心になるよう設置されているため、乗り物の位置を考える基準になります。
関連キーワード: フィードバック制御、画像処理、相対位置検出、経路追従、操舵制御
設問3:遊具システムの仕様追加について、(1)~(3)に答えよ。
遊具システムにゲーム機能を追加することになった。追加するゲームは、管理サーバが制御する無人の乗り物を“ターゲット乗り物”として、ゲーム参加者が運転する乗り物(以下、参加乗り物という)が、ターゲット乗り物の後部を追跡して接触させるものである。ゲームが開始されてから早く接触させた利用者ほど、得点が高くなる。
従来の乗り物を使用し、管理サーバの制御だけを変更して対応する。具体的な変更内容は、次のとおりである。
① ターゲット乗り物は、ルートがあらかじめ決まっていた自動モードから、参加乗り物が近傍から少なくなる方向にルートを逐次変更するようにした。
② 管理サーバは、利用者には分からない方法でターゲット乗り物にルートを指示する必要がある。そこで、ターゲット乗り物の下のLEDだけを点灯させてルートを指示するようにした。
③ LEDは、(ア)フィールド全体で、隣り合うLEDが同時に点灯しないようにタイミングを分けて、20ミリ秒周期で25マイクロ秒点灯した後に、座標情報を5回出力するようにした。
設問3(1)
問題文を見る①を実現するために、管理サーバは、どのような情報を必要とするか。ターゲット乗り物の情報以外に、一つ答えよ。
模範解答
参加乗り物の位置
解説
解答の導き方
-
変更内容①では、ターゲット乗り物が「参加乗り物が近傍から少なくなる方向」にルートを逐次変更します。つまり管理サーバは、参加乗り物がどこにいるかを把握し、ターゲット乗り物の周囲にいる台数や、その分布を判断する必要があります。
-
ターゲット乗り物の位置だけでは、参加乗り物がどの方向にいるか分かりません。ターゲット乗り物の情報に加えて、参加乗り物それぞれの位置情報が必要です。
-
本文には、乗り物が位置を検出し、「位置情報として管理サーバに送信する」とあります。この位置情報を使えば、管理サーバは参加乗り物の位置を把握し、近傍の参加乗り物が少なくなる方向を判断できます。
誤りやすいポイント
- 参加乗り物の台数だけでは、どの方向にルートを変更すれば近傍の台数が減るか判断できません。位置が必要です。
- ターゲット乗り物の位置だけを答えるのは不十分です。設問は、ターゲット乗り物の情報以外に必要な情報を尋ねています。
- 利用者の年齢や操作モードではなく、ルート変更の判断に必要な位置情報に着目します。
FAQ
Q: 参加乗り物の位置が分かれば、何を判断できますか?
A: ターゲット乗り物の周囲に参加乗り物がどの程度いるか、また、どの方向に移動すれば近傍の台数を減らせるかを判断できます。
A: ターゲット乗り物の周囲に参加乗り物がどの程度いるか、また、どの方向に移動すれば近傍の台数を減らせるかを判断できます。
Q: 参加乗り物の位置ではなく、参加乗り物の台数だけでは不十分ですか?
A: 台数だけでは参加乗り物のいる方向が分からず、ルート変更の方向を決められません。
A: 台数だけでは参加乗り物のいる方向が分からず、ルート変更の方向を決められません。
関連キーワード: 位置情報、座標情報、位置検出、経路制御
設問3(2)
問題文を見る管理サーバが②のような指示をすることが可能な理由を35字以内で述べよ。
模範解答
・LED検出カメラは、乗り物の四つの車輪外を撮影しないから
・管理サーバは乗り物の位置を常に把握しているから
解説
解答の導き方
この指示が可能である理由は、管理サーバがターゲット乗り物の位置を把握できることと、点灯したLEDを読み取れる乗り物が限られることの二つです。
まず、管理サーバは「乗り物の位置を常に把握している」とあります。乗り物は位置検出センサでフィールド内のLEDから座標情報を読み取り、位置情報として管理サーバに送信します。そのため、管理サーバはターゲット乗り物の現在位置に合わせて、乗り物の下にあるLEDを選んで点灯させられます。
次に、LED検出カメラが撮影するのは「乗り物の四つの車輪内の範囲」です。ターゲット乗り物自身は、その範囲にある下側のLEDを撮影して、点灯をルートの指示として利用できます。一方、ほかの乗り物のLED検出カメラは、自車の車輪内の範囲しか撮影しないため、ターゲット乗り物の下で点灯するLEDを撮影できません。したがって、管理サーバはターゲット乗り物だけが読み取れる形でルートを指示できます。
誤りやすいポイント
- LED検出カメラがフィールド全体を撮影すると思い込まないようにします。撮影範囲は、乗り物の四つの車輪内に限られています。
- 管理サーバがLEDを点灯させられることだけでなく、ターゲット乗り物の位置を把握していることも理由に含めます。
- 「ターゲット乗り物の下のLEDだけを点灯」するため、ほかの乗り物がその点灯を読み取れない点と、ターゲット乗り物自身は読み取れる点を区別します。
FAQ
Q: 管理サーバは、どのようにターゲット乗り物の位置を把握しますか。
A: 乗り物が位置検出センサでLEDの座標情報を読み取り、その位置情報を管理サーバに送信します。
A: 乗り物が位置検出センサでLEDの座標情報を読み取り、その位置情報を管理サーバに送信します。
Q: ターゲット乗り物は、下のLEDの点灯をどうやって読み取りますか。
A: LED検出カメラが乗り物の四つの車輪内を撮影するため、乗り物自身の下にあるLEDを撮影できます。
A: LED検出カメラが乗り物の四つの車輪内を撮影するため、乗り物自身の下にあるLEDを撮影できます。
Q: ほかの乗り物が点灯したLEDを読み取れないのはなぜですか。
A: ほかの乗り物のLED検出カメラが撮影するのは、それぞれ自車の四つの車輪内の範囲だからです。
A: ほかの乗り物のLED検出カメラが撮影するのは、それぞれ自車の四つの車輪内の範囲だからです。
関連キーワード: 位置検出、画像認識、センサ、制御システム、無線通信
設問3(3)
問題文を見る参加乗り物が、フィールドでの位置を把握できるように、LEDの座標情報の出力方法を③のように変更した。下線(ア)のようにした理由を、30字以内で述べよ。
模範解答
隣り合うLEDの座標情報が混信することを防止したいから
解説
解答の導き方
-
まず、乗り物の位置を把握する方法を確認します。問題文には、乗り物が「位置検出センサでフィールド内のLEDから座標情報を読み取り、位置情報として管理サーバに送信する」とあります。したがって、位置を正しく把握するには、LEDが出力する座標情報を正しく受信する必要があります。
-
次に、複数のLEDを同時に検出する可能性があるかを考えます。フィールド内のLEDは「10センチメートル間隔」で配置されています。一方、位置検出センサの検出範囲は「横方向12センチメートル」です。検出範囲の幅が隣り合うLEDの間隔より広いため、位置検出センサが隣り合う複数のLEDを同時に検出する状況が起こり得ます。
-
LEDはそれぞれ座標情報を出力します。隣り合うLEDが同じタイミングで出力すると、位置検出センサで複数の座標情報を同時に受信し、信号が重なって混信するおそれがあります。その場合、どのLEDの座標情報なのかを正しく読み取れず、位置の把握に支障が出ます。
-
そこで、隣り合うLEDが同時に点灯しないようにタイミングを分けます。これにより、隣り合うLEDからの座標情報が同時に受信されるのを避け、混信を防止できます。
誤りやすいポイント
- LEDの間隔だけを見て、複数のLEDを同時に検出する可能性を見落とさないようにします。LEDの間隔は10センチメートルですが、位置検出センサの検出範囲は横方向12センチメートルです。
- LEDを同時に点灯させない理由を、消費電力の低減や明るさの調整と考えるのは誤りです。ここでは、隣り合うLEDが出力する座標情報の混信防止が理由です。
- LED検出カメラによるルート追従と、位置検出センサによる座標情報の読み取りを混同しないようにします。設問で問題となっているのは、座標情報の受信時の混信です。
FAQ
Q: なぜ隣り合うLEDのタイミングをずらすのですか?
A: 隣り合うLEDが同時に検出範囲に入り、座標情報を同時に出力すると、信号が重なって混信する可能性があるためです。
A: 隣り合うLEDが同時に検出範囲に入り、座標情報を同時に出力すると、信号が重なって混信する可能性があるためです。
Q: LEDが10センチメートル間隔なら、同時に検出されないのではありませんか?
A: 位置検出センサの横方向の検出範囲は12センチメートルです。LEDの間隔より検出範囲の幅が広いため、隣り合うLEDを同時に検出する状況が起こり得ます。
A: 位置検出センサの横方向の検出範囲は12センチメートルです。LEDの間隔より検出範囲の幅が広いため、隣り合うLEDを同時に検出する状況が起こり得ます。
Q: LED検出カメラも、座標情報の混信を防ぐために使うのですか?
A: いいえ。問題文では、位置検出センサがLEDの座標情報を読み取り、LED検出カメラはルートへの追従に使います。
A: いいえ。問題文では、位置検出センサがLEDの座標情報を読み取り、LED検出カメラはルートへの追従に使います。
関連キーワード: 混信、検出範囲、座標情報、位置検出、時分割制御

