
エンベデッドシステムスペシャリスト 2021年 午後1 問03
スマート畜産システムに関する次の記述を読んで、設問1~3に答えよ。
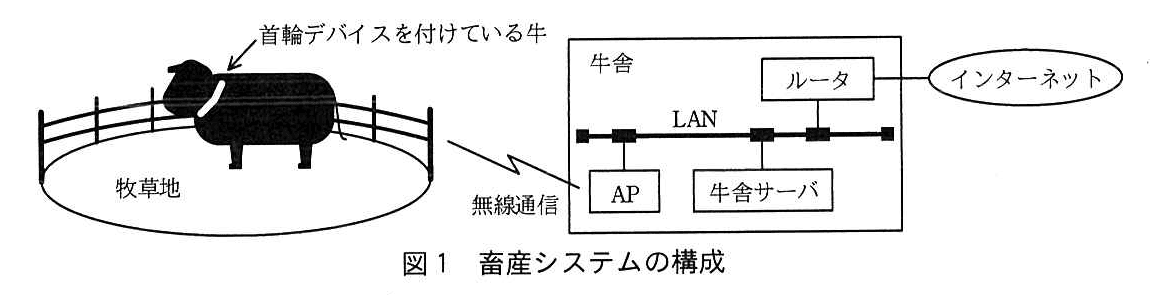
C社は、牛の健康状態を管理するスマート畜産システム(以下、畜産システムという)を開発している。畜産システムは、牛の活動状態の判定などを行う首輪デバイス、牛の活動状態を管理する牛舎サーバ、首輪デバイスと牛舎サーバ間の通信を中継するアクセスポイント(以下、APという)などで構成される。牛舎サーバから首輪デバイスごとに付与される個別のID(以下、牛IDという)を基に牛を区別し、管理している。畜産システムは、平坦な地形の牧場への導入を想定している。畜産システムの構成を図1に示す。
〔畜産システムの概要〕
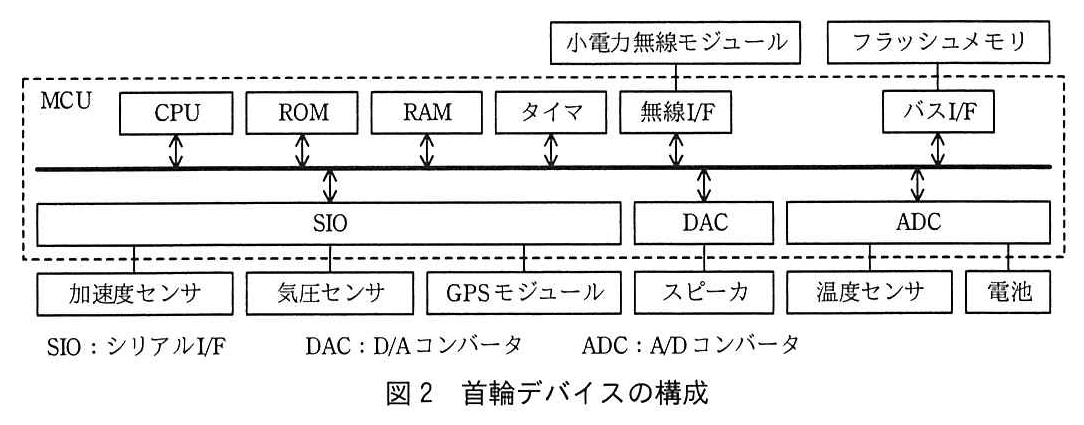
首輪デバイスは、加速度センサ、気圧センサなどで構成される。各センサから収集したデータを分析して、牛の活動状態を判定する。その結果を判定データとして、AP経由で牛舎サーバに送信する。また、スピーカを搭載しており、音声を再生する。
牛舎サーバは、判定データを集計して牛の健康状態を分析し、牛舎サーバの管理画面に表示するとともに、牛の異常又は首輪デバイスの異常を検知したらインターネットを介して生産者に通知する。また、基準となる気圧を計測する気圧センサを備える。
〔首輪デバイスの概要〕
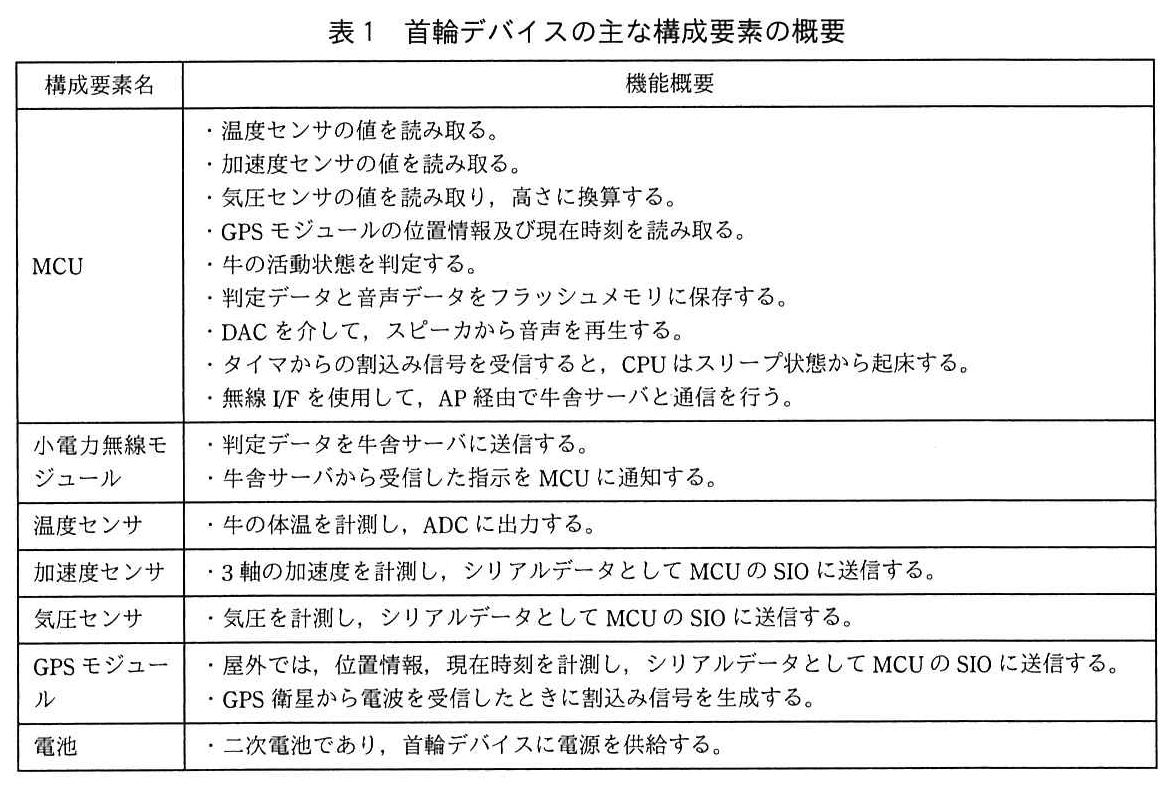
首輪デバイスの構成を図2に、首輪デバイスの主な構成要素の概要を表1に示す。
〔牛の活動状態の判定〕
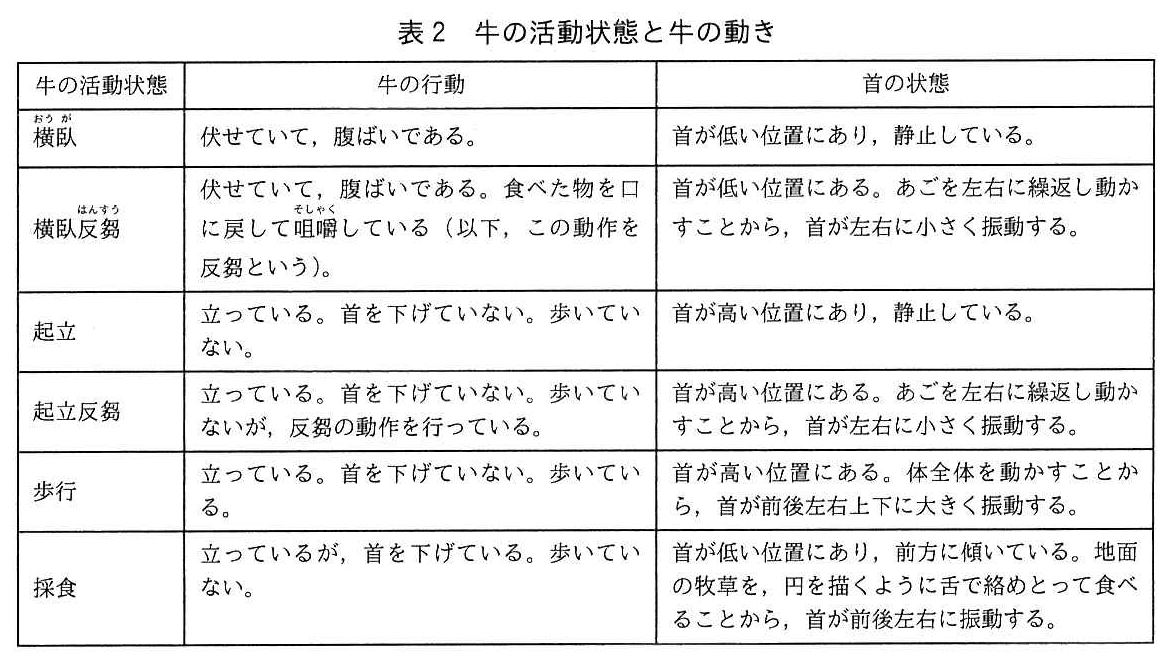
加速度センサ、気圧センサの情報を利用して、牛の活動状態を判定する。牛の活動状態と牛の動きを表2に示す。
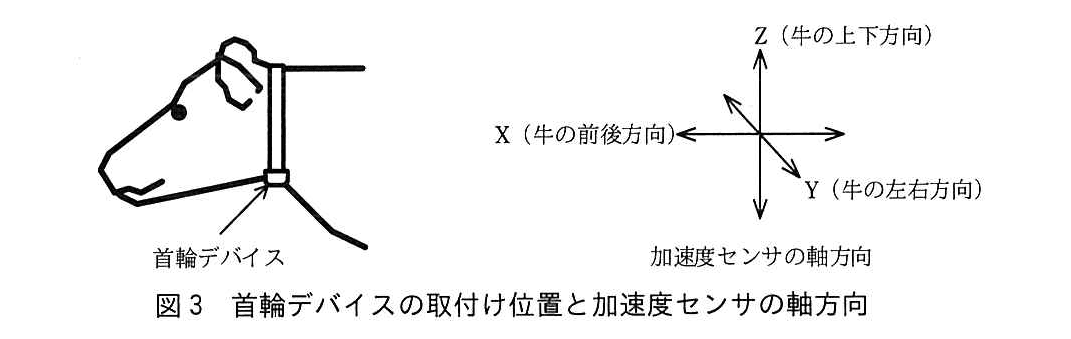
首輪デバイスの位置が低くなると気圧が高くなり、首輪デバイスの位置が高くなると気圧が低くなる。気圧センサは、首輪デバイスの高さを10センチメートルの分解能で測定できる。加速度センサは、牛の前後方向、左右方向、上下方向の加速度を検出できる。首輪デバイスの取付け位置と加速度センサの軸方向を図3に示す。
〔首輪デバイスと牛舎サーバの通信仕様〕
・通信には、920MHz帯のLPWA(Low Power Wide Area)を使用しており、システム全体で1チャネルを共有する半二重通信が可能である。実効伝送速度は、5,000ビット/秒であり、通信可能距離は、最大3,000メートルである。
・牛舎サーバと首輪デバイス間の通信には、ポーリング方式を用いる。
・牛舎サーバと首輪デバイスの通信周期は、3分である。
・牛舎サーバは、首輪デバイスごとに牛IDを付与する。
・牛舎サーバは、首輪デバイスに対して牛ID順に送信要求メッセージ(以下、送信要求という)を送信する。送信要求には、牛IDのほか、牛舎サーバから首輪デバイスに対する指示及び現在時刻が含まれる。
・首輪デバイスは、後述の“送受信モード”のときに送信要求を受信すると、判定データを牛舎サーバに送信する。
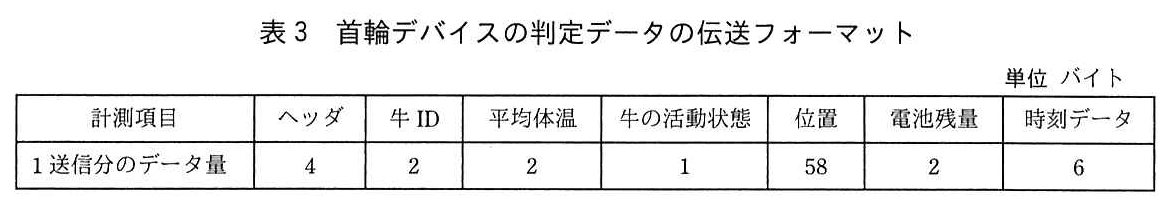
首輪デバイスの判定データの伝送フォーマットを表3に示す。
〔首輪デバイスの動作〕
首輪デバイスの動作モードと首輪デバイスの動作の関係を表4に示す。
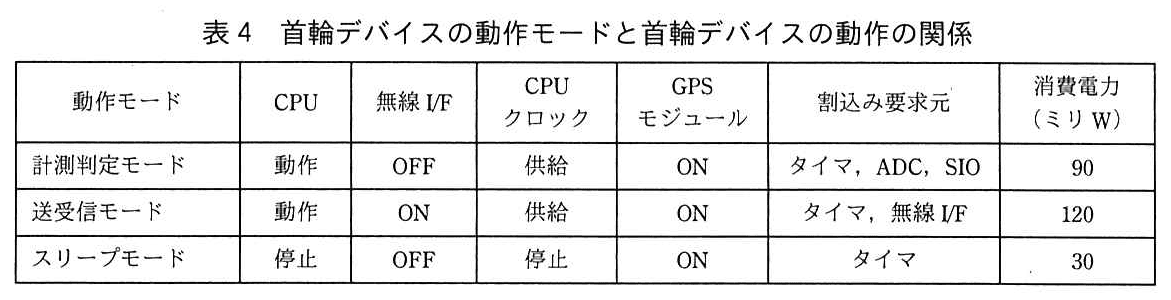
・3分間隔でスリープモードから起床して、計測判定モードに移行する。各センサから収集したデータをサンプリングし、分析して牛の活動状態を判定する。牛の活動状態を判定後、ヘッダを除く表3の判定データをフラッシュメモリに保存する。計測判定モードの処理時間は30秒間で、その後送受信モードに移行する。
・送受信モードに移行後、送信要求を受信したら送信処理を実行し、次回のサンプリングのための起床タイミングをタイマに設定する。送受信モードの処理時間は1.5秒間で、その後スリープモードに移行するものとする。
設問1:牛の活動状態の判定について、(1)、(2)に答えよ。
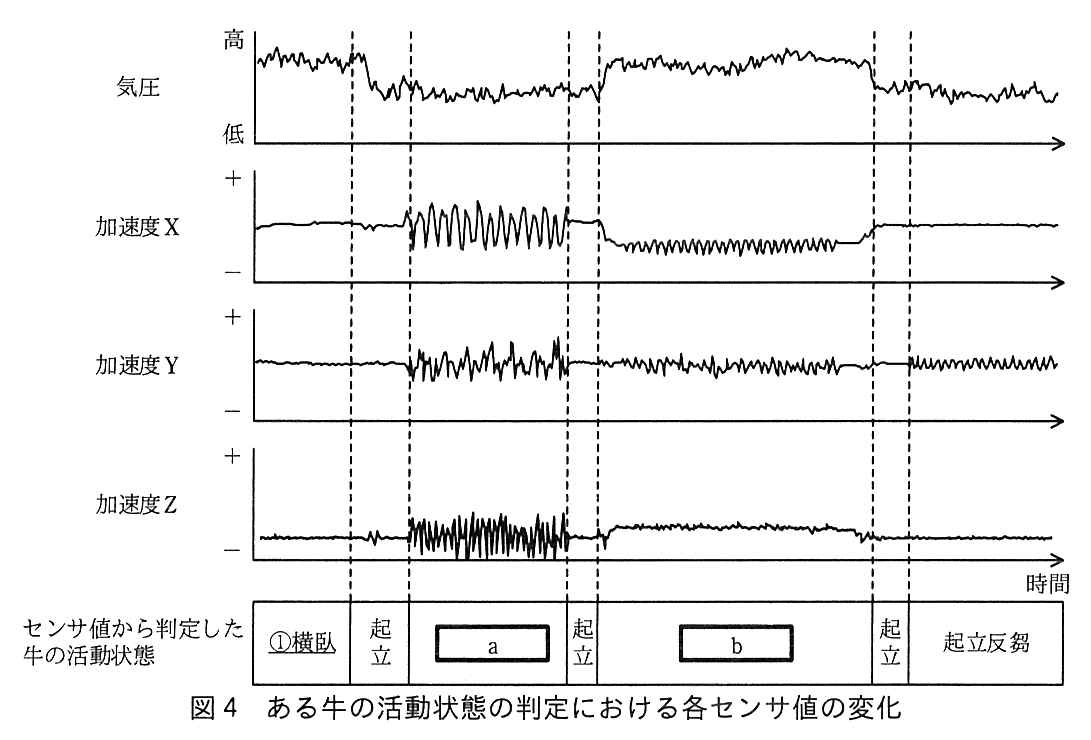
ある牛の活動状態の判定における各センサ値の変化を図4に示す。
設問1(1)
問題文を見る図4中の下線①で牛の活動状態を“横臥”と判定した理由を30字以内で述べよ。
模範解答
気圧が高く、加速度センサが振動を検出していないから
解説
解答の導き方
図4の下線①は、気圧が高い状態で、加速度X、加速度Y、加速度Zのいずれにも大きな振動が見られない区間です。
本文には「首輪デバイスの位置が低くなると気圧が高くなり」とあります。したがって、この区間では首輪デバイスの位置、つまり首が低いと考えられます。また、加速度センサの値に振動が見られないことから、首は静止していると判断できます。
表2では、首が低い位置にあり静止しているときの活動状態は「横臥」です。このため、気圧が高く、加速度センサが振動を検出していないことが、下線①を「横臥」と判定した理由になります。
誤りやすいポイント
- 気圧の高さだけで活動状態を決めないようにします。気圧から分かるのは、首輪デバイスの高さです。
- 「横臥」と「起立」は、どちらも首が静止していることがあります。区別するには、気圧から首の高さも確認します。
- 加速度センサの波形では、値の基準位置だけでなく、振動の有無にも注目します。
FAQ
Q: 気圧が高いと、なぜ首が低いと判断できるのですか?
A: 本文に、首輪デバイスの位置が低くなると気圧が高くなるとあります。図4の気圧が高い区間は、首輪デバイスの位置が低い状態と判断できます。
A: 本文に、首輪デバイスの位置が低くなると気圧が高くなるとあります。図4の気圧が高い区間は、首輪デバイスの位置が低い状態と判断できます。
Q: 加速度センサの値が変化しないことだけで「横臥」と判断できますか?
A: それだけでは判断できません。首が静止していることに加え、気圧が高く首の位置が低いことを合わせて判断します。
A: それだけでは判断できません。首が静止していることに加え、気圧が高く首の位置が低いことを合わせて判断します。
Q: 「横臥」と「横臥反芻」は、加速度センサでどう区別しますか?
A: 表2では、横臥反芻の場合、あごの動きによって首が左右に小さく振動するとされています。加速度センサに小さな振動が現れるかを確認します。
A: 表2では、横臥反芻の場合、あごの動きによって首が左右に小さく振動するとされています。加速度センサに小さな振動が現れるかを確認します。
関連キーワード: 気圧センサ、加速度センサ、振動検出、活動状態判定

設問1(2)
問題文を見る模範解答
a:歩行
b:採食
解説
解答の導き方
図4の各区間について、気圧から首輪デバイスの高さを、加速度の変化から首の傾きや振動を読み取り、表2の「首の状態」と照らし合わせます。気圧については、本文に「首輪デバイスの位置が低くなると気圧が高くなり、首輪デバイスの位置が高くなると気圧が低くなる」とあります。
-
a(2本目から3本目の破線まで)
この区間の気圧は低いままなので、首は高い位置にあります。そのうえで、加速度X・Y・Zのすべてに大きな振動が現れています。図3ではX、Y、Zがそれぞれ牛の前後、左右、上下方向なので、首が前後左右上下に大きく揺れていることになります。表2で首が高い位置にあり、「首が前後左右上下に大きく振動する」のは「歩行」です。 -
b(4本目から5本目の破線まで)
この区間では気圧が高くなっているので、首は低い位置にあります。首が低い活動状態は、表2では「横臥」「横臥反芻」「採食」の三つです。
加速度センサは、静止していても重力加速度を計測します。首輪デバイスが傾くと、それまで上下方向のZ軸にかかっていた重力の一部が前後方向のX軸にもかかるようになり、各軸の値の基準が変わります。この区間では、加速度Xが負側に移ったままになり、加速度Zも一段ずれているので、首が前後方向に傾いた姿勢になっていると読み取れます。さらに、加速度Xと加速度Yに小さな振動が続いているので、首は前後左右に振動しています。
首が静止している「横臥」や、左右にだけ振動する「横臥反芻」とは合いません。首が低い位置で前後方向に傾き、「首が前後左右に振動する」状態に当てはまるのは「採食」です。
誤りやすいポイント
- 気圧の高低を、首輪デバイスの高さと逆に解釈しないようにします。位置が低くなると気圧は高くなります。
- 気圧だけで活動状態を決めないようにします。首が低い状態は「横臥」「横臥反芻」「採食」のいずれでも起こるため、加速度の傾きと振動の方向も合わせて判断します。
- 振動が出ている軸を確認します。左右方向のYだけが小さく振動するのは反芻の特徴で、前後方向のXにも振動があれば採食と判断できます。
- 図3の軸には正負の向きが示されていないので、負側に移ったこと自体より、基準の値が変わった(傾いた)ことに注目します。
FAQ
Q: 加速度Xの値がずれただけで、なぜ首が傾いたと分かるのですか?
A: 加速度センサは静止中も重力加速度を計測しており、姿勢が変わると重力が各軸に分かれてかかる割合が変わるためです。振動とは別に基準の値が変わり続けている場合は、姿勢の変化と考えます。
A: 加速度センサは静止中も重力加速度を計測しており、姿勢が変わると重力が各軸に分かれてかかる割合が変わるためです。振動とは別に基準の値が変わり続けている場合は、姿勢の変化と考えます。
Q: 6本目以降が「起立反芻」と判定されているのはなぜですか?
A: 気圧が低めで首が高い位置にあり、加速度Yだけに細かく規則的な振動が続いているためです。あごを左右に動かす反芻の特徴と一致します。
A: 気圧が低めで首が高い位置にあり、加速度Yだけに細かく規則的な振動が続いているためです。あごを左右に動かす反芻の特徴と一致します。
Q: 加速度センサで姿勢を求める方法は、実際にも使われますか?
A: はい。スマートフォンの画面の自動回転などでも、重力加速度の各軸の成分から端末の傾きを求めています。
A: はい。スマートフォンの画面の自動回転などでも、重力加速度の各軸の成分から端末の傾きを求めています。
関連キーワード: 加速度センサ、気圧センサ、重力加速度、姿勢推定、活動状態判定
設問2:首輪デバイスのシステム仕様と省電力仕様について、(1)~(3)に答えよ。
設問2(1)
問題文を見るスリープモードからの起床タイミングについて、首輪デバイスはGPS割込みではなくタイマ割込みを使用することにした。その理由を、動作環境の観点から30字以内で述べよ。ここで、消費電力削減は除くものとする。
模範解答
牛舎内ではGPSの電波を受信できない場合があるから
解説
解答の導き方
設問は、スリープモードから起床するタイミングをGPS割込みではなくタイマ割込みで決める理由を、動作環境から考える問題です。消費電力の違いは理由に含めません。
本文では、GPSモジュールについて「屋外では、位置情報、現在時刻を計測し」と説明されています。つまり、GPSによる計測は屋外での利用が前提で、牛舎内ではGPS衛星の電波を受信できない場合があります。
また、GPSモジュールは「GPS衛星から電波を受信したときに割込み信号を生成する」とあります。電波を受信できなければ、その割込み信号も発生しません。そのため、GPS割込みを起床のきっかけにすると、牛舎内で予定どおり起床できない可能性があります。
一方、タイマ割込みならGPSの電波受信に依存せず、設定した時刻に起床できます。したがって、動作環境に着目した理由は、牛舎内ではGPSの電波を受信できない場合があることです。
誤りやすいポイント
- GPSモジュールが首輪デバイスに搭載されていることだけから、どこでもGPS割込みを利用できると考えないようにします。
- GPS割込みは、GPS衛星から電波を受信したときに発生します。電波を受信できない環境では、割込みも発生しません。
- 設問では消費電力削減を除くよう指定されています。消費電力の大小ではなく、牛舎内でGPSの電波を受信できるかに着目します。
FAQ
Q: GPSモジュールがONなら、GPS割込みは必ず発生しますか?
A: いいえ。モジュールがONでも、GPS衛星からの電波を受信できなければ、GPS割込みは発生しません。
A: いいえ。モジュールがONでも、GPS衛星からの電波を受信できなければ、GPS割込みは発生しません。
Q: タイマ割込みを使う利点は何ですか?
A: GPSの電波を受信できるかどうかに左右されず、設定したタイミングで起床できることです。
A: GPSの電波を受信できるかどうかに左右されず、設定したタイミングで起床できることです。
関連キーワード: GPS、タイマ割込み、割込み信号、電波受信、動作環境
設問2(2)
問題文を見る各首輪デバイスからの判定データが更新されていることを、牛舎サーバが判定したい。更新の有無の判定方法を25字以内で答えよ。
模範解答
牛IDごとの時刻データの更新を監視する。
解説
解答の導き方
-
牛舎サーバが確認したいのは、牛の活動状態そのものではなく、各首輪デバイスから送られる判定データが新しいものに更新されたかどうかです。
-
表3の判定データには、「牛ID」と「時刻データ」が含まれています。牛IDによってどの牛のデータかを区別でき、時刻データによって、そのデータがいつのものかを確認できます。
-
判定データの内容は、牛の状態が変わらなければ前回と同じになることがあります。そのため、活動状態などの値が変わったかどうかだけでは、データが更新されたかを正しく判断できません。一方、同じ牛IDについて、受信した時刻データが前回から変わっていれば、新しい時点の判定データが届いたと判断できます。
したがって、牛舎サーバでは、牛IDごとに時刻データの更新を監視します。
誤りやすいポイント
- 牛の活動状態が変化したかどうかで更新を判定しようとすることです。状態が同じでも、新たな計測結果が送られている場合があります。
- 全ての首輪デバイスのデータをまとめて時刻で比較することです。牛IDごとに前回の時刻データを管理する必要があります。
- 通信周期だけを根拠に更新済みと判断することです。周期が定められていても、各首輪デバイスからのデータが新しくなったかは、受信データの時刻で確認します。
FAQ
Q: 受信した判定データの活動状態が前回と同じなら、未更新ですか?
A: いいえ。活動状態が同じでも新しい計測結果の可能性があるため、時刻データを確認します。
A: いいえ。活動状態が同じでも新しい計測結果の可能性があるため、時刻データを確認します。
Q: なぜ牛IDごとに時刻データを管理するのですか?
A: 複数の首輪デバイスのデータを区別し、それぞれの更新状況を確認するためです。
A: 複数の首輪デバイスのデータを区別し、それぞれの更新状況を確認するためです。
Q: 時刻データが更新されていない場合、何が分かりますか?
A: その牛IDについて、新しい時刻の判定データを確認できていないことが分かります。
A: その牛IDについて、新しい時刻の判定データを確認できていないことが分かります。
関連キーワード: タイムスタンプ、データ更新検知、識別子、ポーリング方式、センサデータ
設問2(3)
問題文を見る首輪デバイスの通信時間と省電力仕様について、(a)、(b)に答えよ。
(a) 首輪デバイスは判定データを3分間隔で牛舎サーバへ送信する。このとき、送信に掛かる時間は何秒か。答えは小数第3位を四捨五入して、小数第2位まで求めよ。ここで、通信は正常に行われるものとする。
(b) 首輪デバイスの1日当たりの消費電力量は何ミリWhか。答えは小数第1位を四捨五入して、整数で求めよ。
模範解答
(a):0.12
(b):978
解説
解答の導き方
(a) 送信に掛かる時間
-
表3の「1送信分のデータ量」は、ヘッダから時刻データまでを合計します。バイト
-
通信仕様には「実効伝送速度は、5,000ビット/秒」とあります。1バイトは8ビットなので、75バイトをビット数に直すと次のとおりです。ビット
-
送信時間は、データ量を伝送速度で割って求めます。秒よって、小数第2位までで 0.12秒 です。
(b) 1日当たりの消費電力量
-
表4から、計測判定モードは90ミリW、送受信モードは120ミリW、スリープモードは30ミリWです。問題文では、3分間隔で起床して計測判定モードを30秒間実行し、その後、送受信モードを1.5秒間実行するとあります。
-
1周期の長さは3分、つまり180秒です。したがって、スリープモードの時間は次のように求められます。秒
-
消費電力量は、各モードの電力にそのモードの時間を掛けて求めます。時間を秒で扱う場合は、3,600で割るとミリWhになります。
- 計測判定モード: ミリWh
- 送受信モード: ミリWh
- スリープモード: ミリWh
1周期当たりの合計は、 ミリWhです。 -
1日は24時間で、3分間隔の周期数は次のとおりです。周期よって、1日当たりの消費電力量は、 ミリWhです。
誤りやすいポイント
- 表3のデータ量をバイトのまま伝送速度で割らないようにします。伝送速度はビット/秒なので、バイト数を8倍してビット数に直します。
- 送信時間の計算では、表3の各項目を合計します。ヘッダも「1送信分のデータ量」に含まれています。
- 1周期の時間から計測判定モードと送受信モードの時間を引いて、スリープ時間を求めます。スリープ時間を180秒としてしまうと、各モードの時間を重複して計算することになります。
- 電力の値を足すだけでは消費電力量になりません。各モードの電力に、そのモードの継続時間を掛けてから合計します。
FAQ
Q: 送信時間の計算では、なぜヘッダも含めるのですか?
A: 表3ではヘッダも伝送フォーマットの一項目として示されており、「1送信分のデータ量」に含まれるためです。フラッシュメモリへの保存時にヘッダを除くという記述は、送信データ量の合計とは別の話です。
A: 表3ではヘッダも伝送フォーマットの一項目として示されており、「1送信分のデータ量」に含まれるためです。フラッシュメモリへの保存時にヘッダを除くという記述は、送信データ量の合計とは別の話です。
Q: 1日当たりの消費電力量を求めるとき、なぜ3分周期の回数を掛けるのですか?
A: 各モードの電力量を求めた段階では、1周期分の値だからです。1日は3分周期が480回あるため、1周期分の電力量に480を掛けます。
A: 各モードの電力量を求めた段階では、1周期分の値だからです。1日は3分周期が480回あるため、1周期分の電力量に480を掛けます。
Q: ミリWに秒を掛けた値を、そのままミリWhとして扱えますか?
A: そのままでは扱えません。1時間は3,600秒なので、ミリWと秒を掛けた値を3,600で割るとミリWhになります。
A: そのままでは扱えません。1時間は3,600秒なので、ミリWと秒を掛けた値を3,600で割るとミリWhになります。
関連キーワード: データ伝送速度、データ量、消費電力、消費電力量、周期処理
設問3:畜産システムの改良について、(1)~(3)に答えよ。
牛が食べた牧草の再生を管理するため、放牧エリアを区画1~5に区分けした。あらかじめ全ての牛は、あるメロディ(以下、誘導メロディという)を聞かせることで区画1に戻るように教育してある。牧草を再生中のエリアに進入した牛に対しては、首輪デバイスのスピーカによって、誘導メロディを聞かせることにした。
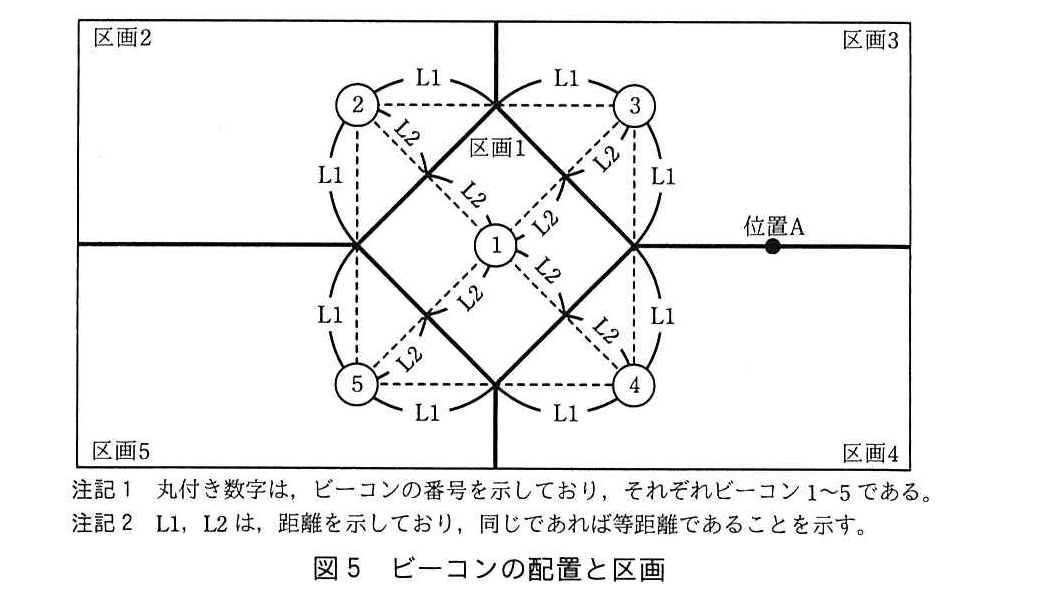
首輪デバイスの消費電力削減のため、GPSの代わりに、小電力無線の受信信号強度(以下、RSSIという)を使用した測位方式を用いる。各区画にビーコンを設置し、首輪デバイスには無指向性のアンテナを追加して、アンテナで受信した各ビーコンのRSSIの値によって、牛の位置を判定する。各区画の境界線は、隣接する二つのビーコン間の中央を通る等距離にある線である。ビーコンの配置と区画を図5に示す。
設問3(1)
問題文を見るRSSIの値は、距離が離れるほど減少する特性がある。牛の位置とRSSIの値について、(a)~(c)に答えよ。
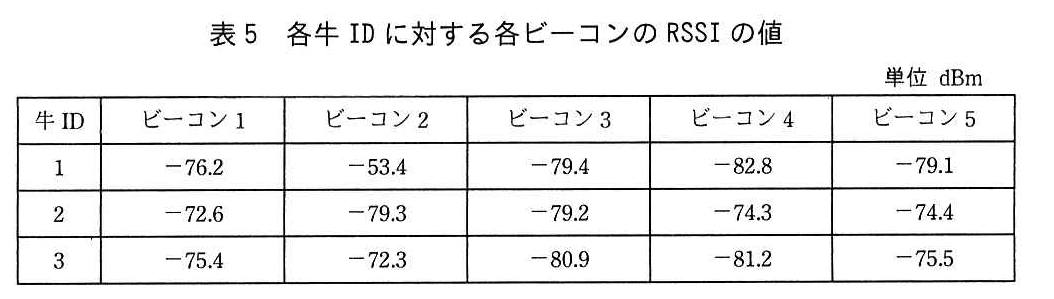
あるタイミングで測定した、各牛IDに対する各ビーコンのRSSIの値を表5に示す。
(a) 図5のビーコン1から最も離れている牛の牛IDの番号を、表5中の牛IDで答えよ。
(b) 図5の位置Aに牛がいるとき、RSSIはどのような値であるか。ビーコン1、ビーコン3、ビーコン4を用いて、30字以内で述べよ。
(c) 表5の各牛IDの首輪デバイスが取り付けてある牛のいる区画を、図5中の区画1~5から選び、それぞれ区画の数字で答えよ。
模範解答
(a):1
(b):ビーコン3とビーコン4が同じでビーコン1より大きい。
(c):牛ID1:2
牛ID2:1
牛ID3:2
解説
解答の導き方
この設問では、距離が離れるほどRSSIの値が小さくなる性質を使って、ビーコンからの距離や牛のいる区画を判断します。RSSIはdBmで表され、負の値では、ゼロに近いほど数値が大きく、信号が強いことに注意してください。
(a)
ビーコン1のRSSIを牛IDごとに比べます。牛ID1は−76.2、牛ID2は−72.6、牛ID3は−75.4です。この中で最も小さい値は牛ID1の−76.2です。距離が離れるほどRSSIが小さくなるため、ビーコン1から最も離れている牛の牛IDは1と判断できます。
ビーコン1のRSSIを牛IDごとに比べます。牛ID1は−76.2、牛ID2は−72.6、牛ID3は−75.4です。この中で最も小さい値は牛ID1の−76.2です。距離が離れるほどRSSIが小さくなるため、ビーコン1から最も離れている牛の牛IDは1と判断できます。
(b)
図5では、位置Aは区画3と区画4の境界線上にあります。この境界線はビーコン3とビーコン4から等距離の位置を通るので、位置Aでのビーコン3とビーコン4のRSSIは同じです。また、図5の位置関係から、位置Aはビーコン1よりビーコン3及びビーコン4に近い位置です。距離が短いほどRSSIは大きくなるため、ビーコン3とビーコン4のRSSIは同じで、ビーコン1のRSSIより大きくなります。
図5では、位置Aは区画3と区画4の境界線上にあります。この境界線はビーコン3とビーコン4から等距離の位置を通るので、位置Aでのビーコン3とビーコン4のRSSIは同じです。また、図5の位置関係から、位置Aはビーコン1よりビーコン3及びビーコン4に近い位置です。距離が短いほどRSSIは大きくなるため、ビーコン3とビーコン4のRSSIは同じで、ビーコン1のRSSIより大きくなります。
(c)
表5の各牛IDについて、最も大きいRSSIの値を探します。RSSIが最も大きいビーコンが、その牛に最も近いビーコンです。図5では、各区画に対応するビーコンに最も近い範囲がその区画となります。
表5の各牛IDについて、最も大きいRSSIの値を探します。RSSIが最も大きいビーコンが、その牛に最も近いビーコンです。図5では、各区画に対応するビーコンに最も近い範囲がその区画となります。
- 牛ID1は、ビーコン2のRSSIが最も大きいため、区画2です。
- 牛ID2は、ビーコン1のRSSIが最も大きいため、区画1です。
- 牛ID3は、ビーコン2のRSSIが最も大きいため、区画2です。
誤りやすいポイント
- dBmのRSSIは負の値になることが多く、値がより負に大きいほど信号が強い、と誤解しやすいです。例えば−53.4は−76.2より数値が大きく、信号も強い値です。
- (a)では、ビーコン1のRSSIだけを比べます。ほかのビーコンのRSSIを使って牛IDを選ばないようにします。
- (b)では、境界線上にいるときの等距離関係と、ビーコン1との距離関係を分けて考えます。
- (c)では、各行について最も大きいRSSIを選びます。RSSIの大小を区画番号の大小と取り違えないようにします。
FAQ
Q: RSSIの値が負の場合、どちらが強い信号ですか?
A: ゼロに近いほうが数値として大きく、信号が強いです。したがって、−53.4は−76.2より強い信号です。
A: ゼロに近いほうが数値として大きく、信号が強いです。したがって、−53.4は−76.2より強い信号です。
Q: 区画の境界線上では、どのように区画を判断しますか?
A: 隣接するビーコンから等距離になる位置なので、その2つのビーコンのRSSIは同じと考えます。この設問の(b)では、その性質を使ってビーコン3とビーコン4を比較します。
A: 隣接するビーコンから等距離になる位置なので、その2つのビーコンのRSSIは同じと考えます。この設問の(b)では、その性質を使ってビーコン3とビーコン4を比較します。
Q: なぜ最も大きいRSSIのビーコンを使って区画を判断できるのですか?
A: 問題文では、距離が離れるほどRSSIが減少するとされています。そのため、最も大きいRSSIを示すビーコンが最も近く、そのビーコンに対応する区画にいると判断できます。
A: 問題文では、距離が離れるほどRSSIが減少するとされています。そのため、最も大きいRSSIを示すビーコンが最も近く、そのビーコンに対応する区画にいると判断できます。
関連キーワード: RSSI、無線測位、電波伝搬、距離推定、等距離境界
設問3(2)
問題文を見る誘導メロディの再生指示を牛舎サーバ側で行う場合は、牛が牧草を再生中のエリアに進入しても、すぐに誘導メロディを再生できないときがある。その理由を15字以内で答えよ。
模範解答
通信周期が3分であるから
解説
解答の導き方
-
問われているのは、牛が牧草を再生中のエリアに入ったとき、牛舎サーバ側から再生を指示しても、すぐに音声が再生されないことがある理由です。サーバから首輪デバイスへの指示が、いつでも届くわけではない点に注目します。
-
本文では、牛舎サーバと首輪デバイスの通信に「ポーリング方式」を用い、「通信周期は、3分」とあります。さらに、牛舎サーバは首輪デバイスに送信要求を送り、首輪デバイスは送信要求を受信したときに判定データを送信します。つまり、サーバと首輪デバイスは常時通信しているのではなく、決められた周期で通信します。
-
そのため、牛がエリアに入った直後にサーバが再生を指示しようとしても、次の通信機会まで指示を送れないことがあります。この通信の待ち時間が生じる理由を、15字以内で答えます。
誤りやすいポイント
- 牛がエリアに入ったことをサーバが検知できれば、すぐに首輪デバイスへ指示できると考えてしまうことがあります。検知後に指示を届ける通信のタイミングも考える必要があります。
- 首輪デバイスの計測判定モードの処理時間や、送受信モードの処理時間を理由として答えるのは適切ではありません。問われている遅れの原因は、サーバと首輪デバイスの通信周期です。
- 「通信に時間がかかるから」とだけ答えると、周期による待ち時間が伝わりません。通信周期が3分であることを示します。
FAQ
Q: 3分間、必ず待つという意味ですか?
A: いいえ。進入したタイミングによって待ち時間は変わります。次の通信機会の直前なら短く、直後なら次の機会まで待つことになります。
A: いいえ。進入したタイミングによって待ち時間は変わります。次の通信機会の直前なら短く、直後なら次の機会まで待つことになります。
Q: なぜサーバからの指示が通信周期の影響を受けるのですか?
A: 首輪デバイスは送信要求を受信したときに判定データを送信する仕組みで、サーバと首輪デバイスの通信は一定の周期で行われるためです。
A: 首輪デバイスは送信要求を受信したときに判定データを送信する仕組みで、サーバと首輪デバイスの通信は一定の周期で行われるためです。
関連キーワード: ポーリング方式、通信周期、半二重通信、無線通信、通信遅延
設問3(3)
問題文を見るGPSからRSSIを使用した測位方式に変更した場合、GPSから現在時刻を取得することができなくなる。対策として、首輪デバイスに時計モジュールを追加し、時刻データを得ることにした。この処理に関連して、更に必要となるソフトウェアの機能を、30字以内で述べよ。
模範解答
首輪デバイスと牛舎サーバの時刻を合わせる機能
解説
解答の導き方
この設問では、GPSをRSSIによる測位に置き換えた後、時計モジュールで時刻を得る処理に加えて、どのようなソフトウェア機能が必要かを考えます。
-
GPSを使っていたとき、首輪デバイスのMCUはGPSモジュールから「現在時刻を読み取る」とされています。また、判定データには「時刻データ」が含まれます。つまり、首輪デバイスで記録するデータには、時刻を正しく付ける必要があります。
-
GPSの代わりに時計モジュールを追加すれば、首輪デバイス自身で時刻を得られます。しかし、時計モジュールの時刻が牛舎サーバの時刻と一致するとは限りません。時刻がずれていると、首輪デバイスの記録時刻と牛舎サーバ側で扱う時刻を正しく対応付けられなくなります。
-
通信仕様では、牛舎サーバからの送信要求に「現在時刻」が含まれます。この時刻を基準に首輪デバイス側の時計を調整すれば、両者の時刻をそろえられます。
したがって、時計モジュールから時刻を読み取るだけでなく、首輪デバイスと牛舎サーバの時刻を合わせる機能が必要です。
誤りやすいポイント
- 時計モジュールを追加すれば十分だと考えることです。時計モジュールは時刻を得る手段ですが、牛舎サーバとの時刻の一致までは保証しません。
- RSSIから時刻も得られると考えることです。RSSIは測位に使う受信信号強度であり、時刻を取得する機能ではありません。
- GPSが担っていた機能のうち、位置情報だけに注目することです。GPSモジュールは現在時刻も提供していたため、置き換え後も時刻を正しく扱う方法が必要です。
FAQ
Q: 牛舎サーバから現在時刻を受信すれば、時計モジュールは不要ですか?
A: 首輪デバイスで継続的に時刻を扱うための時計モジュールは必要です。牛舎サーバから受信する現在時刻は、その時計を合わせる基準として利用できます。
A: 首輪デバイスで継続的に時刻を扱うための時計モジュールは必要です。牛舎サーバから受信する現在時刻は、その時計を合わせる基準として利用できます。
Q: 時刻を合わせるのは、首輪デバイス側と牛舎サーバ側のどちらですか?
A: この設問では、時計モジュールを追加する首輪デバイス側の時刻を、牛舎サーバの時刻に合わせる機能を指します。
A: この設問では、時計モジュールを追加する首輪デバイス側の時刻を、牛舎サーバの時刻に合わせる機能を指します。
関連キーワード: 時刻同期、時計モジュール、GPS、タイムスタンプ、通信プロトコル

