
エンベデッドシステムスペシャリスト 2025年 午後1 問01
次世代一人乗り電動車椅子に関する次の記述を読んで、設問に答えよ。
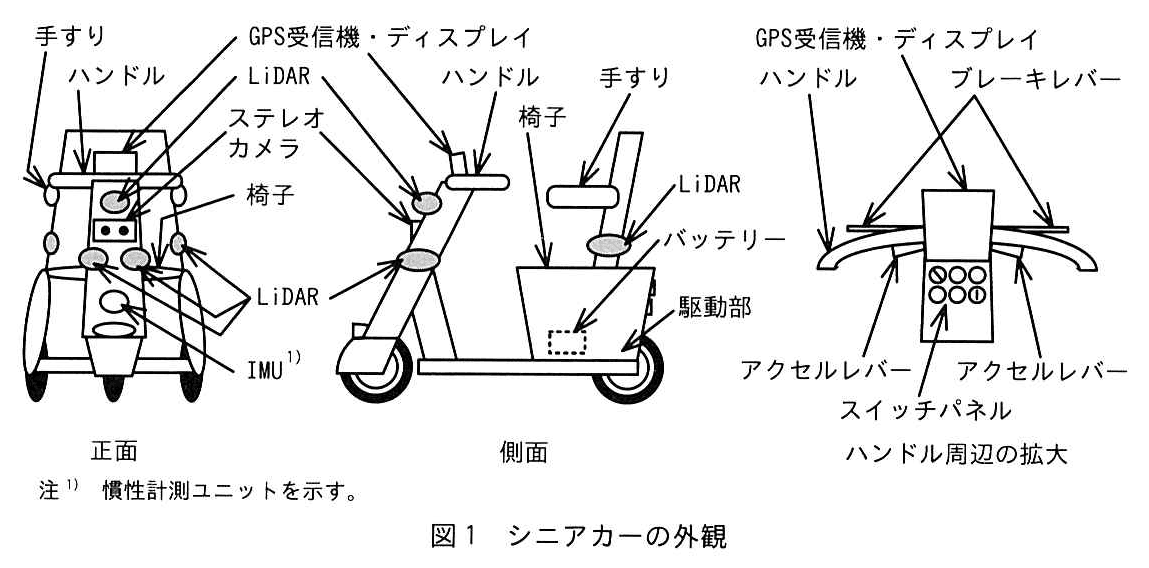
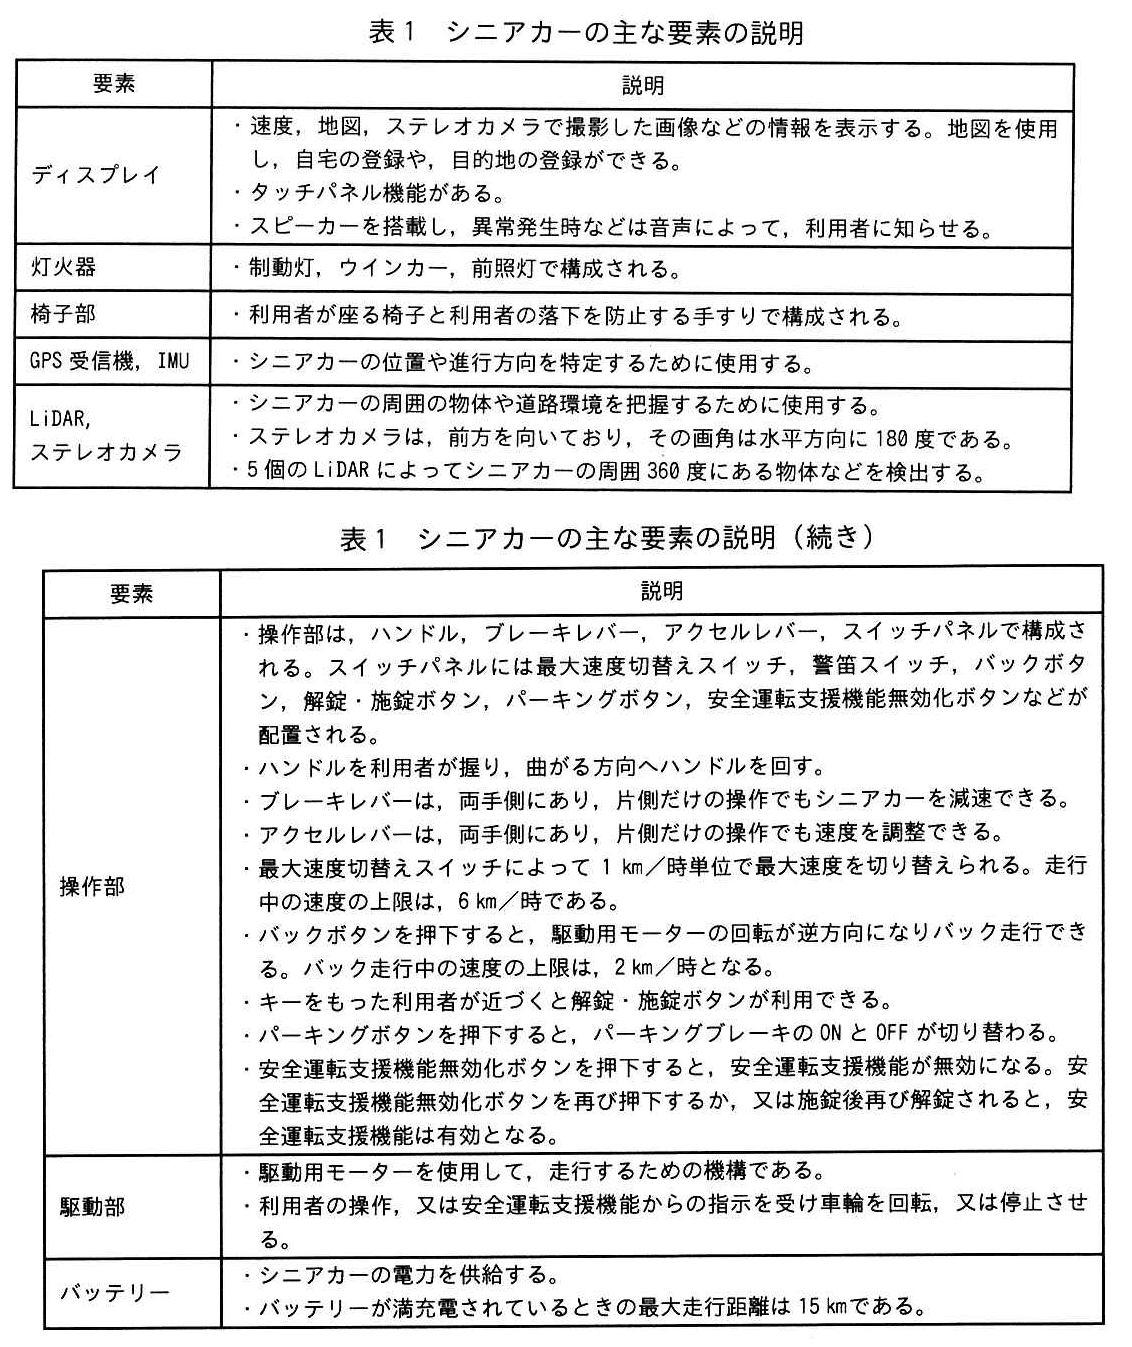
A社は、高齢者を乗せて歩道を走行する一人乗り電動車椅子を開発及び製造する企業である。今回開発する高齢者用次世代一人乗り電動車椅子(以下、シニアカーという)は、普段走行する道路の走行データとクラウド上の3D地図作成システムとを連携し、様々な安全運転支援機能を実現する。シニアカーの外観を図1に、シニアカーの主な要素の説明を表1に示す。
〔シニアカーの操作〕
シニアカーの操作を次に説明する。
① 乗車
・キーをもった利用者が手すりを上方向に跳ね上げて乗車し、解錠・施錠ボタンを操作し、解錠するとシニアカーが利用できるようになる。
・パーキングブレーキをOFFにしてから走行を始める。
② 走行
・アクセルレバーを押すと加速し、離すと減速する。ブレーキレバーを握るとブレーキが掛かる。
・ハンドルを手動で回して進みたい方向に向けると進行方向が変わる。内蔵のハンドル用モーターでシニアカーが自動でハンドルを回すことがある。
・バックボタンを押下し、アクセルレバーを押すとバックする。
③ 駐車
・停車後パーキングボタンを押下するとパーキングブレーキがONとなる。
〔シニアカーの安全運転支援機能の概要〕
シニアカーの安全運転支援機能の概要を表2に示す。
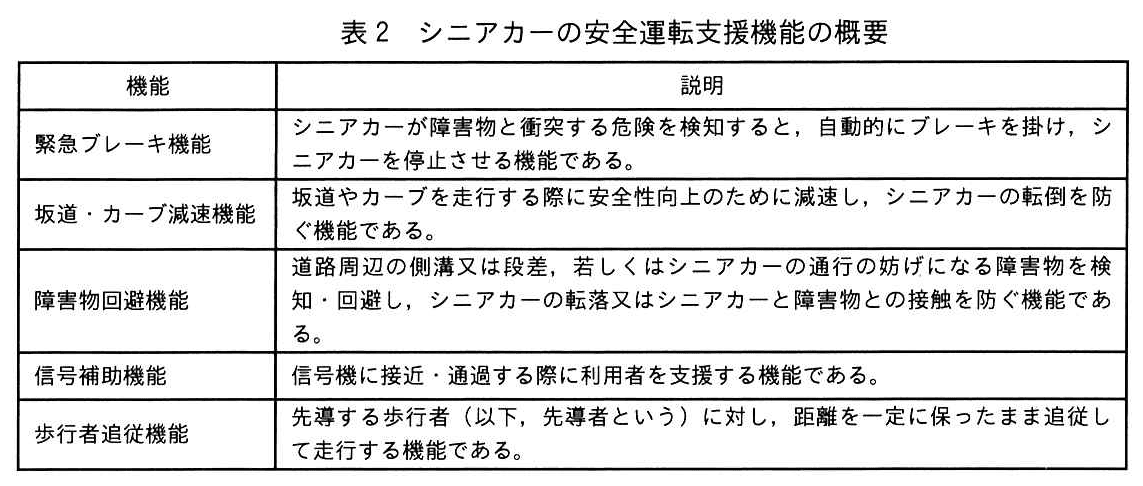
これらの機能を実現するために、自車周辺の物体及び物体の動き、信号機までの距離及び信号灯色などを認識する。また、自車位置を推定し、自車周辺の3D地図を利用し、100ミリ秒後に到達すべき位置に到達可能な目標速度や、そのために必要なハンドルの舵角(以下、目標舵角という)を算出し、制御に利用する。
〔シニアカーのシステム構成要素〕
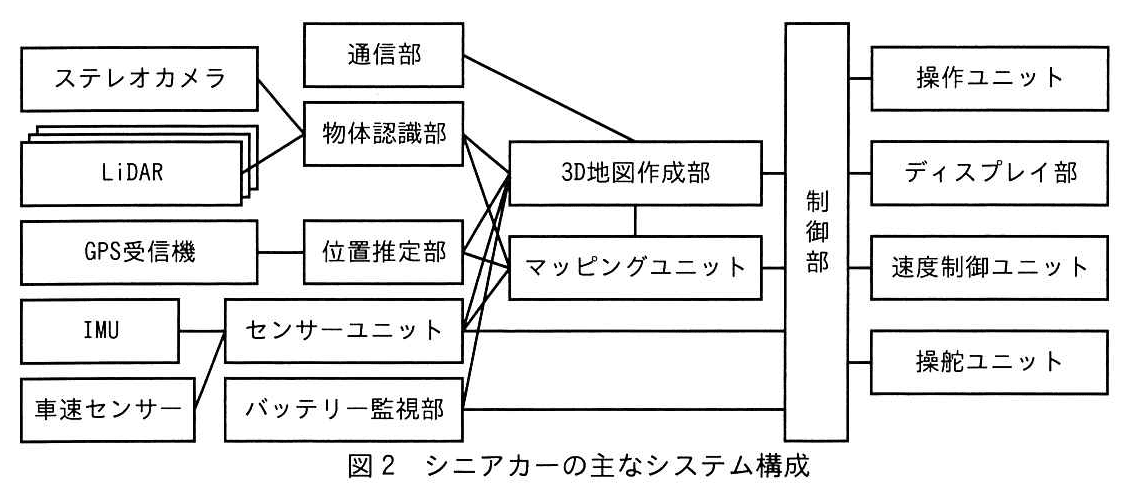
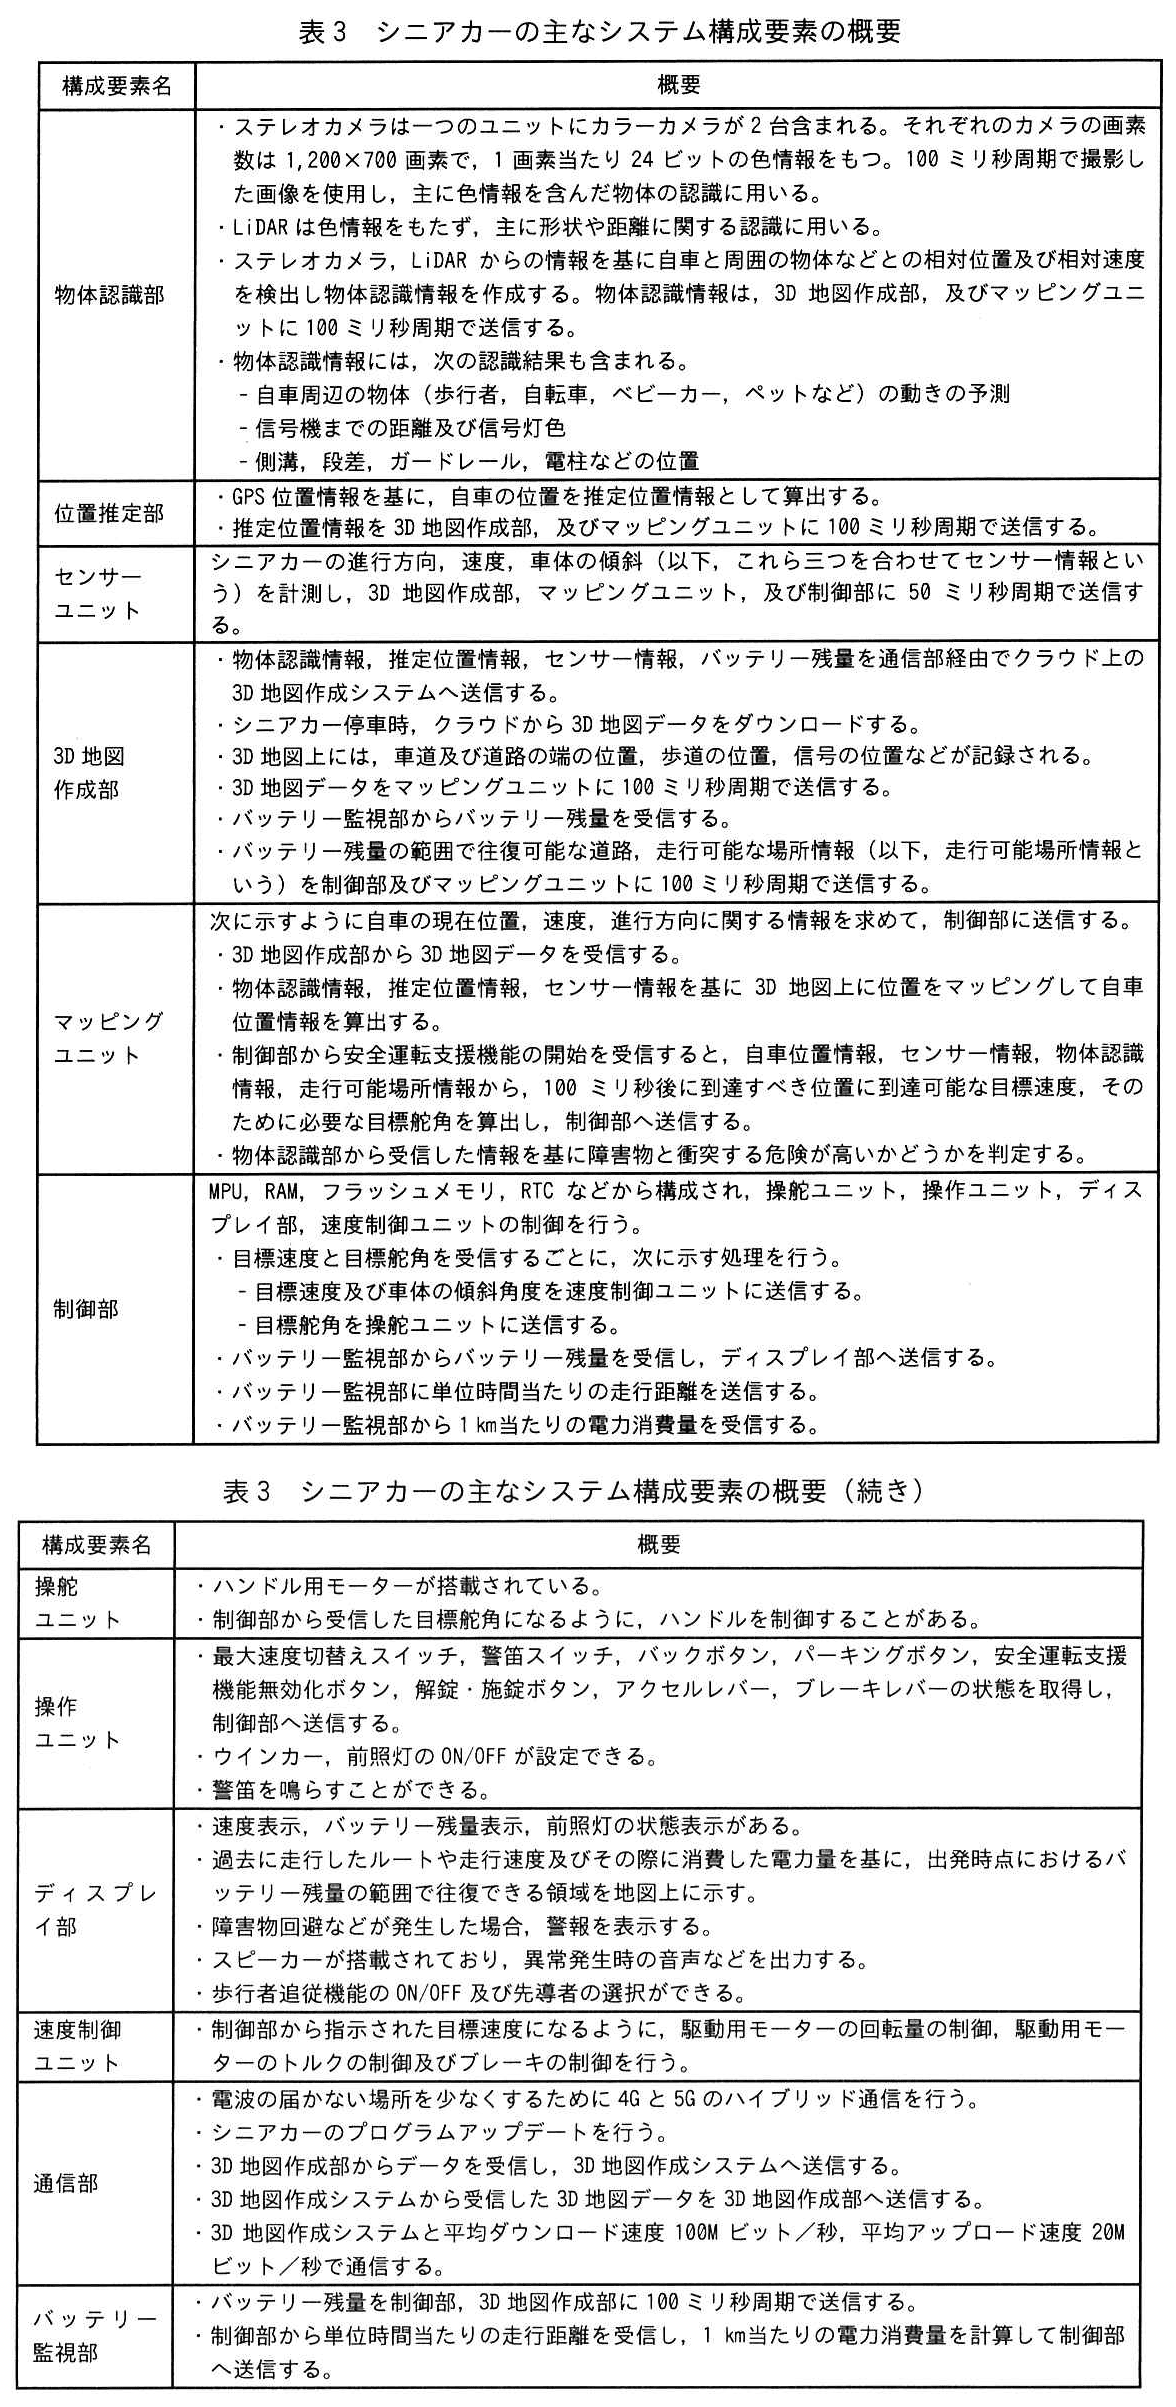
シニアカーの主なシステム構成を図2に、シニアカーの主なシステム構成要素の概要を表3に示す。
〔シニアカーの安全運転支援機能の詳細〕
開発中のシニアカーの安全運転支援機能の詳細を次に説明する。
① 緊急ブレーキ機能
・ステレオカメラで撮影した障害物を物体認識部で検出した場合、マッピングユニットが緊急ブレーキの要否の判定を行う。緊急ブレーキが必要と判定した場合、制御部へ指示を出し、制御部は緊急ブレーキを掛けて停止させ、衝突被害を軽減する。緊急ブレーキの際、音声によって利用者に警告する。
・緊急ブレーキの判定を行う際の対象との距離は3m以内である。
・緊急ブレーキ機能は、障害物回避機能とは独立で動作し、緊急ブレーキが優先して作動する。
・横断歩道を通行中は緊急ブレーキ機能と障害物回避機能は無効になる。
② 坂道・カーブ減速機能
・シニアカーが坂道に差し掛かると、センサー及び3D地図の情報を基に坂道の勾配を検知する。
・シニアカーが接近するカーブの半径などの情報をセンサー及び3D地図の情報を基に算出する。
・下り坂での過剰な速度を防ぎ、カーブでの安定した走行をサポートする。下り坂及びカーブ区間では、ブレーキによって速度を自動的に2km/時まで減速させ、シニアカーの安全を確保する。なお坂道やカーブを走行中は、歩行者追従機能よりも坂道・カーブ減速機能が優先的に機能する。
③ 障害物回避機能
・LiDARによって道路上の障害物を物体認識部で検出した場合、センサー情報と合わせマッピングユニットが障害物回避の判定を行う。障害物回避が必要と判定した場合、制御部へ指示を出し、障害物を回避させるようにハンドルの自動制御を行う。さらに、音声によって利用者に障害物回避を行うことを知らせる。
・回避を行う障害物対象は半径10m以内にあって、そのまま走行すればシニアカーと接触する可能性のある場合に限る。
・障害物回避を行うには、3D地図データがダウンロードされている状態で、かつ、物体認識部の最新の算出結果から障害物を回避できる安全な場所がある場合に限る。
・横断歩道を通行中は緊急ブレーキ機能と障害物回避機能は無効になる。
④ 信号補助機能
・ステレオカメラで撮影した映像を基に、マッピングユニットで自車位置の前方に信号及び横断歩道があるかどうか判断する。
・電球式とLED式の信号機に対応している。LED式信号機は東日本では100Hz、西日本では120Hzで点滅している。
・前方に、歩行者用又は自動車用信号機が存在する場合に、音声によって利用者に注意を促す。物体認識部によって横断歩道の手前で信号機の点灯状態を認識し、青点灯であれば通行する。青点灯以外であれば、横断歩道の手前の安全な位置で停止する。
⑤ 歩行者追従機能
・物体認識部で先導者を認識する。利用者が、ディスプレイから追従する先導者を選択すると、シニアカーは追従を開始する。
・追従制御を行う際、マッピングユニットが、センサー情報から車速を把握し、先導者との距離を一定に保つようにフィードバック制御を行う。
・先導者の単位時間当たりの位置の変化から先導者の進行方向と速度を物体認識部が算出し、センサー情報から現在の車速を取り出し、マッピングユニットへ送信する。マッピングユニットはシニアカーの目標速度と目標舵角を制御部へ送信する。
・マッピングユニットは、先導者との距離を確認して制御部に新たな目標速度を送信する。
・速度制御ユニットは、制御部からの指示を受け、示された速度になるように駆動モーターを制御する。
設問1:シニアカーの仕様について答えよ。
設問1(1)
問題文を見るシニアカーは、バッテリー残量を基に走行可能な領域の目安をディスプレイ部に示すが、過去のデータから算出した領域よりも狭い領域を表示させるようにした。このような仕様とした理由を50字以内で答えよ。
模範解答
外的環境の変化によってバッテリー残量が不足し、目的地との往復ができない可能性があるから
解説
解答の導き方
-
ディスプレイ部は、「過去に走行したルートや走行速度及びその際に消費した電力量」を基に、バッテリー残量で往復できる領域を表示します。つまり、過去の走行データから、どこまでなら往復できるかを推定しています。
-
ただし、過去の走行で使った電力量は、今回の走行でも同じになるとは限りません。走行時の外的環境が変わると、過去のデータから推定した量より多くの電力を消費する可能性があります。
-
過去のデータどおりに走行できると見込んで領域を広く表示すると、実際にはバッテリー残量が足りず、目的地から戻れなくなるおそれがあります。そのため、推定した領域よりも狭く表示し、往復できない事態を避けるようにしています。
誤りやすいポイント
- 過去の走行データによる推定値を、今回の走行でも必ず満たせる距離として扱わないようにします。
- 表示領域を狭くする理由は、単に利用者の行動範囲を制限するためではありません。外的環境による電力消費の変化を見込んだ安全側の表示です。
- 問われているのは、片道の走行ではなく、目的地との往復ができなくなる可能性です。
FAQ
Q: 過去の走行データがあっても、表示領域を狭くするのはなぜですか?
A: 過去と今回で走行時の環境が異なり、今回の電力消費量が過去の実績を上回る可能性があるためです。
A: 過去と今回で走行時の環境が異なり、今回の電力消費量が過去の実績を上回る可能性があるためです。
Q: ここでいう表示領域は、何を基に算出していますか?
A: 出発時点のバッテリー残量と、過去のルート、走行速度、電力消費量を基に、往復できる範囲を推定しています。
A: 出発時点のバッテリー残量と、過去のルート、走行速度、電力消費量を基に、往復できる範囲を推定しています。
関連キーワード: バッテリー残量、電力消費量、走行可能距離、予測誤差、安全マージン

設問1(2)
問題文を見る信号補助機能で信号の認識にLiDARを使用せずにステレオカメラを使用している理由を35字以内で答えよ。
模範解答
色認識はLiDARではできず、ステレオカメラではできるため
解説
解答の導き方
- 信号補助機能では、信号機の存在を確認するだけでなく、信号灯の色を認識して進行・停止を判断します。本文には、信号が「青点灯であれば通行」し、「青点灯以外であれば」停止するとあります。したがって、必要なのは信号灯の色の情報です。
- 表3では、ステレオカメラは「主に色情報を含んだ物体の認識に用いる」と説明されています。一方、LiDARは「色情報をもたず、主に形状や距離に関する認識に用いる」とあります。
- このため、LiDARでは信号灯の色を識別できず、色情報を扱えるステレオカメラを使う必要があります。つまり、色認識はLiDARではできず、ステレオカメラではできるためです。
誤りやすいポイント
- LiDARで信号機までの距離を測れることと、信号灯の色を認識できることを混同しないようにします。距離を認識できても、色の判別には色情報が必要です。
- 信号補助機能では信号機の位置だけが必要だと考えないようにします。通行するか停止するかを判断するため、信号灯色の認識が必要です。
- LED式信号機の点滅周波数に注目しすぎないようにします。この設問で問われているのは、信号の認識に使うセンサーの違いです。
FAQ
Q: LiDARでは信号機までの距離も分からないのですか?
A: いいえ。LiDARは距離に関する認識に用いられます。ただし、色情報をもたないため、信号灯の色の判別には使えません。
A: いいえ。LiDARは距離に関する認識に用いられます。ただし、色情報をもたないため、信号灯の色の判別には使えません。
Q: なぜ信号灯の色を認識する必要があるのですか?
A: 青点灯なら通行し、それ以外なら停止するため、信号灯の色が進行判断に必要だからです。
A: 青点灯なら通行し、それ以外なら停止するため、信号灯の色が進行判断に必要だからです。
Q: ステレオカメラとLiDARの役割は同じですか?
A: 同じではありません。本文では、ステレオカメラは色情報を含む物体の認識に、LiDARは主に形状や距離の認識に用いるとされています。
A: 同じではありません。本文では、ステレオカメラは色情報を含む物体の認識に、LiDARは主に形状や距離の認識に用いるとされています。
関連キーワード: LiDAR、ステレオカメラ、色認識、物体認識、信号機認識
設問1(3)
問題文を見るシニアカーが横断歩道を通行中は、緊急ブレーキ機能を動作させない仕様としている。その理由を30字以内で答えよ。
模範解答
・緊急ブレーキで停止中に赤信号になると危険なため
・不要な緊急ブレーキが頻発して進めなくなるため
解説
解答の導き方
この設問では、横断歩道を通行中に緊急ブレーキ機能を動作させない理由を考えます。理由は、停止する場所の危険と、不要なブレーキが起きる可能性の二つに分けられます。
まず、本文では信号補助機能について、青点灯以外であれば「横断歩道の手前の安全な位置で停止する」としています。一方、横断歩道を進んでいる途中で緊急ブレーキが作動すると、横断歩道の中で停止することがあります。その後に信号が赤になると、シニアカーが横断歩道内に残り、危険な状態になり得ます。
次に、緊急ブレーキ機能は、障害物と衝突する危険を検知したときに作動し、判定対象との距離は「3m以内」です。また、物体認識部は「歩行者、自転車、ベビーカー、ペットなど」の動きも認識します。横断歩道では、歩行者や自転車がシニアカーの近くを横切る場面が想定されます。そのため、実際には進路が交わらない相手でも、近距離にいることや動き方によって衝突の危険があると判定され、不要な緊急ブレーキが繰り返し作動する可能性があります。そうなると、シニアカーが横断を続けられなくなるおそれがあります。
したがって、横断歩道内で停止して危険になることに加え、歩行者などへの不要な判定で横断が妨げられることも、緊急ブレーキ機能を無効にする理由になります。
誤りやすいポイント
- 「赤信号で横断歩道内に取り残される危険」だけに絞ると、不要な緊急ブレーキが頻発する可能性を説明できません。
- 物体を検知しただけで必ず緊急ブレーキが作動するわけではありません。衝突の危険を判定した場合に作動しますが、横断中は歩行者などが近くを通るため、不要な危険判定が起こり得る点が重要です。
- 緊急ブレーキが安全のための機能だから常に有効にすべき、と考えるのは適切ではありません。横断歩道内での停止自体が危険を招く場合があります。
FAQ
Q: 歩行者が近くにいれば、必ず緊急ブレーキが作動しますか?
A: 必ずではありません。衝突の危険があると判定された場合に作動します。ただし、横断歩道では近くを横切る歩行者などがいるため、実際の進路が交わらなくても不要な判定につながる可能性があります。
A: 必ずではありません。衝突の危険があると判定された場合に作動します。ただし、横断歩道では近くを横切る歩行者などがいるため、実際の進路が交わらなくても不要な判定につながる可能性があります。
Q: 信号が赤になったときは、横断歩道のどこで停止するのが想定されていますか?
A: 信号補助機能では、青点灯以外の場合、「横断歩道の手前の安全な位置で停止する」とされています。横断を始めた後に緊急ブレーキで停止する場合とは、停止位置が異なります。
A: 信号補助機能では、青点灯以外の場合、「横断歩道の手前の安全な位置で停止する」とされています。横断を始めた後に緊急ブレーキで停止する場合とは、停止位置が異なります。
Q: この設問では、どの理由を押さえればよいですか?
A: 横断歩道内で停止する危険と、歩行者などを相手に不要なブレーキが頻発して横断できなくなる可能性の両方です。
A: 横断歩道内で停止する危険と、歩行者などを相手に不要なブレーキが頻発して横断できなくなる可能性の両方です。
関連キーワード: 物体認識、衝突判定、緊急ブレーキ、誤検知
設問1(4)
問題文を見る安全運転支援機能は、3D地図作成を除きクラウドのシステムを使用せずにシニアカーで実現している。その理由を通信の観点から35字以内で答えよ。
模範解答
・電波が届かない場所で安全運転支援機能が動作できなくなるため
・エッジで処理を行いリアルタイム性を確保するため
解説
解答の導き方
-
本文では、クラウド上の3D地図作成システムを利用する一方で、目標速度や目標舵角を算出する処理はシニアカー側のマッピングユニットで行っています。つまり、安全運転支援機能の実行に必要な判断や制御は、車載の構成要素で完結する設計です。
-
通信部は「電波の届かない場所を少なくするために4Gと5Gのハイブリッド通信」を行います。しかし、電波の届かない場所を少なくするのであって、通信できない場所をなくすわけではありません。安全運転支援機能をクラウドに依存させると、通信が途切れたときに支援機能を使えなくなるおそれがあります。
-
さらに、マッピングユニットは、自車位置情報やセンサー情報などから「100ミリ秒後に到達すべき位置」に対する目標速度と目標舵角を算出します。こうした制御を通信経由でクラウドに依頼すると、通信の遅延によって必要なタイミングに間に合わない可能性があります。
-
したがって、通信断や遅延の影響を避け、安全運転支援のリアルタイム性を確保するため、支援機能はシニアカー内で処理します。
誤りやすいポイント
- 「4Gと5Gのハイブリッド通信」があるから常に通信できる、と考えないようにします。本文の説明は、電波の届かない場所を少なくするというもので、通信の常時接続を保証するものではありません。
- クラウドを使わない理由を、通信速度や通信費だけに限定しないようにします。安全運転支援では、通信できない場合への備えに加えて、制御のタイミングを守ることも重要です。
- 3D地図作成システムがクラウド上にあることと、安全運転支援機能の実行をクラウドに依存させることは別です。地図の利用と、走行中の判断・制御を分けて考えます。
FAQ
Q: 4Gと5Gの通信が使えるなら、クラウド側で処理してもよいのではありませんか?
A: 通信方式が複数あっても、電波が届かない場所や通信遅延が発生する可能性は残ります。安全に関わる処理は、それらに左右されない構成にする必要があります。
A: 通信方式が複数あっても、電波が届かない場所や通信遅延が発生する可能性は残ります。安全に関わる処理は、それらに左右されない構成にする必要があります。
Q: クラウドはシニアカーのどの処理に使われていますか?
A: クラウド上の3D地図作成システムとのデータ連携に使われます。本文では、シニアカー停車時に3D地図データをダウンロードすると説明されています。
A: クラウド上の3D地図作成システムとのデータ連携に使われます。本文では、シニアカー停車時に3D地図データをダウンロードすると説明されています。
Q: 通信速度が速ければ、リアルタイム性も確保できますか?
A: 通信速度だけでは決まりません。通信の遅延や途切れも考慮する必要があるため、走行中の安全に関わる処理は車載側で行います。
A: 通信速度だけでは決まりません。通信の遅延や途切れも考慮する必要があるため、走行中の安全に関わる処理は車載側で行います。
関連キーワード: エッジコンピューティング、リアルタイム処理、通信遅延、通信断、フィードバック制御
設問1(5)
問題文を見る坂道・カーブ減速機能は、歩行者追従機能よりも優先的に機能させている。このような仕様としない場合に起きると想定される事象を35字以内で答えよ。
模範解答
坂道やカーブでシニアカーが速度を落とさず走行し転倒する。
解説
解答の導き方
-
まず、坂道・カーブ減速機能が何をするかを確認します。本文には、下り坂及びカーブ区間では「ブレーキによって速度を自動的に2km/時まで減速させる」とあります。この機能は、坂道やカーブでの安全を確保し、転倒を防ぐためのものです。
-
一方、歩行者追従機能は、先導者との距離を一定に保つように速度を調整します。先導者の速度や位置の変化に合わせて走行するため、坂道・カーブ減速機能の指示とは異なる速度が必要になる場合があります。
-
そこで、坂道・カーブ減速機能を優先しない場合を考えます。歩行者追従機能の速度調整が優先されると、坂道やカーブでも必要な減速ができず、シニアカーが速度を落とさず走行する可能性があります。その結果、転倒につながることが想定されます。
誤りやすいポイント
- 歩行者との距離が一定に保てなくなることだけを答えるのは不十分です。問われているのは、坂道・カーブ減速機能を優先しない場合に起きる事象です。
- 「坂道・カーブ減速機能が働かない」とだけ書くのではなく、減速できないことで生じる危険まで結び付けます。
- 「衝突する」とするのは本文から直接導ける事象ではありません。坂道やカーブでの速度と、転倒防止の関係に注目します。
FAQ
Q: 歩行者追従機能が速度を調整するのはなぜですか?
A: 先導者との距離を一定に保つため、先導者の進行方向や速度に応じてシニアカーの目標速度を調整するからです。
A: 先導者との距離を一定に保つため、先導者の進行方向や速度に応じてシニアカーの目標速度を調整するからです。
Q: 坂道・カーブ減速機能が優先されると、歩行者追従機能は停止しますか?
A: 本文から分かるのは、坂道やカーブを走行中は坂道・カーブ減速機能を優先することです。追従機能が完全に停止するかどうかまでは示されていません。
A: 本文から分かるのは、坂道やカーブを走行中は坂道・カーブ減速機能を優先することです。追従機能が完全に停止するかどうかまでは示されていません。
関連キーワード: 優先制御、フィードバック制御、目標速度、速度制御、転倒防止
設問2:シニアカーの機能について答えよ。
設問2(1)
問題文を見るステレオカメラで撮影した画像データを物体認識部に送信して物体認識を行っている。送信データ量に関する次の記述中のa、bに入れる適切な数値を答えよ。答えは小数第1位を四捨五入して、整数で求めよ。ここで、1Mバイトは1,000,000バイトとする。
ステレオカメラから送信するデータは圧縮されておらず、カラーカメラ1台当たり画像1枚につきaバイトのデータを物体認識部に周期的に送信している。つまり、カラーカメラ2台では物体認識部にはbMバイト/秒でデータを送信している。
模範解答
a:2,520,000
b:50
解説
解答の導き方
-
まず、カラーカメラ1台が画像1枚で送るデータ量を求めます。表3には、カメラ1台の画素数が「1,200×700画素」、1画素当たりの色情報が「24ビット」とあります。
画像の総画素数に1画素当たりのビット数を掛けると、画像1枚のデータ量をビット単位で求められます。これをバイト単位にするには、8ビットで1バイトなので8で割ります。したがって、aには2,520,000が入ります。 -
次に、カラーカメラ2台から1秒間に送信するデータ量を求めます。表3には、画像を「100ミリ秒周期で撮影」するとあります。100ミリ秒は0.1秒なので、1秒間に送信する画像はカメラ1台当たり10枚です。
-
カメラ2台分のデータ量は、カメラ1台分のデータ量に2台分と1秒当たりの画像枚数を掛けて求めます。
-
1Mバイトは1,000,000バイトなので、50,400,000バイト/秒は50.4Mバイト/秒です。小数第1位を四捨五入すると、bは50になります。
誤りやすいポイント
- 24ビットをそのままバイト数として扱わないようにします。1画素当たりのデータ量をバイトに直すため、8で割ります。
- ステレオカメラはカラーカメラ2台で構成されるため、1台分の画像データ量だけで終わらず、2倍します。
- 100ミリ秒周期は、1秒間に100枚ではなく、1秒間に10枚です。
- 50,400,000バイトをMバイトに直すときは、問題文の指定どおり1Mバイトを1,000,000バイトとして計算します。
FAQ
Q: 24ビットは、なぜ8で割るのですか?
A: データ量をバイトで表すためです。1バイトは8ビットなので、24ビットは3バイトになります。
A: データ量をバイトで表すためです。1バイトは8ビットなので、24ビットは3バイトになります。
Q: 100ミリ秒周期から、なぜ1秒間に10枚と分かるのですか?
A: 1秒は1,000ミリ秒です。1,000ミリ秒を100ミリ秒で割ると、1秒当たりの撮影回数は10回です。
A: 1秒は1,000ミリ秒です。1,000ミリ秒を100ミリ秒で割ると、1秒当たりの撮影回数は10回です。
Q: 四捨五入する前の値は、なぜ整数にならないのですか?
A: Mバイトへの換算後は50.4Mバイト/秒になります。問題文の指定に従って小数第1位を四捨五入するため、整数で表します。
A: Mバイトへの換算後は50.4Mバイト/秒になります。問題文の指定に従って小数第1位を四捨五入するため、整数で表します。
関連キーワード: 画素数、色深度、データ量計算、データ転送速度、周期処理
設問2(2)
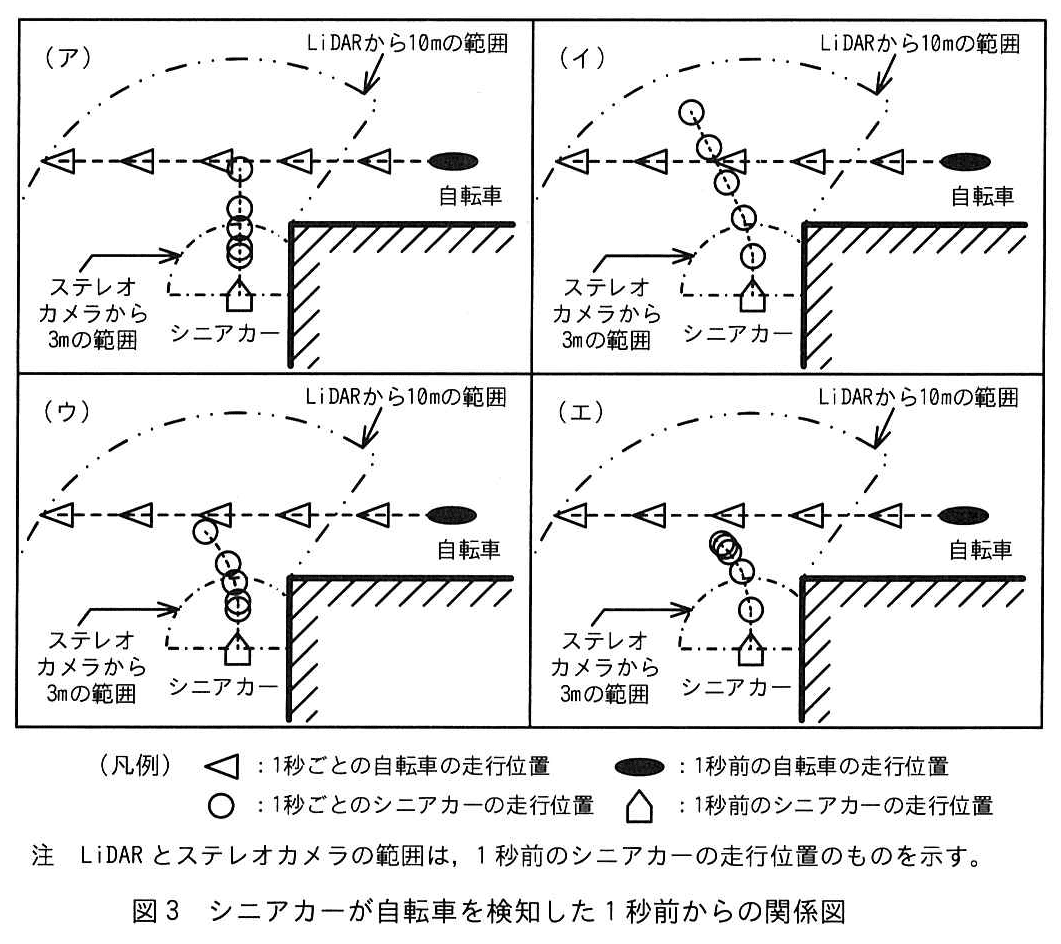
問題文を見る図3は、シニアカーが直進中に、物体認識部が、LiDARを用いて、見通しの悪い交差点で飛び出して来た自転車を障害物として検知してからの様子を、その1秒前より示したものである。シニアカーの安全運転支援機能が正常に機能した場合の軌跡を描いたものはどれか。図3の(ア)~(エ)から選び記号で答えよ。また、その時のシニアカーの動作を50字以内で答えよ。ここで、利用者は操作を行わず、坂道・カーブ減速機能は動作しなかったものとする。また、シニアカーの左側には十分なスペースがあり障害物はなく、自転車は一定速度で直進したものとする。
模範解答
軌跡:(エ)
動作:自転車を検知し回避を行い、その後衝突する危険を検知し緊急ブレーキが作動し停止した。
解説
解答の導き方
図3では、自転車が見通しの悪い交差点から出てくる状況を、シニアカーが自転車を検知する前から示しています。どの機能が、どの距離で働くかを順に整理します。
-
まず障害物回避機能が働きます。
障害物回避機能は、LiDARで検知した障害物について、半径10m以内にあり、そのまま走行すると接触する可能性がある場合に回避を行います。図3では、自転車がLiDARの検知範囲に入った後も、シニアカーと自転車との間には距離があります。また、設問ではシニアカーの左側に十分なスペースがあり、障害物もないとされています。そのため、左側へ進路を変えて自転車を避けられます。 -
次に緊急ブレーキ機能が働きます。
緊急ブレーキは、ステレオカメラで検出した障害物について、対象との距離が3m以内の場合に判定します。自転車がさらに接近して衝突の危険が高まると、緊急ブレーキが作動します。問題文には、緊急ブレーキ機能は障害物回避機能とは独立して動作し、緊急ブレーキが優先するとあります。したがって、回避を続けて自転車の横を通り抜けるのではなく、回避途中で停止します。 -
この二段階の動きに合う軌跡を選びます。
図3の(エ)は、シニアカーがまず左方向へ進路を変え、その後の走行位置が重なって停止した様子を表しています。これは、LiDARによる障害物回避の後、ステレオカメラによる緊急ブレーキが優先して作動する流れと一致します。よって、該当する軌跡は(エ)です。
誤りやすいポイント
- LiDARの検知範囲と緊急ブレーキの判定距離を混同しないことが大切です。障害物回避は半径10m以内が対象ですが、緊急ブレーキの判定は3m以内です。
- 左側に安全な場所があるからといって、自転車を回避し続けるとは限りません。衝突の危険が高まると、優先される緊急ブレーキが作動します。
- 軌跡を選ぶ際は、進路を変えたかどうかだけでなく、その後に停止しているかも確認します。回避だけを続ける軌跡では、機能の優先関係を反映できません。
FAQ
Q: なぜ、最初から緊急ブレーキで停止するのではないのですか?
A: 緊急ブレーキの判定対象は3m以内です。それより手前では、LiDARで検知した自転車に対して、左側に安全な場所があるため障害物回避が行われます。
A: 緊急ブレーキの判定対象は3m以内です。それより手前では、LiDARで検知した自転車に対して、左側に安全な場所があるため障害物回避が行われます。
Q: 左側に十分なスペースがあれば、自転車の横を通り抜けるのではありませんか?
A: 障害物回避は始まりますが、衝突の危険が高まると緊急ブレーキが優先されます。そのため、図3では回避途中で停止する軌跡になります。
A: 障害物回避は始まりますが、衝突の危険が高まると緊急ブレーキが優先されます。そのため、図3では回避途中で停止する軌跡になります。
Q: 図3の(エ)を選ぶ決め手は何ですか?
A: 左方向へ進路を変えた後、走行位置が重なって停止している点です。障害物回避の後に緊急ブレーキが作動する動きを表しています。
A: 左方向へ進路を変えた後、走行位置が重なって停止している点です。障害物回避の後に緊急ブレーキが作動する動きを表しています。
関連キーワード: 障害物回避、緊急ブレーキ、LiDAR、ステレオカメラ、優先制御, センサー情報
設問2(3)
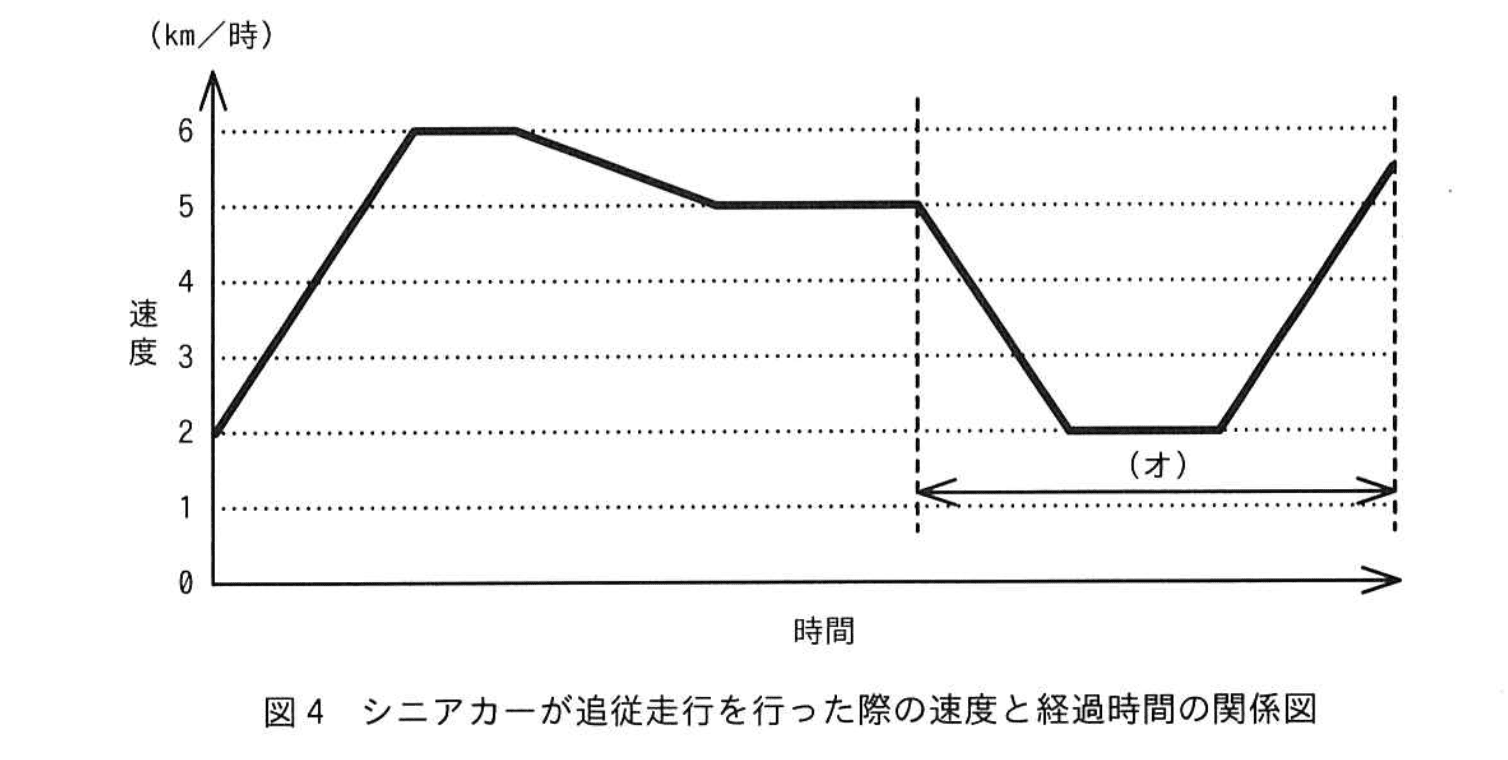
問題文を見る歩行者追従機能を使用し、シニアカーが直進する先導者と距離5mを維持して追従する際の速度と経過時間を調査した。シニアカーは追従開始の際、2km/時で道路上を走行し、先導者はシニアカーの10m前方を5km/時の一定速度で歩行していた。今回の調査結果を確認したところ、先導者に追従したシニアカーの速度の変化のグラフは次の図4のようになった。グラフの(オ)に示す区間で追従しているシニアカーにおいて、どのような場所でどのような機能が働いていたか30字以内で答えよ。周囲に障害物はなく、利用者は追従中にアクセルレバー、ブレーキレバー、及びスイッチパネルを操作していないものとする。
模範解答
追従走行中に坂道で坂道・カーブ減速機能が働いた。
解説
解答の導き方
図4の(オ)は、速度が5km/時で推移した後、2km/時まで下がってしばらく保たれ、その後、再び上がる区間です。
先導者は5km/時で歩き、シニアカーは距離を5mに保って追従する設定です。そのため、追従機能だけが働いているなら、先導者との距離を保つために速度はおおむね先導者に合わせて調整されます。ところが(オ)では、速度が2km/時まで低下しています。
本文には、下り坂やカーブでは「ブレーキによって速度を自動的に2km/時まで減速させる」とあります。また、「坂道やカーブを走行中は、歩行者追従機能よりも坂道・カーブ減速機能が優先的に機能する」と説明されています。ここで、設問では先導者は「直進する」とされており、シニアカーはその先導者に距離を保って追従しているので、この区間でカーブを走行していたとは考えられません。したがって、(オ)では追従走行中に坂道で坂道・カーブ減速機能が働き、シニアカーの速度が抑えられたと判断できます。
坂道減速が終わると、速度は再び上昇しています。これは、先導者との距離を保つために、歩行者追従機能が速度を調整し直した動きと考えられます。利用者はレバーなどを操作しておらず、周囲に障害物もないため、手動操作や障害物への対応による速度変化ではなく、安全運転支援機能によるものと判断できます。
誤りやすいポイント
- 速度が下がったことだけに注目し、利用者がブレーキを操作したと考えないようにします。問題では、追従中にブレーキレバーなどを操作していないとされています。
- 先導者が一定速度で歩いているため、追従機能だけで速度が2km/時まで下がったと判断しないようにします。坂道・カーブ減速機能が優先される仕様です。
- 機能名から「カーブ」と答えないようにします。設問に先導者は直進すると示されているので、減速した場所は坂道と特定できます。
FAQ
Q: なぜ坂道・カーブ減速機能が働いたと判断できるのですか?
A: 坂道・カーブ減速機能は速度を自動的に2km/時まで下げると説明されており、図4の(オ)でも速度が2km/時まで低下しているからです。
A: 坂道・カーブ減速機能は速度を自動的に2km/時まで下げると説明されており、図4の(オ)でも速度が2km/時まで低下しているからです。
Q: 坂道・カーブ減速機能が働いている間も、歩行者追従機能は関係しますか?
A: 関係しますが、坂道やカーブでは坂道・カーブ減速機能が優先されます。減速区間を抜けた後は、追従機能が先導者との距離に合わせて速度を調整します。
A: 関係しますが、坂道やカーブでは坂道・カーブ減速機能が優先されます。減速区間を抜けた後は、追従機能が先導者との距離に合わせて速度を調整します。
Q: 坂道とカーブのどちらで機能したと判断すればよいですか?
A: 速度の変化だけでは区別できませんが、設問に先導者は直進すると示されています。直進する先導者に追従していたシニアカーがカーブを走行していたとは考えられないので、坂道で機能したと判断します。
A: 速度の変化だけでは区別できませんが、設問に先導者は直進すると示されています。直進する先導者に追従していたシニアカーがカーブを走行していたとは考えられないので、坂道で機能したと判断します。
関連キーワード: フィードバック制御、速度制御、ブレーキ制御、優先制御、追従制御
設問3:シニアカーの機能追加について答えよ。
シニアカーは手軽に遠方まで移動することが可能な移動手段であるが、試乗してもらった結果、利用者が遠方まで行ってしまい、帰宅が遅くなることで同居家族が心配するケースが発生した。さらにシニアカーの転倒や側溝等への転落事故の発生も考えられるので、問題が発生した際に速やかに家族等へ連絡して欲しいという要望が出ていた。
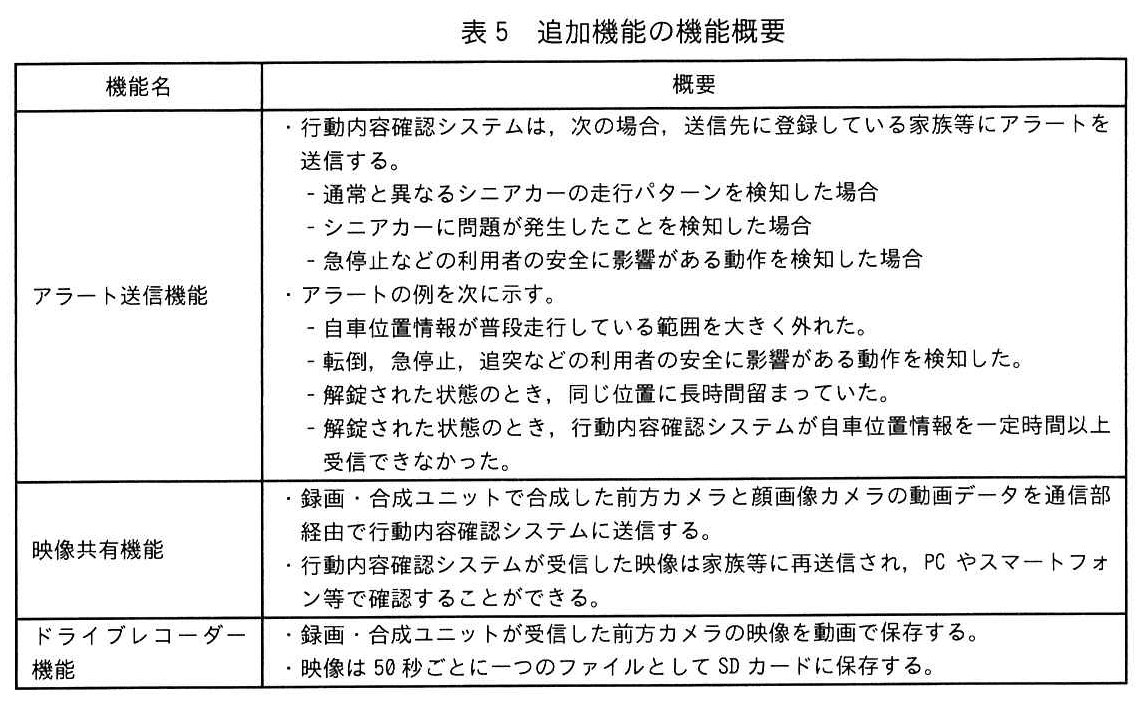
そのためA社は、シニアカー前方を撮影する前方カメラ、利用者の顔が映るように配置した顔画像カメラ、及びクラウド上の行動内容確認システムを追加し、新たな機能を実現することにした。
① アラート送信機能
何か問題が発生した場合に送信先に登録している家族等へアラートを送信する。
② 映像共有機能
前方カメラ及び顔画像カメラが撮影した映像をリアルタイムに家族等へ送信する。
③ ドライブレコーダー機能
事故等が発生した際の状況記録を保存する目的で、前方カメラの映像を記録する。
アラート送信機能及び映像共有機能は、通信部経由でクラウド上の行動内容確認システムに必要な情報を送信して実現している。
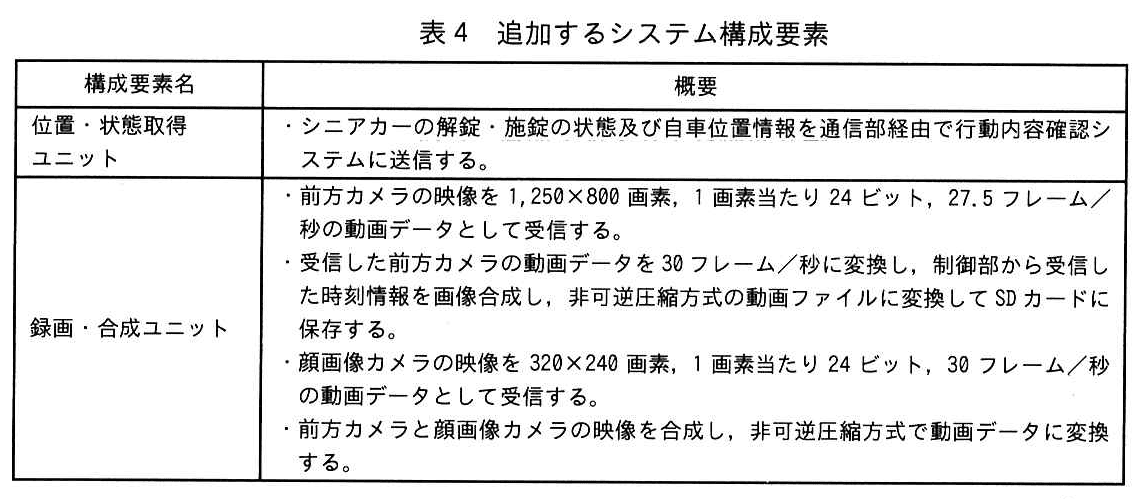
追加するシステム構成要素を表4に、追加機能の機能概要を表5に示す。
設問3(1)
問題文を見るアラート送信機能では、シニアカーが解錠された状態のとき、行動内容確認システムが自車位置情報を一定時間以上受信できなかった場合に、アラートを送信する。通信断を一定時間以上とした目的を35字以内で答えよ。
模範解答
間欠的な通信障害でアラートが頻発することを防止するため
解説
解答の導き方
-
問われているのは、自車位置情報を受信できないとき、すぐにアラートを送らず「一定時間以上」受信できない場合に限る理由です。アラートの送信条件には、シニアカーが解錠された状態であることも含まれています。
-
本文には、シニアカーと行動内容確認システムが通信部を経由して通信することが示されています。通信は一時的に途切れたり、不安定になったりすることがあります。そのたびにアラートを送信する仕様では、シニアカーに問題がない場合にも通知が発生しかねません。
-
そこで、受信できない状態が一定時間続いた場合に限ってアラートを送信すれば、一時的な通信障害による不要な通知を抑えられます。つまり、通信断を一定時間以上とする目的は、間欠的な通信障害によるアラートの頻発を防ぐことです。
誤りやすいポイント
- 通信が途切れた理由を、シニアカーの故障や事故に限定して考えないようにします。一時的な通信障害でも位置情報を受信できないことがあります。
- 一定時間の設定を「通知を遅らせるため」とだけ捉えないようにします。重要なのは、一時的な通信断による不要なアラートを減らすことです。
- 解錠状態という条件と、通信断を一定時間以上とする目的を混同しないようにします。前者はアラートの条件、後者は通信の一時的な途切れへの対策です。
FAQ
Q: 位置情報を一度受信できなかっただけでアラートを送ると、何が問題ですか?
A: 一時的な通信障害でも通知が発生し、家族等に不要なアラートが頻繁に届くおそれがあります。
A: 一時的な通信障害でも通知が発生し、家族等に不要なアラートが頻繁に届くおそれがあります。
Q: 一定時間以上受信できなければ、アラートを送るのですか?
A: 問題文の条件では、解錠された状態で自車位置情報を一定時間以上受信できない場合が、アラートの対象です。
A: 問題文の条件では、解錠された状態で自車位置情報を一定時間以上受信できない場合が、アラートの対象です。
Q: 通信障害が起きないようにすることが、この時間設定の目的ですか?
A: いいえ。通信障害そのものをなくすのではなく、一時的な通信障害によるアラートの頻発を防ぐための設定です。
A: いいえ。通信障害そのものをなくすのではなく、一時的な通信障害によるアラートの頻発を防ぐための設定です。
関連キーワード: 通信障害、間欠通信、タイムアウト、誤警報
設問3(2)
問題文を見る録画・合成ユニットでは、シニアカーの前方カメラの映像を30フレーム/秒にすると、取得した映像にある問題があったので、27.5フレーム/秒で受信して30フレーム/秒に変換する仕様にした。前方カメラで撮影した何の映像に問題があったのか。〔シニアカーの安全運転支援機能の詳細〕中の字句を用いて答えよ。また、問題が起きた理由を45字以内で答えよ。
模範解答
映像:LED式信号機
理由:西日本では、信号機の点滅と同期してしまって、信号の色が映らないことがあるため
解説
解答の導き方
-
問題は、前方カメラを30フレーム/秒で撮影したときに問題が生じる映像の対象と、その理由を問うています。表4では、前方カメラの映像を27.5フレーム/秒で受信し、30フレーム/秒に変換するとされています。つまり、撮影時のフレームレートを30フレーム/秒にしないことがポイントです。
-
対象を特定する手掛かりは、安全運転支援機能の説明にある「LED式信号機は東日本では100Hz、西日本では120Hzで点滅している」という記述です。カメラの撮影タイミングとLED式信号機の点滅が関係するため、問題が生じる映像は信号機の映像だと分かります。
-
特に西日本の120Hzと撮影の30フレーム/秒の関係を考えます。30フレーム/秒では、1秒間に30回、一定間隔で撮影します。120Hzの点滅は1秒間に120回なので、撮影の間に点滅が4周期進みます()。その結果、撮影のたびに同じ点滅位相を捉えることがあり、信号灯が点灯していても、消灯状態のように映る場合があります。
-
27.5フレーム/秒では、撮影のタイミングと120Hzの点滅が同じ周期で繰り返されません。そのため、フレームごとに捉える点滅の位相がずれ、点灯している状態を映像に記録できる可能性が高まります。したがって、対象は「LED式信号機」であり、問題の理由は、信号機の点滅と撮影が同期して信号の色が映らなくなることです。
誤りやすいポイント
- 信号機の「色を認識する機能」の問題と捉えるだけでなく、撮影時のフレームレートとLEDの点滅周波数の同期が原因である点を押さえます。
- 問題の対象は信号機全般ではなく、点滅する「LED式信号機」です。
- 27.5フレーム/秒で受信した後に30フレーム/秒へ変換するため、撮影時点で色が映らない問題を、変換後に補えるわけではありません。撮影時の同期を避けることが重要です。
FAQ
Q: LED式信号機は、肉眼では点滅して見えないのに、なぜカメラには影響するのですか?
A: カメラは一定の間隔で画像を撮影するため、その撮影タイミングが点滅と同期すると、肉眼では気づきにくい点滅でも映像に影響します。
A: カメラは一定の間隔で画像を撮影するため、その撮影タイミングが点滅と同期すると、肉眼では気づきにくい点滅でも映像に影響します。
Q: 27.5フレーム/秒で撮影した映像を、30フレーム/秒に変換する意味は何ですか?
A: 撮影時には点滅との同期を避けつつ、録画・合成ユニットが扱う動画を30フレーム/秒にそろえます。
A: 撮影時には点滅との同期を避けつつ、録画・合成ユニットが扱う動画を30フレーム/秒にそろえます。
関連キーワード: フレームレート、サンプリング、エイリアシング、LEDフリッカー
設問3(3)
問題文を見るドライブレコーダー機能で保存する動画ファイル一つの平均サイズは何Mバイトになるか。答えは小数第1位を四捨五入して、整数で求めよ。ここで、動画に変換した際の平均圧縮率は2%とし、ファイルヘッダーは含めない。また、1Mバイトは1,000,000バイトとする。
模範解答
90
解説
解答の導き方
求めるのは、50秒ごとに保存する動画ファイル1つの平均サイズです。計算では、保存する動画のフレームレート、1フレームのデータ量、圧縮後の割合を順に確認します。
まず、録画・合成ユニットは「受信した前方カメラの動画データを30フレーム/秒に変換」してから保存します。そのため、ファイルサイズの計算では、カメラから受信する「27.5フレーム/秒」ではなく、変換後の「30フレーム/秒」を使います。
次に、1フレームのデータ量を求めます。1フレームは1,250×800画素で、1画素当たり24ビットです。1バイトは8ビットなので、1フレームのデータ量は次のとおりです。
変換後の30フレーム/秒では、1秒当たりの圧縮前のデータ量は次のとおりです。
1ファイルは「50秒ごと」に保存されるため、圧縮前のデータ量は次のとおりです。
平均圧縮率は2%なので、圧縮後のサイズは圧縮前のサイズの0.02倍です。
1Mバイトは1,000,000バイトですから、ファイルサイズは90Mバイトです。小数第1位を四捨五入しても、整数の90になります。
誤りやすいポイント
- カメラの受信レートである27.5フレーム/秒を使わないようにします。保存前に30フレーム/秒へ変換するため、保存動画のフレームレートは30フレーム/秒です。
- 1画素当たり24ビットを、そのまま24バイトとして計算しないようにします。8ビットが1バイトなので、1画素当たり3バイトです。
- 圧縮率2%は、圧縮後のサイズを圧縮前の2%として計算します。2%分を差し引いて98%とするのではありません。
- 1ファイルの長さは50秒です。1秒当たりのデータ量だけで計算を終えないようにします。
FAQ
Q: なぜ27.5フレーム/秒ではなく30フレーム/秒で計算するのですか?
A: 27.5フレーム/秒は前方カメラから受信するレートで、保存時には30フレーム/秒に変換されるためです。
A: 27.5フレーム/秒は前方カメラから受信するレートで、保存時には30フレーム/秒に変換されるためです。
Q: 圧縮率2%は、圧縮前のデータ量から2%を引く意味ですか?
A: いいえ。圧縮後のデータ量が圧縮前の2%になるという意味で計算します。
A: いいえ。圧縮後のデータ量が圧縮前の2%になるという意味で計算します。
Q: ファイルヘッダー分も加える必要がありますか?
A: 問題ではファイルヘッダーを含めない条件なので、映像データのサイズだけを求めます。
A: 問題ではファイルヘッダーを含めない条件なので、映像データのサイズだけを求めます。
関連キーワード: フレームレート、画素数、色深度、データ量、動画圧縮

