
エンベデッドシステムスペシャリスト 2017年 午後1 問03
病院内資料配送システムに関する次の記述を読んで、設問1~3に答えよ。
大規模病院では、患者の診療情報は電子化され、サーバで共有化されているが、書類及び小さな物品(以下、配送品という)を頻繁かつ迅速にやり取りする必要がある。C社は、大規模病院での軌道式の病院内資料配送システム(以下、配送システムという)の開発を行っている。
〔配送システムの概要〕
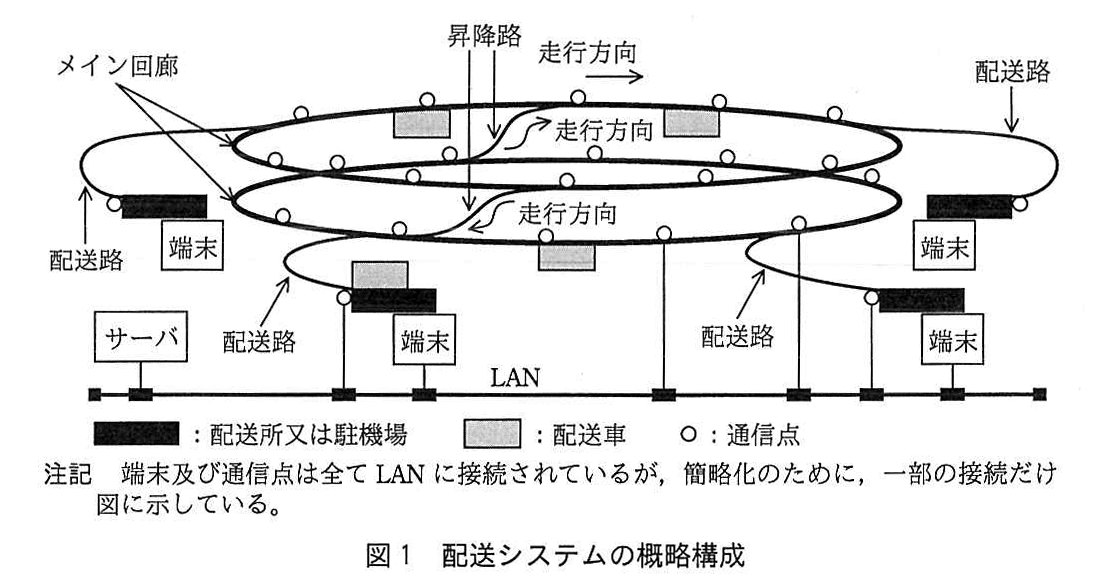
開発中の配送システムの概略構成を、図1に示す。配送システムは、配送システムを制御するサーバ、各フロアの天井に配置された一方通行のメイン回廊、配送品の授受を行う配送所、メイン回廊と配送所を結ぶ双方向の配送路、配送品を運ぶ自走式の配送車(全長30センチメートル)、各フロアを結ぶ一方通行の昇降路、メイン回廊と配送路又は昇降路を結ぶ分岐部(全て同じ構成)、配送要求及び配送状況を確認するための端末などから構成される。分岐部周辺以外のメイン回廊には、位置確認及び配送車と通信を行うための通信点が5メートル間隔で設置されている。
待機中の配送車は配送所、又は各フロアに設置されている駐機場で配送の指示を待っている。また、配送車は通信点間及び各配送路には同時に1台しか入れない。
〔配送要求〕
配送を依頼する部署(以下、依頼元という)は、端末を操作してサーバに対して配送要求を送ることによって、配送先への配送を依頼する。配送品を依頼元の配送所(以下、自配送所という)の配送車に格納する。
〔サーバの動作〕
サーバの動作は次のとおりである。
① 配送システムの配送車全ての位置及び分岐部の状態を把握・管理する。
② 通信点を介して配送車に、減速、停止、発進、加速及び速度を指示する。
③ 配送要求に対して、配送先への配送ルートを求めて配送計画を作成する。
④ 自配送所に配送車がない場合には、近くの駐機場から待機中の配送車を当該配送所に誘導する。
⑤ 作成した配送計画に基づいて、通信点ごとに配送車と通信して配送を行う。
⑥ 配送車が配送先の配送所に到着したことを通信点を介した通信で確認すると、サーバは、依頼元と配送先の端末に配送が完了したことを通知する。
⑦ 端末の操作に応じて、配送計画と配送状況を回答する。
〔配送車の構成〕
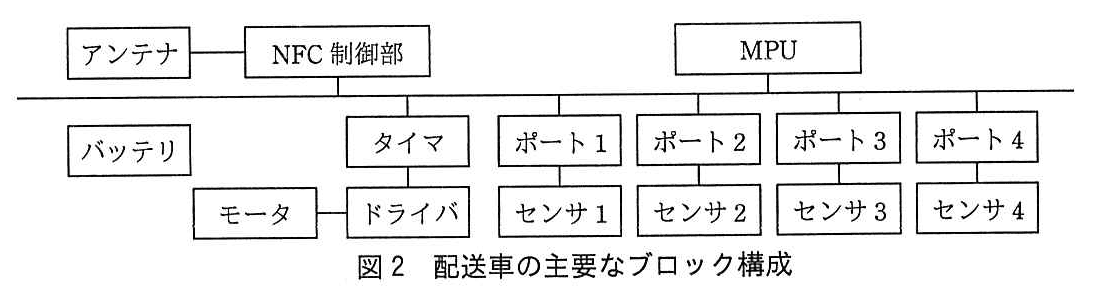
配送車の主要なブロック構成を図2に示す。配送車の全長は30センチメートルで、主要部分は次のとおりである。
・全体を制御するMPU
・モータ
・タイマからの信号でモータを駆動するドライバ
・サーバと通信を行うために、通信点と近距離無線通信(以下、NFCという)を行うNFC制御部
・進行方向の配送車との距離を検知するためのセンサ
配送車は1メートル/秒で加速・減速し、配送時には、1メートル/秒で走行する。配送車はバッテリで動作するので、できるだけ消費電力が少なくなるように制御する必要がある。
〔赤外線LEDとセンサ〕
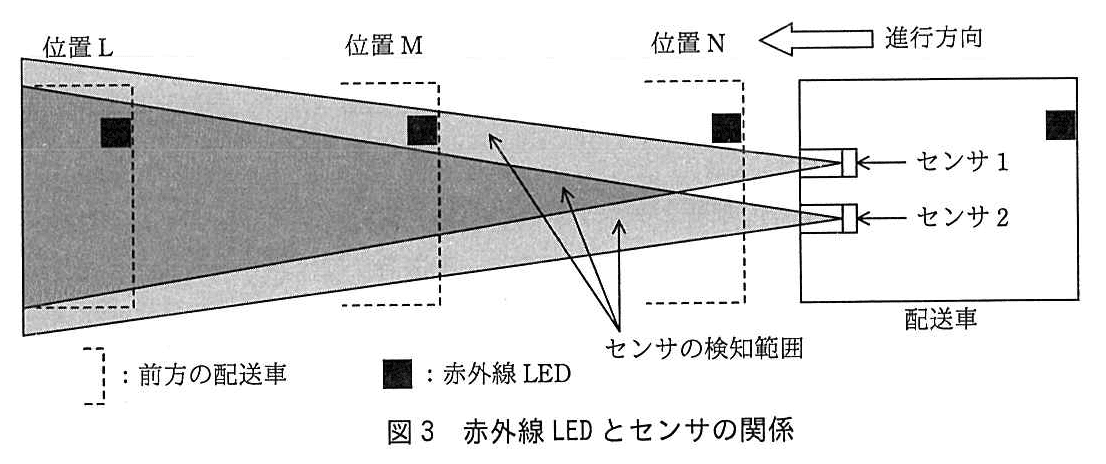
配送車には、衝突防止用として前方と後方にそれぞれ赤外線LEDと二つのセンサが設置されている。赤外線LEDとセンサの関係を図3に示す。図3では進行方向で使用する赤外線LEDとセンサだけを表示している。センサは進行方向の一定範囲だけ検知する。赤外線LEDがセンサの検知範囲内にあるときだけポートは“1”と判断する。
図3について、前方の配送車の位置に対するポート1、2の判断と処理は次のように行われる。
・赤外線LEDがセンサの検知範囲内にないとき、ポート1、2は、“0、0”と判断する。
・前方の配送車が位置Lにあると、“e”と判断する。
・前方の配送車が位置Mまで近づいたときには、“f”と判断する。
・“e”から“f”に変化したときには、衝突防止のために減速する。
・前方の配送車が位置Nまで近づいたときには、“g”と判断する。
〔NFC〕
NFCの通信速度は400kビット/秒である。アンテナは、配送車の側面中央に設置されている。通信可能領域に入ったことを検知するのに10ミリ秒、通信準備が完了するのに更に10ミリ秒掛かる。
〔モータ〕
使用するのはACモータで、互いに120度位相がずれた3相交流電流(以下、駆動電流という)で駆動する。回転数は駆動電流の周波数で決まり、回転方向は駆動電流の位相関係で決まる。配送車では、タイマの三つのPWM信号で制御する。
平らな場所でモータが一定速度で回転中の場合の消費電力は少なく、移動距離当たりの消費電力は配送車の速度にかかわらず一定と考えてよい。一方、配送車が、加速する場合及び昇降路又は配送路を上方へ移動する場合には消費電力は大きく、停止状態から発進する場合には更に大きくなる。
〔軌道〕
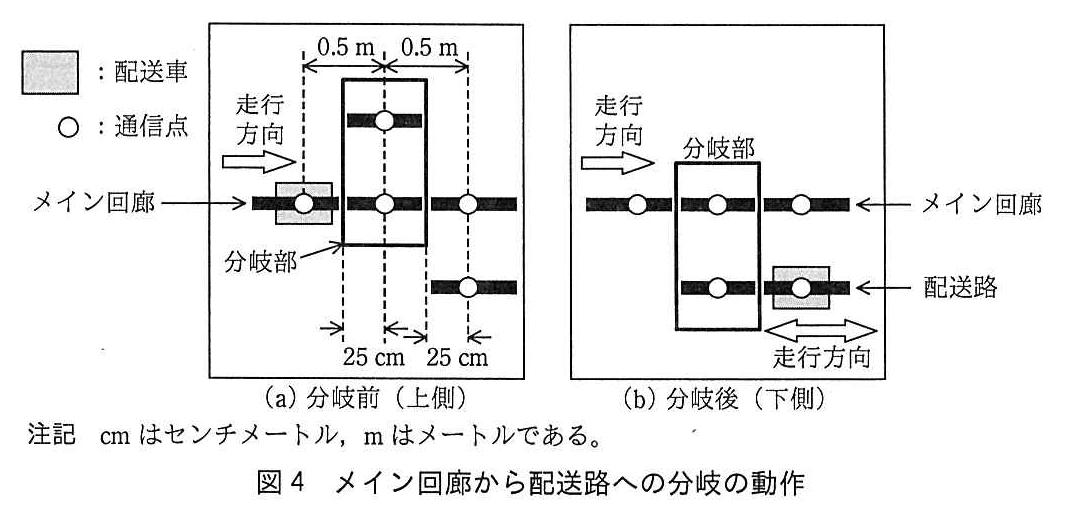
各フロアを巡るメイン回廊は、長さ0.5メートルの分岐部で昇降路又は配送路と結ばれている。メイン回廊から配送路への分岐の動作を図4に示す。分岐部周辺の通信点は、図4に示す位置に設置されている。メイン回廊から配送路への分岐の動作においては、配送車は、分岐部の中央で停止した後、分岐部と一緒に移動する。分岐部は、図4に示す上側から下側まで、又はその逆に移動する。
他のフロアに移動する配送車1と配送車2が5メートル間隔で昇降路への分岐部に差し掛かったときの分岐部周辺の状態を図5に示す。
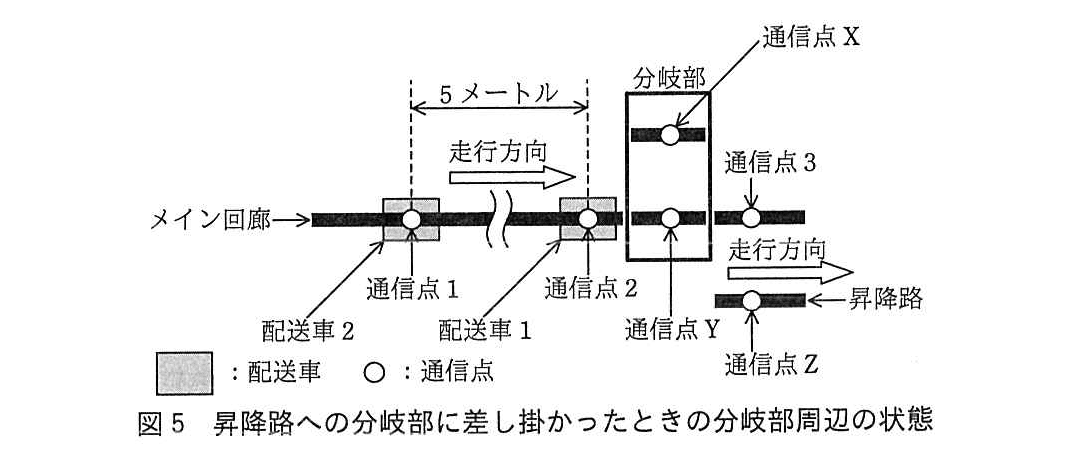
分岐部周辺には走行方向に0.5メートル間隔で通信点(2、3、X、Y、Z)が配置されている。図5の場合の分岐は次のように行われる。
配送車1はaで分岐部に接近したことを検知して、bを開始する。配送車1がbを開始した1秒後に分岐部のcで停止したことを検知したサーバは、分岐部を昇降路側(下側)に移動させる。2秒掛けて移動が完了すると、配送車1を昇降路に進行させる。配送車1が昇降路に移動したことを検知したサーバは、分岐部をメイン回廊側(上側)に戻す。ここで、通信点を介した通信時間が無視できるものとすると、配送車1がaで分岐部に接近したことを検知してから分岐部をメイン回廊側(上側)に戻すまでの処理には6秒掛かる。このとき、配送車2が1メートル/秒で走行すると、分岐部の移動が間に合わないことになる。そこで、消費電力が少なくなるように、配送車2には通信点1でdを指示しておく必要がある。
設問1:サーバでの配送システムの制御について、(1)、(2)に答えよ。
設問1(1)
問題文を見る通信点では、配送車のアンテナの中央が通信点の前後4センチメートルの範囲内で通信できる。配送車が通信点を1メートル/秒で通過したとき、最大何kバイトのデータをやり取りできるか。答えは小数第2位を四捨五入して、小数第1位まで求めよ。ここで、NFCは16バイトのデータを200ビットで通信するものとする。
模範解答
1.9
解説
解答の導き方
通信点の前後4センチメートルの範囲内で通信できるため、配送車のアンテナが通信可能な距離は、前後を合わせて8センチメートルです。メートルに直すとメートルです。
配送車はメートル/秒で通過するので、通信可能な時間は次のとおりです。
ただし、通信可能領域に入ったことの検知に10ミリ秒、通信準備に更に10ミリ秒掛かります。この時間はデータのやり取りに使えないため、実際に通信できる時間はミリ秒です。
通信速度は400kビット/秒なので、60ミリ秒間に通信できるビット数は次のとおりです。
さらに、問題文では「16バイトのデータを200ビットで通信する」とあります。したがって、24,000ビットでやり取りできるデータ量は次のように求められます。
小数第2位を四捨五入して小数第1位まで求めると、1.9kバイトです。
誤りやすいポイント
- 通信可能な距離を前後合わせて8センチメートルではなく、4センチメートルとして計算しないようにします。
- 通信可能時間の80ミリ秒から、領域に入ったことの検知時間と通信準備時間の合計20ミリ秒を差し引きます。
- 400kビット/秒をそのままデータ量に換算せず、16バイトを200ビットで通信するという条件も反映します。
- ビットをバイトに換算するだけでなく、与えられた16バイトと200ビットの比率を使います。
FAQ
Q: なぜ通信可能時間から検知時間と通信準備時間を差し引くのですか?
A: その時間は通信領域の検知と通信準備に使われ、配送データをやり取りできる時間ではないためです。
A: その時間は通信領域の検知と通信準備に使われ、配送データをやり取りできる時間ではないためです。
Q: 16バイトを200ビットで通信する条件は、どう使いますか?
A: 通信したビット数にを掛けて、実際のデータ量であるバイト数に換算します。
A: 通信したビット数にを掛けて、実際のデータ量であるバイト数に換算します。
Q: 小数第1位までの答えになるのはなぜですか?
A: 計算結果の1.92kバイトを、小数第2位で四捨五入するためです。
A: 計算結果の1.92kバイトを、小数第2位で四捨五入するためです。
関連キーワード: 通信速度、通信時間、ビット換算、データ量計算、四捨五入

設問1(2)
問題文を見る模範解答
a:通信点2
b:減速制御
c:中央
d:減速
解説
解答の導き方
この設問では、配送車1が分岐部を通過するために必要な時間を確認し、その間に後続の配送車2が分岐部へ到着しないよう、どの通信点でどの制御を行うかを考えます。
-
図5では、配送車1が分岐部に近づく手前に通信点2があります。通信点2から分岐部の中央までは0.5メートルです。配送車1は配送時に1メートル/秒で走行し、加速・減速の大きさは1メートル/秒です。
1メートル/秒で走行している配送車が減速して停止するまでの時間は1秒、移動距離は0.5メートルです。したがって、通信点2で分岐部への接近を検知して減速を始めれば、分岐部の中央で停止できます。よって、[a]は通信点2、[b]は減速制御です。 -
配送車1は、減速を開始してから1秒後に分岐部の中央で停止します。分岐部はそこから2秒掛けて昇降路側へ移動し、配送車1が昇降路へ進んだ後、メイン回廊側へ戻ります。問題文にあるとおり、通信点での通信時間を無視すると、この一連の処理には合計6秒掛かります。したがって、[c]は中央です。
-
配送車2は通信点1におり、配送車1のいる通信点2から5メートル後方にいます。配送車2が1メートル/秒のまま走行すると、通信点2まで5秒で進みます。配送車1の分岐部通過と復帰には6秒掛かるため、配送車2がそのまま進めば、分岐部がメイン回廊側へ戻る前に到着してしまいます。
-
そこで、配送車2には通信点1で速度を落とす指示を出します。本文では、停止状態からの発進は消費電力が特に大きいと説明されています。分岐部が戻るまで待たせるために停止させるのではなく、走行を続けながら速度を落とすのが適切です。よって、[d]は減速です。
誤りやすいポイント
- 配送車1が停止する位置を、分岐部の手前と考えないようにします。図5の分岐部にある通信点Yの位置が分岐部の中央です。
- 配送車1の減速に必要な時間と、分岐部が移動する時間を混同しないようにします。減速開始から中央で停止するまでに1秒掛かり、その後に分岐部の移動などが続きます。
- 配送車2を停止させるのではなく、速度を落とします。停止と発進を行うと消費電力が大きくなるためです。
- 配送車2の到着時間は、配送車1との距離5メートルを速度1メートル/秒で進む時間として考えます。分岐部の処理時間6秒より到着が早いため、減速が必要です。
FAQ
Q: 配送車1が通信点2で減速を始める理由は何ですか?
A: 通信点2から分岐部の中央までが0.5メートルで、1メートル/秒から1メートル/秒で減速すると、停止までに進む距離が0.5メートルだからです。
A: 通信点2から分岐部の中央までが0.5メートルで、1メートル/秒から1メートル/秒で減速すると、停止までに進む距離が0.5メートルだからです。
Q: 配送車2を停止させるのではなく、減速させるのはなぜですか?
A: 本文では、停止状態から発進する場合の消費電力が特に大きいと説明されています。停止・発進を避け、速度を落として走行を続けることで消費電力を抑えます。
A: 本文では、停止状態から発進する場合の消費電力が特に大きいと説明されています。停止・発進を避け、速度を落として走行を続けることで消費電力を抑えます。
Q: 配送車2がそのまま走ると、なぜ分岐部の移動が間に合わないのですか?
A: 配送車2は配送車1から5メートル後方にいるため、1メートル/秒で走ると5秒で追いつきます。一方、分岐部が戻るまでには6秒掛かるためです。
A: 配送車2は配送車1から5メートル後方にいるため、1メートル/秒で走ると5秒で追いつきます。一方、分岐部が戻るまでには6秒掛かるためです。
関連キーワード: 減速制御、運動距離、通信点、消費電力、分岐部
設問2:配送車の制御について、(1)~(4)に答えよ。
設問2(1)
問題文を見る図4に示すように、配送車が分岐部でメイン回廊から配送路に移動するとき、分岐部に接近した配送車は、モータの駆動電流をどのように制御するか。15字以内で述べよ。
模範解答
周波数を徐々に低くする。
解説
解答の導き方
問われているのは、分岐部に近づいた配送車が、分岐部で停止するまでにモータの駆動電流をどう制御するかです。
本文には、ACモータの「回転数は駆動電流の周波数で決まり」とあります。したがって、駆動電流の周波数を下げると、モータの回転数が下がり、配送車の速度も落ちます。
また、分岐部の動作では「分岐部の中央で停止した後」に分岐部と一緒に移動します。分岐部へ近づくにつれて速度を落とし、中央で停止できるようにするには、駆動電流の周波数を一度に大きく下げるのではなく、少しずつ下げます。よって、周波数を徐々に低くする制御が適切です。
誤りやすいポイント
- 駆動電流の位相関係と周波数の役割を混同しないようにします。本文では、回転方向は位相関係で、回転数は周波数で決まると説明されています。
- 周波数を高くするのではなく、減速のために低くします。
- 分岐部で停止する必要があるからといって、接近時に急に停止させる制御ではありません。問われているのは、接近しながら段階的に減速する方法です。
FAQ
Q: 位相関係を変えて減速するのですか?
A: いいえ。本文では、位相関係は回転方向を決めるものとされています。回転数を下げるには、駆動電流の周波数を低くします。
A: いいえ。本文では、位相関係は回転方向を決めるものとされています。回転数を下げるには、駆動電流の周波数を低くします。
Q: なぜ周波数を徐々に低くするのですか?
A: 配送車は分岐部の中央で停止する必要があります。接近しながら徐々に周波数を下げることで、回転数を落として停止につなげます。
A: 配送車は分岐部の中央で停止する必要があります。接近しながら徐々に周波数を下げることで、回転数を落として停止につなげます。
Q: PWM信号は何のために使いますか?
A: 本文では、配送車がタイマの三つのPWM信号でモータを制御すると説明されています。モータを動かす駆動電流を制御するための手段です。
A: 本文では、配送車がタイマの三つのPWM信号でモータを制御すると説明されています。モータを動かす駆動電流を制御するための手段です。
関連キーワード: ACモータ、駆動電流、周波数、減速、PWM信号
設問2(2)
問題文を見る図4に示す分岐部で、配送車が配送路からメイン回廊に移動するとき、メイン回廊側に移動した配送車は、モータの駆動電流をどのように制御するか。30字以内で述べよ。
模範解答
位相関係を逆転させ、周波数を徐々に高くする。
解説
解答の導き方
この設問では、配送路から分岐部を通ってメイン回廊に移った配送車が、モータの駆動電流をどう制御するかを考えます。
まず、図4ではメイン回廊の走行方向は一方通行で、配送路は双方向です。配送車は配送路から分岐部に入り、分岐部がメイン回廊側に移動した後、メイン回廊の走行方向に進めるようにする必要があります。そのため、配送路から分岐部に入るときの進行方向とは反対向きに動き出すことになります。
次に、モータの制御方法を確認します。本文には「回転方向は駆動電流の位相関係で決まる」とあります。したがって、進行方向を反転させるには、駆動電流の位相関係を逆転させます。
また、本文には「回転数は駆動電流の周波数で決まり」とあります。分岐部では配送車が停止しているため、メイン回廊に向けて発進するときは、周波数を徐々に高くして加速させます。よって、位相関係を逆転させて進行方向を変え、周波数を徐々に高くする制御になります。
誤りやすいポイント
- 位相関係と周波数の役割を取り違えないようにします。位相関係は回転方向、周波数は回転数を決めます。
- 周波数を変えるだけでは、モータの回転方向は反転しません。
- 発進時に周波数を一気に高くするのではなく、徐々に高くして加速させます。
FAQ
Q: なぜ位相関係を変える必要があるのですか?
A: 配送車がメイン回廊の一方通行の走行方向に進めるよう、配送路から分岐部に入るときとは反対向きに走行させるためです。
A: 配送車がメイン回廊の一方通行の走行方向に進めるよう、配送路から分岐部に入るときとは反対向きに走行させるためです。
Q: 周波数を高くすると、何が変わりますか?
A: モータの回転数が上がり、配送車を加速させられます。走行方向を変える働きはありません。
A: モータの回転数が上がり、配送車を加速させられます。走行方向を変える働きはありません。
Q: 位相関係を逆転させるだけで、配送車はすぐに走行速度になりますか?
A: いいえ。位相関係の逆転で回転方向を変えたうえで、周波数を徐々に高くして走行速度まで加速させます。
A: いいえ。位相関係の逆転で回転方向を変えたうえで、周波数を徐々に高くして走行速度まで加速させます。
関連キーワード: ACモータ、三相交流、位相制御、周波数制御、加速制御
設問2(3)
問題文を見る〔赤外線LEDとセンサ〕の記述中のe~gに入れる適切な字句を答えよ。
模範解答
e:1, 1
f:1, 0
g:0, 0
解説
解答の導き方
この設問では、前方の配送車の赤外線LEDをセンサ1とセンサ2が検知するかどうかを、位置L、位置M、位置Nごとに判断します。
まず、図2ではセンサ1がポート1に、センサ2がポート2につながっています。したがって、判断結果は「ポート1、ポート2」の順に並べます。また、問題文に「赤外線LEDがセンサの検知範囲内にあるときだけポートは“1”」とあるので、範囲内なら1、範囲外なら0です。
図3の位置Lでは、前方の配送車の赤外線LEDがセンサ1とセンサ2の検知範囲の重なった部分にあります。両方のセンサが検知するため、ポート1、ポート2の順に「1, 1」となり、これがeに入ります。
位置Mでは、LEDはセンサ1だけの検知範囲内にあり、センサ2の検知範囲外です。したがって、ポート1は1、ポート2は0となり、fは「1, 0」です。問題文では、この状態への変化を衝突防止のための減速のきっかけとしています。
位置Nでは、LEDがどちらのセンサの検知範囲にも入っていません。両方のポートが0になるため、gは「0, 0」です。
誤りやすいポイント
- ポートの並びをセンサ2、センサ1の順にしてしまう誤りです。図2での接続に従い、ポート1、ポート2の順に判断します。
- センサの検知範囲が重なる位置Lでは、片方だけが反応すると誤解しやすいです。LEDが両方の範囲内にあるため、両方が1になります。
- 位置Nで「前方に配送車がいない」と判断するのは誤りです。0, 0が示すのは、LEDが両方の検知範囲外にあることです。
FAQ
Q: ポートの値が1になる条件は何ですか?
A: 赤外線LEDが、そのポートにつながるセンサの検知範囲内にあることです。
A: 赤外線LEDが、そのポートにつながるセンサの検知範囲内にあることです。
Q: 位置Mでポート1が1、ポート2が0になるのはなぜですか?
A: 位置MのLEDはセンサ1の検知範囲内ですが、センサ2の検知範囲外にあるためです。
A: 位置MのLEDはセンサ1の検知範囲内ですが、センサ2の検知範囲外にあるためです。
Q: 位置Nの「0, 0」は、前方に配送車がいないという意味ですか?
A: いいえ。LEDが両方のセンサの検知範囲外にあるという意味です。
A: いいえ。LEDが両方のセンサの検知範囲外にあるという意味です。
関連キーワード: 赤外線センサ、センサの検知範囲、ポート入力、衝突防止制御
設問2(4)
問題文を見るメイン回廊で走行方向が混雑したときの制御について、(a)、(b)に答えよ。
(a)走行方向が混雑してきたことは、何が管理している情報で知ることができるか。センサからの情報以外で答えよ。
(b)配送車の速度を落として、なるべくモータが停止と発進を頻繁に繰り返さないように制御する。この目的を15字以内で述べよ。
模範解答
(a):サーバ
(b):消費電力を少なくするため
解説
解答の導き方
(a)は、混雑をセンサ情報以外の何によって把握できるかを問うています。サーバの動作には、配送車全ての位置と分岐部の状態を「把握・管理する」とあります。各配送車の位置を管理していれば、走行方向に車両が集まっている状態を確認できます。したがって、混雑を知るために管理しているのはサーバです。
(b)は、速度を落とすこと自体ではなく、モータの停止と発進を頻繁に繰り返さないようにする目的を問うています。モータの説明では、平らな場所を一定速度で走る場合、移動距離当たりの消費電力は「配送車の速度にかかわらず一定」とされています。一方、加速時は消費電力が大きく、停止状態から発進する場合には「更に大きくなる」とあります。
そのため、速度を調整して停止と発進の繰り返しを避ける目的は、消費電力を少なくすることです。単に速度を下げれば移動距離当たりの消費電力が小さくなる、という意味ではありません。
誤りやすいポイント
- (a)を車載センサの役割と混同しないようにします。設問はセンサ情報以外を指定しており、配送車の位置を把握・管理する主体に着目します。
- (b)は「速度を落とすこと」そのものを目的と考えないようにします。問題文では、速度を落として停止と発進の頻度を抑えることが目的につながっています。
- 速度が低いほど移動距離当たりの消費電力が小さい、と判断しないようにします。問題文には、速度にかかわらず一定とあります。
FAQ
Q: 混雑は、配送車の位置情報からどのように分かりますか?
A: サーバが管理する配送車の位置を確認し、走行方向に複数の車両が集まっているかを判断します。
A: サーバが管理する配送車の位置を確認し、走行方向に複数の車両が集まっているかを判断します。
Q: 速度を下げれば、必ず移動距離当たりの消費電力も下がりますか?
A: いいえ。問題文では移動距離当たりの消費電力は速度によらず一定とされています。停止と発進の繰り返しを減らし、消費電力の大きい動作を避けることがポイントです。
A: いいえ。問題文では移動距離当たりの消費電力は速度によらず一定とされています。停止と発進の繰り返しを減らし、消費電力の大きい動作を避けることがポイントです。
関連キーワード: サーバ制御、位置管理、走行制御、加減速制御、消費電力
設問3:通信点間や配送路に複数台の配送車が同時に入れるように仕様を変更することにした。この仕様の変更に関して、(1)、(2)に答えよ。
設問3(1)
問題文を見る図4に示す分岐部での制御だけでは、1台目の配送車が配送路に移動した後の(b)分岐後(下側)の状態のときにメイン回廊から2台目の配送車が配送路に入ろうとすると問題が生じる。そこで、分岐部をどのように制御するか検討した。その結果、1台目の配送車が配送路からメイン回廊に出ていく予定があるときは、2台目の配送車をメイン回廊で待たせ、1台目の配送車がメイン回廊に出ていった後で2台目の配送車を分岐部に進入させることにした。1台目の配送車が配送路から出ていく予定がないときに、あらかじめ行うべき分岐部の制御を、40字以内で述べよ。
模範解答
2台目の配送車が分岐部に接近する前に分岐部を上側に移動しておく。
解説
解答の導き方
問われているのは、1台目の配送車が配送路に入った後、配送路から出ていく予定がない場合に、2台目が近づく前に分岐部をどう制御するかです。
図4では、分岐部が上側(a)にあるとき、分岐部の中の下側の帯がメイン回廊とつながっています。メイン回廊を走ってきた配送車はこの帯の上(分岐部の中央)で停止し、分岐部が下側へ移動するとこの帯が配送路とつながるので、配送車は配送路へ進めます。1台目が配送路へ移動した後も分岐部が下側にある状態が、図4の(b)です。このとき、メイン回廊とつながっているのは分岐部の上側の帯です。分岐部は上側と下側の間しか移動しないため、この帯の上に2台目が乗っても、分岐部をさらに下げて配送路につなぐことはできません。つまり、2台目を配送路へ入れるには、分岐部が上側にある状態で2台目を分岐部に進入させる必要があります。
1台目に配送路から出ていく予定がある場合は、1台目をメイン回廊へ出すときに分岐部が上側へ戻るので、問題文のとおり、2台目をメイン回廊で待たせ、1台目が出ていった後に2台目を分岐部へ進入させられます。一方、1台目に退出予定がない場合は、分岐部が下側のまま残り、1台目が出ていくのを待って分岐部を切り替えることができません。そのため、2台目の到着後に切替えを始めるのではなく、2台目が分岐部に接近する前に、分岐部を上側へ移動しておきます。
誤りやすいポイント
- 1台目が配送路に入った後は、分岐部を下側のままにしておけばよいと考えることです。下側のままでは、メイン回廊から来た2台目は配送路につながらない上側の帯に乗ることになり、配送路へ入れません。
- 1台目に退出予定がある場合の制御と、退出予定がない場合の制御を混同することです。退出予定がある場合は1台目の退出を待てますが、退出予定がない場合は分岐部を先に切り替えておく必要があります。
- 2台目が分岐部に到着してから切替えればよいと考えることです。求められている制御は、2台目の接近前に行うものです。
FAQ
Q: なぜ2台目が近づく前に分岐部を動かすのですか?
A: 分岐部が下側のままだと、2台目は配送路につながらない上側の帯に乗ってしまいます。2台目が乗る前に、メイン回廊から配送路へ進める上側の状態に戻しておくためです。
A: 分岐部が下側のままだと、2台目は配送路につながらない上側の帯に乗ってしまいます。2台目が乗る前に、メイン回廊から配送路へ進める上側の状態に戻しておくためです。
Q: 1台目に退出予定がある場合も、同じように先に分岐部を動かしますか?
A: その場合は、問題文の方針どおり、2台目をメイン回廊で待たせ、1台目が退出した後に2台目を進入させます。
A: その場合は、問題文の方針どおり、2台目をメイン回廊で待たせ、1台目が退出した後に2台目を進入させます。
関連キーワード: 分岐制御、経路制御、車両間隔管理、排他制御
設問3(2)
問題文を見る走行方向の混雑が原因で、通信点以外で配送車が停止するとサーバとの通信ができなくなる。このとき、配送車がとるべき動作を、30字以内で述べよ。
模範解答
センサを用いて、前方の配送車に追従して移動する。
解説
解答の導き方
-
設問では、混雑のために配送車が通信点以外で停止すると、サーバと通信できなくなる状況を考えます。つまり、その場所ではサーバから次の指示を受けられないため、配送車自身が動作を決める必要があります。
-
配送車には「進行方向の配送車との距離を検知するためのセンサ」があります。このセンサの情報を使えば、前方の配送車との距離に応じて走行を調整できます。
-
したがって、サーバとの通信ができない間は、センサで前方の配送車との距離を確認しながら、その車に合わせて走行します。これが、前方の配送車に追従して移動する制御です。
誤りやすいポイント
- 通信点以外ではサーバと通信できないため、サーバから逐次指示を受ける前提で考えないようにします。
- 配送車には前方の配送車との距離を検知するセンサがあります。ここでは、その情報を用いた配送車側の制御がポイントです。
- 前方の配送車を検知したら直ちに停止すると考えるのではなく、距離に応じて追従して移動する制御として捉えます。
FAQ
Q: 通信点以外で停止した配送車は、サーバの指示を待てばよいのですか?
A: その場所ではサーバと通信できないため、前方の配送車との距離をセンサで検知し、配送車自身で走行を調整します。
A: その場所ではサーバと通信できないため、前方の配送車との距離をセンサで検知し、配送車自身で走行を調整します。
Q: 追従するために使う情報は何ですか?
A: 配送車に搭載されたセンサが検知する、前方の配送車との距離です。
A: 配送車に搭載されたセンサが検知する、前方の配送車との距離です。
Q: 前方の配送車との距離をどの値に保つかまで答える必要がありますか?
A: 問題文には具体的な距離の指定がないため、距離の数値ではなく、センサを用いて前方の配送車に追従する動作を述べます。
A: 問題文には具体的な距離の指定がないため、距離の数値ではなく、センサを用いて前方の配送車に追従する動作を述べます。
関連キーワード: 赤外線センサ、追従制御、車間距離制御、衝突防止、通信制御

