
エンベデッドシステムスペシャリスト 2023年 午後1 問01
建設機械の自動・自律運転システムに関する次の記述を読んで、設問に答えよ。
A社は、ICTを活用した自動・自律運転の建設機械が相互に連携して土木工事を行うシステム(以下、SDシステムという)を開発した。SDシステムは、クラウドサービスで工事の計画を立案し、複数台の建設機械の連携動作を管理する(以下、これらをSDサービスという)ことで、大規模な土木工事を少人数で効率的に行うことができる。
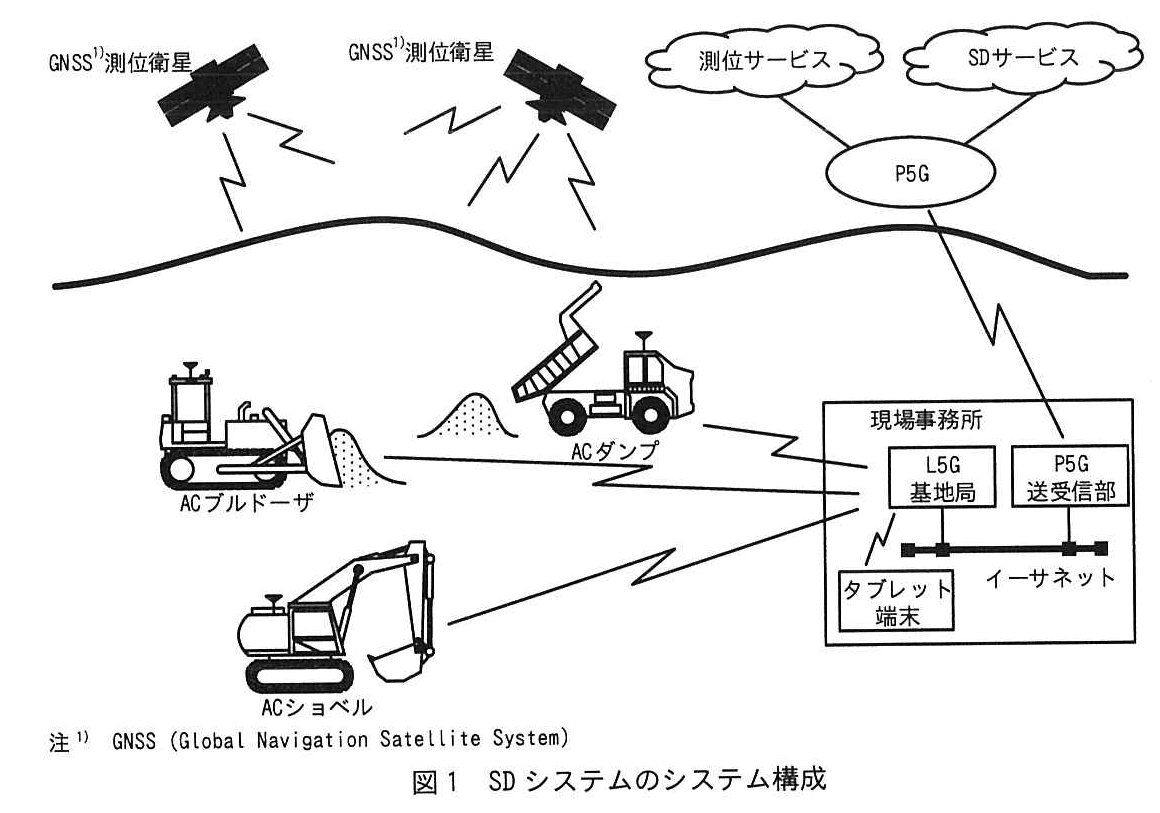
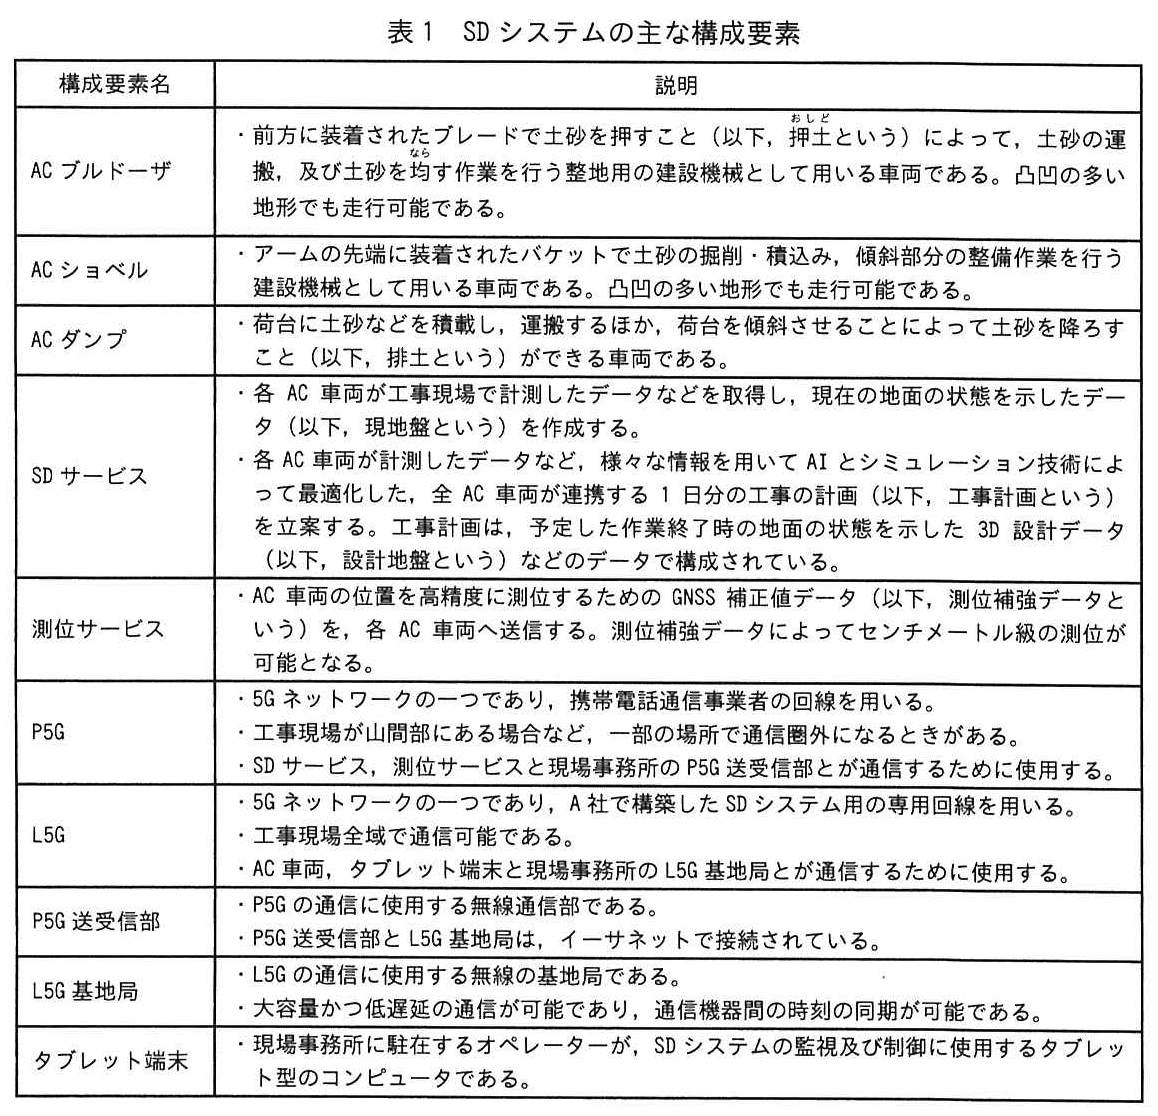
山間部にあるダムの工事現場内で、SDシステムを用いて、自動・自律運転可能な、ブルドーザ(以下、ACブルドーザという)、ショベルカー(以下、ACショベルという)、及びダンプカー(以下、ACダンプという)の車両(以下、ACブルドーザ、ACショベル及びACダンプを総称してAC車両という)を連携させて、土木工事を行うことになった。A社で構築したローカル5Gネットワーク(以下、L5Gという)を介して、各AC車両間、タブレット端末、現場事務所のL5G基地局を接続する。また、パブリック5Gネットワーク(以下、P5Gという)を介して、SDサービス、測位サービス、現場事務所のP5G送受信部を接続する。SDシステムのシステム構成を図1に、SDシステムの主な構成要素を表1に示す。
〔SDシステム導入前の土木工事〕
土木工事の一つに、ブルドーザが、ダンプカーによって排土された土砂山を数回に分けて突き崩し、押土を行いながら設計の内容に従って土砂を均す作業(以下、敷均しという)がある。
運転者が従来式のブルドーザに搭乗して敷均しを行っていた頃は、設計担当者が作成した工事の計画を基にして、測量担当者が事前に工事現場を測量し、基準地点を設置しておき、運転者がブルドーザを頻繁に乗り降りして設計目標を満たせるように作業結果を目視確認する必要があった。運転者は、ブルドーザの運転席に乗り込み、車速計などの計器と周囲を見ながらレバーなどを操作してブルドーザの運転を行っていた。凸凹の多い地形を走行するときにはブルドーザの車体が傾斜するので、熟練した運転技術を要した。
〔SDシステム導入後の土木工事の例〕
SDシステムでの土木工事では、設計地盤を目標にして、ACブルドーザでの高精度の敷均しを実現することができる。オペレーターが次の手順で作業を実施する。
① オペレーターがタブレット端末でSDサービスに指示を出し、SDサービスから全AC車両に起動指令を送信する。各AC車両は、自己診断を実施し、異常がないことを確認する。
② 各AC車両は、SDサービスで作成された工事計画を取り込む。工事計画には、設計地盤のほか、ACブルドーザの敷均し範囲、ACダンプが運搬してきた土砂を排土する予定位置(以下、排土位置という)などが複数登録されている。
③ オペレーターがタブレット端末でSDサービスに指示を出し、SDサービスから全AC車両に工事開始指令を送信する。ACブルドーザとACダンプは、工事開始指令を受信し、自動・自律運転を開始する。
④ ACダンプは、L5G経由でACブルドーザの位置を常時把握し、排土位置まで移動して排土する。
⑤ ACブルドーザも同様にACダンプの位置を常時把握し、排土位置に向かって移動し、ACダンプの排土が完了するまで待機する。
⑥ ACダンプは、排土後に、排土完了をACブルドーザに通知し、工事現場内にある所定の土砂の積込み位置まで移動する。
⑦ ACブルドーザは、排土された土砂をブレードで押土しながら走行することによって(以下、押土されている土砂を押土土砂という)、敷均しを実施し、進捗状況をSDサービスに送信する。
⑧ ACダンプは、土砂の積込みが完了すると進捗状況をSDサービスに送信する。
⑨ SDサービスは、各AC車両の進捗状況を常に把握し、機器故障などによって工事に遅れが発生した場合は、工事計画の見直しを実施して更新された工事計画を各AC車両に送信する。
〔SDシステムの遠隔監視制御〕
オペレーターは、AC車両の近くにいなくてもタブレット端末でSDサービスに指示を出し、SDサービスからAC車両への起動指令、工事開始指令を送信できるとともに、進捗状況を把握することができる。また、タブレット端末からのAC車両への非常停止指令は、SDサービスを介さず、送信できる。遠隔監視制御では、SDサービスが、AC車両などから受信したデータを用いて、設計地盤と現地盤の比較をリアルタイムで行う。その結果に基づき、タブレット端末に、設計地盤を3Dで描画した地図上に工事計画の完了/未完了の箇所を色分けして、工事の進捗状況を表示することができる。さらに、全AC車両の位置を表示することができる。
〔AC車両の概要〕
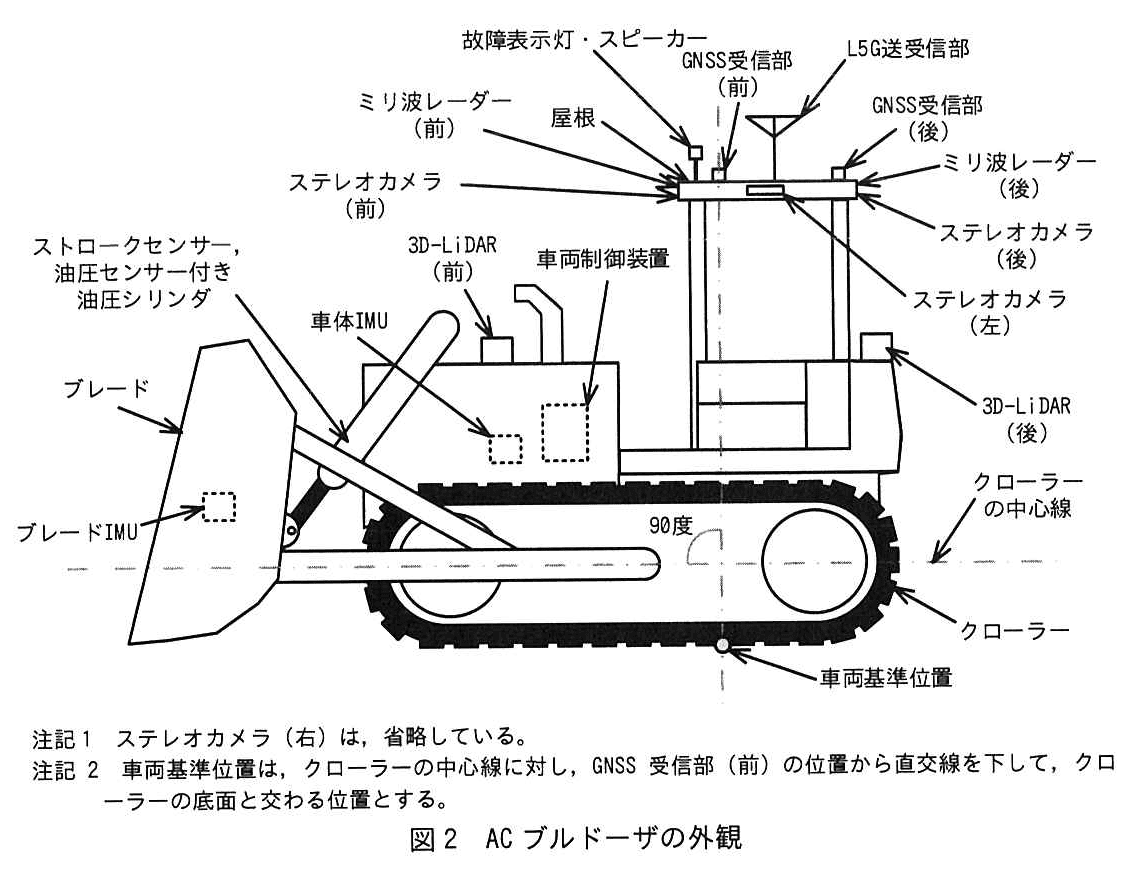
AC車両には、GNSS受信部、慣性計測ユニット(以下、IMUという)、3D-LiDAR、ステレオカメラ、ミリ波レーダー、L5G送受信部などの機器が搭載されている。
GNSS受信部は、GNSS測位衛星からの電波を受信する。AC車両ではGNSS測位方式(以下、G-測位という)を採用しており、GNSS測位衛星から受信したデータを基に、測位サービスが算出した測位補強データを使用して高精度な測位を可能にしている。G-測位では、1秒周期で車両の位置及び方位を更新する。
車体IMUは、3軸加速度、3軸角速度を計測し、車体の動きを計測するのに使用する。データ更新周期は1ミリ秒である。
3D-LiDARは、光を使ったリモートセンシング技術を用いて物体検知や対象物までの距離、及び対象物の光の反射率を計測し、敷均しの仕上がり確認などに使用する。計測したデータ(以下、点群データという)を、ほかの機器に送信する。1台の3D-LiDARで1秒間に3Mバイトの点群データを送信する。
ステレオカメラ、ミリ波レーダーは、自車の周辺監視に使用する。
L5G送受信部は、L5G基地局を介して、ほかのAC車両及びタブレット端末と通信したり、現場事務所のイーサネットで接続されたP5G送受信部を経由してSDサービス及び測位サービスと通信したりすることができる。
AC車両は、計測日時データ、3D-LiDARで取得した点群データ、作業中の工事の内容を示す作業記録データ、機器故障の内容などのデータを記録する。
〔ACブルドーザの外観及び機器構成〕
ACブルドーザには、〔AC車両の概要〕で説明されている機器のほか、次の機器などが搭載されている。
・ブレードIMUは、3軸加速度、3軸角速度を計測し、ブレードの動きを計測するために使用する。データ更新周期は1ミリ秒である。
・車両制御装置は、工事計画に基づいて、自車の自動・自律運転の計画(以下、運転計画という)を作成する。運転計画に基づき、走行経路、走行速度及びブレードの位置を自動制御して工事を行い、その結果を基に、運転計画を更新する。
・油圧シリンダは、ブレードの油圧制御に使用する。また、付属している、ストロークセンサーは車体に対するブレードの上下の位置、油圧センサーはブレードが押土土砂から受ける圧力などの計測に使用する。
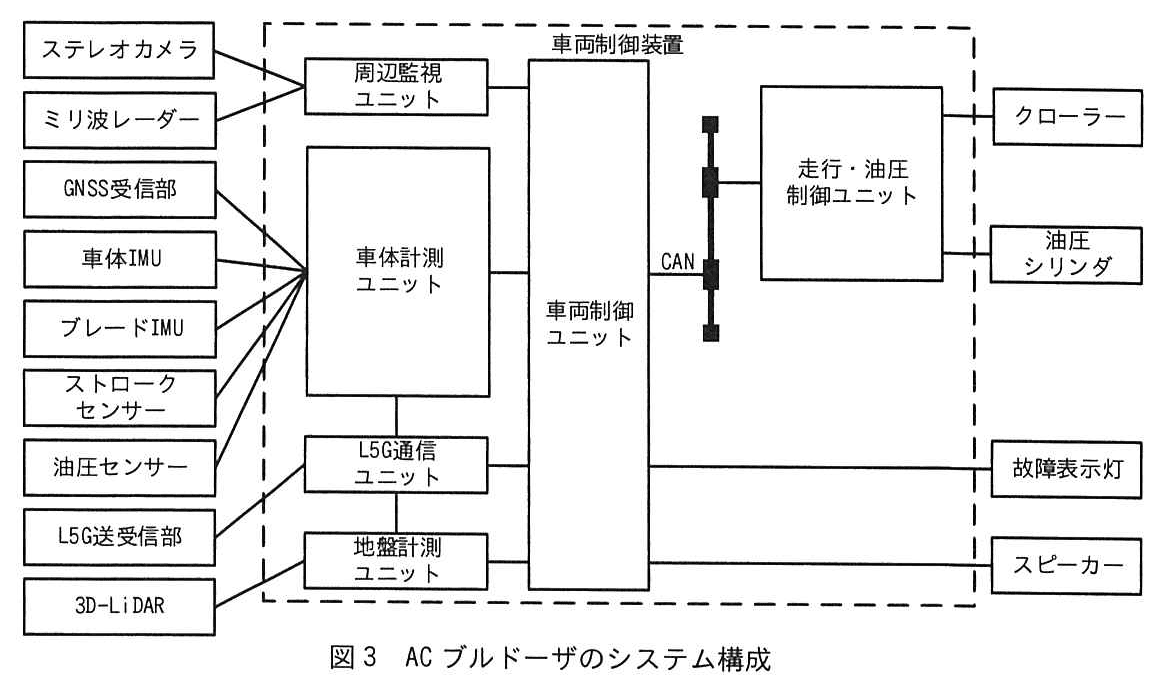
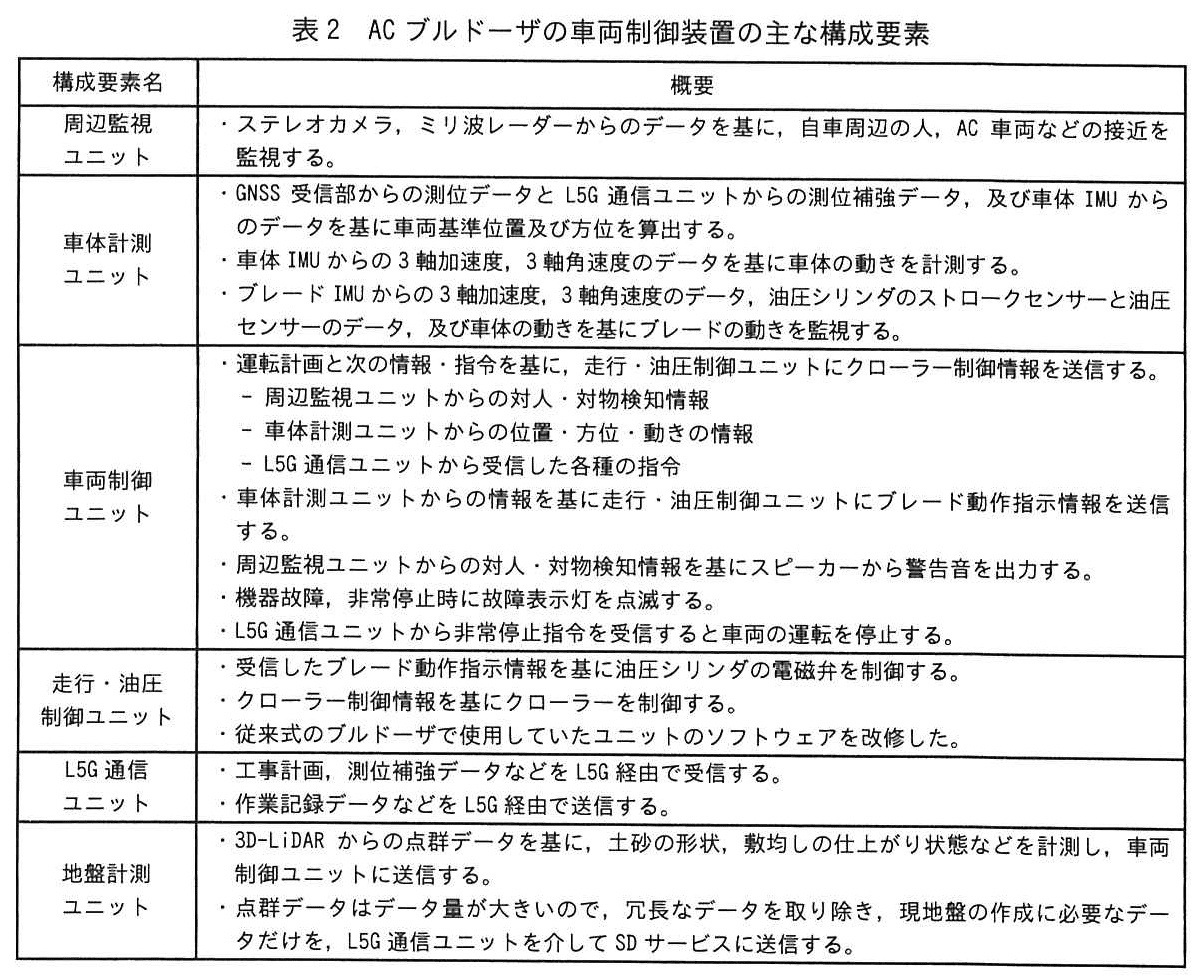
ACブルドーザの外観を図2に、ACブルドーザのシステム構成を図3に、ACブルドーザの車両制御装置の主な構成要素を表2に示す。
〔ACブルドーザの自動・自律運転と敷均し基本動作〕
オペレーターはタブレット端末でSDサービスに指示を出し、SDサービスからACブルドーザに起動指令を送信する。ACブルドーザの車両制御ユニットは、L5G通信ユニット経由で起動指令を受信すると、ACブルドーザを起動する。その後、ACブルドーザの自動・自律運転は、幾つかある動作パターンを切り替えて実施する。
ACブルドーザの敷均しを図4に示す。敷均しでは、ACブルドーザは設計地盤が示す地面の形と同じになるように、ブレードの下側の刃先(以下、ブレード下端という)を設計地盤が示す高さの-30mmから+30mmの範囲で高精度に制御して、押土土砂を使って、地盤を整形する。設計地盤が示す地面より現地盤が示す地面が低い場合には押土土砂で埋められ、高い場合には設計地盤が示す地面より上にある土砂が削られる。この動作を繰り返し、敷均しを完成させる。
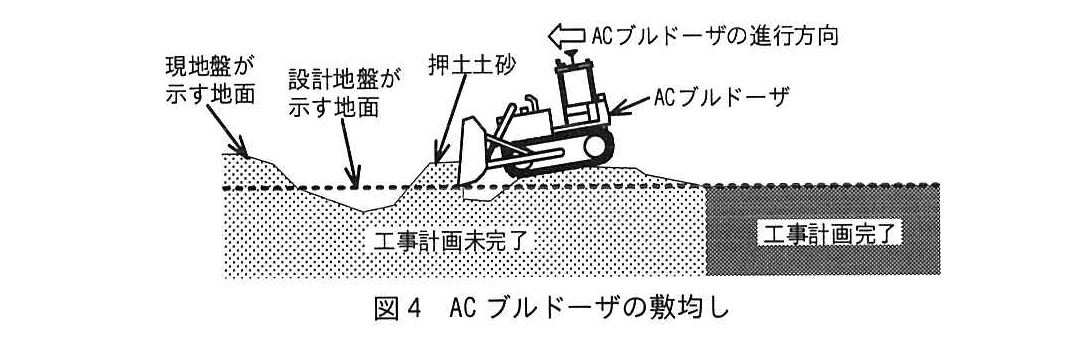
ACブルドーザの敷均しの動作パターンの一つの例として、基本パターンの手順を次に示す。
① 車両制御ユニットはSDサービスから工事計画及び現地盤をL5G通信ユニット経由で受信する。
② SDサービスから工事開始指令を受信すると、工事計画にある排土位置の近くに移動する。
③ ACダンプから排土完了を通知されると、車両制御ユニットは、工事計画にある設計地盤と現地盤の差分に基づいて運転計画を更新する。
④ 車両制御ユニットは、運転計画に従って、走行経路、走行速度を制御するとともに、ブレードの上下、傾斜を制御し、排土された土砂山の土砂を数回に分けて突き崩し、押土を行う。
⑤ aことを検知すると、排土位置の近くに移動する。
⑥ 排土された土砂山が残っている場合、その土砂を使って敷均しを継続し、土砂山が残っていない場合、ほかの動作パターンに切り替える。
また、次の処理は、自動・自律運転中、同時並行で実施される。
・3D-LiDARで取得した点群データを一部抽出し、SDサービスに送信する。また、ACダンプから排土された土砂山の形状と土砂量を推定する。
・推定した土砂山の形状と土砂量を用いて、運転計画の見直しを実施する。
・自車周辺に人、AC車両などを検知した場合は、警告音を鳴らして運転を停止する。
・機械系故障、G-測位の異常などの機器故障が発生した場合は、運転を停止し、SDサービスに機器故障の内容を通知し、故障表示灯を点滅させる。
・L5G通信異常が発生した場合は、運転を停止し、故障表示灯を点滅させる。
〔ACブルドーザの車両基準位置測位〕
ACブルドーザは、GNSS測位衛星からの電波を受信しやすい屋根に、(ア)2台のGNSS受信部を前後に搭載している。GNSS受信部の位置を測位して、図2に示した車両基準位置を算出する。
ACブルドーザのブレード下端の高さの制御にも、車両基準位置などの情報を用いる。
設問1:SDシステムの仕様について答えよ。
設問1(1)
問題文を見る事故の予防について答えよ。
(a)ACブルドーザは、自車周辺の人、AC車両などの検知に、ステレオカメラ以外にミリ波レーダーも使用しているのはなぜか。35字以内で答えよ。
(b)あるACブルドーザだけが故障表示灯を点滅させて運転を停止した。タブレット端末で確認してみるとSDサービスに情報を通知していないのは、そのACブルドーザだけであった。運転が停止した原因は何か。本文中の字句を用いて答えよ。
模範解答
a:・ステレオカメラは、天候不良時や夜間の撮影に適さないから
・ミリ波レーダーは、天候不良時や夜間でも検出性能が低下しにくいから
b:L5G通信異常
解説
解答の導き方
(a)ステレオカメラ以外にミリ波レーダーを使う理由
- 本文では、ステレオカメラとミリ波レーダーを「自車の周辺監視に使用する」とあります。どちらも人やAC車両などの検知に使われますが、検知の仕組みは異なります。
- ステレオカメラは、対象物を光学的に撮影して検知するため、暗い夜間や雨・霧などで視界が悪い状況では、撮影や検知が難しくなります。
- 一方、ミリ波レーダーは電波を利用するため、天候不良時や夜間でも検出性能が低下しにくいという特長があります。
- したがって、ステレオカメラだけでは検知が難しくなる状況を補い、人やAC車両などを安定して検知するために、ミリ波レーダーも使用します。
(b)故障表示灯を点滅させて停止した原因
- 本文では、機械系故障やG-測位の異常などが発生した場合は、運転を停止して「SDサービスに機器故障の内容を通知」し、故障表示灯を点滅させるとあります。
- これに対し、「L5G通信異常」が発生した場合は、運転を停止して故障表示灯を点滅させますが、SDサービスへの通知については記載されていません。
- 今回は、故障表示灯が点滅して運転を停止したうえ、SDサービスに情報を通知していないのがそのACブルドーザだけです。機械系故障などであれば、本文の説明どおりSDサービスに通知されるはずです。
- そのACブルドーザだけ通知できていないという状況は、通知に使う通信に異常があり、SDサービスへ送信できなかったと考えると説明できます。よって、運転停止の原因はL5G通信異常です。
誤りやすいポイント
- ステレオカメラとミリ波レーダーを、同じ仕組みのセンサーとして扱わないようにしましょう。カメラは光学的な撮影、ミリ波レーダーは電波による検知です。
- (a)では、単に「センサーを二つ使うため」とするだけでは、ミリ波レーダーを追加する理由が説明できません。天候不良時や夜間の検知性能を補う点まで述べる必要があります。
- (b)では、「故障表示灯が点滅した」だけで機械系故障と判断しないようにしましょう。機械系故障などはSDサービスに通知される一方、L5G通信異常は運転停止と故障表示灯の点滅が示されており、通知できない状況とも整合します。
- 人やAC車両などを検知した場合も運転は停止しますが、本文では警告音を鳴らす処理として説明されています。今回のように故障表示灯の点滅と通知の有無が示されている場合は、故障時の処理と照らし合わせます。
FAQ
Q: ミリ波レーダーは、夜間なら必ず人やAC車両を検知できるのですか。
A: いいえ。ここで問われているのは、天候不良時や夜間にカメラの性能が低下しやすいのに対し、ミリ波レーダーはその影響を受けにくく、検知を補えるという点です。あらゆる条件で検知が保証されるという意味ではありません。
A: いいえ。ここで問われているのは、天候不良時や夜間にカメラの性能が低下しやすいのに対し、ミリ波レーダーはその影響を受けにくく、検知を補えるという点です。あらゆる条件で検知が保証されるという意味ではありません。
Q: (b)で、機械系故障ではなくL5G通信異常と判断する決め手は何ですか。
A: 本文では、機械系故障やG-測位の異常などではSDサービスに機器故障の内容を通知するとしています。今回、そのACブルドーザだけ通知していないため、通知に必要な通信の異常が原因として考えられます。
A: 本文では、機械系故障やG-測位の異常などではSDサービスに機器故障の内容を通知するとしています。今回、そのACブルドーザだけ通知していないため、通知に必要な通信の異常が原因として考えられます。
Q: 周辺の人やAC車両を検知した場合も故障表示灯が点滅しますか。
A: 本文の説明では、周辺の人やAC車両などを検知した場合は、警告音を鳴らして運転を停止します。故障表示灯の点滅は、機器故障やL5G通信異常などに対応する処理として区別して考えます。
A: 本文の説明では、周辺の人やAC車両などを検知した場合は、警告音を鳴らして運転を停止します。故障表示灯の点滅は、機器故障やL5G通信異常などに対応する処理として区別して考えます。
関連キーワード: 光学センサー、ミリ波レーダー、センサーフュージョン、フェイルセーフ、通信監視

設問1(2)
問題文を見る〔SDシステムの遠隔監視制御〕について答えよ。
(a)P5Gの通信データ量を削減するために、地盤計測ユニットでは、点群データから冗長なデータを取り除き、現地盤の作成に必要なデータを抽出している。ACブルドーザでは、送信するデータ量を元の点群データに対して、何%としているか。答えは小数第1位を四捨五入して、整数で求めよ。ここで、ACブルドーザの1日当たりの稼働時間は8時間であり、その間に送信するデータ量は1台当たり27Gバイトとする。また、1Gバイト=1,024Mバイトとする。
(b)タブレット端末に全AC車両の位置を表示する。P5G送受信部を介してP5G経由で受信するデータのうち、AC車両の位置に関わるデータは何か。本文中の字句を用いて答えよ。
模範解答
a:16
b:測位補強データ
解説
解答の導き方
(a)送信するデータ量の割合
- まず、元の点群データ量を求めます。本文には「1台の3D-LiDARで1秒間に3Mバイト」とあります。図2には「3D-LiDAR(前)」と「3D-LiDAR(後)」が示されているので、ACブルドーザの3D-LiDARは2台です。したがって、1秒間に取得する点群データ量は、Mバイトです。
- 1日当たりの稼働時間は8時間なので、秒に直すと秒です。よって、1日当たりの元の点群データ量は、Mバイトです。
- 送信データ量の27GバイトをMバイトに直すと、Mバイトです。
- 求めるのは、送信データ量が元の点群データ量に対して何%かです。したがって、となります。小数第1位を四捨五入して整数にしても、送信するデータ量は元の点群データ量の16%です。
(b)AC車両の位置に関わるデータ
本文では、測位サービスが「測位補強データ」を各AC車両へ送信し、そのデータを使って高精度な測位を行うと説明されています。測位サービスと現場事務所のP5G送受信部はP5Gで通信するため、P5G経由で受信する位置に関わるデータは「測位補強データ」です。これは位置そのものではなく、AC車両の測位精度を高めるためのデータです。
誤りやすいポイント
- 1台の3D-LiDARのデータ量だけで計算しないようにします。図2には前後の3D-LiDARがあるため、合計2台分で計算します。
- 問われているのは「削減した割合」ではなく、「送信するデータ量」の割合です。元のデータからどれだけ削減されたかを求めると、別の値になります。
- AC車両の位置情報そのものと、位置の算出に使う測位補強データを混同しないようにします。設問は、P5G経由で受信するデータのうち位置に関わるものを尋ねています。
FAQ
Q: 送信データ量の割合を求めるとき、なぜ27GバイトをMバイトに直すのですか。
A: 元のデータ量がMバイトで算出されるため、単位をそろえてから割合を計算します。本文で指定された換算値を使います。
A: 元のデータ量がMバイトで算出されるため、単位をそろえてから割合を計算します。本文で指定された換算値を使います。
Q: 測位補強データは、AC車両の位置そのものですか。
A: 位置そのものではありません。GNSS測位衛星から受信したデータと併せて使い、AC車両の位置を高精度に測位するためのデータです。
A: 位置そのものではありません。GNSS測位衛星から受信したデータと併せて使い、AC車両の位置を高精度に測位するためのデータです。
関連キーワード: 点群データ、データ量計算、データ削減、GNSS測位、測位補強データ
設問2:SDシステムの設計について答えよ。
設問2(1)
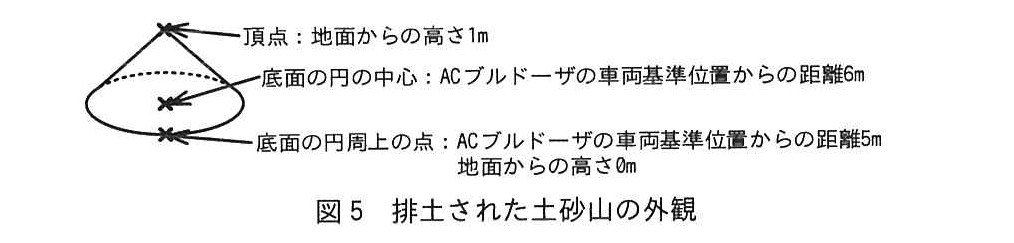
問題文を見る排土された土砂山の形状を計測したところ円錐型であった。排土された土砂山の外観を図5に示す。土砂山の勾配は何度か求めよ。答えは小数第1位を四捨五入して、整数で求めよ。ここで、土砂山の円錐の底面は水平で、かつ、ACブルドーザの車両基準位置と土砂山の底面の間は水平だったものとする。
模範解答
45
解説
解答の導き方
求めるのは、円錐状の土砂山の側面が水平面となす角度です。まず、図5の高さと距離から、円錐の高さと底面の半径を求めます。
-
図5では、頂点の高さが1m、底面の円周上の点の高さが0mです。底面は水平なので、円錐の高さは
です。 -
底面の円の中心と円周上の点は、どちらも同じ水平な底面上にあります。図5では、車両基準位置から底面の円の中心までの距離が6m、円周上の点までの距離が5mです。図のように円周上の点は中心より車両基準位置に近いため、底面の半径は
です。 -
円錐の側面の勾配角を水平面から測った角度をとすると、直角三角形の高さが1m、底面の半径が1mなので、
となります。したがって、度です。
誤りやすいポイント
- 6mをそのまま底面の半径としないようにします。6mは車両基準位置から底面の円の中心までの距離であり、半径は中心から円周までの距離です。
- 円錐の高さと底面の半径を混同しないようにします。ここでは、頂点と底面の高さの差が円錐の高さです。
- 求めるのは円錐の頂角ではなく、側面と水平面がなす勾配角です。
FAQ
Q: なぜ底面の半径をで求められるのですか?
A: 図5では、底面の円の中心と円周上の点が同じ方向に並んでおり、車両基準位置からそれぞれまでの距離の差が、中心から円周までの距離に当たるためです。
A: 図5では、底面の円の中心と円周上の点が同じ方向に並んでおり、車両基準位置からそれぞれまでの距離の差が、中心から円周までの距離に当たるためです。
Q: 円錐の高さと半径が同じ場合、勾配角が45度になるのはなぜですか?
A: 勾配角の正接は「高さ÷水平距離」です。高さと水平距離が等しいと正接が1となり、その角度は45度です。
A: 勾配角の正接は「高さ÷水平距離」です。高さと水平距離が等しいと正接が1となり、その角度は45度です。
関連キーワード: 円錐、勾配角、三角比、水平距離
設問2(2)
問題文を見る〔ACブルドーザの車両基準位置測位〕について答えよ。
(a)〔ACブルドーザの車両基準位置測位〕の本文中の下線(ア)について、車両基準位置を測位する以外にどのような情報を取得するためか、15字以内で答えよ。
(b)地面の凸凹にかかわらず屋根に設置されたGNSS受信部(前)の測位した位置を用いて車両基準位置を正確に算出するには、図2中に記載されているどの機器をどのように使用すればよいか、25字以内で答えよ。
模範解答
a:・車体の方向
・ACブルドーザの方向
・計測値の確からしさ
b:車体IMUを用いて車体の傾きを計測する。
解説
解答の導き方
(a)では、GNSS受信部を前後に2台搭載することで、車両基準位置の測位以外に得られる情報を考えます。
前後のGNSS受信部は車体上の異なる位置にあります。それぞれの測位位置を比較すると、2点を結ぶ線の向きが分かります。この向きから、車体がどちらを向いているかを求められます。したがって、車両基準位置の測位以外に取得できるのは、車体、つまりACブルドーザの方向です。
(b)では、屋根にあるGNSS受信部(前)の測位位置から、クローラー底面にある車両基準位置を正確に求める方法を考えます。
図2では、車両基準位置はGNSS受信部(前)からクローラー底面へ、車体に対して定められた位置関係で求められています。しかし、地面が凸凹だと車体が傾き、GNSS受信部(前)と車両基準位置との位置関係も、地面に対する向きが変わります。そのため、GNSS受信部(前)の測位位置だけでは、車両基準位置への補正が正確にできません。
車体の傾きを測れば、その傾きを考慮してGNSS受信部(前)の位置から車両基準位置を算出できます。車体の動きを計測する機器として本文に挙げられているのは車体IMUです。ブレードの動きを計測するブレードIMUではなく、車体IMUを用いて車体の傾きを計測します。
誤りやすいポイント
- GNSS受信部が2台ある理由を、測位精度の向上だけで捉えないようにします。前後2点の位置関係から、車体の方向も求められます。
- 車両基準位置の算出には、GNSS受信部(前)の位置だけでなく、GNSS受信部と車両基準位置との間の車体の傾きも考慮する必要があります。
- 車体の傾きを測る機器は車体IMUです。ブレードの動きを測るブレードIMUと取り違えないようにします。
FAQ
Q: GNSS受信部が1台だけでは、車両の方向は分からないのですか?
A: 1台の測位位置から分かるのは基本的にその受信部の位置です。前後2台の測位位置を比べることで、車体の方向を求められます。
A: 1台の測位位置から分かるのは基本的にその受信部の位置です。前後2台の測位位置を比べることで、車体の方向を求められます。
Q: 車両基準位置を算出するとき、なぜ車体IMUを使うのですか?
A: 車体が傾くと、GNSS受信部(前)から車両基準位置までの相対的な向きが変わるためです。車体IMUで傾きを把握し、その影響を考慮します。
A: 車体が傾くと、GNSS受信部(前)から車両基準位置までの相対的な向きが変わるためです。車体IMUで傾きを把握し、その影響を考慮します。
Q: ブレードIMUは、車両基準位置の算出に使えますか?
A: ブレードIMUはブレードの動きを計測する機器です。車両基準位置を求めるために必要な車体の傾きは、車体IMUで計測します。
A: ブレードIMUはブレードの動きを計測する機器です。車両基準位置を求めるために必要な車体の傾きは、車体IMUで計測します。
関連キーワード: GNSS測位、慣性計測、車体姿勢、座標変換、センサフュージョン
設問2(3)
問題文を見るブレード下端の高さを一定にする制御を10ミリ秒周期で実施したい。1秒周期で更新される車両基準位置及び方位に加え、油圧シリンダのストロークセンサーだけでは計測が間に合わないことが分かった。ブレード下端の高さの測位は、どのように行うべきか。30字以内で答えよ。
模範解答
ブレードIMU及び車体IMUを用いて、補正する。
解説
解答の導き方
-
まず、ブレード下端の高さを10ミリ秒周期で制御するには、その周期に間に合う速さで高さの変化を捉える必要があります。一方、本文には「G-測位では、1秒周期で車両の位置及び方位を更新する」とあります。したがって、車両基準位置及び方位だけでは、10ミリ秒ごとのブレード下端の変化を追えません。
-
次に、ブレードと車体の動きを捉えるセンサーを確認します。本文では、車体IMUとブレードIMUはいずれも「データ更新周期は1ミリ秒」とされています。10ミリ秒より細かい周期で動きを得られるため、短い時間内の変化を補うために使えます。
-
ただし、ブレードの高さは、ブレード自体の動きだけでなく、車体の動きにも影響されます。表2では、ブレードの動きを、ブレードIMUのデータと車体の動きなどを基に監視すると説明されています。そこで、ブレードIMUでブレードの動きを捉え、車体IMUで車体の動きを捉えて、ストロークセンサーなどから得る高さの情報を補正します。したがって、ブレード下端の高さは、ブレードIMU及び車体IMUを用いて補正する考え方になります。
誤りやすいポイント
- 車両基準位置及び方位の更新周期を見落とし、G-測位だけで10ミリ秒周期の高さ制御ができると考えることです。本文の更新周期は1秒なので、細かな動きの補足には別の情報が必要です。
- ブレードIMUだけを使えばよいと考えることです。車体が上下したり傾いたりするとブレード下端の高さも変わるため、車体IMUの情報も必要です。
- ストロークセンサーの値だけで、地面に対するブレード下端の高さが分かると考えることです。ストロークセンサーが捉えるブレードと車体の相対的な位置だけでは、車体自体の動きも考慮した高さの補正ができません。
FAQ
Q: なぜIMUの更新周期が重要なのですか?
A: 車両基準位置及び方位の更新は1秒周期ですが、IMUは1ミリ秒周期でデータを更新します。より短い周期で動きを捉えられるため、10ミリ秒周期の制御に必要な変化の補足に使えます。
A: 車両基準位置及び方位の更新は1秒周期ですが、IMUは1ミリ秒周期でデータを更新します。より短い周期で動きを捉えられるため、10ミリ秒周期の制御に必要な変化の補足に使えます。
Q: 車体IMUとブレードIMUは、それぞれ何を捉えますか?
A: 車体IMUは車体の動き、ブレードIMUはブレードの動きを捉えます。両方の情報を使うことで、ブレード自体の動きと車体の動きを合わせて考慮できます。
A: 車体IMUは車体の動き、ブレードIMUはブレードの動きを捉えます。両方の情報を使うことで、ブレード自体の動きと車体の動きを合わせて考慮できます。
Q: ストロークセンサーは使わないのですか?
A: 使わないということではありません。ストロークセンサーの情報だけでは計測が間に合わないため、ブレードIMU及び車体IMUの情報を用いて高さを補正します。
A: 使わないということではありません。ストロークセンサーの情報だけでは計測が間に合わないため、ブレードIMU及び車体IMUの情報を用いて高さを補正します。
関連キーワード: 慣性計測、センサフュージョン、姿勢推定、動作補正
設問2(4)
問題文を見る〔ACブルドーザの自動・自律運転と敷均し基本動作〕について答えよ。
(a)〔ACブルドーザの自動・自律運転と敷均し基本動作〕の⑤は、ある機器を用いてある状態になったことを検知する。本文中のaに入れる適切な内容を40字以内で答えよ。
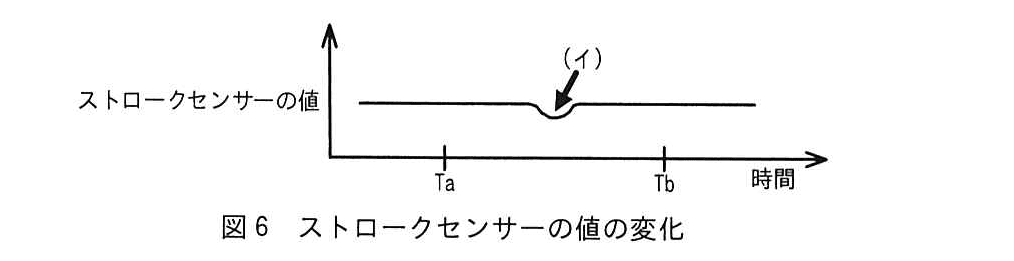
(b)ストロークセンサーの値の変化を図6に示す。図中の矢印(イ)の時点で、どのようなことが起きたと考えられるか。15字以内で答えよ。ここで、ACブルドーザは敷均し中で、ブレードを制御しており、TaからTbの間ブレード下端は設計地盤で示す高さと一致していたものとする。また、設計地盤は水平であったものとする。
模範解答
a:油圧シリンダの油圧センサーを用いて押土土砂がなくなった状態になった
b:・車体が傾斜した。
・車体が上下した。
解説
解答の導き方
(a)
⑤では、ACブルドーザが土砂を押す動作のあと、排土位置の近くへ戻る条件を検知します。表2によると、油圧センサーは「ブレードが押土土砂から受ける圧力」を計測します。したがって、ブレードが押土土砂から受ける圧力がなくなったことを捉えれば、押土土砂がなくなった状態を検知できます。
ここで、⑤で検知するのは、排土された土砂山全体がなくなったことではありません。⑥では、土砂山が残っていればその土砂を使って敷均しを続けるため、⑤の時点では押土土砂がなくなったら排土位置の近くへ戻り、土砂山が残っているかを確認すると考えられます。
(b)
ストロークセンサーが計測するのは「車体に対するブレードの上下の位置」です。一方、設問の条件では、ブレード下端の高さは水平な設計地盤に一致しています。つまり、ブレード下端の地面に対する高さは変わらないのに、ストロークセンサーの値が一時的に変化しています。
この変化は、ブレードの地面に対する高さが変わったためではなく、ブレードと車体との相対的な位置関係が変わったためと考えられます。車体が傾斜したり、上下に動いたりすると、車体に対するブレードの位置が変わるので、ストロークセンサーの値にも変化が現れます。
誤りやすいポイント
- (a)で、検知対象を「土砂山全体がなくなった状態」としないようにします。⑤の検知と、⑥で行う土砂山が残っているかの判断は別です。
- (a)では、油圧センサーの役割を押さえます。土砂の形状を計測するのではなく、ブレードが押土土砂から受ける圧力を計測します。
- (b)で、ストロークセンサーの値の変化を、そのままブレード下端の地面に対する高さの変化と解釈しないようにします。センサーが測るのは車体に対するブレードの位置です。
- (b)では、図6から車体の傾斜方向や上下動の方向まで特定する必要はありません。値が変化した要因として、車体の傾斜や上下動を挙げます。
FAQ
Q: 油圧センサーで、押土土砂がなくなった状態を判断できるのはなぜですか?
A: 油圧センサーは、ブレードが押土土砂から受ける圧力を計測するためです。押土土砂からの圧力がなくなったことを検知すれば、押土土砂がなくなった状態を判断できます。
A: 油圧センサーは、ブレードが押土土砂から受ける圧力を計測するためです。押土土砂からの圧力がなくなったことを検知すれば、押土土砂がなくなった状態を判断できます。
Q: ストロークセンサーの値が変化したら、必ずブレード下端の高さが変わったということですか?
A: いいえ。ストロークセンサーが測るのは車体に対するブレードの位置です。ブレード下端の地面に対する高さが一定でも、車体が動けばセンサーの値は変化します。
A: いいえ。ストロークセンサーが測るのは車体に対するブレードの位置です。ブレード下端の地面に対する高さが一定でも、車体が動けばセンサーの値は変化します。
Q: 車体が傾斜した場合と上下した場合では、センサー値の変化の仕方が異なりますか?
A: 変化の仕方は、車体の動きや機器の配置などによって異なります。この設問では、図6の値の変化から車体の動きの具体的な方向を特定するのではなく、傾斜または上下動が起きた可能性を答えます。
A: 変化の仕方は、車体の動きや機器の配置などによって異なります。この設問では、図6の値の変化から車体の動きの具体的な方向を特定するのではなく、傾斜または上下動が起きた可能性を答えます。
関連キーワード: 圧力センサー、位置センサー、姿勢計測、油圧制御、フィードバック制御
設問3:SDシステムの機能追加について答えよ。
設問3(1)
問題文を見る障害対策について答えよ。
SDシステムは、工事に遅れが発生すると、1日当たり数百万円以上の損失が生じる可能性がある。そこで、ある障害に対応するために、二つの異なる回線のP5Gを使用することにした。ここで、新設するP5Gを新P5Gとし、既存のP5Gを旧P5Gとする。
AC車両とタブレット端末に新P5Gの送受信部を増設した。AC車両がセンサーなどで計測したデータを送信する場合、AC車両はL5Gと新P5Gに同じデータを並行して送信する。
(a)二つの異なる回線のP5Gを採用したのは、どのような障害に対策するためか。25字以内で答えよ。
(b)ACブルドーザが新P5Gの通信圏内の場合でも、ある情報の取得を確実にするためにはL5Gは欠くことはできないと考えられる。その情報を二つ、本文中の字句を用いて答えよ。
模範解答
a:一方の回線を使用した通信ができなくなる障害
b:①:ACダンプの位置
②:・排土完了の通知
・非常停止指令
・時刻の同期
解説
解答の導き方
(a)二つの異なる回線のP5Gを採用した理由
- 本文では、工事現場が山間部にある場合など、「一部の場所で通信圏外になるときがある」と説明されています。また、今回の機能追加では、旧P5Gとは異なる回線の新P5Gを設けています。
- AC車両は、計測データをL5Gと新P5Gの両方へ並行して送信します。この構成なら、一方のP5G回線で通信できなくなっても、もう一方の回線を使って通信を継続できます。
- したがって、対策する障害は、機器故障全般ではなく、一方の回線を使用した通信ができなくなる障害です。
(b)新P5Gの通信圏内でもL5Gが必要な情報
- まず、ACブルドーザは工事中にACダンプの位置を把握する必要があります。本文には「ACダンプの位置を常時把握」するとあり、AC車両間の連携に必要な情報です。センサーなどで計測したデータを新P5Gにも送る構成だけでは、この車両間の連携通信をL5Gから置き換えたとはいえません。
- また、ACダンプは排土後に「排土完了をACブルドーザに通知」します。これも、次の作業へ進むために車両間で伝える情報です。二つ挙げる場合は、「ACダンプの位置」と「排土完了の通知」が、作業の流れから導きやすい組合せです。
- 本文には、L5Gに関係する別の項目として、「非常停止指令」と「時刻の同期」もあります。非常停止指令はタブレット端末からSDサービスを介さずに送信でき、L5G基地局では通信機器間の時刻を同期できます。これらも、L5Gが欠かせない理由として挙げられる項目です。
誤りやすいポイント
- 二つのP5G回線を使う目的を、単に「通信範囲を広げること」と捉えないようにします。問われているのは、一方の回線で通信できなくなった場合への対策です。
- 新P5Gに送るデータがあるからといって、AC車両間の位置情報や排土完了の通知まで新P5Gで代替できるとは限りません。本文で示された通信経路と役割を区別します。
- 「非常停止指令」はSDサービスを介さずに送信されます。この点を見落とし、クラウド経由の指令と混同しないようにします。
- 「時刻の同期」はデータそのものではなく、L5G基地局が備える機能です。設問の情報として挙げる場合は、本文中の字句を使って「時刻の同期」と答えます。
FAQ
Q: 新P5Gが通信圏内なら、L5Gは不要ではありませんか。
A: 新P5Gへの並行送信は、計測データの通信経路を増やすものです。AC車両間の連携や非常停止指令など、本文でL5Gを使うものとして示された通信・機能は、別に考える必要があります。
A: 新P5Gへの並行送信は、計測データの通信経路を増やすものです。AC車両間の連携や非常停止指令など、本文でL5Gを使うものとして示された通信・機能は、別に考える必要があります。
Q: 二つのP5G回線があれば、通信障害はすべて防げますか。
A: ここで説明されているのは、一方の回線が使えない場合に、もう一方の回線で通信を続けるための対策です。二つの回線が同時に使えなくなる場合まで防ぐとは述べられていません。
A: ここで説明されているのは、一方の回線が使えない場合に、もう一方の回線で通信を続けるための対策です。二つの回線が同時に使えなくなる場合まで防ぐとは述べられていません。
Q: 「排土完了の通知」と「非常停止指令」は、どちらもSDサービスを経由しますか。
A: 排土完了はACダンプからACブルドーザへの通知です。一方、非常停止指令はタブレット端末からAC車両へ、SDサービスを介さずに送信できます。
A: 排土完了はACダンプからACブルドーザへの通知です。一方、非常停止指令はタブレット端末からAC車両へ、SDサービスを介さずに送信できます。
関連キーワード: 通信経路冗長化、可用性、通信障害、低遅延通信、時刻同期
設問3(2)
問題文を見る工事現場内のトンネル内でのACダンプの自動・自律運転について答えよ。
G-測位が利用できないトンネル内でも、AC車両を自動・自律運転可能とする機能追加を検討した。曲がりくねった見通しの悪いトンネル内を走行することを想定して、ACダンプの3D-LiDARで自車の周囲360度の点群データを取得することにした。
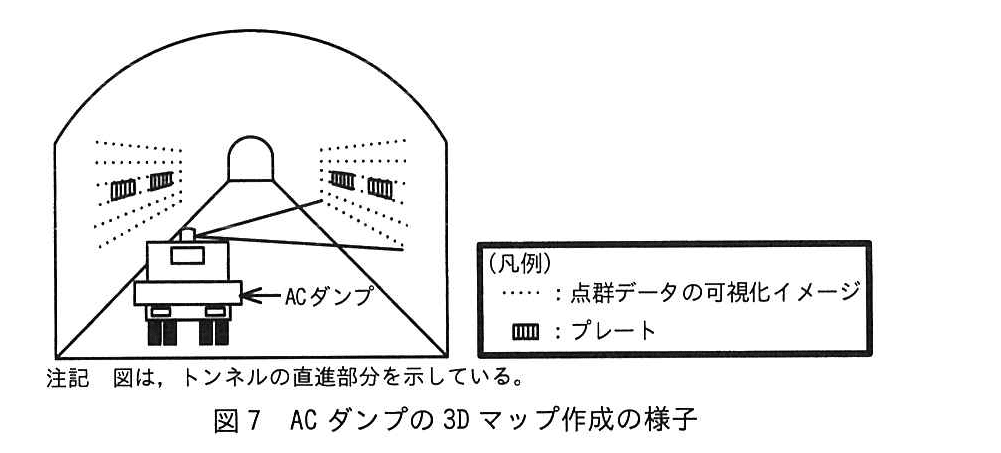
そのため、実稼働の前に準備段階として、トンネルを走行しながら点群データを取得し、トンネル内の3Dマップを作成して、走行経路と対応付けて記録することにした。自動・自律運転時には、3Dマップ上に3D-LiDARで取得した点群データをマッチングさせて自己位置を推定(以下、自己位置推定という)して走行する。ACダンプの3Dマップ作成の様子を図7に示す。
トンネル内は、L5Gの通信は可能である。また、トンネルの左右の壁面には、模様が描かれたプレートを20mおきに設置する。プレートの模様は、プレートごとに異なり、重複するものはない。
 (a)壁面に設置した異なる模様のプレートを用いて可能となることは何か答えよ。
(b)次の記述中のb、cに入れる適切な字句を答えよ(b, cは順不同)。
ACダンプに搭載されているセンサー類を使って、センサーフュージョンとして自己位置推定の機能の向上を図りたい。そのために各センサーのb、c、及び耐環境性を把握しておく必要がある。
(a)壁面に設置した異なる模様のプレートを用いて可能となることは何か答えよ。
(b)次の記述中のb、cに入れる適切な字句を答えよ(b, cは順不同)。
ACダンプに搭載されているセンサー類を使って、センサーフュージョンとして自己位置推定の機能の向上を図りたい。そのために各センサーのb、c、及び耐環境性を把握しておく必要がある。模範解答
a:・トンネル内の絶対位置の検出
・自己位置推定の補正・精度向上
b:検出精度
c:処理時間
解説
解答の導き方
(a)では、壁面のプレートが自己位置推定にどう役立つかを考えます。
- 実稼働前にトンネル内の3Dマップを作り、走行経路と対応付けて記録します。自動・自律運転時には、3D-LiDARで取得した点群データを3Dマップにマッチングさせて自己位置を推定します。
- さらに、プレートの模様は「プレートごとに異なり、重複するものはない」とあります。そのため、検出した模様を作成済みの3Dマップ上のプレートと照合すれば、トンネル内のどの地点にいるかを特定できます。これは、トンネル内の絶対位置の検出につながります。
- 点群データのマッチングだけでは、位置の推定誤差が生じたり、走行に伴って誤差が蓄積したりすることがあります。位置が分かっているプレートを目印にすれば、自己位置推定を補正し、精度を高められます。
したがって、異なる模様のプレートによって可能になるのは、トンネル内の絶対位置の検出と、自己位置推定の補正・精度向上です。
(b)、(c)では、センサーフュージョンのために把握すべきセンサーの特性を考えます。
- 複数のセンサーのデータを組み合わせて自己位置を推定するには、各センサーがどの程度正確に対象を検出できるかを知る必要があります。検出結果の信頼性や、自己位置推定への反映の仕方を判断するためです。
- また、センサーが検出してから処理結果が得られるまでの時間も重要です。処理時間が長いと、データが得られた時点と実際に使う時点で車両の状態が変わっていることがあり、推定に影響するためです。
- 問題文が挙げている耐環境性も含め、センサーごとの特性を把握しておけば、トンネル内の環境でどのセンサーの情報をどのように活用できるかを検討できます。よって、空欄には検出精度と処理時間が入ります。どちらを(b)、(c)にするかは順不同です。
誤りやすいポイント
- プレートが20mおきに設置されることだけに注目し、模様がプレートごとに異なる点を見落とすと、絶対位置を特定できる理由を説明できません。
- 3Dマップとのマッチングによる自己位置推定と、プレートによる位置の特定は役割が異なります。プレートは、マップ上の地点を識別する目印として自己位置推定を補います。
- センサーフュージョンで把握する特性として、耐環境性だけを答えないようにします。設問では、耐環境性に加えて、各センサーの検出精度と処理時間を問うています。
- 処理時間をセンサーの更新周期と混同しないようにします。ここで問われているのは、センサーの処理にどれだけ時間がかかるかです。
FAQ
Q: 「絶対位置の検出」とは、GNSSで測位することですか?
A: いいえ。この設問では、トンネル内で重複しない模様のプレートを識別し、あらかじめ作成した3Dマップ上の位置と照合することによって、トンネル内の位置を特定します。
A: いいえ。この設問では、トンネル内で重複しない模様のプレートを識別し、あらかじめ作成した3Dマップ上の位置と照合することによって、トンネル内の位置を特定します。
Q: プレートは、点群データのマッチングに代わるものですか?
A: いいえ。点群データのマッチングによる自己位置推定に加えて、プレートを位置の手掛かりとして利用し、推定の補正や精度向上に役立てます。
A: いいえ。点群データのマッチングによる自己位置推定に加えて、プレートを位置の手掛かりとして利用し、推定の補正や精度向上に役立てます。
Q: センサーフュージョンで処理時間を把握するのはなぜですか?
A: センサーの情報が得られるまでの時間を把握することで、データの新しさを踏まえて複数の情報を組み合わせられるためです。
A: センサーの情報が得られるまでの時間を把握することで、データの新しさを踏まえて複数の情報を組み合わせられるためです。
関連キーワード: 自己位置推定、点群マッチング、ランドマーク、センサーフュージョン、検出精度、処理時間

