
エンベデッドシステムスペシャリスト 2023年 午後1 問02
スマートマラソン訓練システムに関する次の記述を読んで、設問に答えよ。
マラソンとは、42.195kmの距離を走る長距離走である。B社は、所属する陸上チームの選手が20kmの訓練コースで行う走行訓練を支援する、スマートマラソン訓練システム(以下、訓練システムという)を開発している。訓練システムは、選手の記録向上を目的に、訓練中の選手の走行状態を分析し、分析した結果を陸上チームの監督へ知らせ、必要に応じて監督が訓練中に各選手に指示を出すことができる。訓練システムの概要を図1に示す。
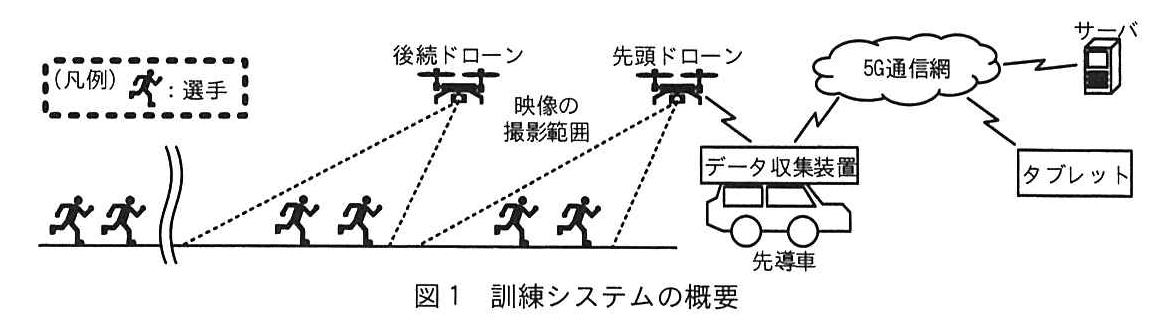
訓練システムは、次の構成要素から成る。
・選手を撮影する先頭ドローン及び後続ドローンの2台のドローン
・先導車に搭載して選手のデータを収集、分析するデータ収集装置
・データ収集装置又はサーバに接続し、選手の映像、分析結果を把握するために監督が使用するタブレット
・訓練終了後、データ収集装置が収集、分析した各種のデータを訓練データとして保存するサーバ
・選手の腕に装着するスマートウォッチ(以下、ウォッチという)と、選手のトレーニングウェアに埋め込まれている走行フォームを計測するセンサー(以下、フォーム計測センサーという)
〔訓練システムの機能概要〕
訓練システムの機能概要を次に示す。
・選手支援機能
訓練中の選手の情報を当該選手のウォッチに表示する。選手の情報には、訓練コース上の位置情報(以下、選手位置情報という)、訓練コースを1km単位で区切った区間ごとの選手の順位(以下、区間順位という)、区間の走行時間(以下、ペースという)、あらかじめ計画したペースの目標値及びペースの目標値と実際のペースとの差異(以下、ペース差異という)がある。
・走行中の選手のデータ収集・分析機能
選手の心拍数と血中酸素濃度(以下、選手状態情報という)、選手位置情報、フォーム計測センサーが計測した情報(以下、フォーム計測情報という)を収集し、それらを基に区間順位、ペース差異の算出及び走行フォームの変化の分析を行う。
・監督支援機能
タブレットを使って、選手の区間順位、前後の選手との距離、ペースとペース差異、区間の走行フォームの変化(以下、これらをまとめて個人分析結果という)、選手状態情報、選手位置情報、ドローンからの映像を表示する。さらに、指定した選手のウォッチに音声の送信を行う。
〔訓練システムの構成要素〕
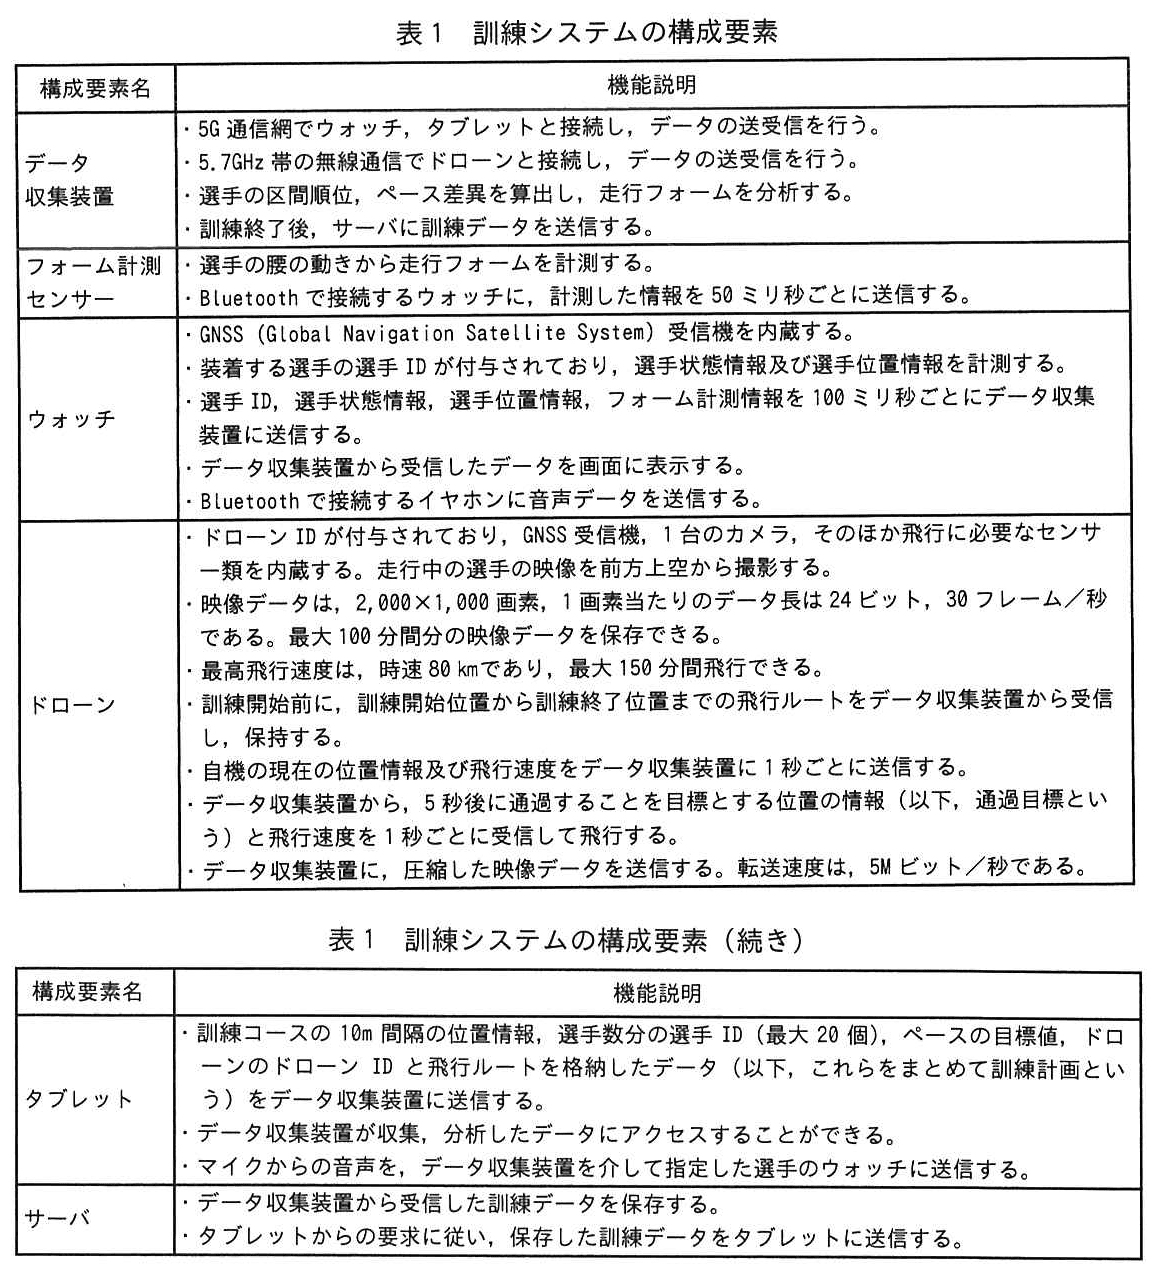
訓練システムの構成要素を表1に示す。
〔構成要素間のメッセージ概要〕
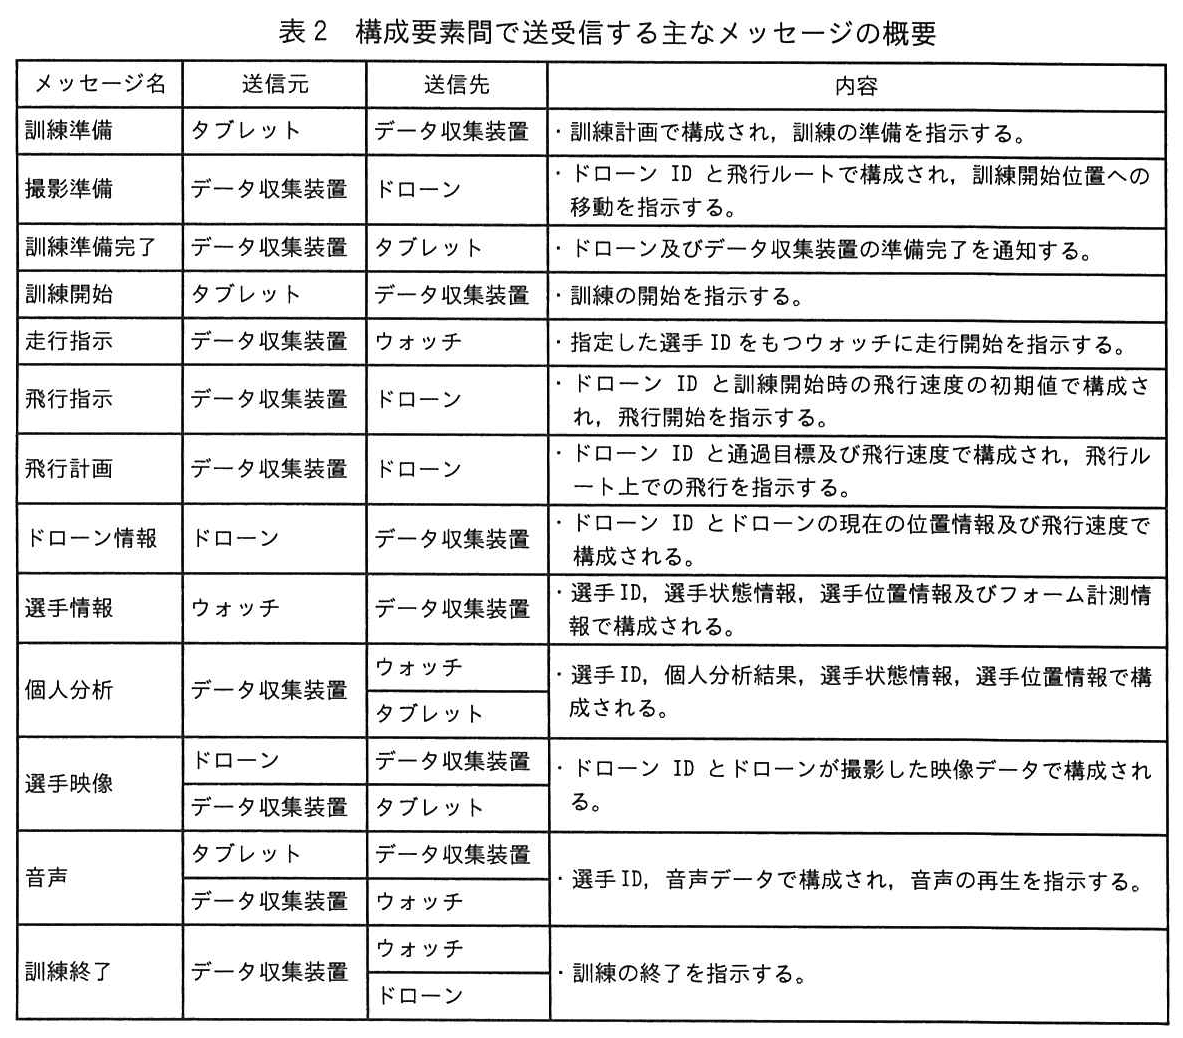
構成要素間で送受信する主なメッセージの概要を表2に示す。
〔データ収集装置の動作概要〕
(1) 訓練準備・開始
・タブレットから“訓練準備”を受信すると、ドローンに“a”を送信する。
・ドローンから“b”を受信し、ドローンが訓練開始位置に移動したことを確認すると、“c”をタブレットに送信する。なお、ドローンは、訓練開始位置に到達すると高度を保ったまま前後左右方向の移動を止めた状態(以下、ホバリングという)となる。
・タブレットから“訓練開始”を受信すると、ウォッチに“走行指示”を、ドローンに“飛行指示”をそれぞれ送信する。
(2) 訓練中、選手又は監督へ提供する情報
・“選手情報”に含まれるフォーム計測情報を基に、走行フォームの変化を選手が区間を通過するごとに分析する。また、“選手情報”に含まれる選手位置情報の変化からペースを計算し、訓練計画のペースの目標値と比較してペース差異を算出する。分析完了後、選手ごとの“個人分析”をそれぞれのウォッチに送信する。タブレットには全選手の“個人分析”を送信する。
・訓練中にドローンから“選手映像”を受信し、映像データを保存するとともに、タブレットへ“選手映像”を送信する。
・タブレットから“音声”を受信すると、d。
(3) ドローンの飛行中の位置制御
・先頭を走行する選手の“選手情報”から直近5秒間の走行速度の平均(以下、平均速度という)を算出し、平均速度を先頭ドローンの飛行速度とする。また、先頭の選手が平均速度で走行した場合に5秒後に到達すると推定される位置(以下、推定位置という)を算出し、推定位置から更に30m先を通過目標に設定して、飛行速度を加えた“飛行計画”を作成し、1秒ごとに先頭ドローンに送信する。ただし、訓練開始直後の5秒間はeがfので、訓練開始時の飛行速度の初期値を使用する。
・先頭ドローンの通過目標から飛行ルート上の間隔が300mに保たれる位置を後続ドローンの通過目標とし、飛行速度を加えた“飛行計画”を作成し、後続ドローンに送信する。
・ドローンから“ドローン情報”を受信するごとに“飛行計画”と比較し、差分がある場合は、当該ドローンの通過目標及び飛行速度を補正した“飛行計画”を送信する。
・先頭ドローンが訓練終了位置に到達すると、先頭ドローン及び後続ドローンは、その時の位置でホバリングをする。
(4) 訓練終了
・“選手情報”を基に全選手がゴール地点に到達するか、訓練開始から1時間30分が経過すると“訓練終了”をウォッチ及びドローンへ送信し、その後、サーバへ訓練データを送信する。ドローンは、“訓練終了”を受信すると撮影を完了し、あらかじめ指定された位置に着陸する。
〔データ収集装置の構成〕
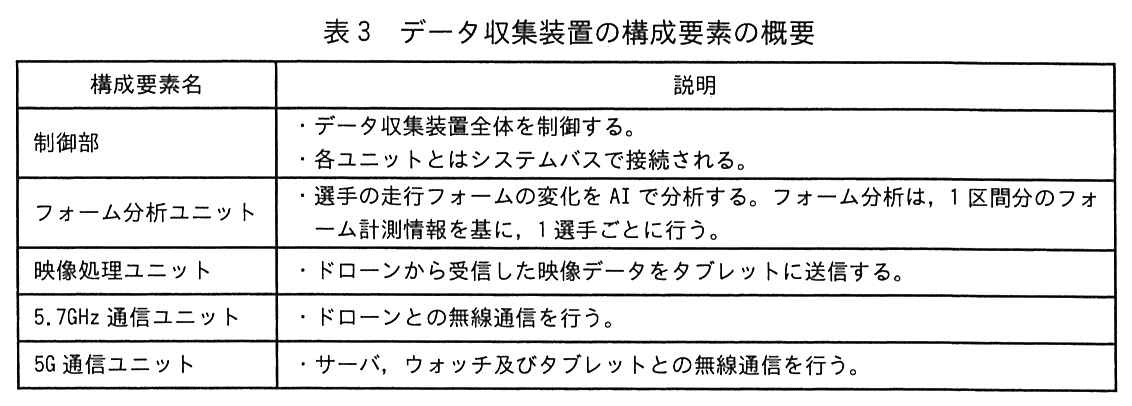
データ収集装置の構成要素の概要を表3に示す。
〔データ収集装置の制御部のソフトウェア構造〕
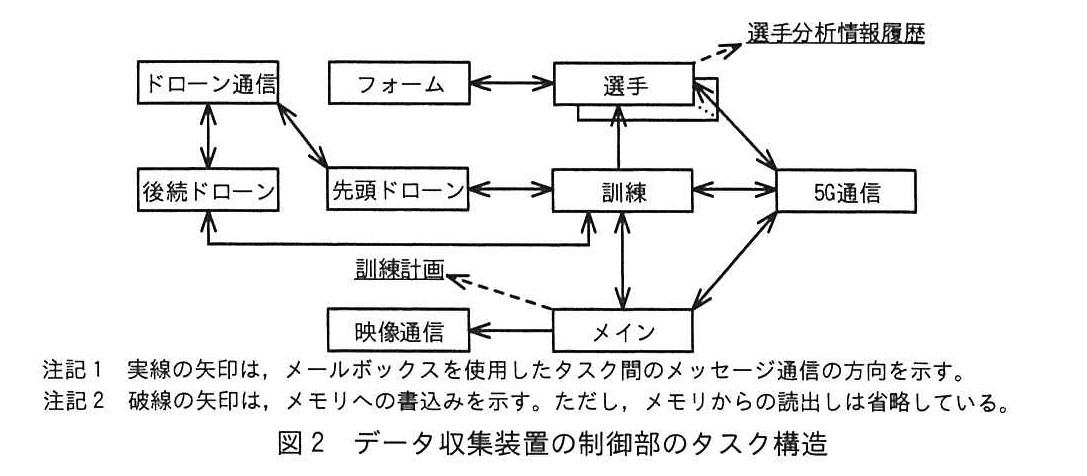
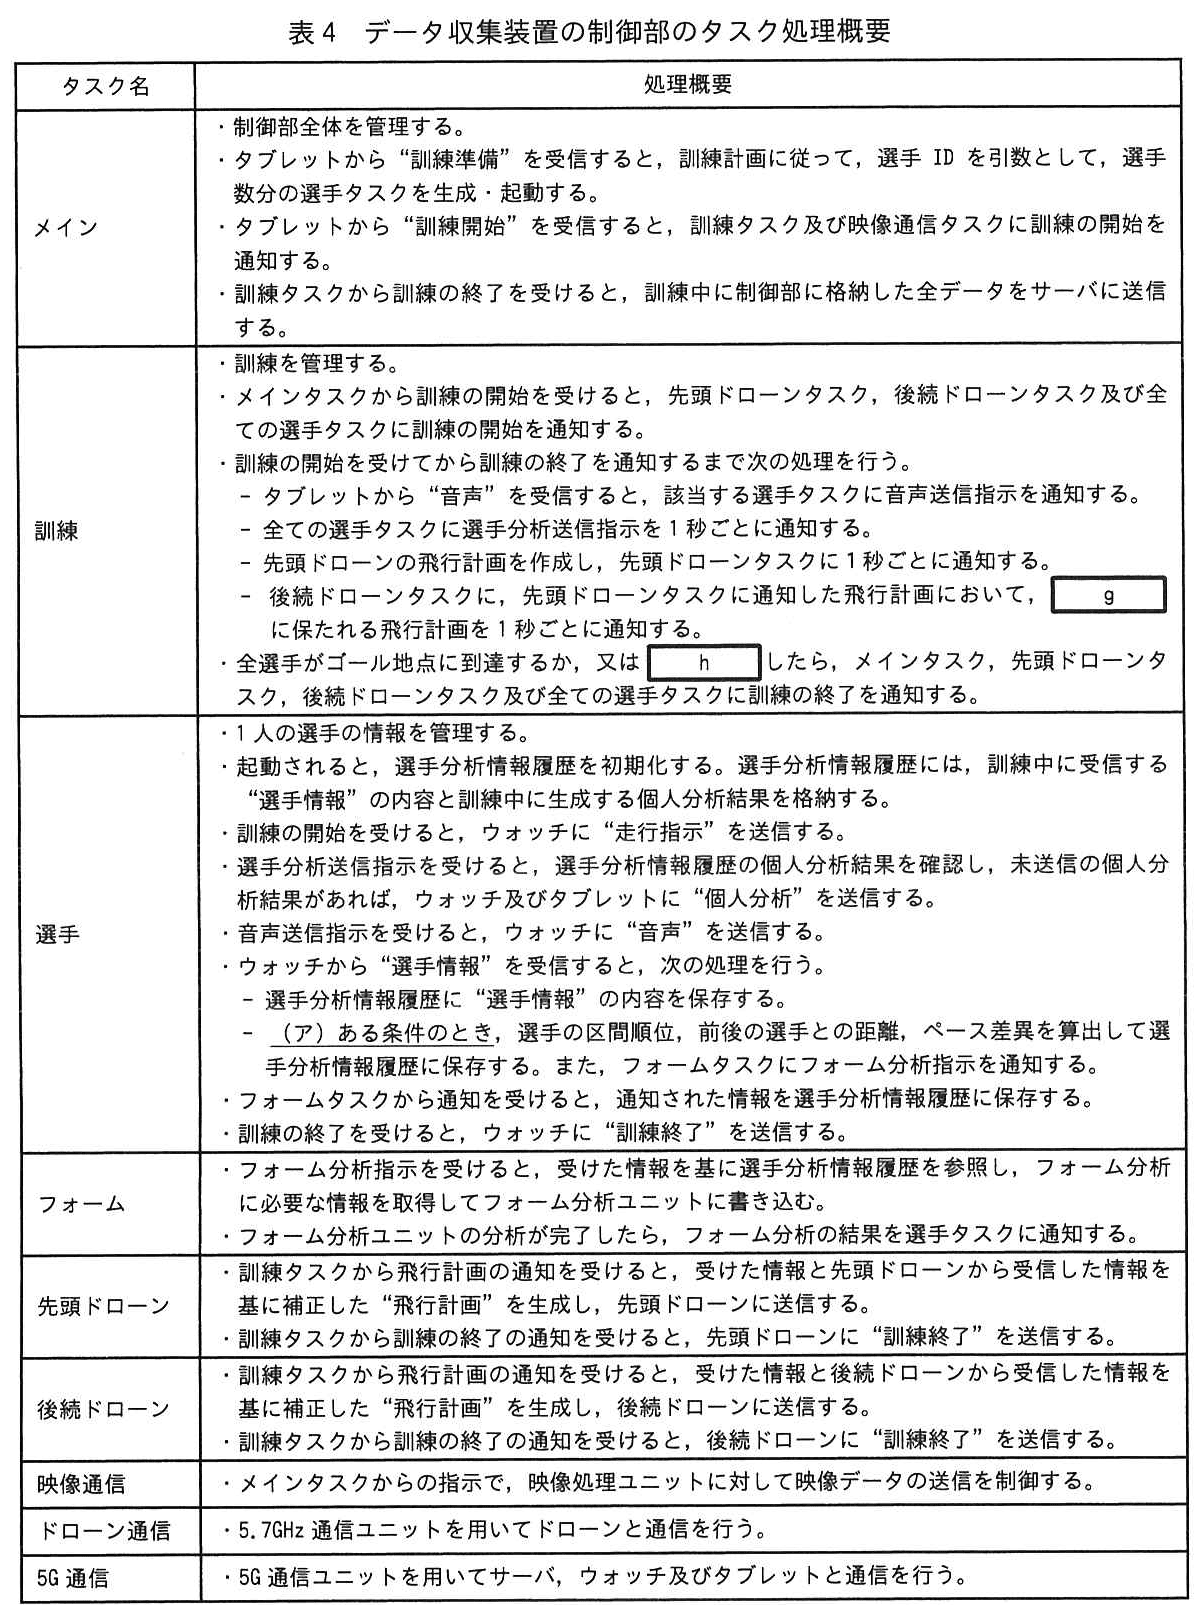
データ収集装置の制御部ではリアルタイムOSを使用する。データ収集装置の制御部のタスク構造を図2に、データ収集装置の制御部のタスク処理概要を表4に示す。
設問1:訓練システムについて答えよ。
設問1(1)
問題文を見る1台のドローンが撮影した1Gバイト分の映像データの撮影時間は何秒になるか。答えは小数第2位を四捨五入して、小数第1位まで求めよ。ここで、1kバイト=1,000バイト、1Mバイト=1,000kバイト、1Gバイト=1,000Mバイトとする。
模範解答
5.6
解説
解答の導き方
-
表1には、映像データが「2,000×1,000画素、1画素当たりのデータ長は24ビット、30フレーム/秒」とあります。まず、1フレーム分のデータ量を求めます。ビット1バイトは8ビットなので、これはバイト、すなわち6Mバイトです。
-
1秒間に30フレーム撮影するため、1秒間に撮影するデータ量は次のとおりです。Mバイト/秒
-
問題文では、GバイトはMバイトとされています。したがって、1Gバイト分を撮影するのにかかる時間は、秒です。小数第2位を四捨五入して小数第1位まで求めると、5.6秒になります。
誤りやすいポイント
- 画素数だけで計算せず、1画素当たりのデータ長である24ビットも掛けます。
- 1秒間のデータ量を求めるときは、1フレーム分のデータ量に30フレーム/秒を掛けます。
- 1バイトは8ビットです。ビットからバイトへの換算を忘れると、答えが8倍ずれます。
- 表1にある5Mビット/秒は、圧縮した映像データの転送速度です。この設問では、画素数・1画素当たりのデータ長・フレーム数から撮影データ量を求めるため、この転送速度は計算に使いません。
FAQ
Q: 5Mビット/秒を使って撮影時間を計算しないのはなぜですか。
A: これは圧縮した映像データを送信するときの転送速度です。設問では、映像の画素数と1画素当たりのデータ長、フレーム数から1秒当たりのデータ量を求めます。
A: これは圧縮した映像データを送信するときの転送速度です。設問では、映像の画素数と1画素当たりのデータ長、フレーム数から1秒当たりのデータ量を求めます。
Q: 1Gバイトを1,024Mバイトとして計算してはいけませんか。
A: この設問では、単位の定義として1Gバイト=1,000Mバイトが指定されているため、その値を使います。
A: この設問では、単位の定義として1Gバイト=1,000Mバイトが指定されているため、その値を使います。
Q: 小数第2位を四捨五入するとは、どの桁を残すことですか。
A: 小数第1位まで残します。計算結果の5.555…秒は、小数第2位が5なので5.6秒です。
A: 小数第1位まで残します。計算結果の5.555…秒は、小数第2位が5なので5.6秒です。
関連キーワード: 画素数、ビットレート、フレームレート、データ容量、単位換算

設問1(2)
問題文を見る2台のドローンから受信した選手の映像データをデータ収集装置の映像処理ユニットで保存する。映像処理ユニットは、何Gバイトのデータ容量が必要か。答えは小数第2位を切り上げて、小数第1位まで求めよ。ここで、1Mバイト=8Mビット、1Gバイト=1,000Mバイトとし、2台のドローンから受信した映像データの合計は最大3時間とする。
模範解答
6.8
解説
解答の導き方
映像処理ユニットに必要な容量を求めるには、映像データの転送速度と、保存する映像の合計時間を使います。
まず、ドローンは「圧縮した映像データ」を送信し、その「転送速度は、5Mビット/秒である」とあります。したがって、画素数や1画素当たりのデータ長から未圧縮の映像容量を計算するのではなく、この転送速度を使います。
次に、設問では「2台のドローンから受信した映像データの合計は最大3時間」としています。これは2台分を合わせた映像時間なので、転送速度に3時間を掛けます。2台分として、さらに転送速度を2倍する必要はありません。
3時間を秒に直すと、秒です。よって、映像データの合計は次のとおりです。
問題文の条件「1Mバイト=8Mビット」を使ってバイトに換算すると、Mバイトです。さらに「1Gバイト=1,000Mバイト」なので、Gバイトとなります。
最後に、小数第2位を切り上げて小数第1位までにすると、必要な容量は6.8Gバイトです。
誤りやすいポイント
- 2台分として単純に2倍する:設問の3時間は、2台から受信した映像データを合わせた時間です。各ドローンがそれぞれ3時間撮影する条件ではありません。
- 画素数から未圧縮のデータ量を計算する:問題文には圧縮映像の転送速度が示されています。保存対象は受信した圧縮映像データなので、この転送速度を使います。
- MビットをMバイトに換算し忘れる:MビットをMバイトにするには8で割ります。その後、MバイトからGバイトにするには1,000で割ります。
- 端数を四捨五入する:指定は小数第2位の切上げです。6.75Gバイトは小数第1位まで切り上げます。
FAQ
Q: なぜ2台のドローンの映像だから、転送速度を2倍しないのですか?
A: 保存する映像の合計時間が最大3時間と指定されているためです。2台の映像時間を合算した条件として、転送速度に3時間を掛けます。
A: 保存する映像の合計時間が最大3時間と指定されているためです。2台の映像時間を合算した条件として、転送速度に3時間を掛けます。
Q: なぜ映像の画素数やフレームレートを使わないのですか?
A: ドローンが送信する映像は圧縮されており、転送速度も示されています。受信・保存するデータ量は、この転送速度と合計時間から求められます。
A: ドローンが送信する映像は圧縮されており、転送速度も示されています。受信・保存するデータ量は、この転送速度と合計時間から求められます。
Q: 6.75Gバイトを6.8Gバイトにするのは、四捨五入ですか?
A: いいえ。小数第2位を切り上げる指定なので、小数第1位までの値を切り上げています。
A: いいえ。小数第2位を切り上げる指定なので、小数第1位までの値を切り上げています。
関連キーワード: データ転送速度、ビット・バイト換算、データ容量計算、単位換算、端数処理
設問1(3)
問題文を見る〔データ収集装置の動作概要〕について答えよ。
(a) 本文中のa~c、e、fに入れる適切な字句を答えよ。
(b) 本文中のdに入れる適切な内容を35字以内で答えよ。
模範解答
(a)
a:撮影準備
b:ドローン情報
c:訓練準備完了
e:平均速度
f:算出できない
(b)
d:指定された選手IDをもつウォッチへ“音声”を送信する
解説
解答の導き方
まず、訓練準備から開始までの流れを整理します。タブレットからデータ収集装置へ「訓練準備」が送られると、データ収集装置は訓練計画を基に、ドローンを訓練開始位置へ移動させます。表2では、ドローンに訓練開始位置への移動を指示するメッセージは「撮影準備」とされています。したがって、[a]には「撮影準備」が入ります。
次に、ドローンが訓練開始位置に着いたことをデータ収集装置が確認する必要があります。表1によると、ドローンは自機の現在の位置情報と飛行速度をデータ収集装置へ送信します。この情報を含むメッセージは、表2の「ドローン情報」です。データ収集装置は受信した現在位置から、ドローンが訓練開始位置に到達したことを確認できるため、[b]には「ドローン情報」が入ります。
ドローンの到達を確認した後、データ収集装置はタブレットにドローン及びデータ収集装置の準備完了を知らせます。表2でこの通知に使われるメッセージ名は「訓練準備完了」です。よって、[c]には「訓練準備完了」が入ります。ここでは、訓練の準備完了を知らせる段階であり、実際の訓練開始は、タブレットから別途「訓練開始」を受信した後です。
続いて、飛行中のドローンの位置制御を考えます。本文では、先頭を走る選手の「直近5秒間の走行速度の平均」を平均速度として算出し、その値を先頭ドローンの飛行速度にすると説明されています。しかし訓練開始直後は、直近5秒間の走行速度の情報がまだそろっていません。そのため、平均速度を算出できず、本文にある「訓練開始時の飛行速度の初期値」を使用します。したがって、[e]には「平均速度」、[f]には「算出できない」が入ります。
最後に、[d]はタブレットから「音声」を受信したときの処理です。表2では「音声」は選手IDと音声データで構成され、タブレットからデータ収集装置を経由してウォッチへ送られます。したがって、受信した音声データを、指定された選手IDをもつウォッチへ送信する処理を答えます。
誤りやすいポイント
- 「訓練準備」と「訓練開始」を混同しないようにします。準備の段階ではドローンを訓練開始位置へ移動させ、準備完了をタブレットへ通知します。
- ドローンの到達確認に使うのは、飛行ルートそのものではなく、ドローンから送信される現在の位置情報です。その情報を含むメッセージが「ドローン情報」です。
- 平均速度は直近5秒間のデータから算出するため、訓練開始直後にはまだ算出できません。直後から平均速度を使うと考えないようにします。
- 音声の送信先は全てのウォッチではありません。メッセージに含まれる選手IDで対象を特定し、その選手のウォッチへ送信します。
FAQ
Q: ドローンが訓練開始位置に着いたことは、なぜ「ドローン情報」で分かるのですか?
A: 「ドローン情報」にはドローンの現在の位置情報が含まれます。データ収集装置は、その位置を訓練開始位置と照合して到達を確認できます。
A: 「ドローン情報」にはドローンの現在の位置情報が含まれます。データ収集装置は、その位置を訓練開始位置と照合して到達を確認できます。
Q: 訓練開始直後に、飛行速度の初期値を使うのはなぜですか?
A: 平均速度を求めるには直近5秒間の走行速度が必要ですが、開始直後にはその時間分の情報がありません。そのため、平均速度を算出できるようになるまでは初期値を使います。
A: 平均速度を求めるには直近5秒間の走行速度が必要ですが、開始直後にはその時間分の情報がありません。そのため、平均速度を算出できるようになるまでは初期値を使います。
Q: タブレットから受信した音声を、データ収集装置がそのまま全ウォッチへ送るのですか?
A: いいえ。音声メッセージには選手IDが含まれるため、指定された選手のウォッチが送信先になります。
A: いいえ。音声メッセージには選手IDが含まれるため、指定された選手のウォッチが送信先になります。
関連キーワード: メッセージ通信、位置情報、平均速度、宛先指定、状態遷移
設問1(4)
問題文を見るドローンについて答えよ。
(a) 先頭ドローンが訓練終了位置に到達した後、先頭ドローン及び後続ドローンは、“訓練終了”を受信するまでどのような動作をするか。20字以内で答えよ。
(b) 先頭ドローンは、訓練の途中でデータ収集装置からの“飛行計画”をある一定回数連続して受信できなくても、可能な限り飛行し続け、撮影を継続するようにしている。そのためには、どのようにして飛行すべきか。40字以内で答えよ。
模範解答
(a):ホバリングで撮影を継続する。
(b):あらかじめ保持した飛行ルートを、最後に受信した飛行速度で飛行を続ける。
解説
解答の導き方
(a)
まず、先頭ドローンが訓練終了位置に到達した時点と、訓練そのものが終了する時点を区別します。データ収集装置の動作概要には、先頭ドローンが訓練終了位置に到達すると、先頭ドローン及び後続ドローンは「その時の位置でホバリングをする」とあります。したがって、ドローンが訓練終了位置に着いた後は、その場でホバリングします。
まず、先頭ドローンが訓練終了位置に到達した時点と、訓練そのものが終了する時点を区別します。データ収集装置の動作概要には、先頭ドローンが訓練終了位置に到達すると、先頭ドローン及び後続ドローンは「その時の位置でホバリングをする」とあります。したがって、ドローンが訓練終了位置に着いた後は、その場でホバリングします。
一方、訓練終了の処理では、全選手がゴール地点に到達するか、訓練開始から1時間30分が経過したときに“訓練終了”を送信し、ドローンはそれを受信すると「撮影を完了」して着陸します。つまり、ドローンが訓練終了位置に到達しても、直ちに撮影を終えて着陸するわけではありません。“訓練終了”を受信するまでは、ホバリングしながら撮影を続けると判断できます。
(b)
ドローンは、訓練開始前に「訓練開始位置から訓練終了位置までの飛行ルート」を受信して保持します。また、飛行計画には通過目標と飛行速度が含まれ、ドローンはその情報に従って飛行します。
ドローンは、訓練開始前に「訓練開始位置から訓練終了位置までの飛行ルート」を受信して保持します。また、飛行計画には通過目標と飛行速度が含まれ、ドローンはその情報に従って飛行します。
そのため、飛行計画を一定回数連続して受信できない場合でも、すでに保持している飛行ルートを利用できます。飛行速度については、新しい指示を受信できていないので、既知の情報である最後に受信した飛行速度を使って飛行を続けるのが適切です。これにより、通信が途絶えても、可能な限り飛行と撮影を継続できます。
誤りやすいポイント
- 先頭ドローンが訓練終了位置に到達したことを、訓練全体の終了と取り違えないようにします。訓練全体の終了は、“訓練終了”の送信・受信によって判断します。
- “訓練終了”を受信するまでの動作は、ホバリングだけでなく撮影の継続も含みます。ドローンが撮影を完了するのは、“訓練終了”を受信したときです。
- 通信できなくなったときに、飛行ルートを新たに推測する必要はありません。ドローンがあらかじめ保持したルートを使い、速度には最後に受信した値を使います。
- 「その場で停止する」とだけ答えると、撮影を続ける点や、飛行計画を受信できない場合の具体的な飛行方法が不足します。
FAQ
Q: 先頭ドローンが訓練終了位置に着いたら、すぐに着陸しないのですか?
A: すぐには着陸しません。ドローンはその位置でホバリングし、“訓練終了”を受信した後に撮影を完了して着陸します。
A: すぐには着陸しません。ドローンはその位置でホバリングし、“訓練終了”を受信した後に撮影を完了して着陸します。
Q: 飛行計画を受信できない場合、最後の通過目標に向かって飛ぶのですか?
A: この設問で根拠となるのは、ドローンがあらかじめ保持している飛行ルートと、最後に受信した飛行速度です。その情報を使って飛行を続けます。
A: この設問で根拠となるのは、ドローンがあらかじめ保持している飛行ルートと、最後に受信した飛行速度です。その情報を使って飛行を続けます。
Q: なぜ最後に受信した飛行速度を使うのですか?
A: 新たな飛行計画を受信できない状況では、最新の速度指示を得られません。そこで、既に受信している速度情報を継続して使うことで、飛行を続けられます。
A: 新たな飛行計画を受信できない状況では、最新の速度指示を得られません。そこで、既に受信している速度情報を継続して使うことで、飛行を続けられます。
関連キーワード: ホバリング、フェールセーフ、通信途絶、飛行ルート
設問2:制御部のタスク設計について答えよ。
設問2(1)
問題文を見る訓練タスクについて答えよ。
(a) 訓練の開始を受けてから訓練の終了を通知するまでの間に選手タスクに通知するメッセージを表4中の字句で二つ答えよ。
(b) 表4中のgに入れる適切な内容を20字以内で答えよ。
(c) 表4中のhに入れる適切な内容を25字以内で答えよ。
模範解答
(a) ①:選手分析送信指示
②:音声送信指示
(b) g:飛行ルート上の間隔が300m
(c) h:訓練の開始を受けてから1時間30分が経過
解説
解答の導き方
(a)
まず、表4の「訓練」タスクが、訓練開始後から訓練終了までに選手タスクへ何を通知するかを確認します。
まず、表4の「訓練」タスクが、訓練開始後から訓練終了までに選手タスクへ何を通知するかを確認します。
訓練タスクは、「全ての選手タスクに選手分析送信指示を1秒ごとに通知する」とあります。したがって、選手タスクへの通知の一つは「選手分析送信指示」です。
もう一つは、タブレットから音声を受信したときの処理です。訓練タスクは「該当する選手タスクに音声送信指示を通知する」とあるため、該当する選手タスクへ「音声送信指示」を通知します。こちらは音声を受信した場合に行う処理であり、毎秒通知するものではありません。
(b)
表4では、先頭ドローンの飛行計画を基に、後続ドローンの飛行計画も作成して通知します。後続ドローンの通過目標をどう設定するかは、〔データ収集装置の動作概要〕の「先頭ドローンの通過目標から飛行ルート上の間隔が300mに保たれる位置」という記述から分かります。
表4では、先頭ドローンの飛行計画を基に、後続ドローンの飛行計画も作成して通知します。後続ドローンの通過目標をどう設定するかは、〔データ収集装置の動作概要〕の「先頭ドローンの通過目標から飛行ルート上の間隔が300mに保たれる位置」という記述から分かります。
したがって、後続ドローンの通過目標は、先頭ドローンの通過目標との間隔を飛行ルート上で300mに保つ位置に設定します。ここで問われているのは両ドローンの目標位置の間隔なので、時間差や実際の位置間の直線距離ではありません。
(c)
訓練タスクから訓練終了を通知する条件は、全選手がゴール地点に到達した場合、または所定の時間が経過した場合です。〔データ収集装置の動作概要〕には、後者について「訓練開始から1時間30分が経過すると」とあります。
訓練タスクから訓練終了を通知する条件は、全選手がゴール地点に到達した場合、または所定の時間が経過した場合です。〔データ収集装置の動作概要〕には、後者について「訓練開始から1時間30分が経過すると」とあります。
表4の空欄は、訓練タスクが訓練終了を通知する条件を補うものです。そのため、訓練開始を基準に時間を測り、1時間30分が経過したことを示します。
誤りやすいポイント
- 訓練の開始時に選手タスクへ訓練開始を通知する処理と、訓練中に繰り返し行う処理を混同しないようにします。(a)で問われているのは、訓練タスクの処理概要にある訓練中の通知です。
- 「選手分析送信指示」は全ての選手タスクに1秒ごとに通知されます。一方、「音声送信指示」はタブレットから音声を受信したときに、該当する選手タスクへ通知されます。
- (b)の300mは、先頭ドローンと後続ドローンの通過目標どうしの、飛行ルート上の間隔です。
- (c)は訓練開始から経過した時間を示します。訓練終了条件にある「全選手がゴール地点に到達する」場合とは別の条件です。
FAQ
Q: 「音声送信指示」は、選手タスクすべてに通知されますか?
A: いいえ。タブレットから受信した音声の送信先に対応する選手タスクへ通知されます。
A: いいえ。タブレットから受信した音声の送信先に対応する選手タスクへ通知されます。
Q: 後続ドローンの間隔は、常に実際の位置どうしで300mに保つという意味ですか?
A: ここでの記述は、先頭ドローンの通過目標を基準に、後続ドローンの通過目標を飛行ルート上で300mの間隔に設定するという意味です。
A: ここでの記述は、先頭ドローンの通過目標を基準に、後続ドローンの通過目標を飛行ルート上で300mの間隔に設定するという意味です。
Q: 訓練終了の時間条件は、訓練開始後に1時間30分が経過した時点ですか?
A: はい。訓練開始を基準として1時間30分が経過したことが、全選手のゴール到達とは別の終了条件です。
A: はい。訓練開始を基準として1時間30分が経過したことが、全選手のゴール到達とは別の終了条件です。
関連キーワード: リアルタイムOS、タスク間通信、周期処理、位置制御、終了条件
設問2(2)
問題文を見る選手タスクについて答えよ。
(a) 表4中の下線(ア)のある条件とは何か。40字以内で答えよ。
(b) “個人分析”として送信可能な個人分析結果の作成が完了するのは、どのタイミングか。20字以内で答えよ。
模範解答
(a):選手位置情報を参照し、選手が1区間分を走り切ったと判断したとき
(b):フォーム分析の結果を受けたとき
解説
解答の導き方
(a)
表4では、選手タスクが「選手情報」を受信すると、その内容を選手分析情報履歴に保存し、ある条件を満たしたときに区間順位やペース差異などを算出して、フォームタスクにフォーム分析指示を通知するとされています。
表4では、選手タスクが「選手情報」を受信すると、その内容を選手分析情報履歴に保存し、ある条件を満たしたときに区間順位やペース差異などを算出して、フォームタスクにフォーム分析指示を通知するとされています。
では、どのタイミングでこれらの分析を行うのでしょうか。機能概要には、走行フォームの変化を「選手が区間を通過するごとに分析する」とあります。また、区間は訓練コースを1km単位で区切ったものです。したがって、選手の位置情報から、選手が次の区間に入った、つまり1区間分を走り切ったと判断したタイミングが条件になります。
(b)
個人分析結果には、区間順位やペース差異だけでなく、区間の走行フォームの変化も含まれます。選手タスクは区間の通過を判断すると、フォームタスクに分析を依頼します。その後、フォームタスクはフォーム分析ユニットの分析結果を選手タスクに通知し、選手タスクは通知された情報を選手分析情報履歴に保存します。
個人分析結果には、区間順位やペース差異だけでなく、区間の走行フォームの変化も含まれます。選手タスクは区間の通過を判断すると、フォームタスクに分析を依頼します。その後、フォームタスクはフォーム分析ユニットの分析結果を選手タスクに通知し、選手タスクは通知された情報を選手分析情報履歴に保存します。
選手タスクは、選手分析送信指示を受けたときに、履歴にある未送信の個人分析結果を送信します。ただし、フォーム分析結果がまだ届いていない段階では、個人分析結果に含める走行フォームの変化がそろっていません。したがって、送信可能な個人分析結果が完成するのは、フォーム分析の結果を受けたときです。
誤りやすいポイント
- 「選手情報」を受信するたびに、区間順位やペース差異を算出すると考えないようにします。分析の契機は、位置情報から区間の通過を判断したときです。
- 位置情報を受信したことと、1区間分を走り切ったことは同じではありません。区間の境界を通過したかどうかを判断する必要があります。
- 区間順位やペース差異の算出が終わっただけでは、個人分析結果は完成していません。走行フォームの変化も含めた結果なので、フォーム分析の結果を受け取る必要があります。
- 選手分析送信指示は、分析結果を完成させる指示ではなく、履歴にある未送信の結果を確認して送信するための指示です。
FAQ
Q: なぜ区間を通過したタイミングでフォーム分析を依頼するのですか?
A: フォーム分析ユニットは1区間分のフォーム計測情報を基に分析するためです。区間分の情報がそろった時点で分析を依頼します。
A: フォーム分析ユニットは1区間分のフォーム計測情報を基に分析するためです。区間分の情報がそろった時点で分析を依頼します。
Q: 選手分析送信指示を受けた時点で、個人分析結果が完成したと判断できますか?
A: できません。送信指示は未送信結果の確認・送信を促すものです。フォーム分析結果がまだ届いていなければ、個人分析結果は完成していません。
A: できません。送信指示は未送信結果の確認・送信を促すものです。フォーム分析結果がまだ届いていなければ、個人分析結果は完成していません。
Q: 選手タスクは、フォーム分析結果をどのように扱いますか?
A: フォームタスクから通知を受けると、その情報を選手分析情報履歴に保存します。その後の選手分析送信指示で、未送信であれば送信します。
A: フォームタスクから通知を受けると、その情報を選手分析情報履歴に保存します。その後の選手分析送信指示で、未送信であれば送信します。
関連キーワード: リアルタイムOS、タスク間通信、位置情報、区間判定、非同期処理
設問2(3)
問題文を見るフォーム分析ユニットの制御は、選手タスクがフォームタスクを介して行っている。その目的を20字以内で答えよ。
模範解答
フォーム分析ユニットの資源管理
解説
解答の導き方
-
一方、表3の「フォーム分析ユニット」は、選手ごとに1区間分のフォーム計測情報を使って分析する構成要素です。表4では、選手タスクからフォーム分析指示を受けたフォームタスクが、必要な情報を取得してフォーム分析ユニットに書き込み、分析結果を選手タスクに返します。
-
このようにフォームタスクを介するのは、複数の選手タスクが同じフォーム分析ユニットを利用する際、その利用を調整するためです。フォームタスクが分析ユニットへのアクセスをまとめて扱うことから、目的はフォーム分析ユニットという共有資源を管理することだと分かります。
誤りやすいポイント
- フォームタスクの目的を「走行フォームを分析すること」とだけ捉えないようにしましょう。分析そのものはフォーム分析ユニットが行い、フォームタスクは必要な情報の受渡しや分析結果の通知を担います。
- 選手タスクごとにフォーム分析ユニットがあると誤解しないようにしましょう。図2では、複数の選手タスクが一つのフォームタスクを介して処理を依頼する構成です。
- 「タスク間の通信を行うため」だけでは、フォームタスクを設ける目的として不十分です。着目すべきなのは、複数のタスクが利用するフォーム分析ユニットを調整する点です。
FAQ
Q: なぜ選手タスクからフォーム分析ユニットへ直接アクセスさせないのですか?
A: 複数の選手タスクがそれぞれ独立してアクセスすると、同じ分析ユニットの利用が競合する可能性があります。フォームタスクを介せば、利用を一元的に調整できます。
A: 複数の選手タスクがそれぞれ独立してアクセスすると、同じ分析ユニットの利用が競合する可能性があります。フォームタスクを介せば、利用を一元的に調整できます。
Q: 資源管理とは、この問題では具体的に何を指しますか?
A: フォーム分析ユニットを使う処理をフォームタスクに集約し、複数の選手タスクからの要求を調整することです。問題文からは、特定の待ち行列方式までは読み取れません。
A: フォーム分析ユニットを使う処理をフォームタスクに集約し、複数の選手タスクからの要求を調整することです。問題文からは、特定の待ち行列方式までは読み取れません。
関連キーワード: 共有資源、排他制御、タスク間通信、リアルタイムOS、タスク設計
設問3:訓練システムの機能追加について答えよ。
選手の安全管理を目的として、体調不良の可能性がある選手(以下、注視選手という)の訓練中の映像を、後続ドローンでクローズアップ撮影し、警告及び注視選手に関する情報をタブレットに表示する機能を追加することにした。ここで、クローズアップ撮影とは、注視選手のうちの1人だけを接近して拡大撮影することである。
〔データ収集装置の変更点〕
データ収集装置の変更点を次に示す。
・選手状態情報又は個人分析結果から体調不良と推測される選手を注視選手と判断する。
・注視選手が1人の場合は、その選手をクローズアップ撮影対象(以下、クローズアップ選手という)とする。複数の注視選手が存在するときは、体調不良の度合いが最も高そうな選手をクローズアップ選手とする。
・クローズアップ撮影をするとき、クローズアップ選手を対象として先頭ドローンの通過目標と同様の方法で設定した通過目標に、飛行速度を加えた“アップ飛行計画”メッセージを新たに追加し、1秒ごとに後続ドローンに送信する。
・注視選手が存在するときは、後続ドローンに“アップ飛行計画”を送信し、注視選手が存在しないときは、i。
・注視選手及びクローズアップ選手の情報をタブレットに送信するメッセージを新たに追加する。
〔ドローンの変更点〕
ドローンの変更点を次に示す。
・走行中の選手をクローズアップ撮影する機能を追加する。
・データ収集装置から“アップ飛行計画”を受信すると、走行中の選手をクローズアップ撮影する。
〔データ収集装置の制御部のタスクの変更概要〕
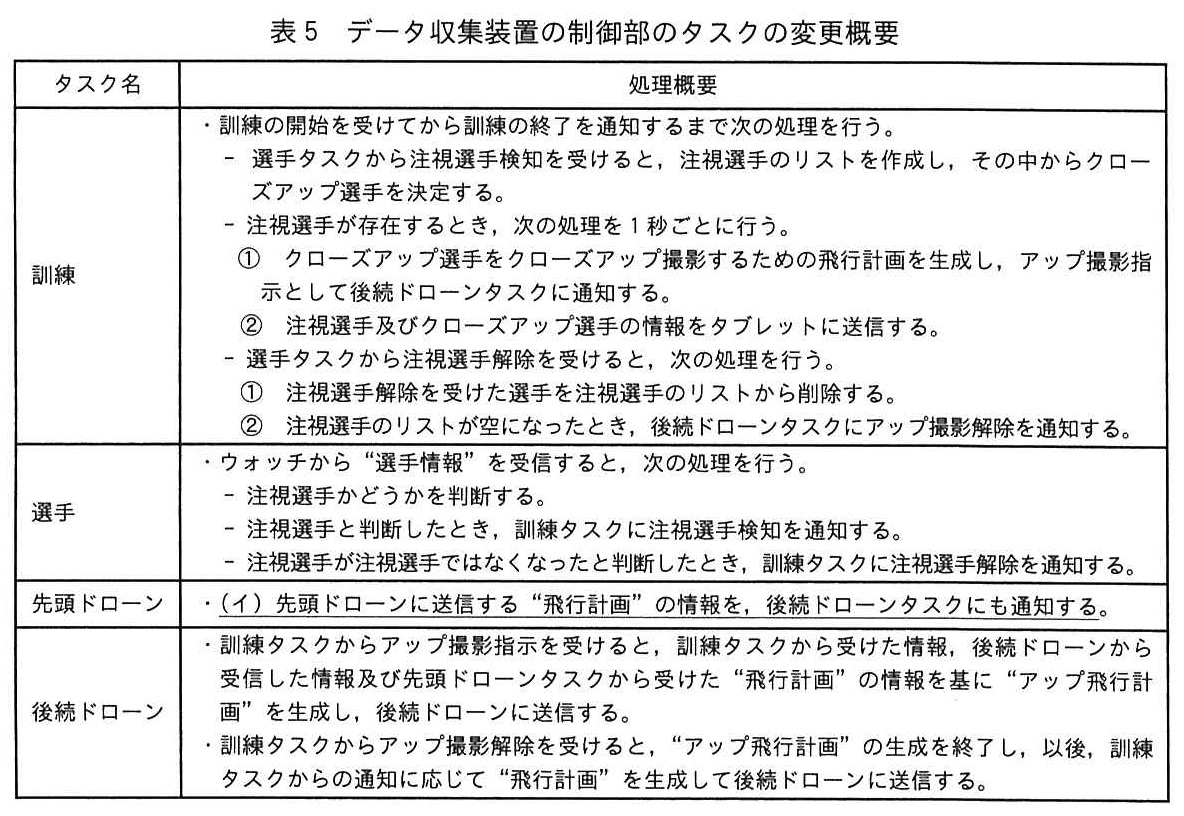
データ収集装置の制御部のタスクの変更概要を表5に示す。
設問3(1)
問題文を見るiに入れる適切な内容を15字以内で答えよ。
模範解答
i:“飛行計画”を送信する
解説
解答の導き方
-
この設問では、注視選手がいる場合といない場合で、後続ドローンにどの飛行指示を送るかを考えます。注視選手がいる場合は、クローズアップ撮影のために「アップ飛行計画」を送ります。
-
もともとの訓練システムでは、後続ドローンは先頭ドローンの通過目標から飛行ルート上で300mの間隔を保つ位置を通過目標として、通常の「飛行計画」を受け取ります。したがって、クローズアップ撮影の対象がいない場合も、後続ドローンはこの通常の飛行を続ける必要があります。
-
表5にも、注視選手がいなくなったときはアップ撮影を解除し、その後は「“飛行計画”を生成して後続ドローンに送信する」とあります。よって、空欄には通常の「飛行計画」を送信する内容が入ります。
誤りやすいポイント
- 注視選手がいない場合に、後続ドローンへの送信を何もしないと考えないようにします。後続ドローンは、通常の飛行位置を維持するために飛行計画を受け取る必要があります。
- 「アップ飛行計画」と通常の「飛行計画」を混同しないようにします。前者はクローズアップ撮影用、後者は通常の飛行用です。
- アップ撮影の解除は、通常の飛行計画を送ることと別の処理です。表5では、注視選手のリストが空になったときに解除を通知し、その後に通常の飛行計画へ戻る流れになっています。
FAQ
Q: 注視選手がいないときも、後続ドローンに飛行計画を送るのはなぜですか?
A: 訓練中の飛行を継続し、先頭ドローンとの間隔を保つためです。
A: 訓練中の飛行を継続し、先頭ドローンとの間隔を保つためです。
Q: 「アップ飛行計画」はどのようなときに使いますか?
A: 注視選手がいて、後続ドローンにクローズアップ撮影をさせるときに使います。
A: 注視選手がいて、後続ドローンにクローズアップ撮影をさせるときに使います。
Q: 注視選手がいなくなった直後に行う処理は何ですか?
A: 表5の流れでは、注視選手のリストが空になったときにアップ撮影解除を通知し、その後は通常の飛行計画を送信します。
A: 表5の流れでは、注視選手のリストが空になったときにアップ撮影解除を通知し、その後は通常の飛行計画を送信します。
関連キーワード: 状態管理、タスク間通信、飛行制御、目標位置制御
設問3(2)
問題文を見る先頭ドローンタスクが下線(イ)の処理を行う目的を30字以内で答えよ。
模範解答
先頭ドローンと後続ドローンの衝突を回避するため
解説
解答の導き方
まず、通常の飛行計画では、先頭ドローンの通過目標を基準にして、後続ドローンの通過目標を飛行ルート上で300m後方に設定します。つまり、後続ドローンの飛行計画は、先頭ドローンの計画と無関係に決めるものではありません。
表5では、先頭ドローンタスクが、先頭ドローンに送信する「飛行計画」の情報を後続ドローンタスクにも通知します。また、後続ドローンタスクは、通知された情報などを基に後続ドローンの「アップ飛行計画」を生成します。先頭ドローンの計画を共有すれば、後続ドローンの通過目標や飛行速度を、先頭ドローンとの位置関係を踏まえて設定できます。
このように両ドローンの飛行計画を連携させ、間隔が詰まったり重なったりするのを防ぐことが目的です。
誤りやすいポイント
- クローズアップ撮影を行うためだけの情報共有だと考えないようにします。重要なのは、後続ドローンの飛行計画を先頭ドローンの計画と連動させることです。
- 後続ドローンの目標位置を設定するだけでなく、両ドローンの安全な間隔を保つという目的まで考えます。
- 「撮影範囲を広げるため」など、映像の品質に関する理由と混同しないようにします。
FAQ
Q: 後続ドローンは、先頭ドローンの現在位置だけ分かればよいのですか?
A: 現在位置だけでなく、先頭ドローンの通過目標や飛行速度を含む飛行計画を共有することで、これからの位置関係を見越した計画を立てられます。
A: 現在位置だけでなく、先頭ドローンの通過目標や飛行速度を含む飛行計画を共有することで、これからの位置関係を見越した計画を立てられます。
Q: 後続ドローンの飛行計画を先頭ドローンの計画に合わせるのはなぜですか?
A: 先頭ドローンとの間隔を保てるようにし、両ドローンが接近しすぎることを防ぐためです。
A: 先頭ドローンとの間隔を保てるようにし、両ドローンが接近しすぎることを防ぐためです。
関連キーワード: 飛行計画、通過目標、位置制御、衝突回避、タスク間通信
設問3(3)
問題文を見るクローズアップ撮影中、後続ドローンの通過目標が前回の設定値から大きく変化した。それは、どのような場合か。20字以内で答えよ。
模範解答
クローズアップ選手が変わった場合
解説
解答の導き方
-
クローズアップ撮影では、注視選手の中からクローズアップ選手を決め、その選手を撮影するための「アップ飛行計画」を作成します。したがって、後続ドローンの通過目標は、クローズアップ選手の位置を基準に決まります。
-
通過目標は、先頭ドローンの場合と同様に、選手が5秒後に到達すると推定される位置を基に設定します。そのため、同じ選手を撮影し続けている間は、選手の走行に伴って通過目標も順に変化します。
-
一方、撮影対象が別の選手に切り替わると、その選手の位置を基に通過目標を設定し直します。選手同士の位置が離れていれば、前回の設定値から大きく変わる可能性があります。よって、通過目標が大きく変化するのは、クローズアップ選手が変わった場合です。
誤りやすいポイント
- 選手が走れば通過目標も変わりますが、走行に伴う通常の変化と、撮影対象の切替えによる大きな変化を区別しましょう。
- 注視選手が増減すること自体ではなく、クローズアップ撮影の対象となる選手が別の選手に切り替わることがポイントです。
- 「後続ドローンの通過目標」はドローンの現在位置ではなく、撮影対象の選手の位置を基に設定されます。
FAQ
Q: クローズアップ選手が変わらなくても、通過目標は変化しますか。
A: はい。選手の走行に合わせて、推定位置も変わるため、通過目標は継続的に更新されます。
A: はい。選手の走行に合わせて、推定位置も変わるため、通過目標は継続的に更新されます。
Q: 注視選手が複数いるだけで、通過目標は大きく変わりますか。
A: 必ずしもそうではありません。複数の注視選手がいても、クローズアップ選手が変わらなければ、撮影対象の位置を基にした目標設定は変わりません。
A: 必ずしもそうではありません。複数の注視選手がいても、クローズアップ選手が変わらなければ、撮影対象の位置を基にした目標設定は変わりません。
Q: なぜ選手の切替えで通過目標が大きく変わるのですか。
A: 新しい撮影対象の位置を基準に目標を設定し直すためです。対象となる選手同士が離れているほど、前回の目標との差が大きくなる可能性があります。
A: 新しい撮影対象の位置を基準に目標を設定し直すためです。対象となる選手同士が離れているほど、前回の目標との差が大きくなる可能性があります。
関連キーワード: 位置情報、目標位置、位置制御、対象切替、飛行計画
設問3(4)
問題文を見る追加機能の動作検証を実施したところ、クローズアップ撮影が始まらないという状況が発生した。この状況を回避するために変更するタスク名を表5中のタスク名で答えよ。また、タスクの変更内容を35字以内で答えよ。
模範解答
タスク名:訓練タスク
変更内容:一度決定したクローズアップ選手は、一定時間変更しない。
解説
解答の導き方
-
まず、どのタスクがクローズアップ対象を決めているかを確認します。表5では、「訓練タスク」が選手タスクから注視選手検知を受けると注視選手のリストを作り、その中からクローズアップ選手を決定します。したがって、撮影対象の選び方を変えるタスクは「訓練タスク」です。
-
次に、後続ドローンが撮影を始めるまでの流れを考えます。訓練タスクは、決定したクローズアップ選手を撮影するための飛行計画を後続ドローンタスクに通知します。後続ドローンタスクは、その情報などを基に「アップ飛行計画」を生成して後続ドローンに送信します。
-
複数の注視選手がいる場合は、体調不良の度合いが最も高そうな選手がクローズアップ選手になります。注視選手の追加や状態の変化によって選ばれる選手が頻繁に入れ替わると、後続ドローンに送る飛行計画の目標も変わります。その結果、ドローンが撮影対象に向かっている途中で目標が切り替わり、クローズアップ撮影を始められないことがあります。
-
そのため、「訓練タスク」で一度決めたクローズアップ選手を一定時間維持し、撮影対象が頻繁に切り替わらないようにします。変更内容は、一度決定したクローズアップ選手を一定時間変更しないことです。
誤りやすいポイント
- クローズアップ撮影を実行するのはドローンですが、撮影対象を決定しているのは「訓練タスク」です。対象選択の変更なので、ドローンのタスクを答えないようにします。
- 注視選手のリストを作る処理だけに注目すると、対象が頻繁に変わる問題を見落としがちです。クローズアップ選手の決定後、飛行計画が後続ドローンへ送られる流れまで考えます。
- 特定の選手を永久に固定するのではなく、撮影が始まるまで対象を安定させるため、変更しない期間を設ける考え方です。
FAQ
Q: 注視選手が複数いる場合に、最も体調不良の度合いが高そうな選手を選ぶこと自体が問題ですか?
A: 選び方自体ではなく、選んだ対象が短い間隔で入れ替わることが問題です。対象を一定時間維持すれば、後続ドローンがその対象に向かうための時間を確保できます。
A: 選び方自体ではなく、選んだ対象が短い間隔で入れ替わることが問題です。対象を一定時間維持すれば、後続ドローンがその対象に向かうための時間を確保できます。
Q: 後続ドローンタスクを変更すればよいのではありませんか?
A: 後続ドローンタスクは受け取った情報を基に飛行計画を生成します。対象を選び直す処理は「訓練タスク」にあるため、対象の切替えを抑える変更は「訓練タスク」で行います。
A: 後続ドローンタスクは受け取った情報を基に飛行計画を生成します。対象を選び直す処理は「訓練タスク」にあるため、対象の切替えを抑える変更は「訓練タスク」で行います。
Q: 一定時間の長さは問題文から決められますか?
A: 具体的な時間は示されていません。解答では、対象を頻繁に変更しないための制御として「一定時間変更しない」と表現します。
A: 具体的な時間は示されていません。解答では、対象を頻繁に変更しないための制御として「一定時間変更しない」と表現します。
関連キーワード: タスク設計、状態管理、優先度制御、リアルタイム処理

