
エンベデッドシステムスペシャリスト 2024年 午後1 問01
空飛ぶクルマの旅客輸送システムに関する次の記述を読んで、設問に答えよ。
A社は、都市部での移動を目的とした空飛ぶクルマの旅客輸送システム(以下、SKシステムという)を開発している。空飛ぶクルマには、ドローンの技術を応用した電動垂直離着陸機(Electric Vertical Take-Off and Landing aircraft 以下、eVTOLという)を採用している。SKシステムは、複数台のeVTOLを用いて、空港とイベント会場にある複数の離着陸場の間で、自動操縦による旅客の空輸サービスを提供する。自動車での移動に比べて道路交通渋滞の影響を受けずに効率的に旅客を輸送できることが特徴である。
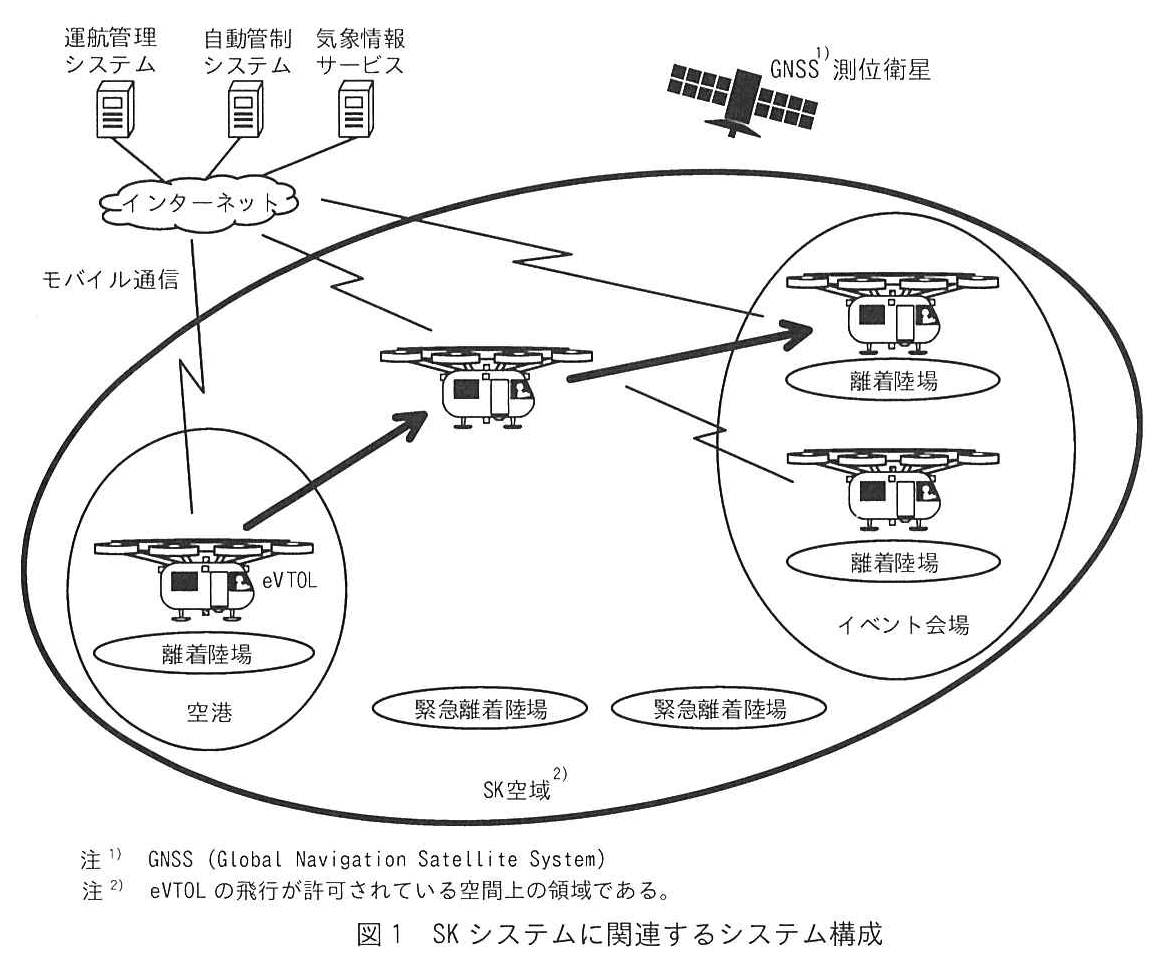
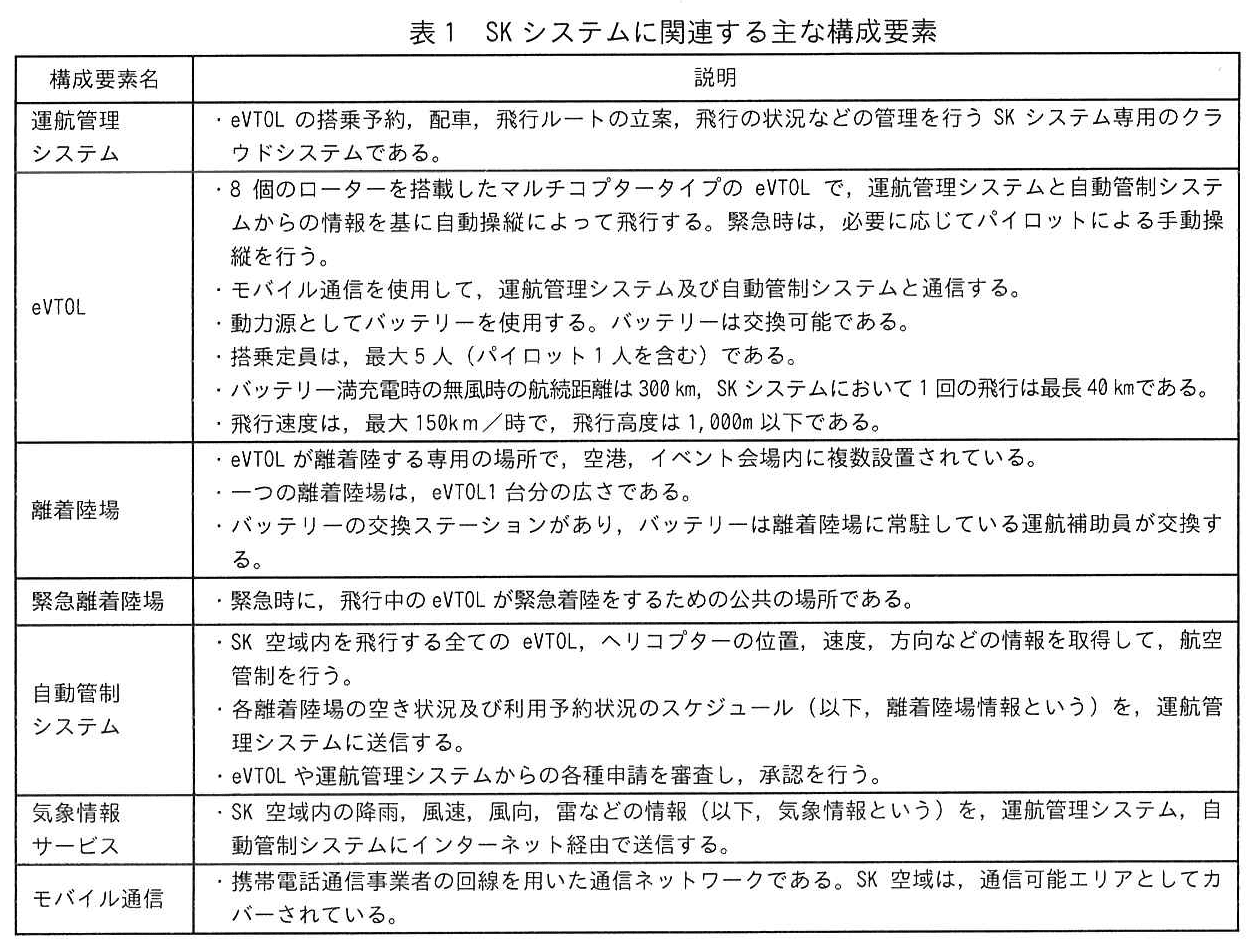
SKシステムに関連するシステム構成を図1に、SKシステムに関連する主な構成要素を表1に示す。
〔SKシステムの利用手順〕
SKシステムの利用手順の一例を次に示す。
① 旅客は、スマートフォンの専用アプリケーションプログラム(以下、専用アプリという)を用いて、出発予定時刻、出発予定地、到着予定地、搭乗予定人数などの情報(以下、予約情報という)を入力して、運航管理システムにeVTOLの搭乗予約を行う。
② 運航管理システムは、予約情報、気象情報、aを基に、eVTOLの飛行ルート、飛行速度、飛行高度、到着予定時刻などの情報(以下、飛行計画という)を立案し、飛行計画を自動管制システムに申請する。自動管制システムは、eVTOLとヘリコプターの飛行計画を管理し、申請された飛行計画に対する承認可否を決定する。
③ 運航管理システムは飛行計画が承認されると、予約した旅客の専用アプリに搭乗予約の完了と、飛行計画として算出された到着予定時刻を通知する。
④ 旅客は、搭乗予約の完了後、出発予定地の離着陸場に行き、eVTOLに搭乗する。搭乗時には、搭乗口に設置されている2次元バーコードリーダーに、専用アプリに表示した2次元バーコードを読み込ませて搭乗手続を実施する。
⑤ eVTOLは、旅客の搭乗が完了すると、旅客の搭乗手続の情報を運航管理システムに送信する。運航管理システムは、全ての旅客の搭乗が完了したと判断するとeVTOLに飛行計画を送信する。
⑥ eVTOLは、出発予定時刻になると、自動管制システムに離陸許可を申請する。離陸許可が承認された場合は、運航管理システムに離陸開始を通知して、飛行計画に沿って自動操縦で離陸を開始する。承認されなかった場合は待機し、承認されるまで繰返し申請を行う。
⑦ eVTOLは離陸後、飛行計画に基づき自動操縦で飛行計画と実際のズレを調整しながら到着予定地まで飛行する。飛行中は、運航管理システム及び自動管制システムに次の情報を1秒ごとに送信する。
・運航管理システムに送信する情報
-現在位置、速度などの飛行に関する情報(以下、飛行情報という)
-バッテリー残量、後述する表2中に示す構成要素の診断結果などの情報(以下、機体情報という)
-障害物などのeVTOL周辺の環境に関する情報(以下、周辺環境情報という)
・自動管制システムに送信する情報
-飛行情報
⑧ eVTOLは着陸に際し、自動管制システムに着陸許可を申請して、承認された場合は、離着陸場に着陸する。承認されなかった場合は、ホバリング状態で待機し、承認されるまで繰返し申請を行う。
⑨ 運航管理システムは、必要に応じてeVTOLが着陸した後にバッテリーの交換を行うように、離着陸場の運航補助員に通知する。
〔運航管理システムの飛行計画の更新〕
SKシステムは、シミュレーション技術を活用している。運航管理システムは、飛行情報、b、周辺環境情報、離着陸場情報及び気象情報を分析して、シミュレーションを実施し、その結果を用いて飛行計画を再評価する。再評価した結果、飛行計画を更新する必要があると判断される場合には、自動管制システムに更新された飛行計画を申請し、承認されると当該eVTOLに送信する。
eVTOLは運航管理システムから新しい飛行計画を受信すると、直ちに受信した飛行計画に切り替えて、自動操縦で飛行を継続する。
〔eVTOLの概要〕
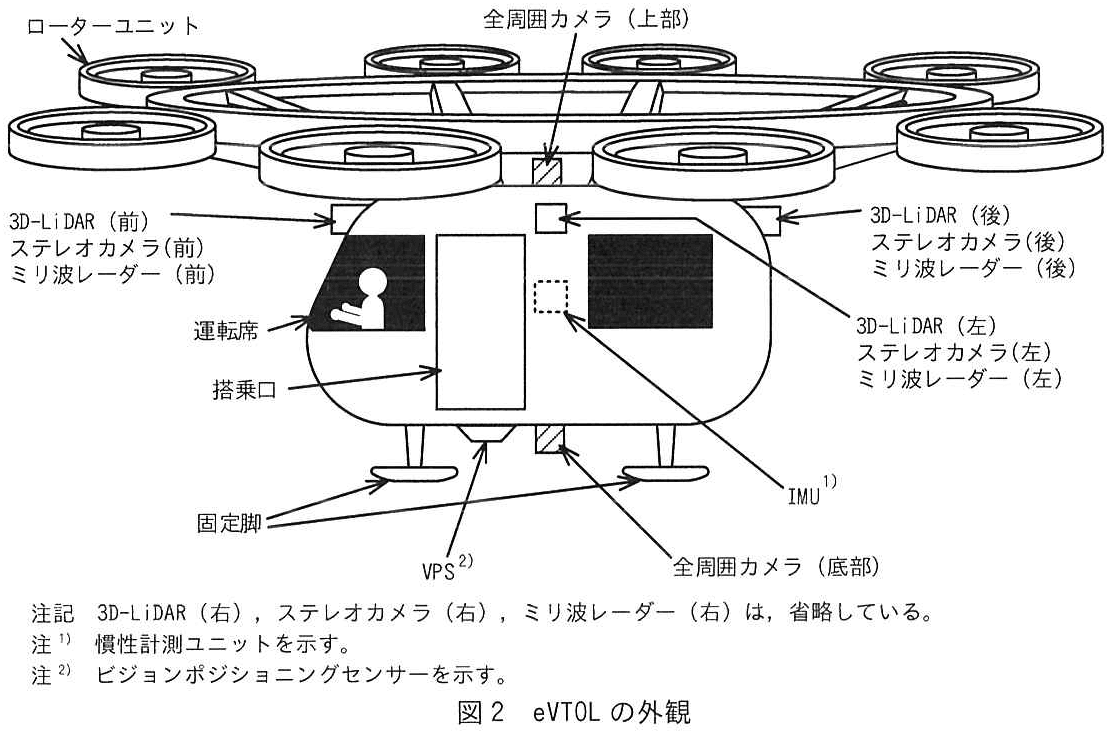
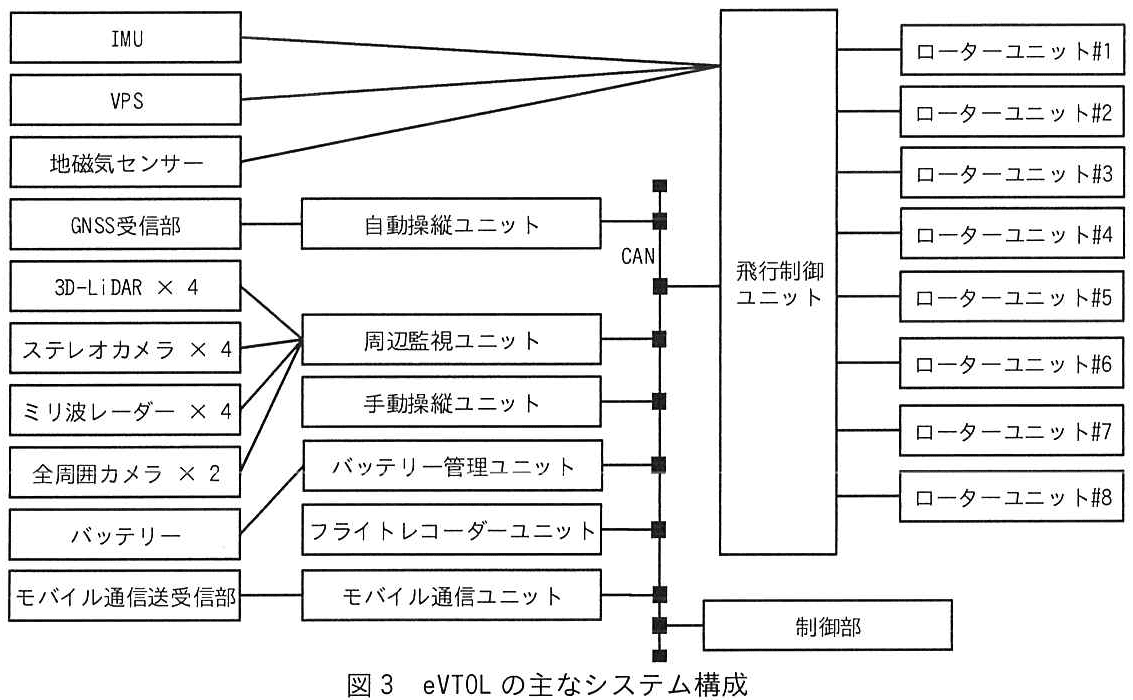
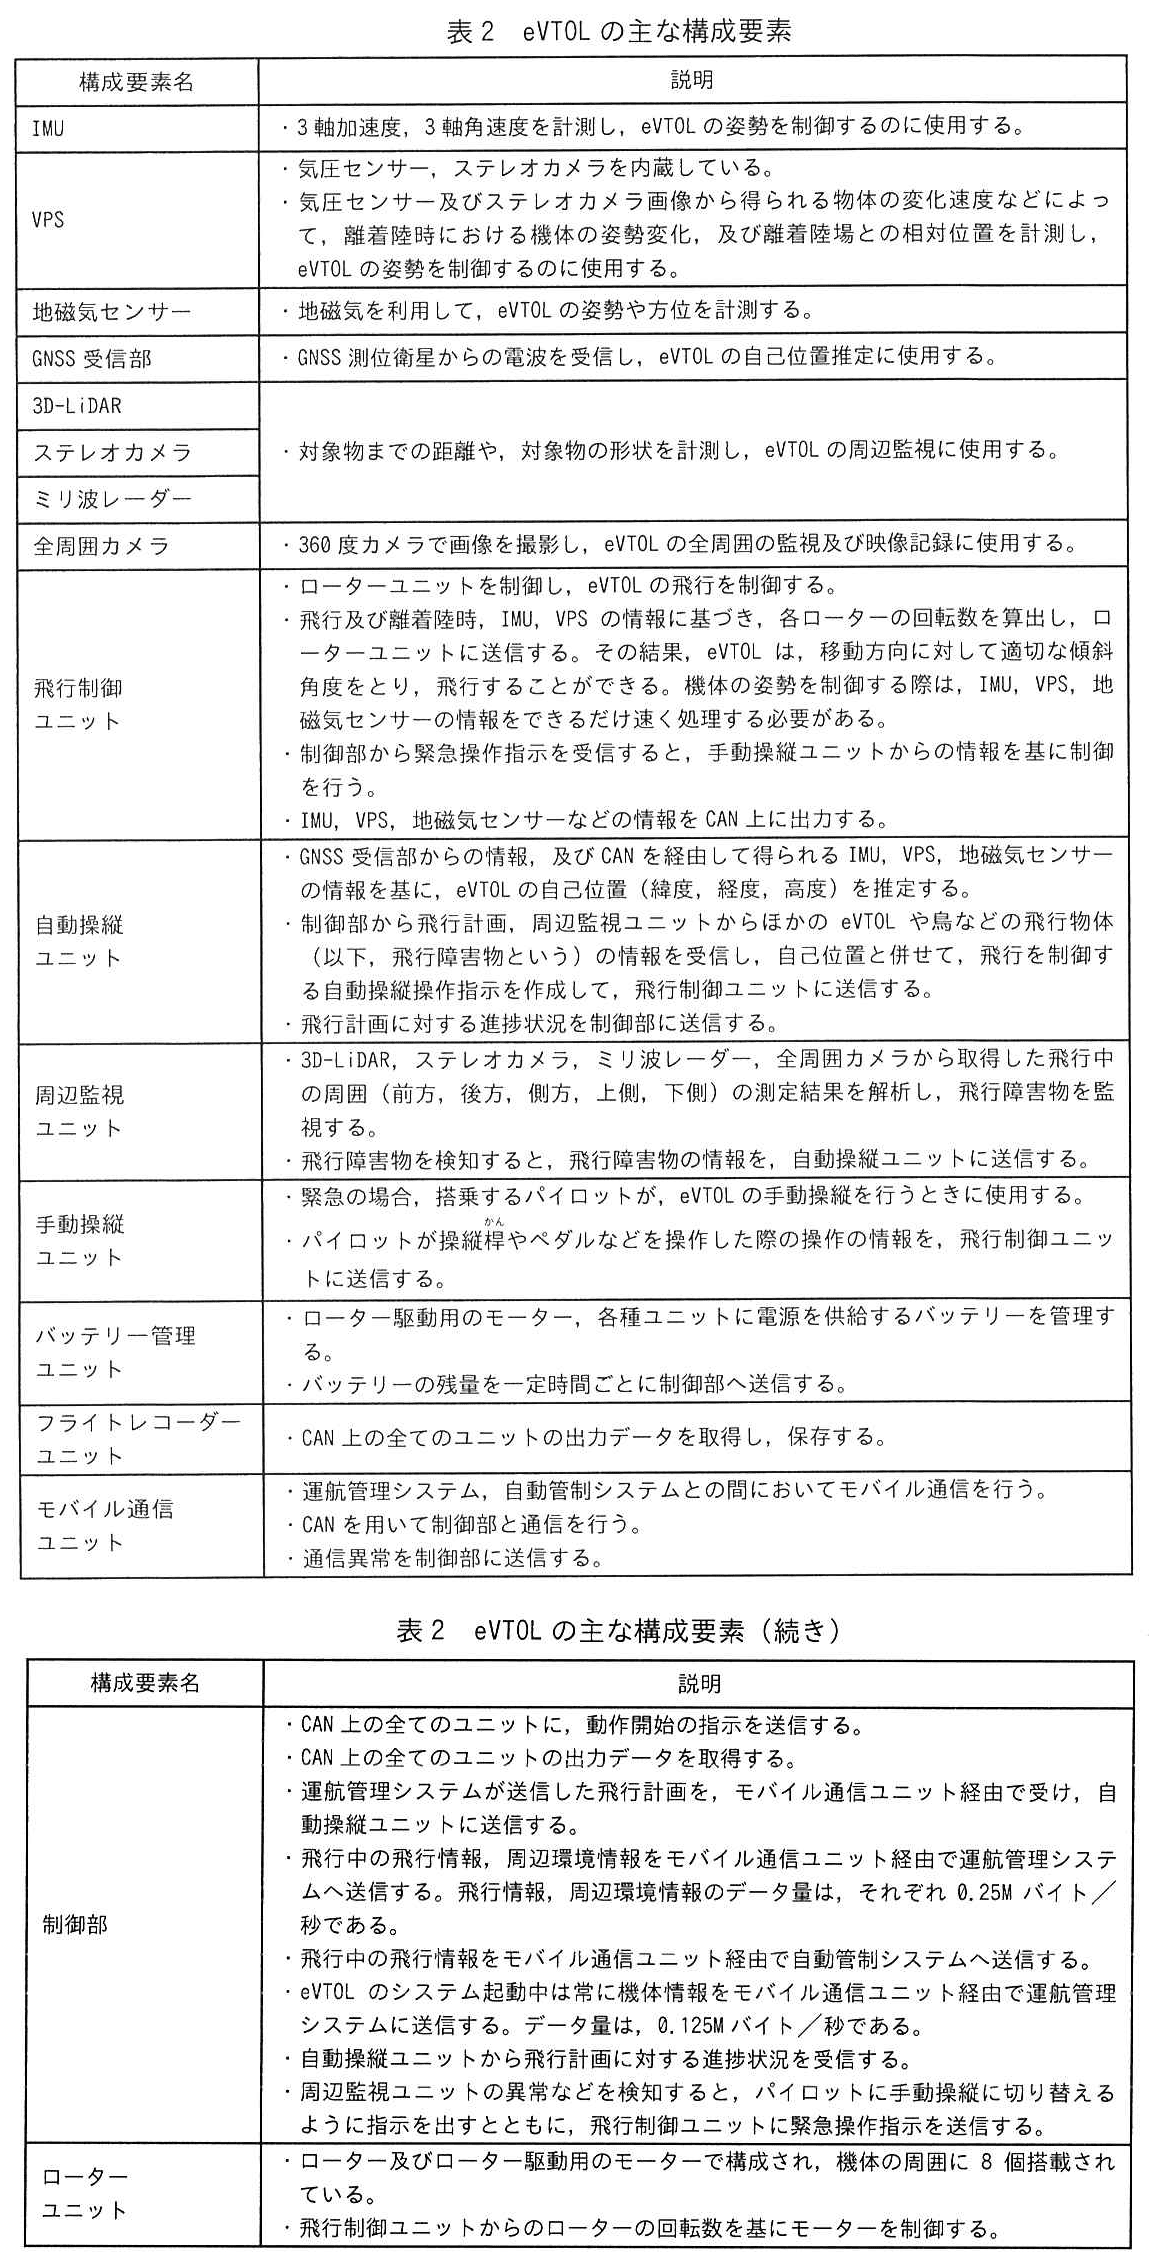
eVTOLの外観を図2に、eVTOLの主なシステム構成を図3に、eVTOLの主な構成要素を表2に示す。
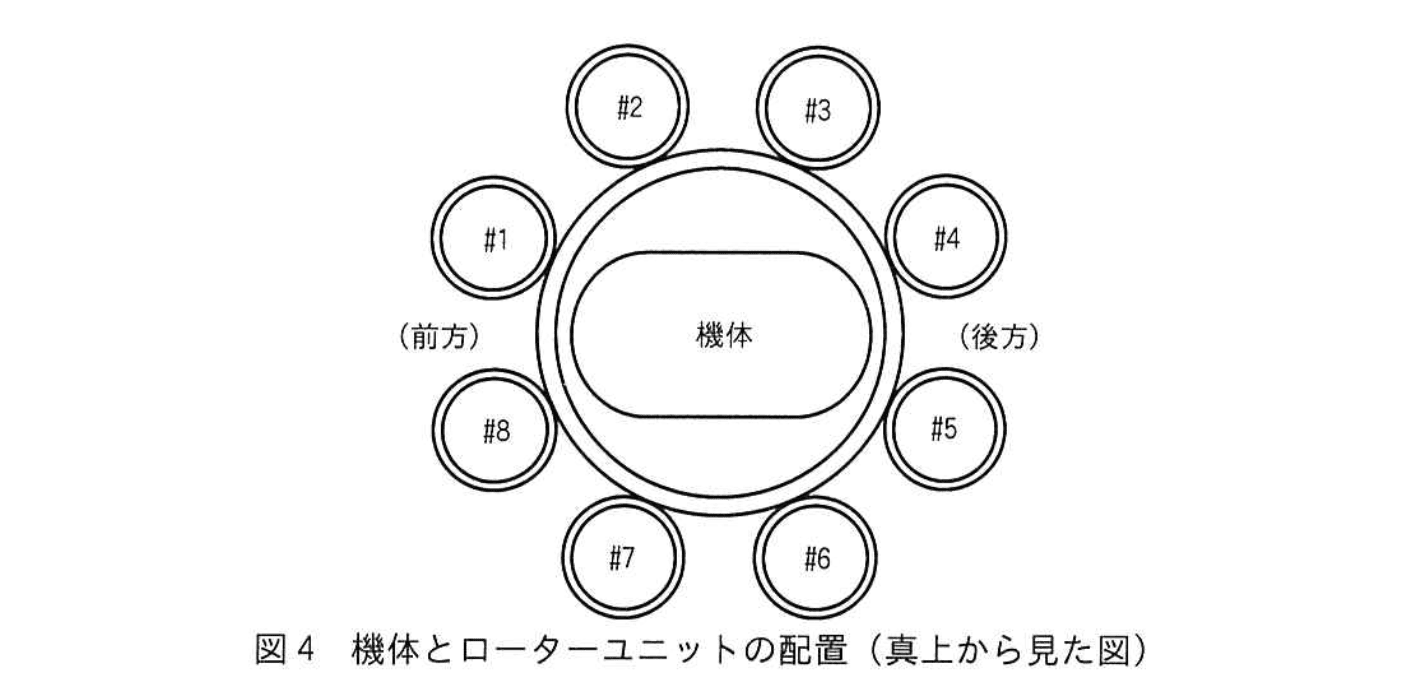
〔機体とローターユニットの配置〕
eVTOLには、機体の周囲に8個のローターユニット(#1~#8)が搭載されている。ローターユニット内のモーターを制御して、ローターを回転させることによって揚力を得る。機体とローターユニットの配置を図4に示す。
設問1:SKシステムの仕様について答えよ。
設問1(1)
問題文を見る運航管理システムが、飛行計画を更新するときに、自動管制システムに承認をもらうのはなぜか。40字以内で答えよ。
模範解答
・運航管理システムは、ヘリコプターなどの飛行計画をもっていないから
・運航管理システムは、eVTOL以外の飛行計画をもっていないから
解説
解答の導き方
-
問われているのは、運航管理システムが更新した飛行計画を、なぜ自動管制システムに承認してもらう必要があるかです。単に計画の内容を確認するのではなく、飛行の安全性を保つための理由を考えます。
-
本文では、自動管制システムが「eVTOLとヘリコプターの飛行計画を管理」すると説明されています。つまり、自動管制システムは、SKシステムのeVTOLだけでなく、ヘリコプターの飛行計画も考慮できる立場です。
-
一方、運航管理システムは、SKシステムの予約や飛行計画を管理するシステムです。ヘリコプターなど、SKシステム以外の機体の飛行計画までは把握していません。
-
そのため、更新した飛行計画がほかの機体の飛行と重なるなどの問題がないかは、広い範囲の飛行計画を管理する自動管制システムが確認する必要があります。運航管理システムだけでは確認できない機体との安全な調整を行うため、承認を受けます。
誤りやすいポイント
- 飛行計画の更新を運航管理システムが行うことと、更新後の計画を承認することを混同しないようにしましょう。計画の作成・更新と、空域全体の安全確認は役割が異なります。
- 自動管制システムが承認する理由を、単に「手続上必要だから」としないようにしましょう。重要なのは、運航管理システムが把握していないヘリコプターなどの飛行計画との調整です。
- 「ほかのeVTOLとの衝突を防ぐため」だけでは不十分です。自動管制システムがヘリコプターの飛行計画も管理している点を根拠に含めます。
FAQ
Q: 運航管理システムは、eVTOLの飛行計画を作成しているのに、なぜ自分で承認できないのですか?
A: 運航管理システムが扱うのはSKシステムの飛行計画です。ほかの機体の飛行計画も含めて安全を確認するには、それらを管理する自動管制システムの承認が必要です。
A: 運航管理システムが扱うのはSKシステムの飛行計画です。ほかの機体の飛行計画も含めて安全を確認するには、それらを管理する自動管制システムの承認が必要です。
Q: 自動管制システムは、どの機体の飛行計画を管理していますか?
A: 本文では、eVTOLとヘリコプターの飛行計画を管理するとされています。運航管理システムが扱う情報だけでは確認できない飛行計画も含まれます。
A: 本文では、eVTOLとヘリコプターの飛行計画を管理するとされています。運航管理システムが扱う情報だけでは確認できない飛行計画も含まれます。
Q: 飛行計画を更新するときも、承認を受ける必要があるのはなぜですか?
A: 更新によって飛行ルートや飛行時刻などが変わるため、ほかの機体の飛行計画との調整を改めて確認する必要があるからです。
A: 更新によって飛行ルートや飛行時刻などが変わるため、ほかの機体の飛行計画との調整を改めて確認する必要があるからです。
関連キーワード: 飛行計画、航空管制、空域管理、衝突回避、システム連携

設問1(2)
問題文を見る本文中のa、bに入れる適切な字句を答えよ。
模範解答
a:離着陸場情報
b:機体情報
解説
解答の導き方
まず、[a]は搭乗予約の後、運航管理システムが飛行計画を立案するときに使う情報です。本文では、飛行計画の立案に「予約情報、気象情報、a」を使うとあります。予約情報から出発地や到着地、出発予定時刻などは分かりますが、実際にその時刻に離着陸場を利用できるかは別に確認する必要があります。
自動管制システムは、各離着陸場の空き状況や利用予約状況のスケジュールを運航管理システムに送信します。この情報を使えば、利用可能な離着陸場や時間帯を踏まえて飛行計画を立てられます。したがって、[a]には「離着陸場情報」が入ります。
次に、[b]は運航管理システムが飛行計画を再評価するときに分析する情報です。本文では、飛行情報、b、周辺環境情報、離着陸場情報、気象情報を分析するとあります。
飛行中、eVTOLから運航管理システムに送信する情報は、飛行情報、機体情報、周辺環境情報の3種類です。このうち機体情報には「バッテリー残量」や構成要素の「診断結果」が含まれます。飛行計画を再評価するには、飛行状況だけでなく、バッテリー残量や機体の状態も考慮する必要があります。したがって、[b]には「機体情報」が入ります。
誤りやすいポイント
- [a]を気象情報と混同しないようにします。気象情報は、本文で飛行計画の立案に使う情報として別に示されています。
- [a]では、離着陸場の場所だけでなく、空き状況や利用予約状況のスケジュールが重要です。
- [b]を飛行情報と混同しないようにします。飛行情報は、再評価に使う情報としてすでに列挙されています。
- 機体情報にはバッテリー残量や診断結果が含まれます。飛行計画の再評価では、現在の機体状態も考慮されます。
FAQ
Q: 離着陸場情報は、運航管理システムが自ら作成する情報ですか?
A: いいえ。本文では、自動管制システムが離着陸場の空き状況や利用予約状況のスケジュールを運航管理システムに送信するとされています。
A: いいえ。本文では、自動管制システムが離着陸場の空き状況や利用予約状況のスケジュールを運航管理システムに送信するとされています。
Q: 機体情報と周辺環境情報は、どのように区別しますか?
A: 機体情報はバッテリー残量や構成要素の診断結果など、機体自体の状態を表します。周辺環境情報は、障害物などeVTOLの周囲に関する情報です。
A: 機体情報はバッテリー残量や構成要素の診断結果など、機体自体の状態を表します。周辺環境情報は、障害物などeVTOLの周囲に関する情報です。
Q: 飛行計画の立案と再評価では、使う情報が同じですか?
A: 一部は共通しますが、本文で示された情報の組合せは異なります。立案では予約情報、気象情報、離着陸場情報を使い、再評価では飛行情報や機体情報、周辺環境情報なども分析します。
A: 一部は共通しますが、本文で示された情報の組合せは異なります。立案では予約情報、気象情報、離着陸場情報を使い、再評価では飛行情報や機体情報、周辺環境情報なども分析します。
関連キーワード: 飛行計画、航空管制、機体状態監視、シミュレーション、運航管理
設問1(3)
問題文を見る自動管制システムが離着陸場情報を更新するのに必要な情報は何か。25字以内で答えよ。
模範解答
eVTOLの飛行計画と飛行情報
解説
解答の導き方
-
まず、自動管制システムが更新する「離着陸場情報」の内容を確認します。本文では、離着陸場情報は「各離着陸場の空き状況及び利用予約状況のスケジュール」とされています。つまり、予定だけでなく、実際に利用されているかどうかも反映する必要があります。
-
予約状況や利用予定を把握するには、どの離着陸場をいつ利用する予定なのかが分かる情報が必要です。運航管理システムが自動管制システムに申請し、自動管制システムが管理する「飛行計画」から、その予定を把握できます。
-
一方、予定どおりに飛行しているとは限りません。本文には、飛行中に「現在位置、速度など」の飛行情報を自動管制システムへ送信するとあります。この情報により、実際の飛行状況を把握し、離着陸場の利用状況を更新できます。
したがって、予定を示す情報と実際の運航状況を示す情報の両方が必要です。
誤りやすいポイント
- 飛行計画だけで足りると考えないようにしましょう。計画は予定を示しますが、実際の飛行状況までは分かりません。
- 飛行情報だけで足りると考えないようにしましょう。実際の位置や速度が分かっても、離着陸場の予約予定は把握できません。
- 離着陸場情報が「空き状況」と「利用予約状況」の両方を含むことを意識しましょう。
FAQ
Q: 飛行計画から何が分かりますか?
A: 飛行ルートや到着予定時刻などから、離着陸場を利用する予定を把握できます。
A: 飛行ルートや到着予定時刻などから、離着陸場を利用する予定を把握できます。
Q: 飛行情報から何が分かりますか?
A: 飛行中の現在位置や速度などから、実際の運航状況を把握できます。
A: 飛行中の現在位置や速度などから、実際の運航状況を把握できます。
Q: なぜ二種類の情報が必要なのですか?
A: 利用予定と実際の運航状況の両方を反映して、離着陸場の空き状況を更新するためです。
A: 利用予定と実際の運航状況の両方を反映して、離着陸場の空き状況を更新するためです。
関連キーワード: スケジュール管理、航空管制、位置情報、運航管理
設問1(4)
問題文を見るeVTOLは、運航管理システムへ飛行情報、機体情報、周辺環境情報を送信する。eVTOLのシステム起動開始から30分間で、eVTOLが運航管理システムに送信するデータ量は何Mバイトか。答えは小数第1位を切り上げて整数で答えよ。なお、システム起動開始直後の最初の10分は飛行しておらず、その後20分は飛行していたものとする。
模範解答
825
解説
解答の導き方
求めるのは、システム起動開始から30分間に運航管理システムへ送信されるデータ量です。送信するデータは、飛行中に送る「飛行情報」「周辺環境情報」と、システム起動中に常に送る「機体情報」に分けて考えます。
まず、本文では「機体情報」をシステム起動中は常に送信し、そのデータ量を「0.125Mバイト/秒」としています。飛行していない最初の10分間も含め、30分間すべて送信されます。30分を秒に直すと秒なので、機体情報のデータ量は次のとおりです。
Mバイト
次に、飛行情報と周辺環境情報は飛行中に送信します。問題では30分間のうち後半の20分間、つまり秒間飛行しています。本文によると、これらのデータ量はそれぞれ「0.25Mバイト/秒」です。
したがって、飛行情報はMバイト、周辺環境情報もMバイトです。2種類はそれぞれ送信するため、合計はMバイトです。
全データ量は、機体情報のMバイトと、飛行中に送信する2種類のデータのMバイトを合わせてMバイトです。小数第1位を切り上げても値は変わりません。
誤りやすいポイント
- 機体情報は「システム起動中は常に」送信するため、飛行していない最初の10分間も計算に含めます。
- 飛行情報と周辺環境情報は、それぞれMバイト/秒です。両方を合わせてからではなく、それぞれのデータ量を計算して合計します。
- 30分すべてが飛行時間ではありません。飛行情報と周辺環境情報の計算には、飛行した20分間を使います。
- 分を秒に直してから、1秒当たりのデータ量を掛けます。
FAQ
Q: 飛行していない最初の10分間にもデータ量が発生しますか?
A: はい。機体情報はシステム起動中ずっと送信するため、その10分間も計算に含めます。
A: はい。機体情報はシステム起動中ずっと送信するため、その10分間も計算に含めます。
Q: 飛行情報と周辺環境情報は、どちらか一方だけを計算すればよいですか?
A: いいえ。本文ではそれぞれのデータ量が示されているため、両方を別々に計算して合計します。
A: いいえ。本文ではそれぞれのデータ量が示されているため、両方を別々に計算して合計します。
Q: 小数第1位を切り上げる必要はありますか?
A: 計算結果がちょうど整数になるため、切り上げても値は変わりません。
A: 計算結果がちょうど整数になるため、切り上げても値は変わりません。
関連キーワード: データ転送量、データレート、時間換算、累積計算
設問2:eVTOLのシステムの仕様について答えよ。
設問2(1)
問題文を見るVPSで計測したeVTOLの水平面上での回転方向の姿勢変化をIMUで計測した3軸角速度で補強し、水平面上での回転量を推定することができる。このとき、地磁気センサーで方位を計測している目的は何か。35字以内で答えよ。
模範解答
VPSとIMUによる水平面上での回転量の積分誤差を補正するため
解説
解答の導き方
-
設問では、VPSで計測した水平面上の姿勢変化を、IMUで計測した3軸角速度で補強して、水平面上での回転量を推定するとしています。つまり、IMUの角速度を時間に沿って積分し、どれだけ回転したかを求めています。
-
角速度を積分して回転量を求める方法では、IMUの計測にわずかな誤差があると、その誤差が積み重なります。VPSの計測も用いて推定を補強しますが、推定された回転量には積分誤差が残る可能性があります。
-
表2では、地磁気センサーは「eVTOLの姿勢や方位を計測する」と説明されています。方位を基準として推定した回転量を照合すれば、VPSとIMUによる推定で累積した誤差を補正できます。
したがって、地磁気センサーは、VPSとIMUによる水平面上の回転量の積分誤差を補正するために方位を計測します。
誤りやすいポイント
- 地磁気センサーの役割を、IMUのように角速度を計測することだと考えないようにします。角速度を計測するのはIMUです。
- 地磁気センサーの目的を、自己位置の推定と混同しないようにします。表2では、自己位置推定にGNSS受信部を使用すると説明されています。
- 地磁気センサーが回転量を直接積分するのではありません。方位を基準として、積分によって生じる誤差を補正します。
FAQ
Q: なぜ角速度を積分すると誤差が生じるのですか?
A: 計測値に小さな偏りやばらつきがあると、それを時間に沿って積分することで誤差が累積するためです。
A: 計測値に小さな偏りやばらつきがあると、それを時間に沿って積分することで誤差が累積するためです。
Q: 地磁気センサーが計測する方位は、どのように役立ちますか?
A: 回転量の推定結果を方位の基準と照らし合わせ、累積したずれを補正するために役立ちます。
A: 回転量の推定結果を方位の基準と照らし合わせ、累積したずれを補正するために役立ちます。
Q: GNSS受信部も方位の補正に使うのですか?
A: 表2では、GNSS受信部は自己位置推定に使用するとされています。設問で問われている方位の計測と積分誤差の補正には、地磁気センサーが対応します。
A: 表2では、GNSS受信部は自己位置推定に使用するとされています。設問で問われている方位の計測と積分誤差の補正には、地磁気センサーが対応します。
関連キーワード: 方位計測、角速度、姿勢推定、積分誤差、センサフュージョン
設問2(2)
問題文を見るeVTOLの姿勢制御の設計を行うに当たり、当初、IMUの計測データからローターユニットを制御するための情報を演算するユニットを設け、そのユニットが演算した情報をCAN経由で飛行制御ユニットへ送信することにしていた。しかし、制御上の理由によってIMUの計測データを直接飛行制御ユニットが受け、飛行制御ユニット自体がローターユニットを制御するための情報を演算するように設計の変更を行った。このような変更を行った理由を45字以内で答えよ。
模範解答
・IMUからローターユニットまでのデータ経路について遅延時間を最短にしたいから
・CANバスやほかのユニットの異常時に影響を受けにくいので安全であるから
解説
解答の導き方
-
まず、設計変更前と変更後で、演算そのものがなくなるのではなく、演算する場所が変わることを整理します。変更前は、IMUの計測データを別のユニットで演算し、その結果をCAN経由で飛行制御ユニットへ送っていました。変更後は、IMUの計測データを飛行制御ユニットが直接受け取り、そこで演算してローターユニットを制御します。
-
表2には、姿勢制御に使うIMUなどの情報は「できるだけ速く処理する必要がある」とあります。別のユニットで演算してからCAN経由で飛行制御ユニットへ送る経路をなくせば、その通信に伴う遅延を抑えられます。したがって、IMUの計測からローターユニットの制御までの応答を速くできます。
-
さらに、図3ではIMUが飛行制御ユニットに接続され、飛行制御ユニットがローターユニットを制御する構成です。重要な姿勢制御の経路を別ユニットやCAN経由のデータ伝送に依存させないことで、それらに異常が発生したときに制御への影響を受けにくくできます。なお、CANをシステム全体からなくすのではなく、IMUから飛行制御ユニットへの姿勢制御用データの経路を直接化する点が重要です。
以上から、設計変更の理由は、演算場所の変更によってIMUからローターユニットまでのデータ経路の遅延を抑えることと、CANや別ユニットの異常が姿勢制御に及ぼす影響を減らして安全性を高めることです。
誤りやすいポイント
- 変更後に演算が追加された、と考えないでください。演算は変更前にも変更後にもあり、演算するユニットが変わったという設計変更です。
- 「飛行制御ユニットがIMUのデータを直接受け取る」ことだけで終わらず、別ユニットから結果を送るCAN経由の伝送がなくなり、経路の遅延を抑えられる点まで結び付けます。
- CANがシステム全体からなくなる、と解釈しないでください。CANはほかのユニットとの通信に使われています。ここでは、姿勢制御に必要なIMUデータの経路を直接化することがポイントです。
- 安全性の理由は、飛行制御ユニットやローターユニットが異常にならないという意味ではありません。制御に必要なデータ経路が、別ユニットやCANの異常の影響を受けにくくなるということです。
FAQ
Q: 変更後は、姿勢制御の計算量が減るのですか?
A: 問題文から分かるのは演算する場所が変わることです。計算量が減るとは読み取れないため、演算の追加・削減ではなく、データ経路の短縮に注目します。
A: 問題文から分かるのは演算する場所が変わることです。計算量が減るとは読み取れないため、演算の追加・削減ではなく、データ経路の短縮に注目します。
Q: 飛行制御ユニットはCANにも接続されていますが、CANの異常を避けられるのですか?
A: CANを使う機能すべてが影響を受けなくなるわけではありません。IMUから飛行制御ユニットへ姿勢制御用データを直接渡すことで、その経路がCAN上の伝送や別ユニットに依存しにくくなります。
A: CANを使う機能すべてが影響を受けなくなるわけではありません。IMUから飛行制御ユニットへ姿勢制御用データを直接渡すことで、その経路がCAN上の伝送や別ユニットに依存しにくくなります。
Q: なぜデータ経路の遅延を抑える必要があるのですか?
A: 姿勢の変化に応じてローターの制御を行うためです。計測から制御までを速くすることで、機体の姿勢変化への対応を遅らせにくくできます。
A: 姿勢の変化に応じてローターの制御を行うためです。計測から制御までを速くすることで、機体の姿勢変化への対応を遅らせにくくできます。
関連キーワード: 姿勢制御、センサ処理、データ経路、通信遅延、CANバス
設問2(3)
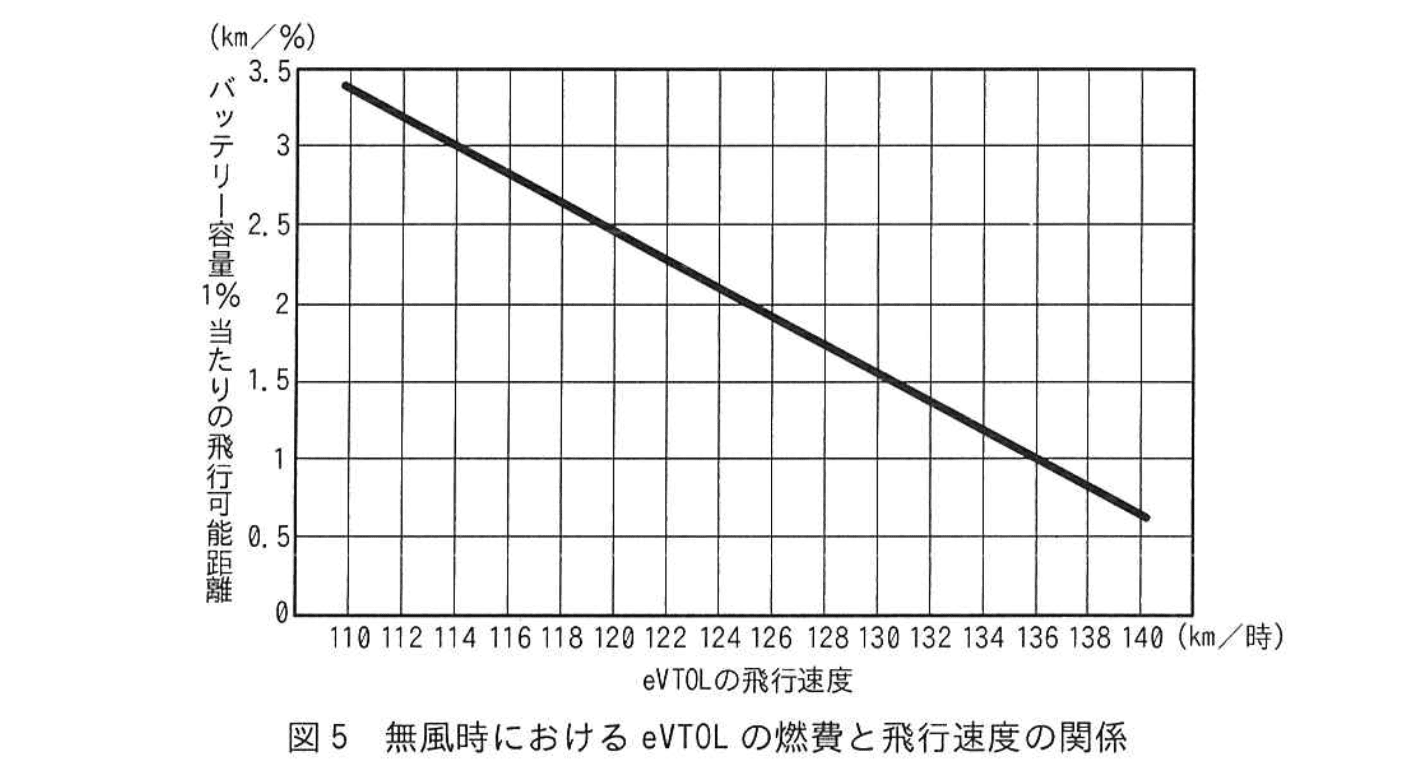
問題文を見るeVTOLの飛行とバッテリー消費のシミュレーションを行った。バッテリー容量と飛行可能距離の関係について次の文章中のc~fに入れる適切な数値を小数第1位を四捨五入して整数で答えよ。
eVTOLが、出発地点から飛行を開始した。出発から6分で15km先のα地点を通過し、α地点通過後6分後にα地点から10km先にある離着陸場へ飛行することをシミュレーションした。出発地点からα地点までは、風速は10m/秒の追い風とした。α地点から離着陸場までは、風速は10m/秒の向かい風とした。eVTOLは、出発地点からα地点までは、無風時にckm/時の速度が得られる出力で飛行し、α地点から離着陸場までは、無風時にdkm/時の速度が得られる出力で飛行する。なお、追い風の場合、eVTOLの速度は(無風時の速度+風速)となり、向かい風の場合、eVTOLの速度は(無風時の速度-風速)となるものとする。
また、図5に示す無風時におけるeVTOLの燃費と飛行速度の関係を用いて、バッテリー消費についてシミュレーションを行った。出発地点からα地点までの間、eVTOLはバッテリー容量のe%を消費し、α地点から離着陸場までの間は、バッテリー容量のf%を消費すると試算された。
模範解答
c:114
d:136
e:4
f:14
解説
解答の導き方
まず、各区間の地上に対する速度を、移動距離と飛行時間から求めます。6分は0.1時間です。
-
出発地点からα地点まで
「出発から6分で15km先」のため、地上に対する速度はです。風速10m/秒は36km/時です。追い風では、地上に対する速度は無風時の速度より風速分だけ大きくなります。したがって、無風時の速度はとなり、cには114が入ります。 -
α地点から離着陸場まで
「α地点から6分後にα地点から10km先」のため、地上に対する速度はです。向かい風では、地上に対する速度は無風時の速度より風速分だけ小さくなります。無風時の速度はとなり、dには136が入ります。
次に、各区間のバッテリー消費を求めます。図5は無風時の速度と、バッテリー容量1%当たりの飛行可能距離との関係を示しています。風で地上に対する移動距離が変わっても、バッテリー消費の計算では、無風時の速度に対応する6分間の飛行距離を使います。
-
出発地点からα地点まで
図5では、114km/時のときの飛行可能距離は3.0km/%です。114km/時で0.1時間飛行した場合の距離はです。したがって、バッテリー消費量はとなります。小数第1位を四捨五入して整数にすると、eは4です。 -
α地点から離着陸場まで
図5では、136km/時のときの飛行可能距離は1.0km/%です。136km/時で0.1時間飛行した場合の距離はです。したがって、バッテリー消費量はとなります。小数第1位を四捨五入して整数にすると、fは14です。
誤りやすいポイント
- 追い風と向かい風で、風速を加減する向きを取り違えないようにします。追い風では地上に対する速度から風速を引き、向かい風では地上に対する速度に風速を加えます。
- 10m/秒をkm/時に換算すると36km/時です。単位をそろえてから計算します。
- バッテリー消費の計算に、風の影響を受けた地上移動距離をそのまま使わないようにします。図5の燃費は無風時の速度に対応しているため、無風時の速度で6分間飛行した距離を使います。
- 飛行可能距離が「1%当たり」で示されているので、距離をその値で割って消費率を求めます。
FAQ
Q: 追い風の区間で、なぜ15kmではなく11.4kmを使ってバッテリー消費を求めるのですか?
A: 15kmは追い風を受けたときの地上移動距離です。図5は無風時の速度に対する燃費なので、無風時の速度114km/時で6分飛行した距離である11.4kmを使います。
A: 15kmは追い風を受けたときの地上移動距離です。図5は無風時の速度に対する燃費なので、無風時の速度114km/時で6分飛行した距離である11.4kmを使います。
Q: 6分を時間に直すのはなぜですか?
A: 速度がkm/時で示されているため、飛行時間も時間にそろえる必要があります。6分は0.1時間です。
A: 速度がkm/時で示されているため、飛行時間も時間にそろえる必要があります。6分は0.1時間です。
Q: 消費率の計算で、なぜ飛行可能距離で割るのですか?
A: 飛行可能距離はバッテリー容量1%当たりの距離だからです。飛行距離を「1%当たりの距離」で割ると、消費したバッテリー容量の割合を求められます。
A: 飛行可能距離はバッテリー容量1%当たりの距離だからです。飛行距離を「1%当たりの距離」で割ると、消費したバッテリー容量の割合を求められます。
関連キーワード: 対地速度、対気速度、風速換算、燃費曲線、バッテリー消費
設問3:eVTOLの緊急時における対応について答えよ。
設問3(1)
問題文を見る緊急度の高いeVTOL(以下、緊急eVTOLという)が飛行する場合の対応について検討し、自動管制システムに、次の①~③のような指示をさせる仕様変更を行った。
① 自動管制システムは、緊急eVTOLの飛行ルート上を通過する予定のほかのeVTOLに対して待機指示を適宜送信する。待機指示を受信したeVTOLは運航管理システムに待機指示受領を送信し、自動管制システムが指示した位置でホバリング状態で待機して緊急eVTOLを通過させる。運航管理システムは、待機指示受領を受信すると待機指示を受信したeVTOLの飛行計画の更新は行わない。
② 自動管制システムは、緊急eVTOLが通過し、航行が可能になったeVTOLに対して待機解除指示を送信する。待機解除指示を受信したeVTOLは運航管理システムに待機解除指示受領を送信する。待機解除指示受領を受信した運航管理システムは飛行計画を更新して、自動管制システムの承認を受け、当該eVTOLに送信する。
③ 待機中のeVTOLがバッテリー残量不足となった場合、緊急eVTOLとなり、緊急離着陸場に着陸する。緊急eVTOLからバッテリー残量不足であることの通知を受けた運航管理システムは、gを作成し、バッテリー残量不足の情報とともに自動管制システムに申請する。このとき、hを極力避けるために、運航管理システムは、複数の飛行計画を申請する。自動管制システムは待機するeVTOLの台数と待機時間を考慮して、できる限り有効な飛行計画を選んで承認する。
(a) 待機指示受領を受信した運航管理システムが、待機指示を受信したeVTOLの飛行計画の更新を行わない理由を35字以内で答えよ。
(b) 待機解除指示受領を受信した運航管理システムが、飛行計画を更新して、当該eVTOLに送信する際、自動管制システムの承認を受ける理由を、安全性の観点から40字以内で答えよ。
(c) gに入れる適切な字句を25字以内で、hに入れる適切な字句を40字以内で答えよ。
模範解答
(a):新たな飛行計画を自動管制システムに送信し続けるおそれがあるから
(b):他のeVTOLやヘリコプターとの位置関係の変化による、接近や衝突を避けるため
(c):g:緊急離着陸場に着陸させるための飛行計画
h:待機しているほかのeVTOLがバッテリー残量不足状態に連鎖的に陥る事象
解説
解答の導き方
まず、待機指示を受けたeVTOLは、自動管制システムが指示した位置でホバリング状態となり、緊急eVTOLを通過させます。この間の運航管理システムの対応と、待機解除後の対応を分けて考えます。
(a) 〔待機指示中〕
本文では、待機指示受領を受信した運航管理システムは、待機指示を受信したeVTOLの飛行計画を更新しないとしています。待機中は当初の飛行計画どおりに進まず、待機によって飛行の進捗状況も変化します。この状態で通常どおり飛行計画を再評価すると、更新した飛行計画を自動管制システムへ何度も申請することになりかねません。したがって、待機中に飛行計画を更新しないのは、新たな飛行計画を自動管制システムに送信し続けるおそれを避けるためです。
本文では、待機指示受領を受信した運航管理システムは、待機指示を受信したeVTOLの飛行計画を更新しないとしています。待機中は当初の飛行計画どおりに進まず、待機によって飛行の進捗状況も変化します。この状態で通常どおり飛行計画を再評価すると、更新した飛行計画を自動管制システムへ何度も申請することになりかねません。したがって、待機中に飛行計画を更新しないのは、新たな飛行計画を自動管制システムに送信し続けるおそれを避けるためです。
(b) 〔待機解除後〕
待機が解除されると、eVTOLは再び航行するため、運航管理システムは飛行計画を更新します。ただし、待機中に時間が経過したことで、他のeVTOLやヘリコプターとの位置関係は当初の計画時点から変化しています。更新した飛行計画のまま飛行を再開して問題がないかを自動管制システムが確認し、接近や衝突を避ける必要があります。そのため、更新した飛行計画についても承認を受けます。
待機が解除されると、eVTOLは再び航行するため、運航管理システムは飛行計画を更新します。ただし、待機中に時間が経過したことで、他のeVTOLやヘリコプターとの位置関係は当初の計画時点から変化しています。更新した飛行計画のまま飛行を再開して問題がないかを自動管制システムが確認し、接近や衝突を避ける必要があります。そのため、更新した飛行計画についても承認を受けます。
(c) 〔バッテリー残量不足時〕
待機中のeVTOLはホバリングを続けるため、バッテリーを消費します。バッテリー残量不足になると緊急eVTOLとして緊急離着陸場に着陸するので、[g]には、その緊急離着陸場へ着陸するための飛行計画が入ります。
待機中のeVTOLはホバリングを続けるため、バッテリーを消費します。バッテリー残量不足になると緊急eVTOLとして緊急離着陸場に着陸するので、[g]には、その緊急離着陸場へ着陸するための飛行計画が入ります。
また、1機のバッテリー残量不足に対応している間、ほかのeVTOLも待機を続ければ、さらにバッテリーを消費します。その結果、待機中のほかのeVTOLもバッテリー残量不足になる事象が連鎖するおそれがあります。そこで複数の飛行計画を申請し、自動管制システムが待機するeVTOLの台数と待機時間を考慮して有効なものを選べるようにします。この連鎖的な事象が[h]に入ります。
誤りやすいポイント
- (a)は、待機中のeVTOLの安全確保を理由にするのではなく、運航管理システムが飛行計画を更新しない理由を答えます。待機中に計画の再評価・申請を続けるおそれに着目します。
- (b)は、飛行計画の更新自体が危険という意味ではありません。待機中に変化した他のeVTOLやヘリコプターとの位置関係を踏まえ、安全を確認するための承認です。
- (c)の[h]は、バッテリー残量不足になった緊急eVTOLだけの問題ではありません。その機体への対応によって待機が続くほかのeVTOLにも、バッテリー残量不足が連鎖する点が要点です。
FAQ
-
Q: 待機解除後は、なぜ飛行計画を更新するのですか?
A: 待機していた時間の分だけ実際の進捗や周囲の交通状況が変わるため、飛行再開に適した計画にする必要があるからです。 -
Q: [g]に入る飛行計画は、待機中の位置でホバリングを続けるための計画ですか?
A: いいえ。バッテリー残量不足となった緊急eVTOLを緊急離着陸場に着陸させるための計画です。 -
Q: 複数の飛行計画を申請するのは、複数のeVTOLそれぞれに別の計画を作るという意味ですか?
A: ここでは、バッテリー残量不足となったeVTOLについて複数の候補を申請し、自動管制システムが待機するeVTOLの台数や待機時間を考慮して選べるようにすることがポイントです。
関連キーワード: 飛行計画、航空管制、衝突回避、待機制御、バッテリー残量管理
設問3(2)
問題文を見るeVTOLが自動操縦で飛行中、周辺監視ユニットに異常が発生し、情報をCANへ送信しなくなった。このとき、eVTOLにどのような危険が発生し得るか。また、安全を考慮した場合、どのような緊急対応を行うべきか。それぞれ30字以内で答えよ。
模範解答
危険:自動操縦中に飛行障害物と衝突する危険
緊急対応:手動操縦で緊急離着陸場へ着陸させる。
解説
解答の導き方
まず、周辺監視ユニットが何をする装置かを確認します。表2では、周辺監視ユニットは機体の周囲を解析して「飛行障害物を監視する」と説明されています。また、飛行障害物を検知すると、その情報を自動操縦ユニットに送信します。
今回の状況では、周辺監視ユニットに異常が発生し、情報をCANへ送信できなくなっています。そのため、自動操縦ユニットが飛行障害物の情報を受け取れず、障害物を避けるための制御ができない可能性があります。したがって、危険としては、自動操縦中に飛行障害物と衝突することが考えられます。
次に、異常時の対応を考えます。表2では、制御部は周辺監視ユニットの異常などを検知すると、パイロットに「手動操縦に切り替えるように指示」を出し、飛行制御ユニットにも緊急操作指示を送るとされています。また、緊急離着陸場は、緊急時に着陸するための場所です。よって、自動操縦に頼り続けず、パイロットが手動操縦で緊急離着陸場へ着陸させる対応が適切です。
誤りやすいポイント
- 周辺監視ユニットの異常を、機体の自己位置が分からなくなる異常と混同しないようにします。ここで失われるのは、主に飛行障害物に関する情報です。
- 障害物との衝突は必ず起きるのではなく、障害物を検知・回避できないことによる危険です。
- 手動操縦への切替えだけで終わらず、緊急時の着陸先として緊急離着陸場まで示します。
FAQ
Q: 自動操縦ユニットがGNSS受信部の情報を使っていれば、安全に飛行を続けられませんか?
A: GNSS受信部の情報は自己位置の推定に使われます。周辺監視ユニットからの飛行障害物情報の代わりにはならないため、安全に飛行を続けられるとは限りません。
A: GNSS受信部の情報は自己位置の推定に使われます。周辺監視ユニットからの飛行障害物情報の代わりにはならないため、安全に飛行を続けられるとは限りません。
Q: なぜ自動操縦を続けず、手動操縦に切り替えるのですか?
A: 障害物を監視する情報が届かない状態では、自動操縦による障害物の回避を期待できないためです。異常時はパイロットが手動操縦を行い、着陸させる対応が適切です。
A: 障害物を監視する情報が届かない状態では、自動操縦による障害物の回避を期待できないためです。異常時はパイロットが手動操縦を行い、着陸させる対応が適切です。
Q: 緊急離着陸場は、通常の離着陸場と同じものですか?
A: 問題文では、緊急離着陸場は緊急時に着陸するための公共の場所として説明されています。通常の運航で使う離着陸場とは用途が異なります。
A: 問題文では、緊急離着陸場は緊急時に着陸するための公共の場所として説明されています。通常の運航で使う離着陸場とは用途が異なります。
関連キーワード: 周辺監視、障害物検知、自動操縦、手動操縦、緊急着陸

