
エンベデッドシステムスペシャリスト 2024年 午後1 問02
害獣監視システムに関する次の記述を読んで、設問に答えよ。
B社は、イノシシ、シカによる害獣被害を受けている農家からの要望に対応するため、害獣監視システム(以下、監視システムという)を開発した。
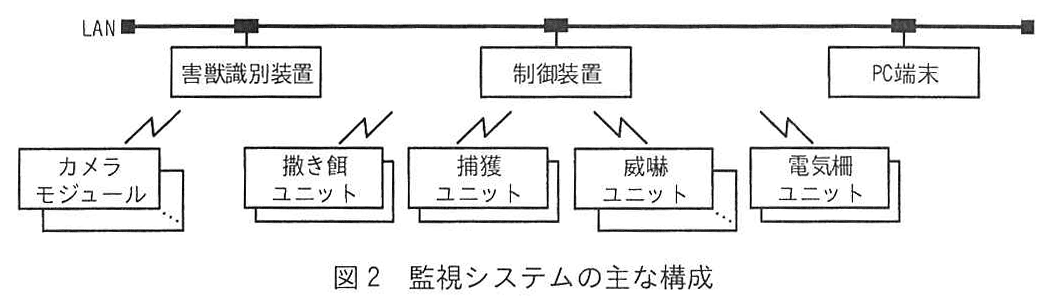
監視システムは、複数台のユニットとカメラモジュールを組み合わせて設置することで、害獣の監視、追跡、農地への侵入防御などを行う。
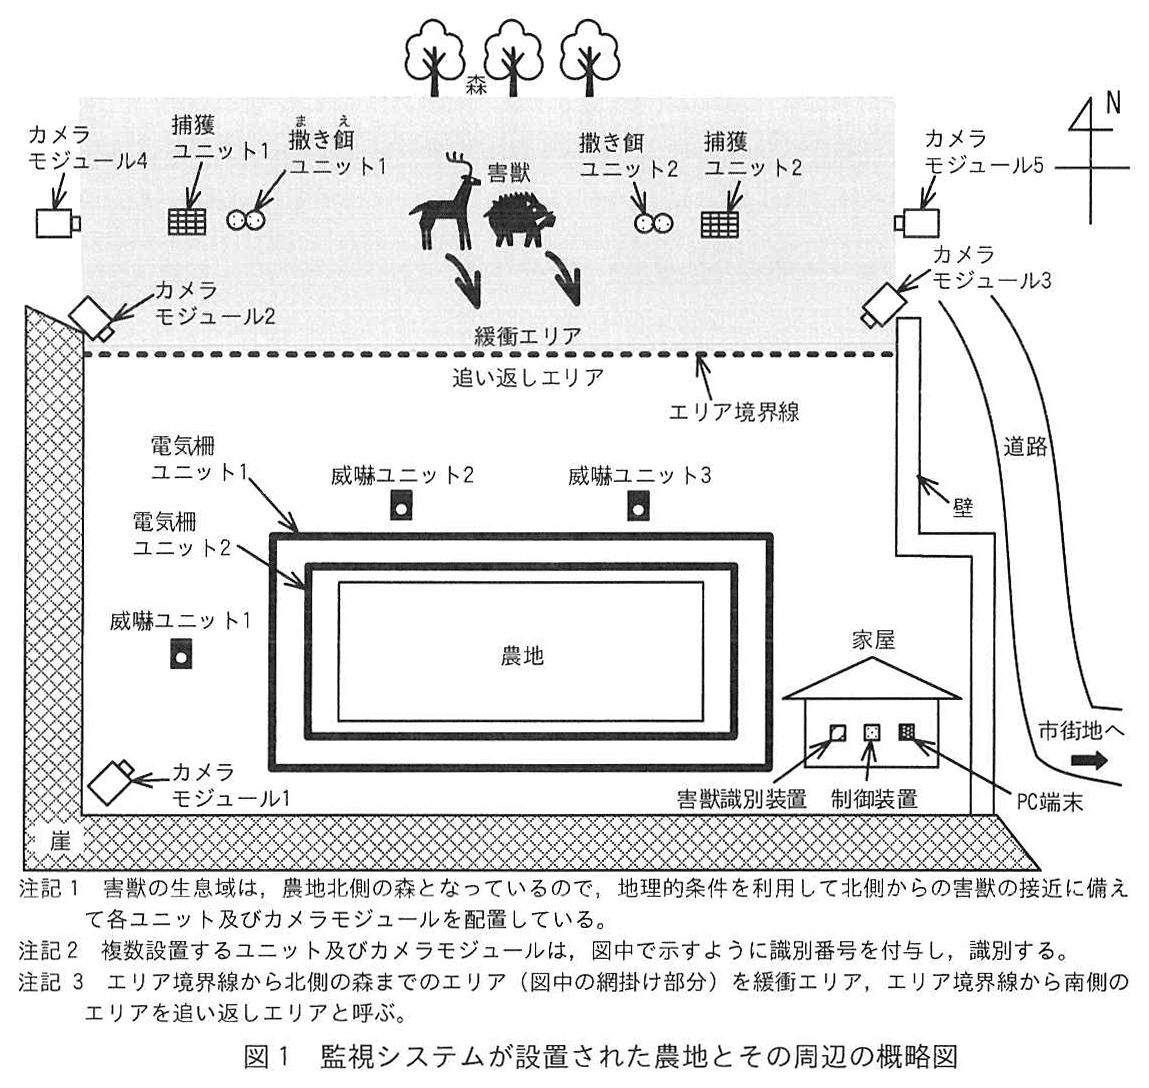
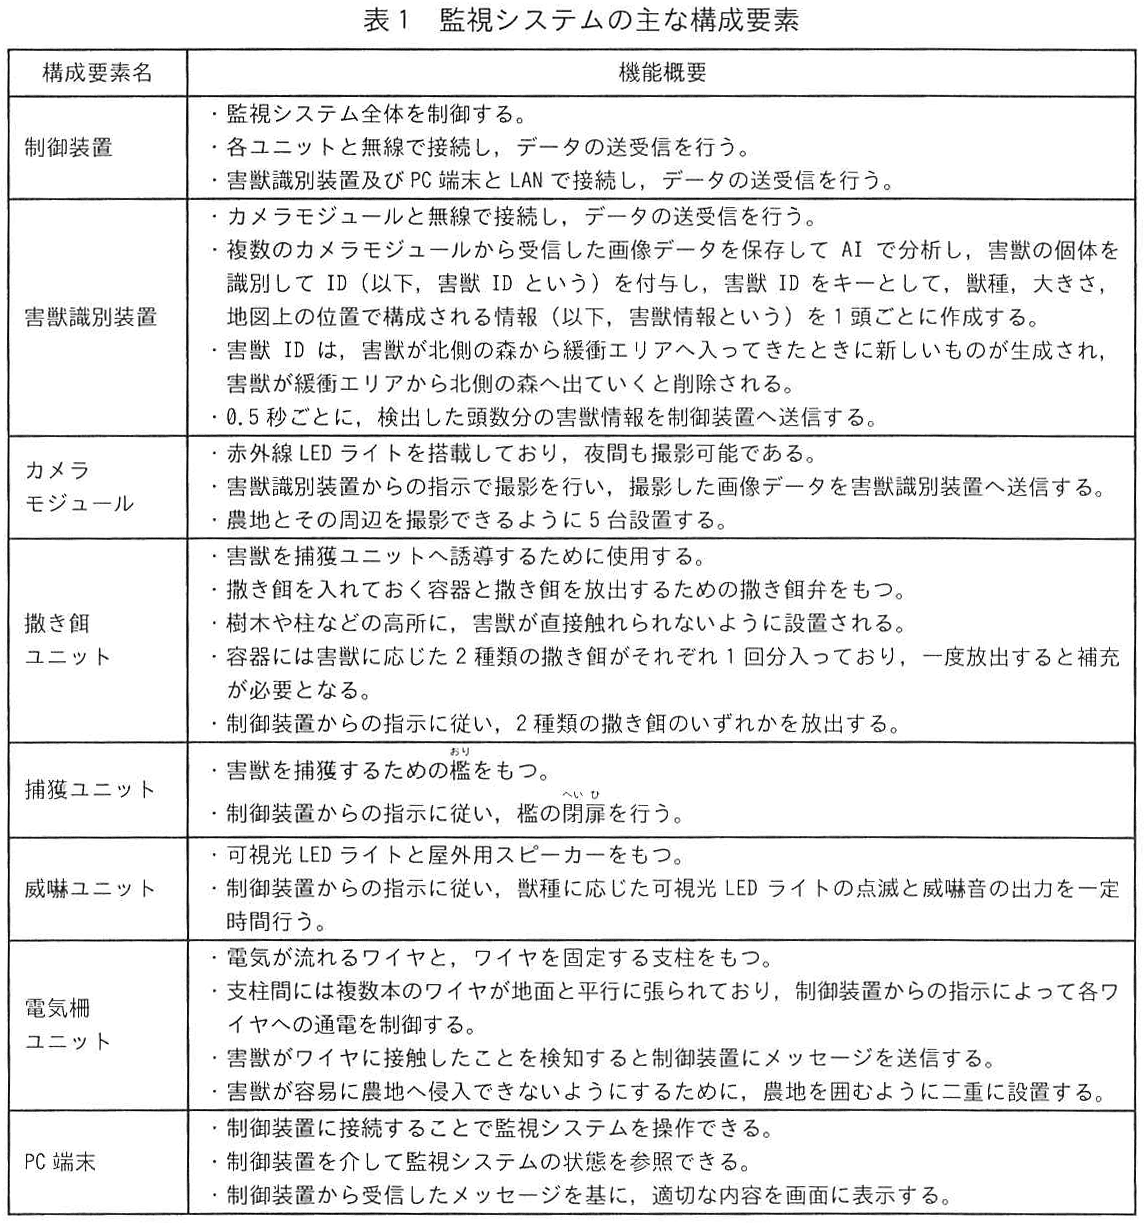
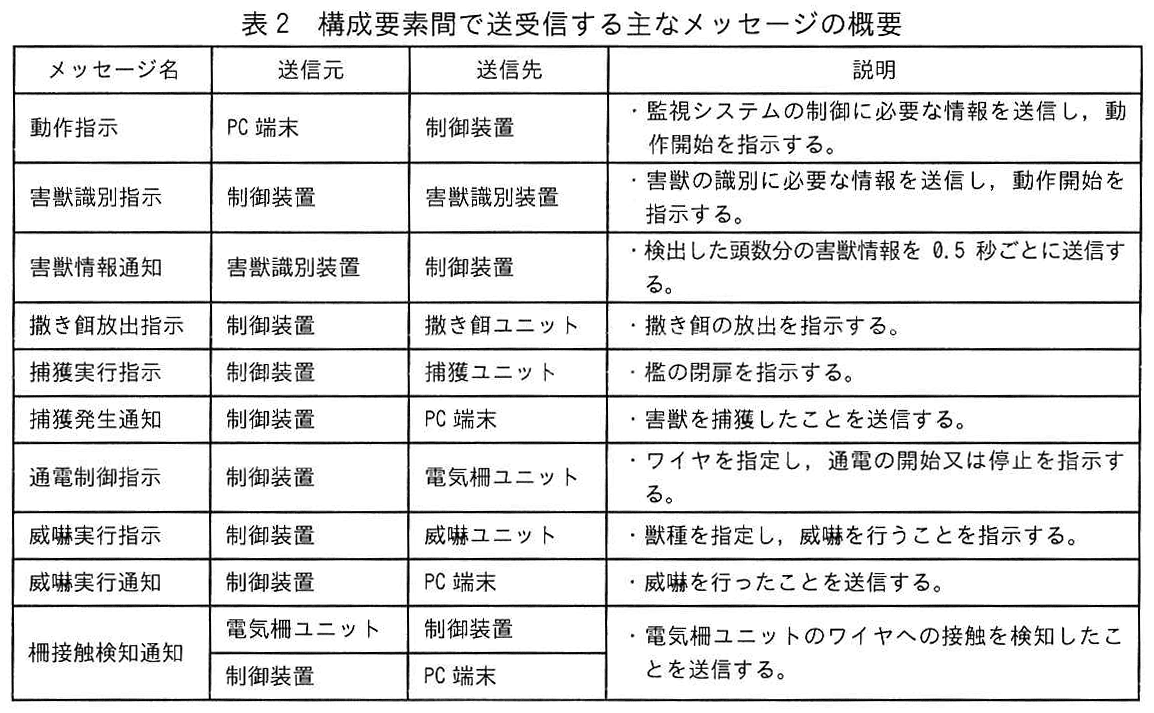
監視システムが設置された農地とその周辺の概略図を図1に、監視システムの主な構成を図2に、監視システムの主な構成要素を表1に、構成要素間で送受信する主なメッセージの概要を表2に示す。
〔制御装置の動作概要〕
制御装置はPC端末からの“動作指示”を受信すると初期設定処理を行い、害獣の監視を開始する。
監視開始後、害獣識別装置から“害獣情報通知”を受信すると、害獣1頭ごとに移動を追跡し、その害獣の位置及び動きに応じて、撒き餌、捕獲、威嚇などのアクションを実行する(以下、追跡処理という)。
また、追跡処理では一つのユニットに対して複数のアクションが同時に起こる可能性があるので、これを調停してユニットに指示を行う(以下、ユニット制御処理という)。
それぞれの処理内容の詳細を次に示す。
① 初期設定処理
PC端末から受信した“動作指示”に含まれる次の二つの情報を設定情報として保存するとともに、“害獣識別指示”で害獣識別装置にも送信する。
・農地、エリア境界線位置、追い返しエリア及び緩衝エリアにおける各ユニットと各カメラモジュールのそれぞれの設置位置に関する情報(以下、地図情報という)
・監視対象となる害獣の獣種と、獣種を識別するための学習済みモデルデータ
② 追跡処理
害獣1頭ごとに、害獣の位置によって次の動作を行う。
・害獣が緩衝エリアにいる場合、害獣を捕獲するために、次に示す処理を行う。
-撒き餌の放出を決定する範囲内に害獣が一定時間留まると、撒き餌の放出をユニット制御処理に依頼する。
-檻の中に害獣が一定時間留まると、檻の閉扉をユニット制御処理に依頼する。
・害獣が追い返しエリアにいる場合、害獣を追い返しエリアから退去させるために、次に示す処理を行う。
-威嚇の実行を決定する範囲内に害獣が入ると、威嚇の実行をユニット制御処理に依頼する。
-害獣が緩衝エリアから追い返しエリアに移動した場合に、獣種及び大きさに応じたワイヤの通電の開始をユニット制御処理に依頼する。
-害獣が追い返しエリアから緩衝エリアに移動した場合に、獣種及び大きさに応じたワイヤの通電の停止をユニット制御処理に依頼する。
・捕獲ユニットの檻を閉扉した後、(ア)害獣の捕獲に成功したと判断できた場合、害獣の追跡処理を終了する。
③ ユニット制御処理
ユニット制御処理は、電気柵ユニット、威嚇ユニット、撒き餌ユニット、捕獲ユニットに次の動作指示を行う。
・電気柵ユニット
通電の開始又は停止の依頼があったとき、対象のワイヤへの通電の開始又は停止の要否に応じて、“通電制御指示”を送信する。
・威嚇ユニット
威嚇の実行の依頼があったとき、対象の威嚇ユニットに、“威嚇実行指示”を送信する。
・撒き餌ユニット
撒き餌の放出の依頼があったとき、対象の撒き餌ユニットが対象の獣種に対する撒き餌の放出を行っていなければ、“撒き餌放出指示”を送信する。
・捕獲ユニット
檻の閉扉の依頼があったとき、対象の捕獲ユニットが檻の閉扉を行っていなければ、“捕獲実行指示”を送信する。
〔監視システムの再起動〕
撒き餌の放出や檻の閉扉を行った後、監視システムの利用者が、撒き餌ユニットへの撒き餌の補充や、捕獲ユニットの檻の開扉を行ったときは、PC端末から再度“動作指示”を制御装置へ送信することで、監視システムを再起動することができる。
〔制御装置の制御部のソフトウェア構造〕
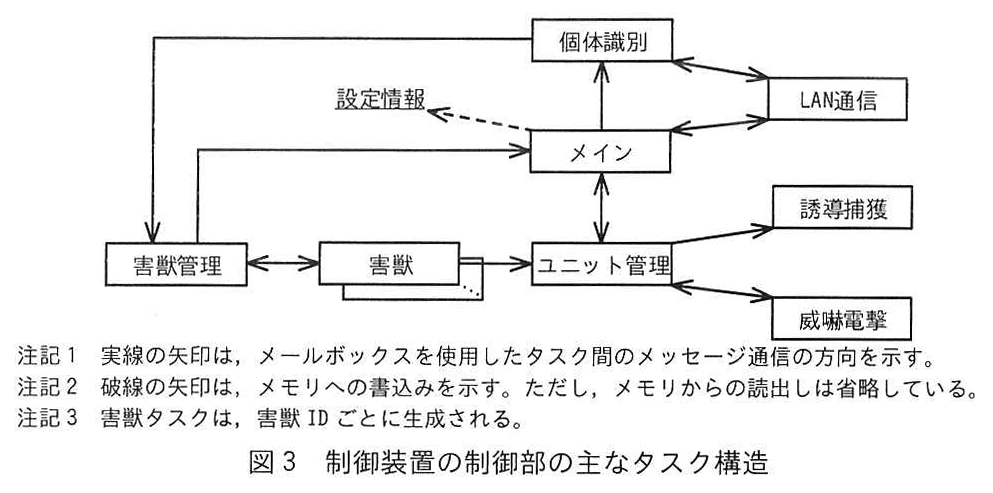
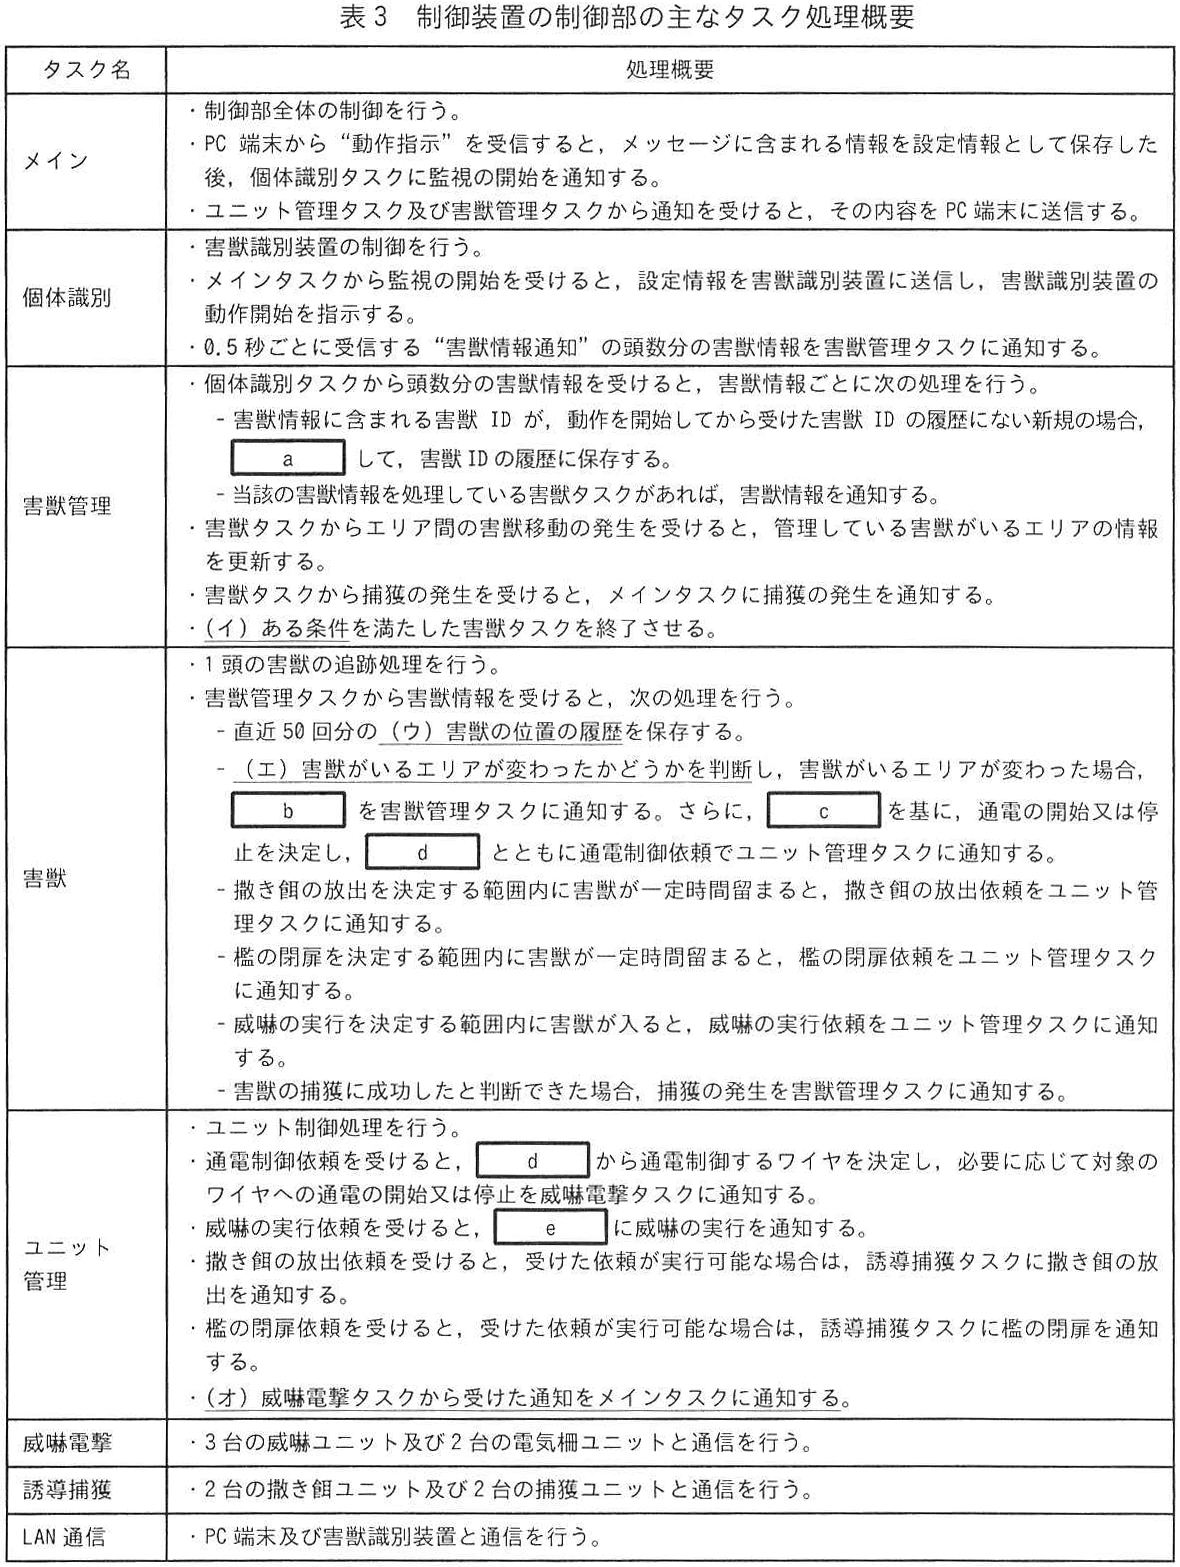
制御装置の制御部ではリアルタイムOSを使用する。制御装置の制御部の主なタスク構造を図3に、制御装置の制御部の主なタスク処理概要を表3に示す。
設問1:監視システムについて答えよ。
設問1(1)
問題文を見る制御装置が“害獣情報通知”を受信し、害獣が緩衝エリアから追い返しエリアへ移動したと判断したとき、電気柵ユニットのワイヤに通電が行われるまでに、監視システムの構成要素の動作時間や通信時間を含めて0.9秒必要となる。害獣の移動速度を54km/時以下とした場合、追い返しエリアへ侵入した害獣の農地への侵入を防ぐために電気柵ユニット1のワイヤを通電した状態にするには、エリア境界線と電気柵ユニット1の間は直線で最短何m距離を空ける必要があるか。答えは小数第2位を切り上げて、小数第1位まで求めよ。
模範解答
21.0
解説
解答の導き方
必要な距離は、害獣がエリア境界線を越えてから、電気柵ユニット1のワイヤに通電されるまでに進む距離です。害獣が最も速く移動する場合を考えます。
-
害獣の速さを秒速に直します。
速さの上限は54km/時です。1時間は3,600秒、1kmは1,000mなので、 となり、秒速15mです。 -
害獣が境界線を越えてから、制御装置が移動を検知するまでの時間を考えます。
害獣識別装置は「0.5秒ごとに、検出した頭数分の害獣情報を制御装置へ送信する」とあります。害獣が情報の送信直後にエリア境界線を越えた場合、次の情報が送られるまで最大0.5秒ほどかかります。 -
検知後、通電されるまでの時間を加えます。
問題文では、制御装置が移動したと判断してからワイヤに通電されるまでに0.9秒必要です。したがって、境界線を越えてから通電までの時間は、最大で 秒です。 -
その間に進む距離を求めます。
秒速15mで1.4秒進むので、 mです。したがって、境界線から電気柵ユニット1まで、少なくともこの距離を確保する必要があります。
誤りやすいポイント
- 0.9秒だけで計算する
0.9秒は、制御装置が移動を判断した後の時間です。害獣情報通知の間隔によって検知が遅れる分も考慮します。 - 54km/時を秒速に直さず計算する
距離をmで求めるには、速さをm/秒に換算してから時間を掛けます。 - 情報通知の遅れを常に0秒と考える
害獣が通知の直後に境界線を越える場合を想定し、通知間隔分の時間を見込みます。
FAQ
Q: なぜ通知間隔の0.5秒を加えるのですか?
A: 害獣が境界線を越えた瞬間に必ず通知されるわけではないためです。通知直後に境界線を越えるケースでは、次の通知まで最大0.5秒ほど待つ可能性があります。
A: 害獣が境界線を越えた瞬間に必ず通知されるわけではないためです。通知直後に境界線を越えるケースでは、次の通知まで最大0.5秒ほど待つ可能性があります。
Q: 0.9秒の中に、通知の遅れも含まれているのではありませんか?
A: 問題文では、制御装置が害獣の移動を判断した後、ワイヤに通電されるまでに0.9秒必要としています。通知の間隔による検知前の遅れは、それとは別に加えます。
A: 問題文では、制御装置が害獣の移動を判断した後、ワイヤに通電されるまでに0.9秒必要としています。通知の間隔による検知前の遅れは、それとは別に加えます。
関連キーワード: サンプリング間隔、応答時間、速度換算、最悪時間見積り、距離計算

設問1(2)
問題文を見る〔制御装置の動作概要〕について、下線(ア)の判断をするために、制御装置が地図情報と害獣情報から行う判定処理の内容を、30字以内で答えよ。
模範解答
一定時間以上捕獲ユニット内にいるかを判定する。
解説
解答の導き方
-
下線(ア)は、捕獲ユニットの檻を閉扉した後に、害獣の追跡処理を終えてよいかを判断する処理です。したがって、判断の基準となるのは、害獣が捕獲ユニットの檻の中にいるかどうかです。
-
制御装置は、各ユニットの設置位置を含む「地図情報」と、害獣の位置を含む「害獣情報」を扱います。この二つを照らし合わせれば、害獣の位置が捕獲ユニットの檻の範囲内かを判定できます。
-
問題文には、檻の中に害獣が「一定時間留まると、檻の閉扉をユニット制御処理に依頼する」とあります。捕獲成功の判断でも、害獣の位置が檻の範囲内に一定時間あるかを確認すればよいと考えられます。檻の中で動いていても、檻の範囲内にいれば捕獲成功の判断を妨げません。
誤りやすいポイント
- 「一定時間留まる」を、害獣の位置が変わらないことだと解釈しないようにします。確認するのは、位置が檻の範囲内にある状態が続いているかどうかです。
- 檻を閉扉しただけで、捕獲に成功したと判断するわけではありません。害獣が檻の中にいることを、位置情報から確認する必要があります。
- 位置情報を一度確認するだけでは、「一定時間」檻の中にいたかは分かりません。檻の範囲内にいる状態が一定時間続いたかを判断します。
FAQ
Q: 檻の中で害獣が動いていても、捕獲成功と判断できますか?
A: はい。位置が檻の範囲内にある状態が一定時間続いていれば、檻の中で位置が変わっても問題ありません。
A: はい。位置が檻の範囲内にある状態が一定時間続いていれば、檻の中で位置が変わっても問題ありません。
Q: 判定には、どの情報を使いますか?
A: 地図情報に含まれる捕獲ユニットの位置と、害獣情報に含まれる害獣の位置を照らし合わせます。
A: 地図情報に含まれる捕獲ユニットの位置と、害獣情報に含まれる害獣の位置を照らし合わせます。
Q: 檻の閉扉は、捕獲成功の判定と同じですか?
A: いいえ。閉扉は捕獲のための動作です。閉扉後、害獣が檻の範囲内に一定時間いるかを別に判定します。
A: いいえ。閉扉は捕獲のための動作です。閉扉後、害獣が檻の範囲内に一定時間いるかを別に判定します。
関連キーワード: 位置情報、地図情報、エリア判定、滞在時間、位置履歴
設問1(3)
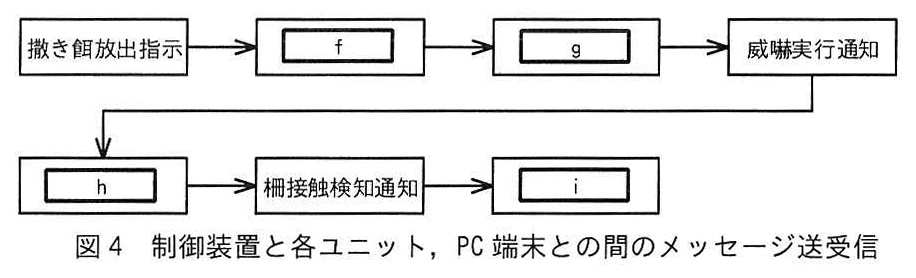
問題文を見る1頭の害獣が緩衝エリアに現れた後、撒き餌ユニットに接近したが、捕獲ユニットへは誘導されず、追い返しエリアに侵入して、威嚇ユニットに接近し、電気柵ユニット1と1回接触した後、緩衝エリアに退去した。このとき、制御装置と各ユニット、PC端末との間では、図4の順でメッセージの送受信を行った。f~iに入れる適切なメッセージ名を答えよ。ここで、この間緩衝エリア及び追い返しエリアにいた害獣は、当該の害獣1頭だけとする。
模範解答
f:通電制御指示
g:威嚇実行指示
h:柵接触検知通知
i:通電制御指示
解説
解答の導き方
図4は、害獣の移動に伴って制御装置と各ユニット、PC端末の間で送受信されるメッセージを順に示しています。まず、記載されているメッセージ名と、表2にある送信元・送信先を対応させます。
-
図4の最初は「撒き餌放出指示」です。表2によると、これは制御装置から撒き餌ユニットへ送るメッセージです。ただし、害獣が撒き餌ユニットに近づいただけで放出指示が出るわけではありません。制御装置の動作概要には、害獣が「撒き餌の放出を決定する範囲内に」「一定時間留まる」と、撒き餌放出をユニット制御処理に依頼するとあります。したがって、図4の最初のメッセージは、この条件を満たした後に送られたものです。撒き餌が放出されても害獣は捕獲ユニットへ誘導されなかったため、檻を閉じる「捕獲実行指示」はこの流れに現れません。
-
害獣が緩衝エリアから追い返しエリアへ移動すると、表3の害獣タスクは、エリアの変化を基に通電の開始又は停止を決定し、ユニット管理タスクに通知します。ユニット管理タスクは対象のワイヤを決め、必要に応じて威嚇電撃タスクに通電の開始を通知します。制御装置から電気柵ユニットへ送るメッセージは表2の「通電制御指示」なので、fは「通電制御指示」です。
-
害獣が威嚇を行う範囲に入ると、制御装置から威嚇ユニットへ威嚇の実行を指示します。表2で、制御装置から威嚇ユニットへ送るメッセージは「威嚇実行指示」です。したがって、gは「威嚇実行指示」です。その後、威嚇を行ったことを制御装置からPC端末へ知らせるメッセージが「威嚇実行通知」となります。
-
害獣が電気柵ユニット1のワイヤに接触すると、電気柵ユニットから制御装置へ接触の検知が通知されます。表2では、この通知のメッセージ名は「柵接触検知通知」なので、hは「柵接触検知通知」です。
-
表2には「柵接触検知通知」の送信経路が二つあり、電気柵ユニットから制御装置への通知に続いて、制御装置からPC端末へも同じメッセージ名で通知します。図4でhの後にある「柵接触検知通知」は、この制御装置からPC端末への通知です。
-
最後に、害獣は追い返しエリアから緩衝エリアへ退去します。この移動に応じてワイヤの通電を停止する指示が出ます。制御装置から電気柵ユニットへ送るメッセージは、通電の開始・停止のどちらの場合も「通電制御指示」なので、iも「通電制御指示」です。
誤りやすいポイント
- 撒き餌ユニットへの接近だけを放出の条件と考えないようにします。撒き餌の放出には、決定範囲内に一定時間留まることが必要です。
- 「威嚇実行指示」と「威嚇実行通知」は別のメッセージです。前者は制御装置から威嚇ユニットへの指示、後者は威嚇を行ったことを制御装置からPC端末へ伝える通知です。
- 「柵接触検知通知」は、電気柵ユニットから制御装置への通知と、制御装置からPC端末への通知の両方に使われます。図4では、送信元・送信先が異なる二つの段階として読み取ります。
- 通電の開始と停止では、送るメッセージ名は変わりません。どちらも「通電制御指示」です。
FAQ
Q: 害獣が撒き餌ユニットに近づけば、必ず「撒き餌放出指示」が送られますか?
A: いいえ。撒き餌の放出を決定する範囲内に一定時間留まることが条件です。接近だけでは指示が出るとは限りません。
A: いいえ。撒き餌の放出を決定する範囲内に一定時間留まることが条件です。接近だけでは指示が出るとは限りません。
Q: 「柵接触検知通知」が図4に二度出てくるのはなぜですか?
A: 電気柵ユニットから制御装置への通知と、制御装置からPC端末への通知という二つの送信経路があり、表2ではどちらも同じメッセージ名で示されているためです。
A: 電気柵ユニットから制御装置への通知と、制御装置からPC端末への通知という二つの送信経路があり、表2ではどちらも同じメッセージ名で示されているためです。
Q: 通電の開始と停止でメッセージ名が異なりますか?
A: 異なりません。表2の「通電制御指示」は、ワイヤを指定して通電の開始又は停止を指示するメッセージです。
A: 異なりません。表2の「通電制御指示」は、ワイヤを指定して通電の開始又は停止を指示するメッセージです。
関連キーワード: 状態遷移、メッセージ通信、イベント通知、アクチュエータ制御
設問2:制御装置の制御部のタスク設計について答えよ。
設問2(1)
問題文を見る害獣管理タスクについて答えよ。
(a) 表3中のaに入れる適切な内容を25字以内で答えよ。
(b) 表3中の下線(イ)の条件は二つある。それぞれ20字以内で答えよ。
模範解答
(a) a:害獣IDごとに害獣タスクを生成・起動
(b) ①:害獣情報が通知されなくなった。
②:捕獲の発生を通知してきた。
解説
解答の導き方
(a)では、害獣管理タスクが新しい害獣を検出したときに何をするかを考えます。
表3では、個体識別タスクから害獣管理タスクへ、頭数分の害獣情報が通知されます。害獣管理タスクは、情報に含まれる害獣IDが、監視開始後に受け取った害獣IDの履歴にないかを確認します。履歴にないIDは、その個体についてまだ追跡処理を行っていない新規の害獣です。
また、図3では害獣タスクが害獣IDごとに生成される構造になっています。したがって、新しい害獣IDを受け取ったときは、その個体の追跡を担当する害獣タスクを作り、動作させる必要があります。以後の通知で同じIDが届いても重複してタスクを作らないよう、IDの履歴にも保存します。この処理がaに入ります。
(b)では、害獣タスクを終了させる条件を、個体の追跡が不要になる場合から考えます。
一つ目は、その害獣について「害獣情報通知」が届かなくなった場合です。害獣識別装置は検出した害獣情報を通知し、害獣IDは害獣が北側の森へ戻ると削除されます。以後その個体の情報が通知されなければ、追跡処理を続けるための情報がなくなるため、害獣タスクを終了できます。
二つ目は、害獣タスクから捕獲の発生が通知された場合です。捕獲に成功した個体は、移動を追跡して撒き餌や威嚇などの動作を判断する必要がなくなるため、その害獣タスクを終了できます。
なお、害獣が緩衝エリアと追い返しエリアの間を移動しただけでは、追跡自体は続きます。エリア間の移動は管理情報の更新やユニット制御に関係するため、タスク終了の条件とは区別します。
誤りやすいポイント
- 新しい害獣IDを受け取ったとき、害獣情報を履歴に保存するだけでは不十分です。個体ごとの追跡を行う害獣タスクも生成・起動します。
- 同じ害獣IDの情報は繰り返し通知されるため、通知を受けるたびに害獣タスクを作ると、同じ個体を重複して管理してしまいます。IDの履歴で新規かどうかを判定します。
- エリアが変わったことは追跡の終了を意味しません。捕獲された場合や、害獣情報が届かなくなった場合と混同しないようにします。
FAQ
Q: なぜ害獣IDの履歴を保存するのですか?
A: 同じ害獣IDの情報が再び通知されたとき、新規の個体と誤認して害獣タスクを重複生成しないためです。
A: 同じ害獣IDの情報が再び通知されたとき、新規の個体と誤認して害獣タスクを重複生成しないためです。
Q: 害獣が緩衝エリアから追い返しエリアへ移動したら、害獣タスクを終了しますか?
A: いいえ。エリア間を移動しても同じ個体の追跡は続きます。終了するのは、害獣情報が届かなくなった場合や、捕獲の発生が通知された場合です。
A: いいえ。エリア間を移動しても同じ個体の追跡は続きます。終了するのは、害獣情報が届かなくなった場合や、捕獲の発生が通知された場合です。
Q: 捕獲の発生は、なぜタスク終了の条件になるのですか?
A: 捕獲後は、その個体の移動に応じてアクションを決める必要がなくなり、追跡処理を終えられるためです。
A: 捕獲後は、その個体の移動に応じてアクションを決める必要がなくなり、追跡処理を終えられるためです。
関連キーワード: タスク生成、状態管理、識別子管理、イベント駆動処理
設問2(2)
問題文を見る害獣タスクについて答えよ。
(a) 表3中のb~dに入れる適切な内容を15字以内で答えよ。
(b) 表3中の下線(ウ)を保存する目的を30字以内で答えよ。
(c) 表3中の下線(エ)の処理は、地図情報に格納された、ある情報を参照する。その情報名を答えよ。
模範解答
(a) b:エリア間の害獣移動の発生
c:害獣がいるエリア
d:害獣の獣種及び大きさ
(b) 害獣がある位置に一定時間留まったことを判断するため
(c) エリア境界線位置
解説
解答の導き方
害獣タスクは、害獣IDごとに害獣の追跡処理を行います。害獣情報には地図上の位置に加えて獣種や大きさも含まれるため、害獣の位置の変化を調べれば、いるエリアや移動の状況を判断できます。
まず、表3では害獣タスクが「直近50回分」の位置を保存するとあります。現在の位置だけでは、その害獣が決定範囲内に留まっていた時間までは分かりません。位置の履歴を残しておけば、過去の位置と現在の位置を比べ、撒き餌の放出や檻の閉扉を決める範囲内に一定時間留まったかを判断できます。したがって、下線(ウ)の履歴を保存する目的は、害獣がある位置に一定時間留まったことを判断するためです。
次に、害獣がエリアを移動したかどうかを判断するには、害獣情報に含まれる位置と、地図情報に登録されたエリアの境界の位置を照合します。表3の下線(エ)の処理で参照する情報名は、地図情報に格納されたエリア境界線位置です。
エリアが変わったと判断した後の処理では、まず移動が発生したことを害獣管理タスクに伝えます。害獣管理タスクはその通知を受けて、害獣がいるエリアの情報を更新するため、通知内容は「エリア間の害獣移動の発生」となります。
続いて、電気柵への通電を開始するか停止するかは、害獣がいるエリアを基に判断します。追い返しエリアへ移動した場合は通電開始、緩衝エリアへ移動した場合は通電停止が必要です。また、どのワイヤを対象にするかは害獣の種類や大きさに応じて決めるため、通電制御依頼には害獣の獣種及び大きさを含めます。
誤りやすいポイント
- エリア間の移動を知らせる内容と、移動後に害獣がいるエリアの情報を混同しないようにします。前者は移動の発生を通知するもので、後者は通電の開始・停止を決めるために使います。
- 位置の履歴は、単に移動経路を記録するためではありません。一定時間、決定範囲内に留まったかを判断するために使います。
- エリア判定で参照するのは、農地の位置やカメラの設置位置ではなく、地図情報に格納されたエリア境界線位置です。
- 通電するワイヤの判断に使う情報は害獣の位置ではなく、害獣の獣種及び大きさです。
FAQ
Q: 現在位置だけでは、一定時間留まったかを判断できないのですか?
A: 現在位置から分かるのは、その時点での位置です。一定時間留まったかを判断するには、過去の位置と比較できるように履歴を保存する必要があります。
A: 現在位置から分かるのは、その時点での位置です。一定時間留まったかを判断するには、過去の位置と比較できるように履歴を保存する必要があります。
Q: エリア間の移動を通知するのは、なぜですか?
A: 害獣管理タスクが移動後のエリア情報を更新し、害獣ごとの管理状態を保つためです。
A: 害獣管理タスクが移動後のエリア情報を更新し、害獣ごとの管理状態を保つためです。
Q: エリア境界線位置は、通電するワイヤの選択にも使いますか?
A: エリア境界線位置は、害獣がどのエリアにいるかを判断するために使います。通電するワイヤは、害獣の獣種及び大きさを基に決めます。
A: エリア境界線位置は、害獣がどのエリアにいるかを判断するために使います。通電するワイヤは、害獣の獣種及び大きさを基に決めます。
関連キーワード: 位置履歴、状態遷移、エリア判定、タスク間通信、ユニット制御
設問2(3)
問題文を見るユニット管理タスクについて答えよ。
(a) 表3中のeに入れるタスク名を全て答えよ。
(b) 表3中の下線(オ)の処理の結果によって、制御装置から送信される構成要素間のメッセージ名を答えよ。
模範解答
(a) e:メインタスク、威嚇電撃タスク
(b) 柵接触検知通知
解説
解答の導き方
(a) まず、ユニット管理タスクが行う処理を、ユニットを動かすための通知と、PC端末へ結果を伝えるための通知に分けて考えます。
表3では、威嚇ユニットや電気柵ユニットとの通信を行うタスクは「威嚇電撃」とされています。そのため、威嚇の実行依頼を受けたユニット管理タスクは、威嚇ユニットを実際に動作させるために、威嚇電撃タスクへ通知します。
一方、表3のメインタスクは、ユニット管理タスクから通知を受けると、その内容をPC端末に送信します。また、表2には、威嚇を行ったことをPC端末に知らせる「威嚇実行通知」があります。したがって、威嚇を実行したことをPC端末へ伝える経路として、ユニット管理タスクはメインタスクにも通知します。
以上から、eに入るタスク名は、メインタスク、威嚇電撃タスクです。
(b) 下線(オ)は、威嚇電撃タスクが受けた通知を、ユニット管理タスクからメインタスクへ渡す処理です。電気柵ユニットがワイヤへの接触を検知すると、その通知を制御装置へ送ります。表2では、その通知をPC端末へ伝えるメッセージ名も同じく「柵接触検知通知」と示されています。
メインタスクはユニット管理タスクから受けた通知をPC端末へ送信するので、下線(オ)の処理を経て制御装置から送信されるメッセージ名は「柵接触検知通知」です。
誤りやすいポイント
- 威嚇ユニットを動かすタスクだけを考えて、メインタスクを見落とすことがあります。設問は通知先を全て求めているため、実際の制御先とPC端末への通知先の両方を確認します。
- メッセージ名とタスク名を混同しないようにします。「威嚇電撃タスク」は処理を行うタスク名で、「柵接触検知通知」は構成要素間で送受信されるメッセージ名です。
- 電気柵ユニットから制御装置に届く通知と、制御装置からPC端末へ送る通知を別のメッセージ名だと考えないようにします。表2では、どちらも「柵接触検知通知」です。
FAQ
Q: メインタスクはユニットを動かさないのに、なぜ通知先になるのですか?
A: メインタスクには、ユニット管理タスクから受けた通知をPC端末へ送る役割があるためです。ユニットを動かす通知先と、結果をPC端末へ伝える通知先は異なります。
A: メインタスクには、ユニット管理タスクから受けた通知をPC端末へ送る役割があるためです。ユニットを動かす通知先と、結果をPC端末へ伝える通知先は異なります。
Q: 威嚇電撃タスクは、どのような役割のタスクですか?
A: 威嚇ユニットや電気柵ユニットと通信し、ユニット管理タスクから受けた指示を各ユニットに伝える役割です。
A: 威嚇ユニットや電気柵ユニットと通信し、ユニット管理タスクから受けた指示を各ユニットに伝える役割です。
Q: 柵接触の検知は、どのようにPC端末まで伝わりますか?
A: 電気柵ユニットから制御装置へ通知され、威嚇電撃タスク、ユニット管理タスク、メインタスクを経て、PC端末へ伝わります。
A: 電気柵ユニットから制御装置へ通知され、威嚇電撃タスク、ユニット管理タスク、メインタスクを経て、PC端末へ伝わります。
関連キーワード: タスク間通信、メッセージ通知、リアルタイムOS、ユニット制御
設問3:監視システムの機能追加について答えよ。
農作物の盗難被害への対策として、緩衝エリアと追い返しエリアに不審者が入ると、警告用の光の照射と威嚇音の出力によって威嚇を行い、加えて利用者に不審者の侵入を知らせる機能(以下、不審者監視機能という)を監視システムに追加する。
〔監視システムの構成要素の変更概要〕
監視システムの構成要素の変更概要を次に示す。
・不審者を威嚇するために、次の機能をもつスポットライトユニットを監視システムに追加する。
- 可視光LEDライトをもち、制御装置からの指示で強い光を一方向に照射する。
- 構成要素間のメッセージとして新たに追加する“ライト制御指示”を制御装置から受信すると、受信した内容に従って点灯又は消灯する。
- 緩衝エリア内にスポットライトユニット1、追い返しエリア内にスポットライトユニット2の計2台を設置する。
・威嚇ユニット1~3に不審者用の威嚇音を新たに登録する。
・PC端末に次の機能を追加する。
- 構成要素間のメッセージとして新たに追加する“不審者警告”を制御装置から受信すると、警報音を鳴らして利用者に不審者が侵入したことを知らせる。
・害獣識別装置に次の機能を追加する。
- 害獣の処理と同様に、5台のカメラモジュールから受信した画像データをAIで分析し、不審者を害獣とみなして識別した害獣IDごとに、害獣情報を作成する。
・制御装置に次の機能を追加する。
- 不審者監視開始時刻から不審者監視終了時刻までの間、不審者監視機能を有効にする。不審者監視開始時刻及び不審者監視終了時刻は、初期設定処理のときにPC端末から設定される。
〔不審者監視機能における制御装置の動作概要〕
不審者監視機能における制御装置の動作概要を次に示す。
① 追跡処理
・不審者が緩衝エリアに侵入したことを検知すると、次に示す処理を行う。
- スポットライトユニット1の点灯をユニット制御処理に依頼する。
- PC端末に不審者の緩衝エリアへの侵入を、“不審者警告”で送信する。
・不審者が緩衝エリアにいる場合で、撒き餌の放出を決定する範囲内に不審者が一定時間留まった場合でも、撒き餌の放出をユニット制御処理に依頼しない。
・不審者が緩衝エリアから追い返しエリアに移動するか、緩衝エリアから出ていった場合、スポットライトユニット1の消灯をユニット制御処理に依頼する。
・不審者が追い返しエリアに侵入したことを検知すると、次に示す処理を行う。
- スポットライトユニット2の点灯をユニット制御処理に依頼する。
- PC端末に不審者の追い返しエリアへの侵入を、“不審者警告”で送信する。
・不審者が追い返しエリアにいる間は、電気柵ユニットの全てのワイヤの通電の停止をユニット制御処理に依頼する。
・不審者が追い返しエリアにいる場合、威嚇の実行を決定する範囲内に不審者が入ると、威嚇の実行をユニット制御処理に依頼する。
・不審者が追い返しエリアから緩衝エリアに移動した場合、スポットライトユニット2の消灯をユニット制御処理に依頼する。
② ユニット制御処理
・スポットライトユニットに次の動作指示を行う。
- 追跡処理から点灯又は消灯の依頼があったとき、対象のスポットライトユニットの点灯又は消灯の要否に応じて、点灯又は消灯の“ライト制御指示”を送信する。
〔制御装置の制御部のタスクの変更概要〕
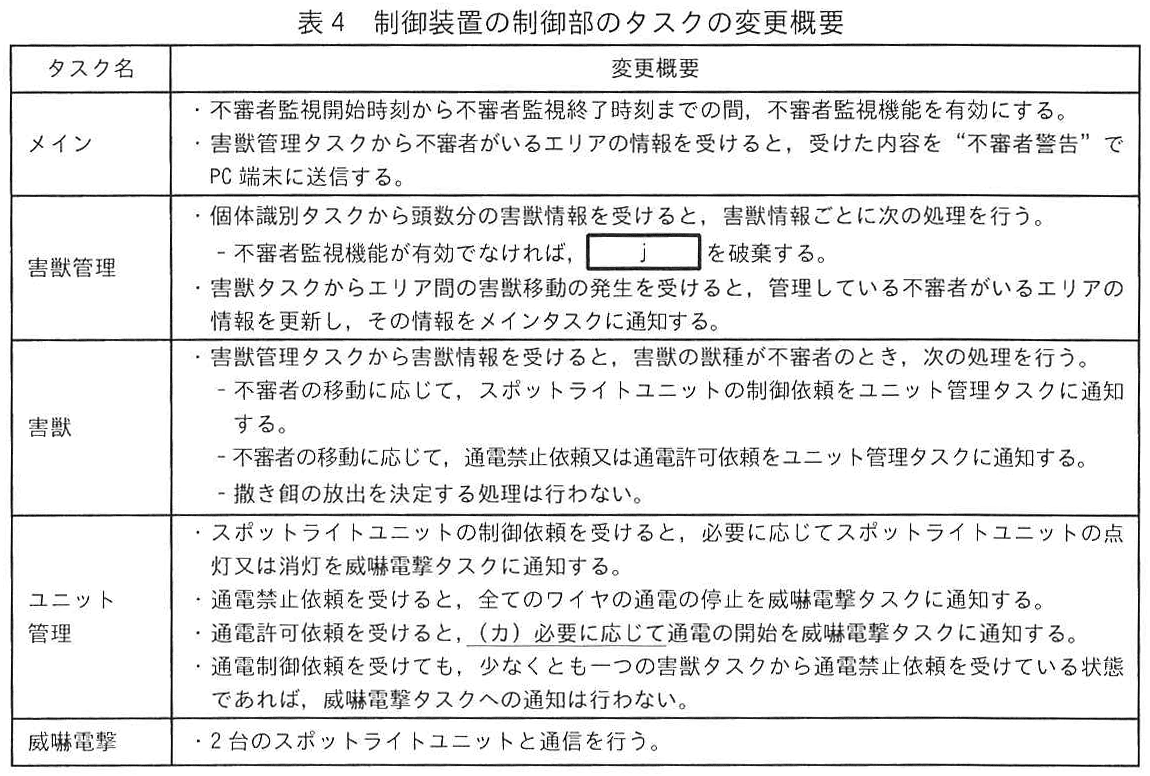
制御装置の制御部のタスクの変更概要を表4に示す。
設問3(1)
問題文を見るタスクの変更に関する次の記述中のkに入れる適切な内容を、15字以内で答えよ。
不審者監視機能の追加は、既存の害獣タスクを変更するか、不審者の追跡処理を行う不審者タスクを新たに追加することで対応できる。害獣タスクを変更する場合、kとして扱うことで、制御装置の制御部のタスク全体の変更を、新たに不審者タスクを追加する場合よりも少なくすることができる。
模範解答
k:不審者を監視対象の害獣
解説
解答の導き方
この設問では、不審者監視機能を追加する際、既存のタスクを活用してタスク全体の変更を少なくするための扱い方を考えます。
まず、害獣識別装置は「不審者を害獣とみなして」識別し、害獣IDごとに害獣情報を作成します。つまり、システム内では不審者も、既存の害獣と同じ形式の情報として扱えます。
次に、表3では、害獣管理タスクが害獣情報を受け取り、害獣IDごとに害獣タスクを管理します。害獣タスクは1頭の追跡処理を担うため、不審者の移動もこの仕組みで追跡できます。
そこで、別の不審者タスクを新設するのではなく、不審者を既存の監視対象に含めれば、害獣管理タスクによる情報の受取りや個体ごとのタスク管理を共用できます。害獣タスク内では、獣種が不審者の場合に限ってスポットライトや通電制御の処理を行い、撒き餌の放出を決定する処理は行わない、といった分岐を設けられます。この扱いを表すのが「不審者を監視対象の害獣」です。
誤りやすいポイント
- 不審者の行動が害獣と異なるため、必ず別のタスクが必要だと考えてしまうことがあります。個体の識別や追跡の共通部分は、既存のタスクを利用できます。
- 不審者を害獣として扱うことを、害獣向けの処理を全て実行することだと解釈しないようにします。不審者に対しては、撒き餌の放出を決定する処理を行わないなど、必要な処理を分けます。
- 「害獣情報を使う」だけでは、既存タスクを再利用する考え方が伝わりません。既存の監視対象に含める扱いを答えることがポイントです。
FAQ
Q: 不審者と害獣で行う処理が違っても、同じ害獣タスクを使えますか?
A: 使えます。個体の識別や移動の追跡は共通化し、獣種に応じて必要な処理を分岐させます。
A: 使えます。個体の識別や移動の追跡は共通化し、獣種に応じて必要な処理を分岐させます。
Q: 不審者を害獣として扱うと、撒き餌も放出されますか?
A: いいえ。不審者の場合は撒き餌の放出を決定する処理を行わないようにします。
A: いいえ。不審者の場合は撒き餌の放出を決定する処理を行わないようにします。
Q: 不審者タスクを新設すると、なぜ変更が増えるのですか?
A: 害獣管理タスクなどが、新しいタスクの生成や情報通知、終了管理にも対応する必要が生じるためです。
A: 害獣管理タスクなどが、新しいタスクの生成や情報通知、終了管理にも対応する必要が生じるためです。
関連キーワード: タスク再利用、タスク分割、個体識別、状態管理、メッセージ通信
設問3(2)
問題文を見る害獣識別装置で不審者も識別するために、害獣識別装置に追加で必要とする情報を25字以内で答えよ。
模範解答
不審者も識別できる学習済みモデルデータ
解説
解答の導き方
-
まず、追加機能で害獣識別装置に何をさせるのかを確認します。本文には、画像データをAIで分析し、「不審者を害獣とみなして識別」するとあります。つまり、装置は不審者を画像から判別できなければなりません。
-
次に、識別に使う情報を確認します。初期設定処理では、「監視対象となる害獣の獣種と、獣種を識別するための学習済みモデルデータ」を設定情報として保存し、害獣識別装置にも送信します。現在の識別に使うモデルは、監視対象となる害獣の獣種を見分けるためのものです。
-
追加後は不審者も識別対象になるため、害獣を識別するモデルだけでは不十分です。不審者を画像から判別できる学習済みモデルデータも、害獣識別装置に必要です。したがって、追加する情報は不審者も識別できる学習済みモデルデータです。
誤りやすいポイント
- 不審者の位置情報や識別後の害獣情報を答えないようにします。問われているのは、識別を可能にするために害獣識別装置へ追加する情報です。
- カメラモジュールやAI分析の追加を答えるのは適切ではありません。カメラモジュールは既に設置されており、AI分析も追加機能の説明に含まれています。
- 既存の学習済みモデルデータで十分と考えないようにします。既存のモデルは害獣の獣種を識別するためのものなので、不審者を識別できるモデルデータが別途必要です。
FAQ
Q: なぜ不審者の画像データそのものではなく、学習済みモデルデータが必要なのですか?
A: 問題では、害獣識別装置が画像データをAIで分析して不審者を識別する仕組みになっています。その識別を行うために必要な情報として、本文で示されているのが学習済みモデルデータです。
A: 問題では、害獣識別装置が画像データをAIで分析して不審者を識別する仕組みになっています。その識別を行うために必要な情報として、本文で示されているのが学習済みモデルデータです。
Q: 不審者は害獣と別の扱いにする必要がありますか?
A: 追加機能では不審者を害獣とみなして識別し、害獣IDごとに害獣情報を作成します。そのため、既存の処理の枠組みを利用しながら、不審者も判別できるモデルデータを用意します。
A: 追加機能では不審者を害獣とみなして識別し、害獣IDごとに害獣情報を作成します。そのため、既存の処理の枠組みを利用しながら、不審者も判別できるモデルデータを用意します。
関連キーワード: 学習済みモデル、画像認識、AI、物体識別
設問3(3)
問題文を見る表4中のjに入れる適切な字句を15字以内で答えよ。
模範解答
j:獣種が不審者の害獣情報
解説
解答の導き方
-
不審者監視機能は、不審者監視開始時刻から不審者監視終了時刻まで有効です。したがって、機能が無効な時間帯には、不審者を対象とした追跡処理を行う必要がありません。
-
一方、害獣識別装置は、不審者を害獣とみなして識別し、害獣IDごとに害獣情報を作成します。そのため、害獣管理タスクが受け取る情報には、通常の害獣の情報だけでなく、不審者についての情報も含まれます。
-
表4では、害獣管理タスクが「害獣情報ごとに」処理するとされています。監視機能が無効なときに破棄すべきなのは、すべての害獣情報ではありません。通常の害獣の情報は引き続き処理し、不審者の情報だけを除外します。
-
不審者の情報かどうかは、害獣情報に含まれる獣種で判別できます。したがって、破棄する対象は、獣種が「不審者」である害獣情報です。
誤りやすいポイント
- 不審者監視機能が無効だからといって、受信した害獣情報をすべて破棄するのは誤りです。通常の害獣に対する監視や追跡は必要です。
- 害獣IDだけで不審者かどうかを判定するのではありません。害獣情報に含まれる獣種を確認します。
- 不審者監視機能の有効・無効は、不審者の情報を処理するかどうかに関する条件です。害獣の情報まで処理対象から外す条件ではありません。
FAQ
Q: 不審者の情報も、なぜ害獣情報として扱われるのですか?
A: 害獣識別装置が不審者を害獣とみなして識別し、害獣IDごとに害獣情報を作成するためです。
A: 害獣識別装置が不審者を害獣とみなして識別し、害獣IDごとに害獣情報を作成するためです。
Q: 不審者監視機能が無効な場合、通常の害獣情報はどうなりますか?
A: 不審者の情報とは区別して処理します。破棄するのは不審者についての害獣情報です。
A: 不審者の情報とは区別して処理します。破棄するのは不審者についての害獣情報です。
Q: 不審者の情報は、どの項目を見て判別しますか?
A: 害獣情報に含まれる獣種を見て判別します。
A: 害獣情報に含まれる獣種を見て判別します。
関連キーワード: 条件分岐、データフィルタリング、状態管理、イベント処理
設問3(4)
問題文を見る表4中の下線(カ)において、通電の開始を威嚇電撃タスクに通知する場合の条件を二つ、それぞれ35字以内で答えよ。
模範解答
①:全ての害獣タスクから通電禁止依頼を受けていない。
②:一つ以上の害獣タスクから通電の開始の通電制御依頼がある。
解説
解答の導き方
この設問では、複数の害獣タスクから届く依頼をユニット管理タスクが調整し、電気柵への通電を開始する条件を考えます。
表4には、少なくとも一つの害獣タスクから「通電禁止依頼」を受けている状態では、「通電制御依頼」を受けても威嚇電撃タスクへの通知を行わないとあります。つまり、一頭でも通電を止めるべき状態の害獣がいれば、別の害獣に関する通電開始の依頼があっても、通電は開始できません。したがって、最初の条件は、どの害獣タスクからも通電禁止依頼を受けていないことです。
一方、通電禁止依頼がないだけでは、通電を開始する理由にはなりません。表4では「通電許可依頼」を受けた場合も、通電の開始は「必要に応じて」行うとされています。実際に開始するには、少なくとも一つの害獣タスクから、通電開始を求める通電制御依頼が届いている必要があります。
このため、通電開始には、通電禁止依頼が一つもないことと、通電開始の通電制御依頼が一つ以上あることの両方が必要です。
誤りやすいポイント
- 通電禁止依頼がないことだけを条件にしないようにします。開始を求める通電制御依頼も必要です。
- 一頭の害獣に対する通電許可依頼だけを見て、ただちに通電を開始すると考えないようにします。別の害獣タスクから通電禁止依頼が届いている可能性があります。
- 通電許可依頼と、通電の開始を求める通電制御依頼を混同しないようにします。前者は通電を許可できる状態を示し、後者は通電開始の要求です。
FAQ
Q: 通電禁止依頼がないのに、通電を開始しない場合があるのはなぜですか?
A: 通電禁止依頼がないことは、通電を妨げる条件がないという意味にとどまります。通電を開始するには、開始を求める通電制御依頼も必要です。
A: 通電禁止依頼がないことは、通電を妨げる条件がないという意味にとどまります。通電を開始するには、開始を求める通電制御依頼も必要です。
Q: 一つの害獣タスクから通電開始の依頼があれば、通電できますか?
A: その依頼があっても、別の害獣タスクから通電禁止依頼を受けている状態なら、威嚇電撃タスクへの通知は行いません。
A: その依頼があっても、別の害獣タスクから通電禁止依頼を受けている状態なら、威嚇電撃タスクへの通知は行いません。
関連キーワード: 排他制御、状態管理、要求調停、イベント処理、リアルタイムOS

